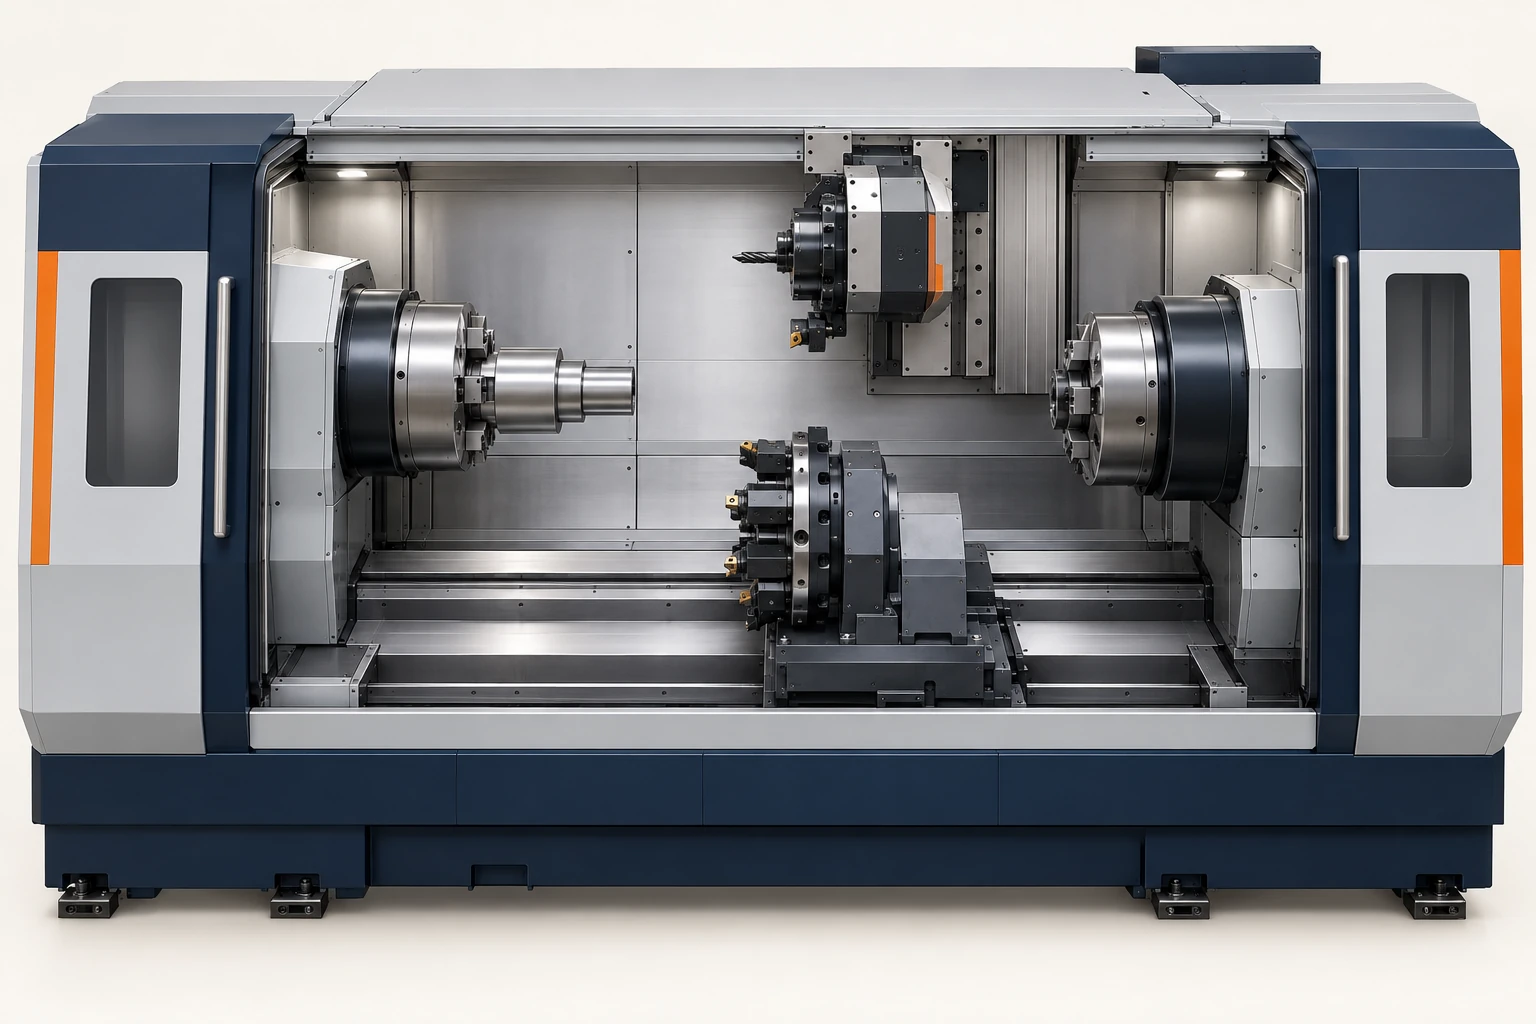
Tässä artikkelissa
6-, 7- tai 12-akselisen CNC-kuvauksen perusteella voidaan päätellä, kuinka monta akselia lasketaan mukaan, mutta pelkkä luku ei tunnista koneen layoutia eikä akselien koordinaatiota yhdessä leikkauksessa. Kuudes akseli jyrsintäkoneessa voi koostua kolmesta lineaarisesta liukusta ja kolmesta pyörivästä pääakselista. Seitsemän akselia sisältävä sorvi voi jakaa akselinsa pää- ja alaspindelin järjestelmien välille. Suurempi kokonaismäärä voi sisältää useita toisistaan riippumattomasti liikkuvia työkalujärjestelmiä.
Aloita nimetyn koneen ja konfiguraation kanssa. Sen akselliluettelo selittää, mitä luku tarkoittaa – ja sitä, muuttaako ylimääräinen liike työkalun saavutettavuutta, tukee toista operaatiota vai liikuttaako se automaatio-laitetta.
Erota koneen kokonaismäärä leikkauspolusta
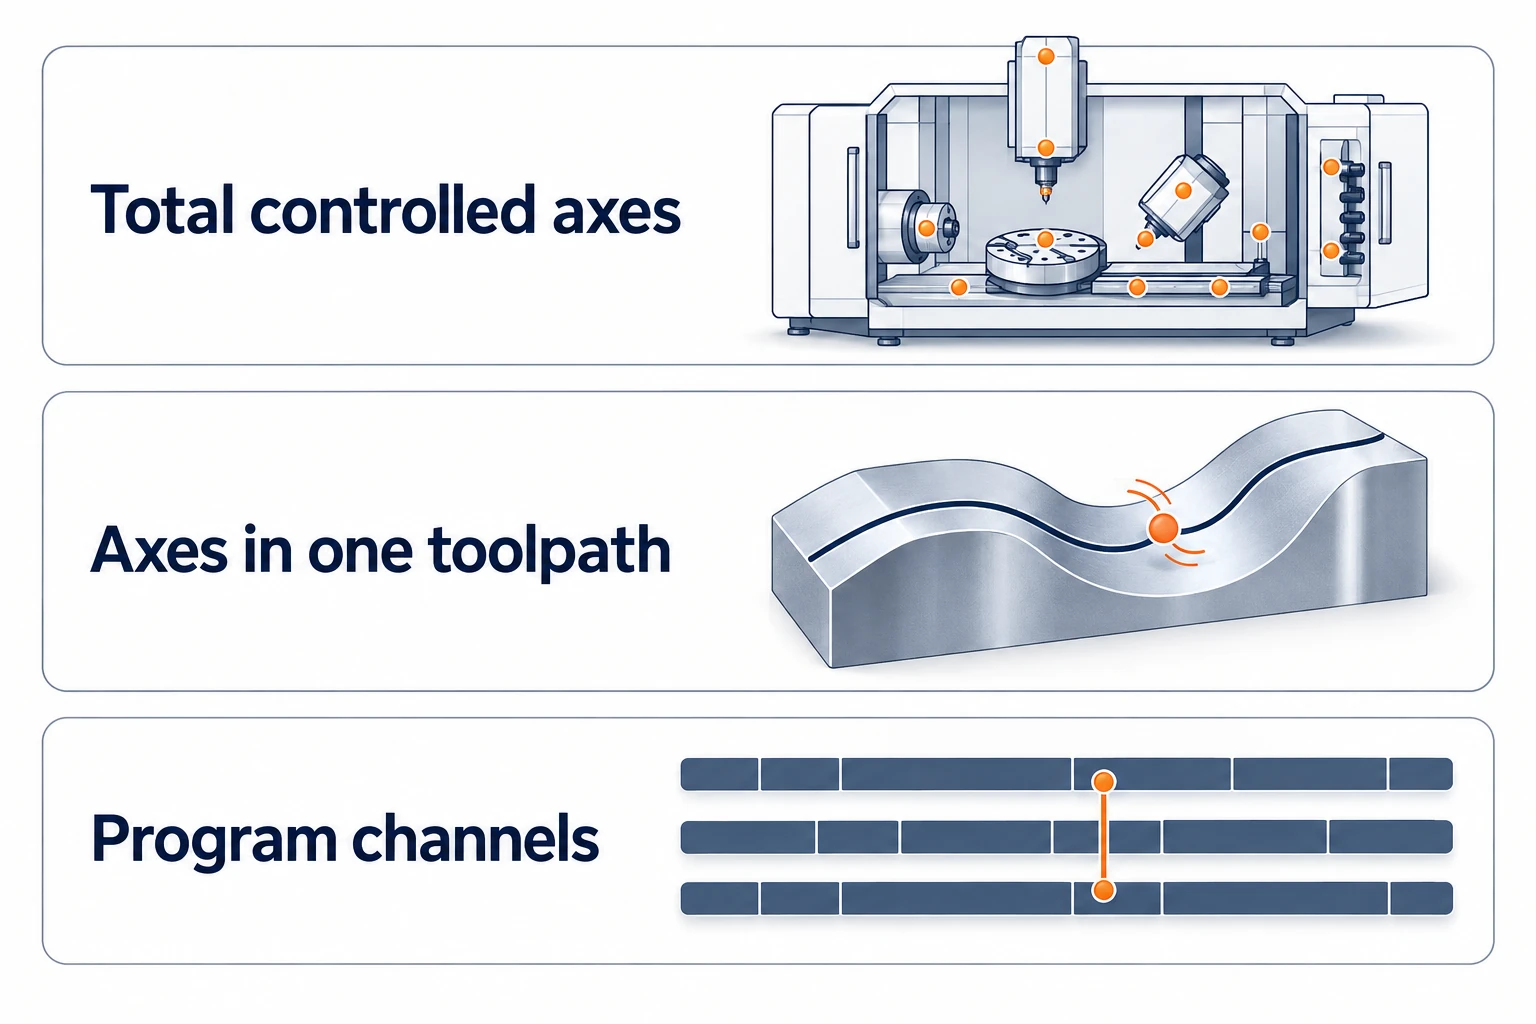
Kolme eri spesifikaatioterminä käytettyä termiä vastaa eri kysymyksiä:
- Ohjattavien akselien kokonaismäärä: akselit, jotka sisältyvät ilmoitettuun kone- tai ohjauskonfiguraatioon.
- Samanaikaisesti ohjattavat akselit: akselit, jotka voidaan koordinoida yhdessä koneistuspolkua varten määritellyn ohjaustoiminnon alla.
- Polut tai kanavat: erilliset ohjelman suoritusryhmät, joilla voidaan järjestellä eri koneistusjärjestelmiä. Ne voivat suorittaa päällekkäisiä operaatioita ja synkronoitua tarvittaessa.
Nämä määrät eivät ole vaihtoehtoisia. FANUCin ohjainmäärittelyt luettelevat erikseen enimmäismäisen ohjattavien akselien määrän, akselit polkua kohden ja samanaikaisesti ohjattavat akselit. Ohjaimen enimmäiskapasiteetti ei myöskään kerro, mitkä akselit ja vaihtoehdot tietty konevalmistaja on asentanut. Kolmi-, neljä- ja viisiakselisen jyrsinnän vertailu selittää yksinkertaisemman tapauksen, jossa lineaariset ja pyörivät akselit ohjaavat yhtä työkalun–osan suhdetta.
Samoin kaksi työkalua, jotka leikkaavat samanaikaisesti, eivät välttämättä suorita yhtä koordinoitua kontuuria. Yksi niistä voi esimerkiksi sorvata halkaisijaa, kun taas toinen työstää eri osaa, joka on kiinnitetty vastapyörivään kärkipyörään.
Kun kuusi akselia kuvaa jyrsintäjärjestelmää
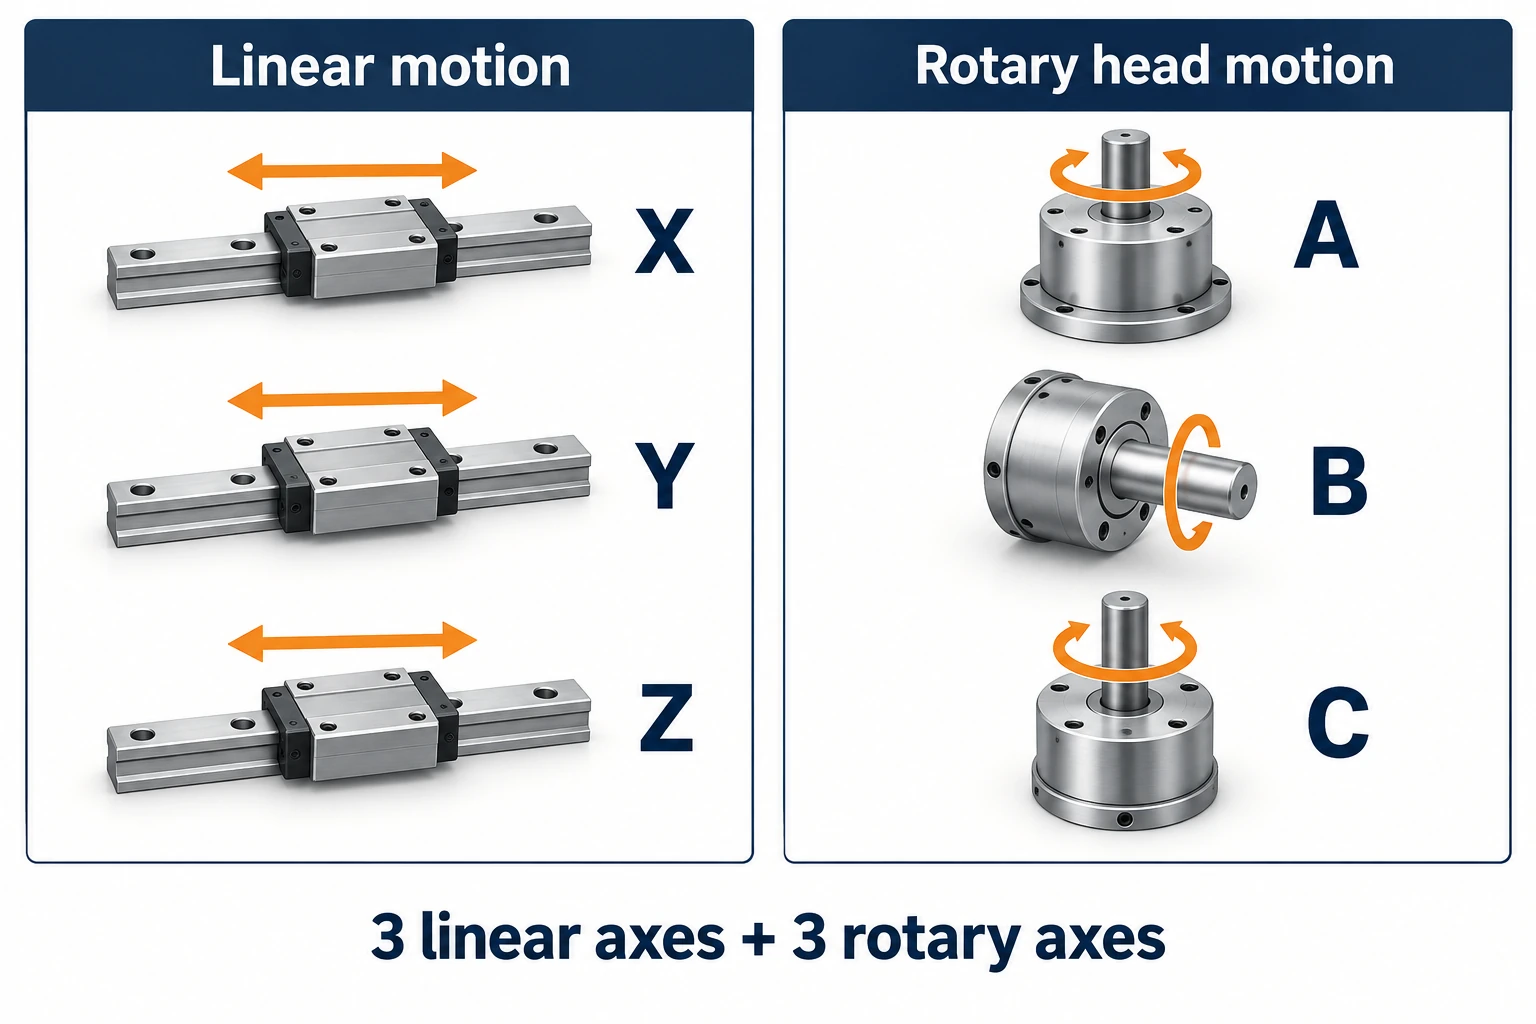
Käytännön esimerkkinä on Zimmermann FZH, johon on asennettu M3ABC-jyrsinotsa. FZH:n tekninen tiedotiedote mainitsee kyseiselle otsalle lineaariset X-, Y- ja Z-liikkeet sekä pyörivät A-, B- ja C-liikkeet. Laskettuna koneistusakseleiksi tämä on kolme plus kolme.
Konfiguraatio on ratkaiseva: sama tiedotiedote mainitsee myös eri otsan, jolla on kaksi pyörivää akselia. Se mainitsee myös paletti-automaation nosto- ja syöttöakselit erikseen. Kuusiakselisen koneistuksen kuvaus ei siis välttämättä sisällä kaikkia ohjattavia liikkeitä koko asennuksessa.
Lisäpyörivä liike antaa tälle otsalle toisen tavan määrittää sen orientaatio. Tämä ei kuitenkaan ole yleinen lupaus siitä, että mikä tahansa kuusiakselinen kone pääsee kaikkiin alapuolisiin kappaleen osiin (undercut), valmistaa nopeammin tai pitää tiukempia mittatoleransseja. Otsan järjestely ja sen työalueet määrittävät edelleen saatavilla olevat liikkeet.
Työkalu poistaa edelleen materiaalia tavallisilla jyrsintätoimenpiteillä. Tätä prosessitaustaa varten katso miten CNC-jyrsintä toimii. Tässä hyödyllinen ero on koneistukseen käytettävissä olevien liikkeiden ja muun laitteiston määrittelyssä ilmoitettujen muiden liikkeiden välillä.
Seitsemän akselin kääntöpöytäkone voi jakaa akselinsa kahteen puoleen
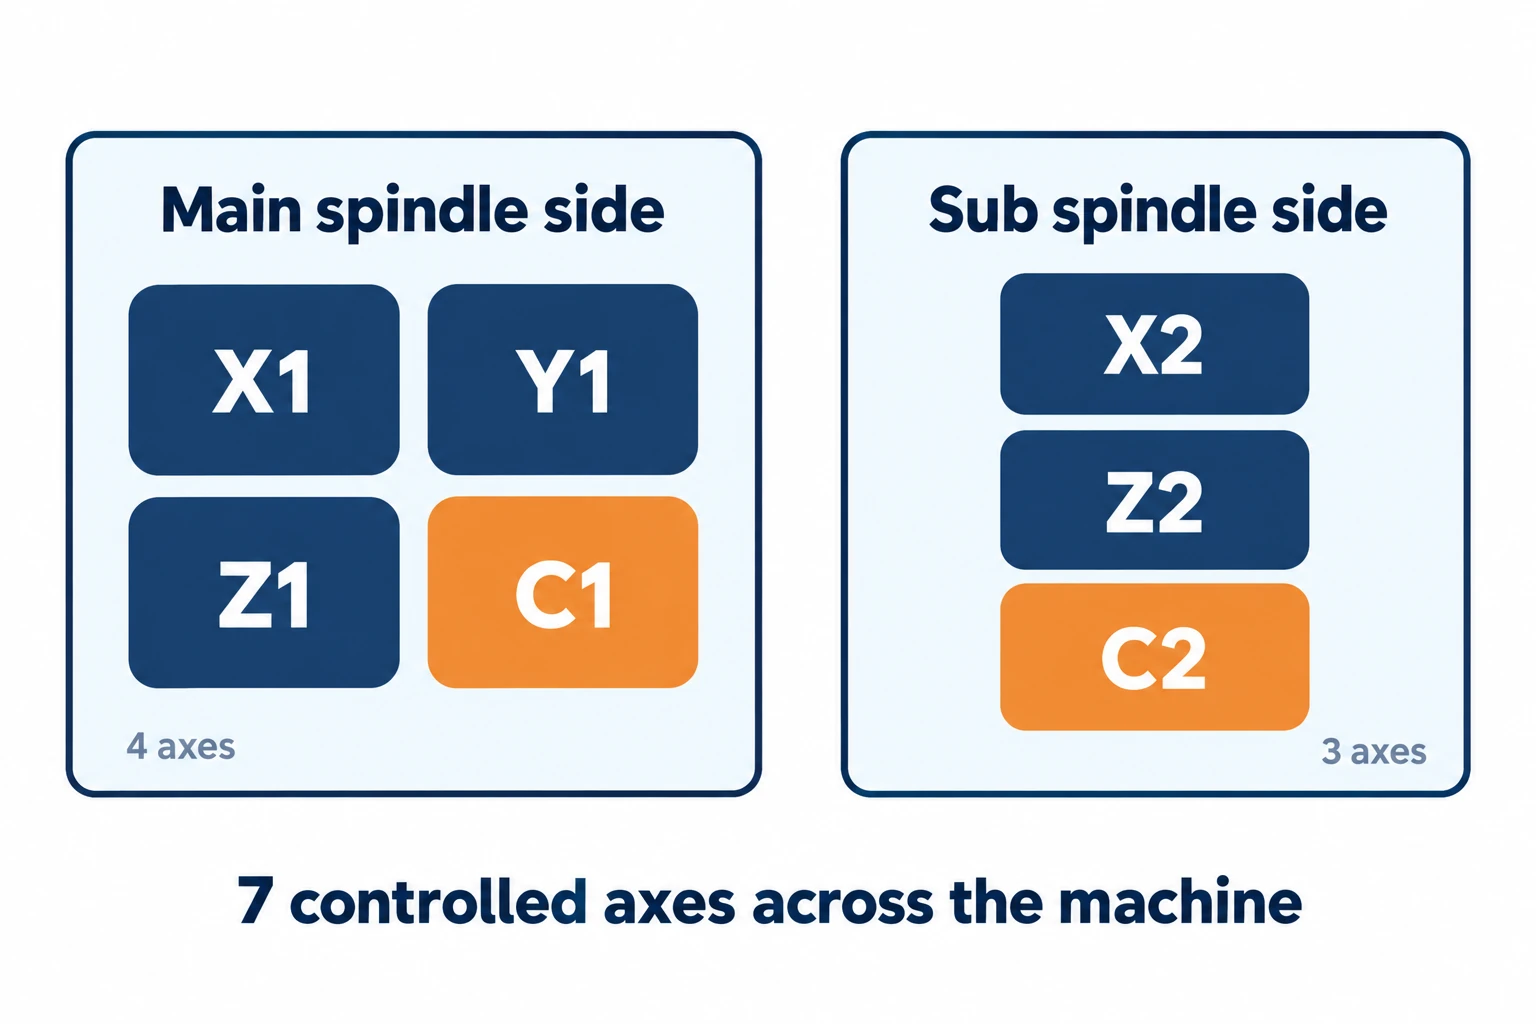
Star SP-32 -kone tarjoaa selkeän vastauksen siihen, mitä “7-akselinen CNC” tarkoittaa. Sen koneen määrittely jakaa akselit seuraavasti:
| Järjestelmä | Luetteloidut akselit | Mitä liikkuu |
|---|---|---|
| Pääpyörivän akselin puoli | X1, Y1, Z1, C1 — neljä akselia | X1/Y1 liikuttavat työkalukannatinta; Z1/C1 kuuluvat pääkoteloosaan. |
| Apupyörivän akselin puoli | X2, Z2, C2 — kolme akselia | Alaspindelin järjestelmässä on kaksi lineaarista akselia ja ohjattava pyörivä akseli. |
Toistuvat X- ja Z-kirjaimet ovat merkityksellisiä: X1 ja X2 ovat erillisiä koneakseleita, eivätkä lisäsuuntia avaruudessa. C1 ja C2 ohjaavat spindelin kulma-asentoa. Tämä on eri toiminto kuin pelkkä spindelin kierrosluvun määrittäminen rpm-yksiköissä.
Starin Yhdysvalloissa julkaistut tekniset tiedot mainitsevat myös seitsemän ohjattavaa akselia kahdella polulla: neljä polulla 1 ja kolme polulla 2. Synkronointitoiminnot on lueteltu erikseen. Kokonaismäärä ei tarkoita seitsemän akselin interpolointia yhdessä työkalussa, eikä se kuvaile jyrsinpäätä, jossa olisi neljä pyörivää liitoskohtaa.
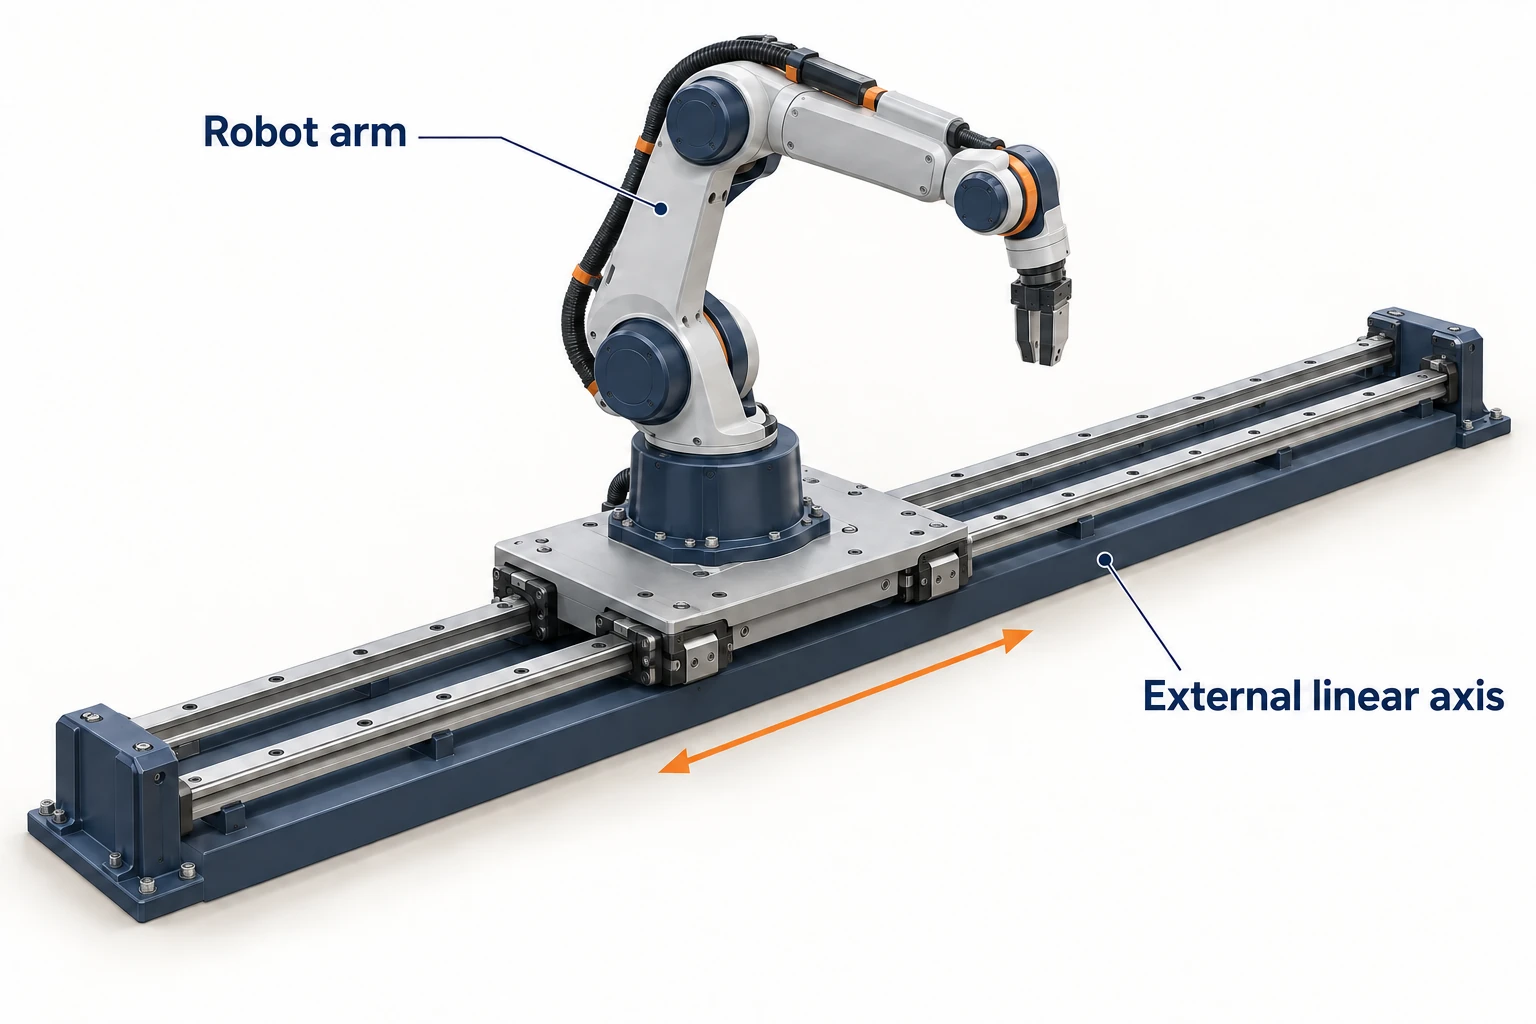
Robotin kuusi tai seitsemän akselia käyttävät eri asettelua.
Robotilla varustettu koneistusjärjestelmä voi käyttää samanlaisia lukumääriä eri mekanismin perusteella. KUKAn KR QUANTEC -esitteessä mainitaan standardimalleissa esitetyille robotteille kuusi akselia. Nämä akselit kuuluvat nivelrobotille, eivätkä ne muodosta joukkoa X/Y/Z-konepöytien liukusuuksia ja jyrsinpäätä.
Ulkoisen akselin avulla voidaan laajentaa järjestelmän akselimäärää. KUKA KL 5000 on yhden akselin lineaariyksikkö yhteensopiville robotteille. Kuuden akselin robotikäsivarsi, joka on asennettu tällaiseen ohjattavaan raiteeseen, tarjoaa kuusi robotin akselia ja yhden ulkoisen akselin; lisätty liike siirtää robotin perustaa.
Mutta luku seitsemän ei aina tarkoita käsivartta raiteella. KUKA:n LBR iiwa on itseään seitsemän akselin robotti. Tutki, huomioidaanko kuvaus käsivarren nivelitä, ulkoisia raitteita vai työkappaleen asettimia. Mikään näistä yksinään ei määritä valmiin koneistetun osan tarkkuutta.
Yksitoista ja kaksitoista akselia voidaan jakaa työkalujärjestelmien kesken
Suuremmat akseliluvut ovat helpommin ymmärrettäviä, kun tarkastellaan monitehtäväistä sorvia eikä yritetä kuvitella lisää nivelitä yhdessä työkalussa.
Starin SW-20 käynnistyskuvaus määrittelee yhdeksän lineaarista ohjausakselia ja kaksi pyörivää ohjausakselia, yhteensä yksitoista. Siinä kuvataan toisistaan riippumattomasti ohjattavia työkalupostejä, jotka voivat päällekkäin suorittaa sorvausta, porausta ja jyrsintää. Kyseessä on sveitsiläistyyppinen automaattisorvi jyrsintäkyvyillä; ilmaisu ”11-akselinen jyrsin” ei yksinään tunnista sen arkkitehtuuria.
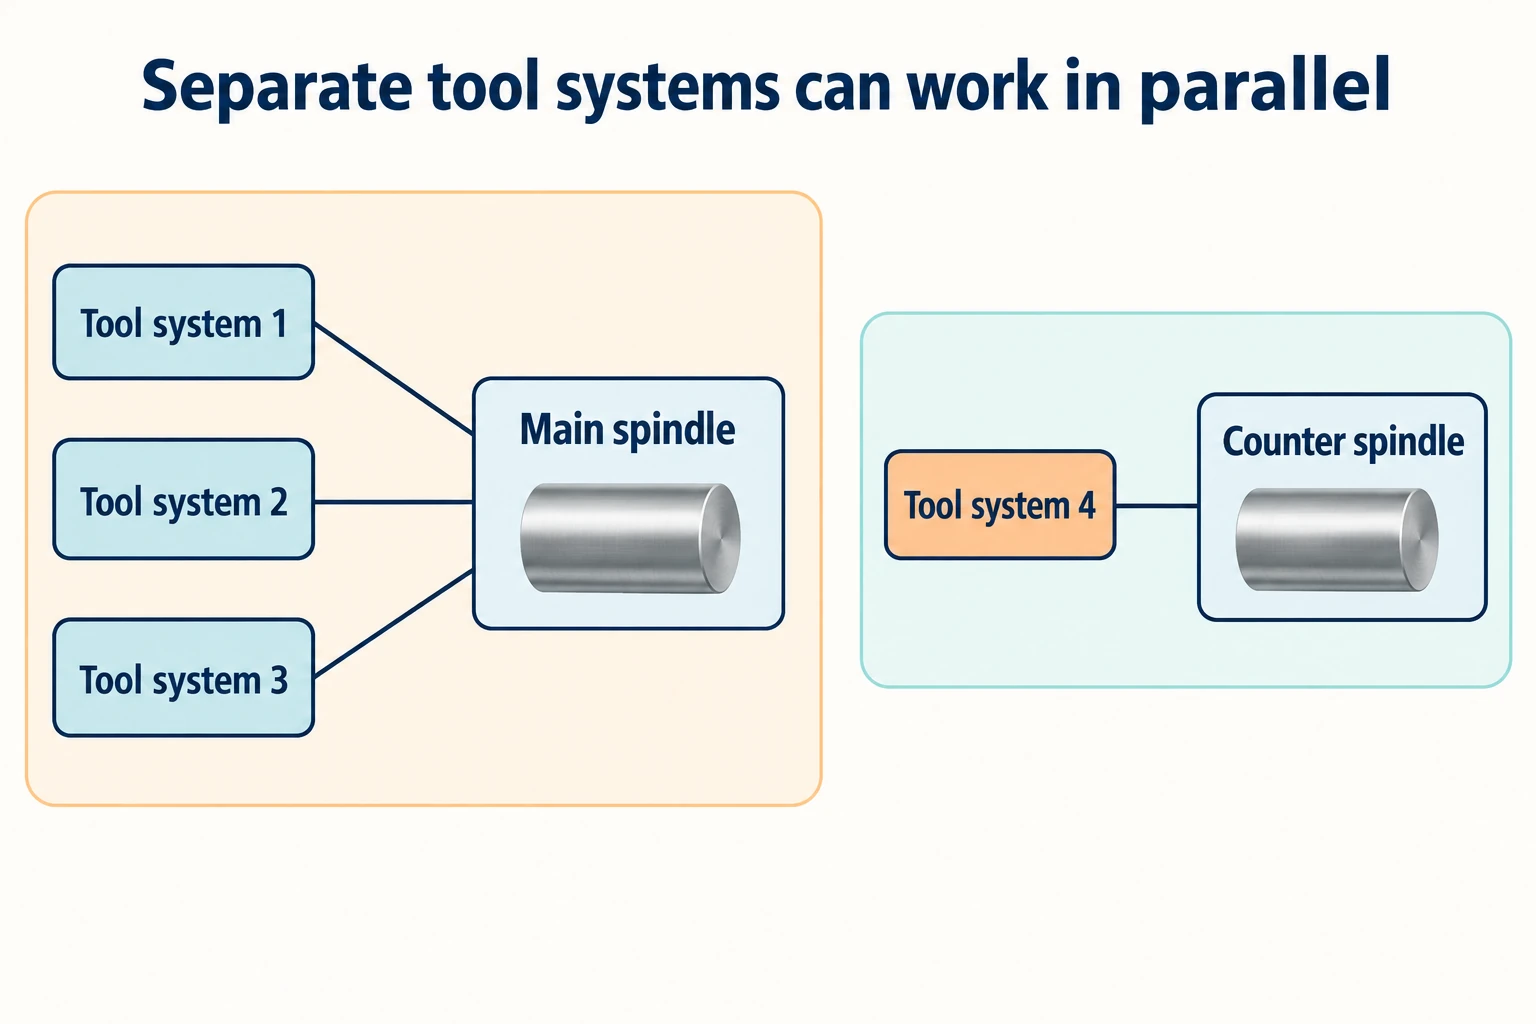
Toisena esimerkkinä Tornos EvoDECO:n tekniset tiedot luettelevat kymmenen lineaarista akselia ja kaksi C-akselia mallien 20 ja 32 osalta. Näiden luokkien yhteenlaskemalla saadaan kaksitoista. Samassa taulukossa mainitaan neljä riippumatonta työkalujärjestelmää ja työkalupaikoista kerrotaan erikseen. Kaksitoista akselia ei tarkoita kaksitoista työkalua eikä kahta kuuden akselin jyrsinpäätä.
Tornos kuvaa kolmea työkalujärjestelmää, jotka koneistavat pääpyörivässä akselissa, kun taas neljäs toimii vastapyörivässä akselissa. Tässä tapauksessa lisäjärjestelmät mahdollistavat rinnakkaiset toiminnot. Tämä eroaa siitä, että yhden työkalun suuntaa muutettaisiin jatkuvasti pinnan pitkin.
Rinnakkaiset toiminnot hyödyttävät vain silloin, kun toiminnot, työkalujen pääsy ja ajoitus sallivat sen. Vastaanottava pyörivä akseli on oltava valmis siirtoa varten; työkalujärjestelmä ei voi aloittaa toimintaa, joka vaatii keskeneräisen työn valmistumista. Hyödyllinen kysymys on, mitkä toiminnot voivat päällekkäin suorittaa ja mitkä täytyy odottaa, eikä kuinka monta akselia otsikossa mainitaan.
Muunna akselimäärä hyödylliseksi konekuvaukseksi
Lue tuntematon eritelmä liikkuvista komponenteista ulospäin. Lyhyt kuvaus voi säilyttää paljon enemmän tietoa kuin ilmaisu “korkean akselin CNC”.
Kirjaa nämä tiedot koneen kuvaamiseen:
- Koneen malli, pää ja konfiguraatio: Onko luku viittaus jyrsimeen, kääntökeskukseen, sveitsityyppiseen sorvaukseen vai robottijärjestelmään.
- Akselien nimet ja liikkuvat komponentit: Mitkä akselit liikuttavat työkaluja, työkappaleen kiinnitystä, toista pyörivää akselia tai ulkoista laitetta.
- Tarkoitetun toiminnon mukaan koordinoitujen akselien lukumäärä: Onko tarvittava muotoilukyky olemassa riippumatta koko koneen kokonaismäisestä akselimäärästä.
- Ohjelmapolut, synkronointi ja toimintajärjestys: Voivatko eri järjestelmät toimia rinnakkain ja missä yhden on odotettava toisen valmistumista.
- Erota työkalujen ja automaation lukumäärät: Onko työkaluasentoja, voimatoimisia työkaluspindeliä tai palettimääriä väärin tulkittu koneistusakseleiksi.
Esimerkiksi ilmaisu „Sveitsityyppinen sorvauskone erillisillä pää- ja alaspindelijärjestelmillä, C-akselin paikannuksella ja pyörivillä työkaluilla poikkikoneistukseen“ kertoo, millaista työtä kone on suunniteltu tekemään. Pelkkä numeerinen merkintä jättää nämä suhteet sanomatta.
Yhdistä sitten tuo asettelu todellisiin ominaisuuksiin: reiän suunta, pääsy takapinnalle tai mahdollisuus koneistaa toista ominaisuutta samanaikaisesti, kun eri järjestelmä on varattuna. Akselien lukumäärä on hyvä lähtökohta tähän selitykseen. Komponenttiasettelu, koordinoitu liike ja toimintajärjestys täydentävät sen.
Usein kysytyt kysymykset
Tarkoittaako aina 6-akselinen CNC X-, Y-, Z-, A-, B- ja C-akseleita?
Ei. Tuo yhdistelmä kuvaa joitakin jyrsintäkonfiguraatioita, mukaan lukien tässä käsitelty FZH-työpää, jossa on M3ABC-akselinen pää. Robotteja ja monitehtäväkoneita kuvaavat nimikkeet voivat laskea eri mekanismeja. Käytä valmistajan antamaa akselliluetteloa tietyn konfiguraation määrittämiseen.
Tarkoittaako 12-akselinen CNC -kone aina kahta kuusi-akselista työpäätä?
Ei. Kone voi koota akselilukumääränsä useiden työkalu- ja pyöriväakselijärjestelmien yli. EvoDECO 20/32 -esimerkissä luetellaan kymmenen lineaarista akselia ja kaksi C-akselia neljän itsenäisen työkalujärjestelmän rinnalla.
Mitä ilmaisu ”11-akselinen jyrsinkone” tarkoittaa?
Lukumäärälle vaaditaan malli ja akselijaottelu. Yhdenkymmenen yhden akselin kone voi olla sveitsityyppinen sorvinkone, joka suorittaa myös jyrsintää, kuten SW-20 havainnollistaa. Ilmaisu ei tarkoita yhden jyrsinkärjen suorittamaa yhdenkymmenen yhden akselin muotoilua.
Tarkoittaako korkeampi akselilukumäärä tarkempaa osaa?
Ei. Luvulla tarkoitetaan saatavilla olevaa ohjattua liikettä, ei valmiin osan tarkkuusvaatimusta. Työkalut, kiinnityslaitteet, koneen kunto ja kalibrointi sekä koneistusprosessi vaikuttavat edelleen tulokseen. Tarkkuus on arvioitava osan vaatimusten perusteella.
Tekniset lähteet
- FANUC — CNC-järjestelmien esite, “CNC-ohjausten yleiskatsaus.” Kokonaismäärä akselit, akselit kullekin polulle ja samanaikaisen akselin kapasiteetti.
- Zimmermann — FZH vaakasuuntainen koneistuskeskus: tekniset tiedot (helmikuu 2024). M3ABC-pää ja erilliset automaatioakselin määrittelyt.
- Star CNC / STAR Micronics — SP-32: koneen tekniset tiedot ja toiminnot. Pää- ja alaspindelin akselijärjestelyt sekä kahden polun konfiguraatio.
- STAR Micronics — Uuden sveitsiläisen automaattisormittimen SW-20 käynnistäminen; SW-20-kinematiikka ja tekniset tiedot. Yhdeksän lineaarista ja kaksi pyörivää akselia työkalujärjestelmissä.
- Tornos — EvoDECO-sarjan esite, tekniset tiedot mallille EvoDECO 20 ja 32. Kymmenen lineaarista akselia, kaksi C-akselia ja neljä työkalujärjestelmää.
- KUKA — KR QUANTEC -esite (2024); KL 5000 -robottiliikkuva akseli; LBR iiwa. Robottinivel- ja ulkoisten akselien konfiguraatiot.



