Tässä artikkelissa
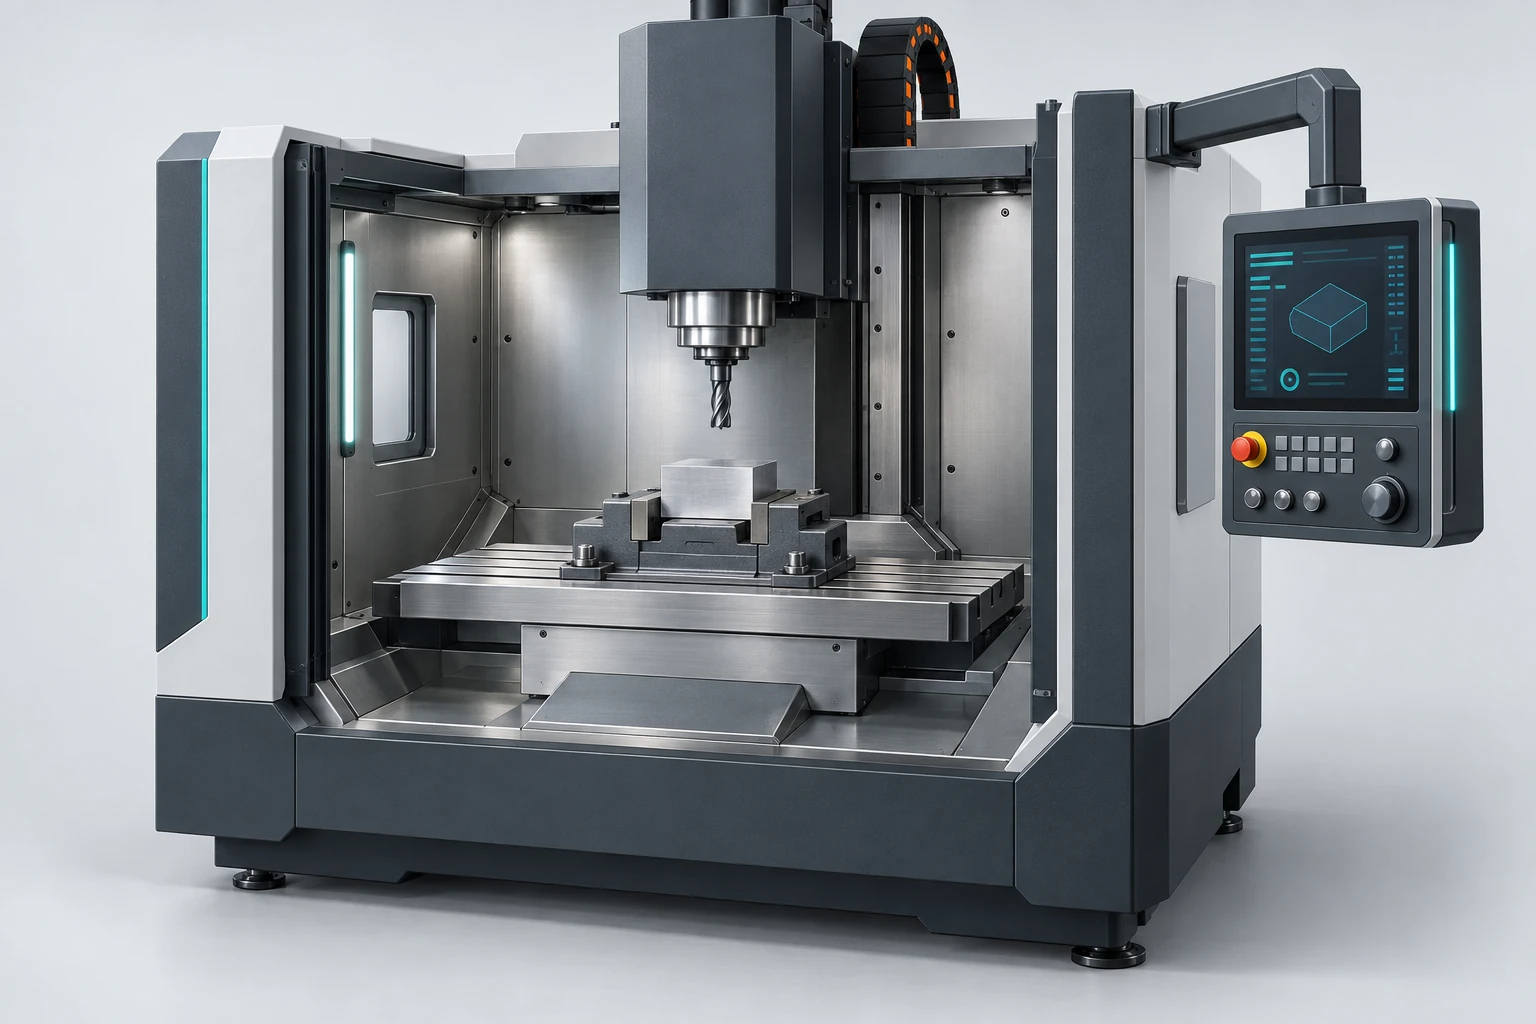
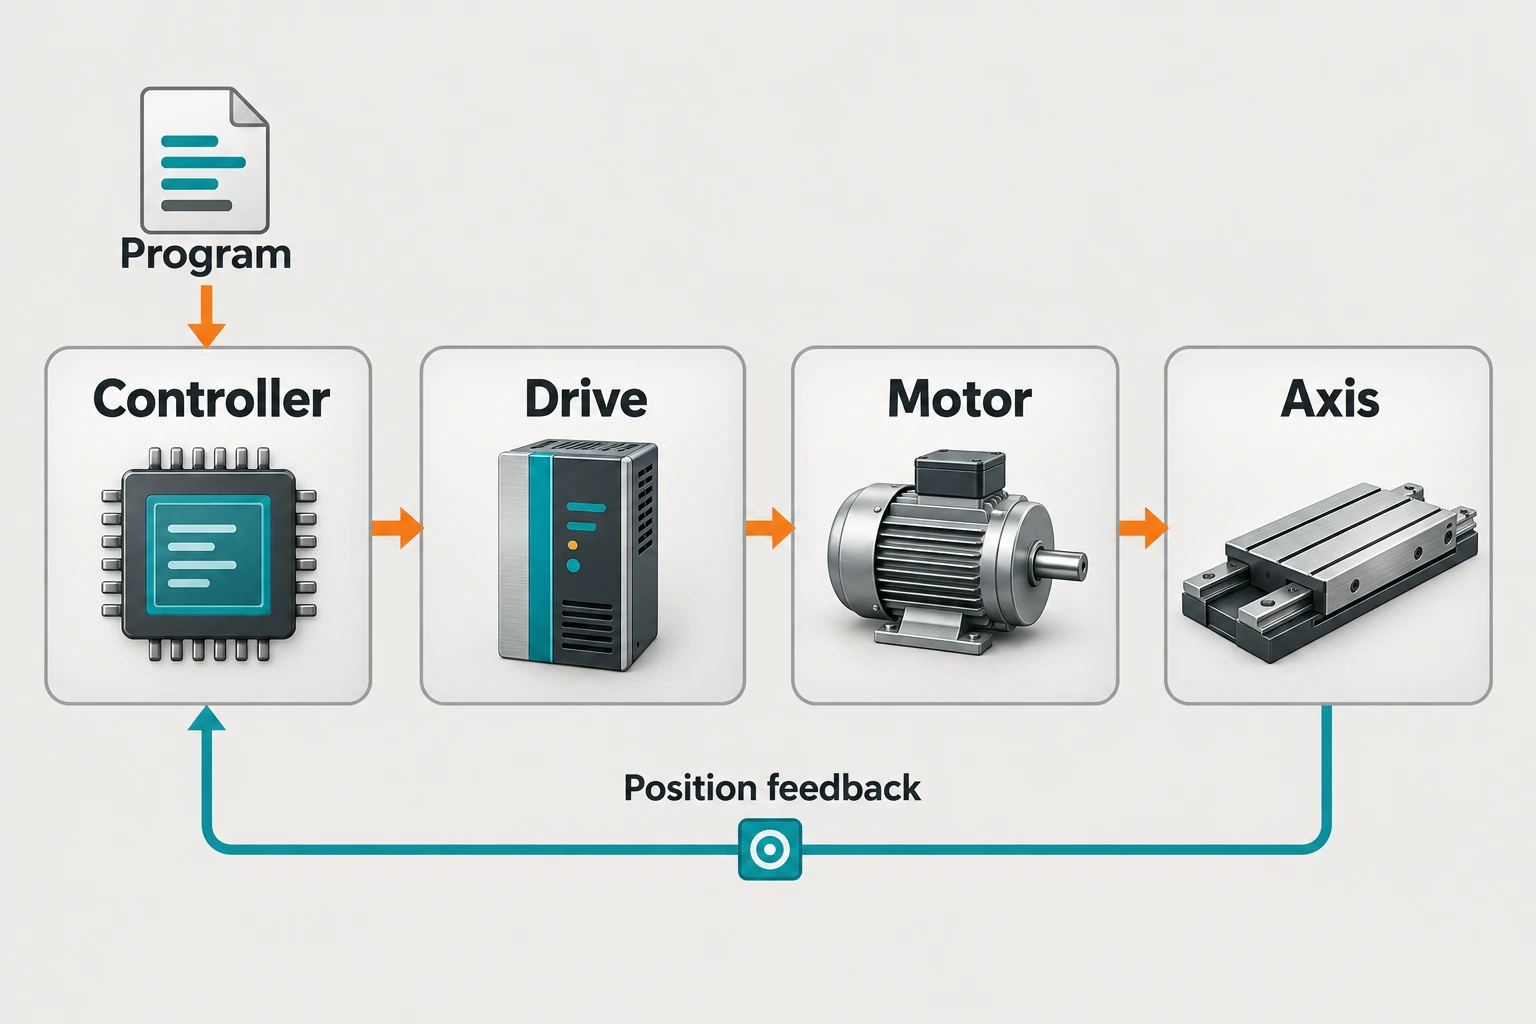
CNC-järjestelmä (computer numerical control, tietokoneohjattu numeerinen ohjaus) muuntaa koneistusohjelman koordinoituun koneen liikkeeseen. Ohjain tulkitsee ohjeet ja suunnittelee liikeradan; ajot antavat säännellyn sähkötehon moottoreille; moottorit liikuttavat koneakseleita. Suljetussa silmukassa sijaintipalautteen avulla ohjaus voi verrata komentoa saadun liikkeen kanssa. Terminologian ja sen historiallisen taustan osalta vertailu NC versus CNC selittää, mitä muuttui, kun tietokoneet otettiin ohjauksen osaksi.
Nämä ovat erillisiä tehtäviä. Oikea ohjelma voidaan suorittaa sijaintivirheellä, kun taas täydellisesti seurattu liike voi silti työstää väärän piirteen, jos ohjelma tai asennus on virheellinen. Yhden liikkeen seuraaminen koko järjestelmän läpi tekee tämän eron ymmärrettävämmäksi.
Mitä kunkin ohjausjärjestelmän osan tehtävä on
CNC-ohjain yhdistää laskentahardwaren ja ohjausohjelmiston. Sen käyttöliittymä näyttää ohjelmat, sijainnit, poikkeamat ja koneen tilan. Tämän käyttöliittymän takana ohjelman käsittely ja liikkeen suunnittelu määrittävät, mitä koneen tulisi tehdä seuraavaksi.
Ajot ovat teho-ohjausvaihe, eivätkä pelkkä toinen nimi ohjaimelle. Servojärjestelmässä ne säädellään moottoritoimintaa ohjaussilmukoiden kautta. Moottori tuottaa sitten liikettä: pyörivä moottori voi kääntää pallokierteistä ruuvia siirtääkseen liukua, kun taas lineaarimoottori voi vaikuttaa suoraan akseliin. Sijainti-, nopeus- ja virtasilmukoiden sijoittelu vaihtelee eri ohjausarkkitehtuurien välillä.
Koneen sekvenssiohjaus toimii rinnakkain tämän liikkeen ohjauksen kanssa. Ohjelmoitava logiikkakytkin eli PLC käsittelee usein apukomentoja ja tilamerkkejä – esimerkiksi työkalunvaihtosekvenssin koordinointia sen valmiusmerkkien kanssa. Tämä eroaa jatkuvan leikkausradan laskemisesta. Beckhoffin apufunktioiden dokumentaatio osoittaa, kuinka tällaisia komentoja voidaan synkronoida akseliliikkeen kanssa.
Ohjelma vaatii fyysistä viitetta
Ohjelma kuvaa tarkoitettuja liikkeitä ja koneistustoimintoja, yleensä G-koodin ja siihen liittyvien komentojen avulla. Se voi syntyä CAM-ohjelmistosta ja konekohtaisesta postprosessoresta tai manuaalisesta tai keskusteluperusteisesta ohjelmoinnista. Ohjaus tulkitsi ohjeita aktiivisten asetusten kontekstissa, mukaan lukien yksiköt, koordinaatistot ja korjaukset. Esimerkiksi absoluuttinen ja inkrementaalinen tila tulkitsivat sijainteja eri tavoin: paikaksi aktiivisessa koordinaatistossa tai etäisyydeksi nykyisestä sijainnista. Yksittäinen koordinaatti ei ole täydellinen liikkeen ohje.
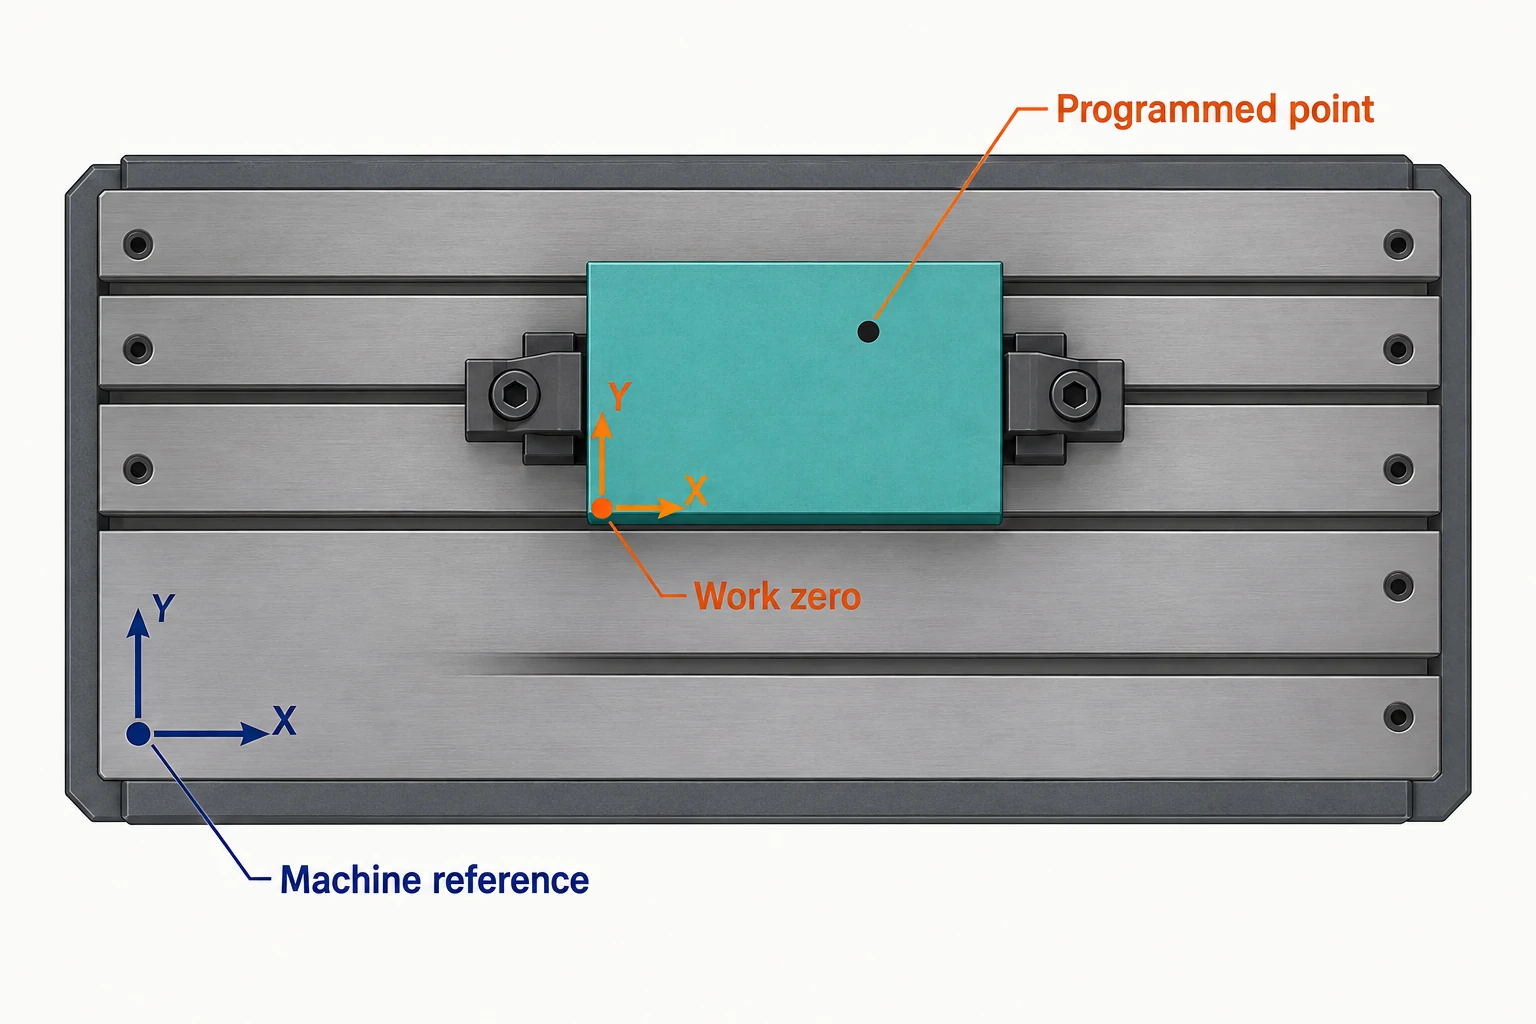
Konekoordinaatit viittaavat koneen viitejärjestelmään. Työkoordinaatit määrittävät ohjelman sijainnin suhteessa osaan tai kiinnittimeen. Työsiirtomääritys yhdistää nämä viitteet, mikä mahdollistaa saman osan geometrian ohjelmoimisen käytettävästä työnollakoordinaatista. Haas erottelee näitä koordinaatinäyttöjä eksplisiittisesti.
Työkalusiirtomääritykset huomioivat työkalun geometrian; jyrsimessä työkalun pituuskorjaus liittää ohjelmoitun työkalun sijainnin asennettuun työkalukokoonpanoon. Nämä siirtomääritykset eivät fyysisesti siirrä työkappaletta eivätkä muuta työkalua. Ne muuttavat sitä, miten ohjaus tulkitsi vaadittua koneen sijaintia. Pyörivät konfiguraatiot voivat myös vaatia kinemaattisen muunnoksen, jolla haluttu työkalun ja osan välinen suhde muunnetaan yksittäisiksi akselikäskyiksi.
Yksinkertaisen X–Y-siirron tapauksessa aseta työnollakoordinaatti konekoordinaatteihin X = 100 mm, Y = 200 mm. Kun koordinaattikehykset ovat yhdensuuntaiset ja lisäsiirtomäärityksiä, kiertoa tai työkalukorjausta ei ole, työkoordinaattien päätepiste X = 30 mm, Y = 40 mm vastaa konekoordinaatteja X = 130 mm, Y = 240 mm. Jos tallennettu työnollakoordinaatin X-sijainti on virheellisesti 102 mm, sama päätepiste muuttuu arvoksi X = 132 mm. Akseli voi seurata komentoaan oikein, vaikka piirre siirtyisi 2 mm.
Sijaintipalautteen perusteella ei voida tunnistaa, että valittu origo oli virheellinen. Korjaa komennon generoinut viite, äläkä käsittele siirtyneen piirremallin havaintoa todisteena siitä, että servomootoria pitää säätää. Näiden viitteiden mekaanisen taustan selitykset löydät artikkelista jyrsinkoneen osat ja liike.
Yhden polun syöttönopeus muuttuu useaksi akselin nopeudeksi
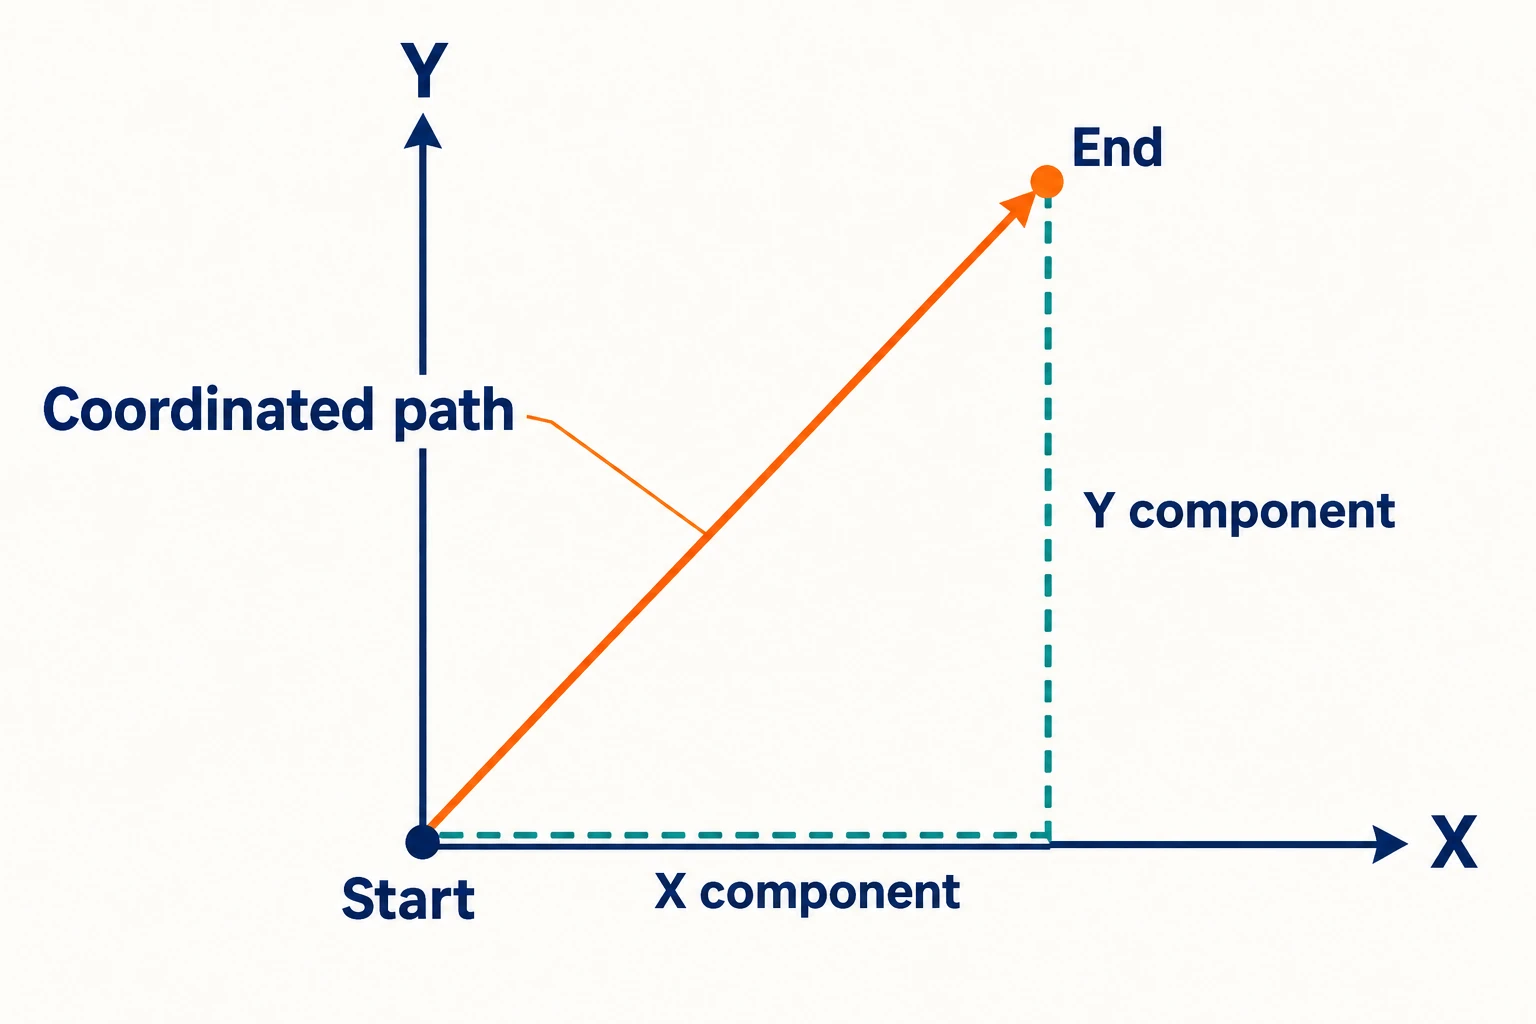
Interpolointi määrittää välisasennot määritellyllä radalla. Suorassa X–Y-liikkeessä molempien akselien on tehtävä liikkeen asianmukainen osuus samanaikaisesti. Jos X siirretään ensin päätepisteeseensä ja sen jälkeen Y, tuloksena on suorakulmion kaksi sivua, ei lävistäjää.
Suunniteltu liike muodostuu kohdesarjaksi peräkkäisillä ohjausväleillä. Arkkitehtuurista riippuen ajuri saa sijainti- tai nopeuskohdetiedot, eikä se itse tulkiskele osapiirrustusta.
Laske koordinoitu liike, jossa X-suuntainen siirtymä on 30 mm ja Y-suuntainen siirtymä 40 mm. Oleta kohtisuorat lineaariset akselit, ei kiertoa, vakio työkalun suunta ja pyydetty radan syöttönopeus 500 mm/min. Seuraavat arvot kuvaavat vakionopeusosaa, jos kone pystyy saavuttamaan sen:
| Määrä | Laskenta | Tulos |
|---|---|---|
| Radan pituus | √(30² + 40²) | 50 mm |
| X-akselin nopeus | 500 × 30 / 50 | 300 mm/min |
| Y-akselin nopeus | 500 × 40 / 50 | 400 mm/min |
Kahden akselin nopeudet yhdistyvät antamaan √(300² + 400²) = 500 mm/min pitkin viivaa. Niitä ei lasketa yhteen eikä kumpaakaan aseteta erikseen arvoon 500. Kiihdytyksen ja hidastumisen aikana nopeudet muuttuvat yhdessä säilyttäen siirtymäsuhteen. Tämä on periaate, jota kuvataan LinuxCNC:n koordinoitua liikettä koskevassa dokumentaatiossa.
Hitain sallittu akseli voi rajoittaa koko liikettä. Jos Y-akseli on rajoitettu arvoon 320 mm/min, kun taas X-akseli voi saavuttaa vähintään arvon 240 mm/min, tämän lävistäjän radan nopeusrajoitus tulee olemaan 320 × 50 / 40 = 400 mm/min, jolloin X-akselin arvo on 240 mm/min. Y-akselin vähentäminen yksinään ilman X-akselin muuttamista arvoon 300 mm/min muuttaisi radan suuntaa. Radan suunnittelijan on vähennettävä koordinoitua nopeutta; kiihtyvyys-, kulmien käsittely- ja muut rajoitukset voivat vähentää sitä edelleen. LinuxCNC:n Tärkeät käyttäjäkäsitteet -osiossa, joka kuuluu radan suunnitteluun, selitetään, miksi määritetyt akselirajoitukset ovat prioriteetissa pyydetyllä syöttönopeudella.
Ympyränmuotoinen rata vaatii jatkuvasti muuttuvia akseliosuuksia. Pyörivien akselien lisääminen ja vaihtoehtoiset syöttötilat lisäävät tulkintasääntöjä, joten tätä kahden akselin esimerkkiä ei tule käyttää yleisenä kaavana viisiakselisille tai sorvausohjelmille.
Miksi kone hidastaa kulmassa ennen kääntöä
Kone ei voi muuttaa nopeuttaan välittömästi. Radan suunnittelija ottaa huomioon määritetyt nopeus- ja kiihtyvyysrajat; jotkin järjestelmät rajoittavat myös äkillisyyttä (jerk), eli kiihtyvyyden muutosnopeutta. Lyhyt liike saattaa päättyä ennen kuin se saavuttaa pyydetyn syöttönopeuden.
Katse eteenpäin valmistaa tulevia ohjelmalohkoja, kun nykyinen liike on käynnissä. Se mahdollistaa suunnittelijan ennakoimaan muutoksia sen sijaan, että jokaista päätepistettä käsittelisi erillisellä tapahtumalla. Haas kuvailee tätä edistettyä lohkonvalmistusta ohjausjärjestelmänsä dokumentaatiossa.
Matemaattisesti terävässä kulmassa tarkan reitin seuraaminen vaatii pysähtymisen. Sekoitusmoodi voi säilyttää liikkeen pyöristämällä siirtymän sen määritellyn polun poikkeaman ehtojen sisällä. Kaupankäynti tehdään polun tarkkuuden ja jatkuvan nopeuden välillä; saatavilla olevat moodit ja niiden toiminta riippuvat ohjausjärjestelmästä. LinuxCNC dokumentoi tarkan reitin, tarkan pysähtymisen ja sekoituksen toiminnan.
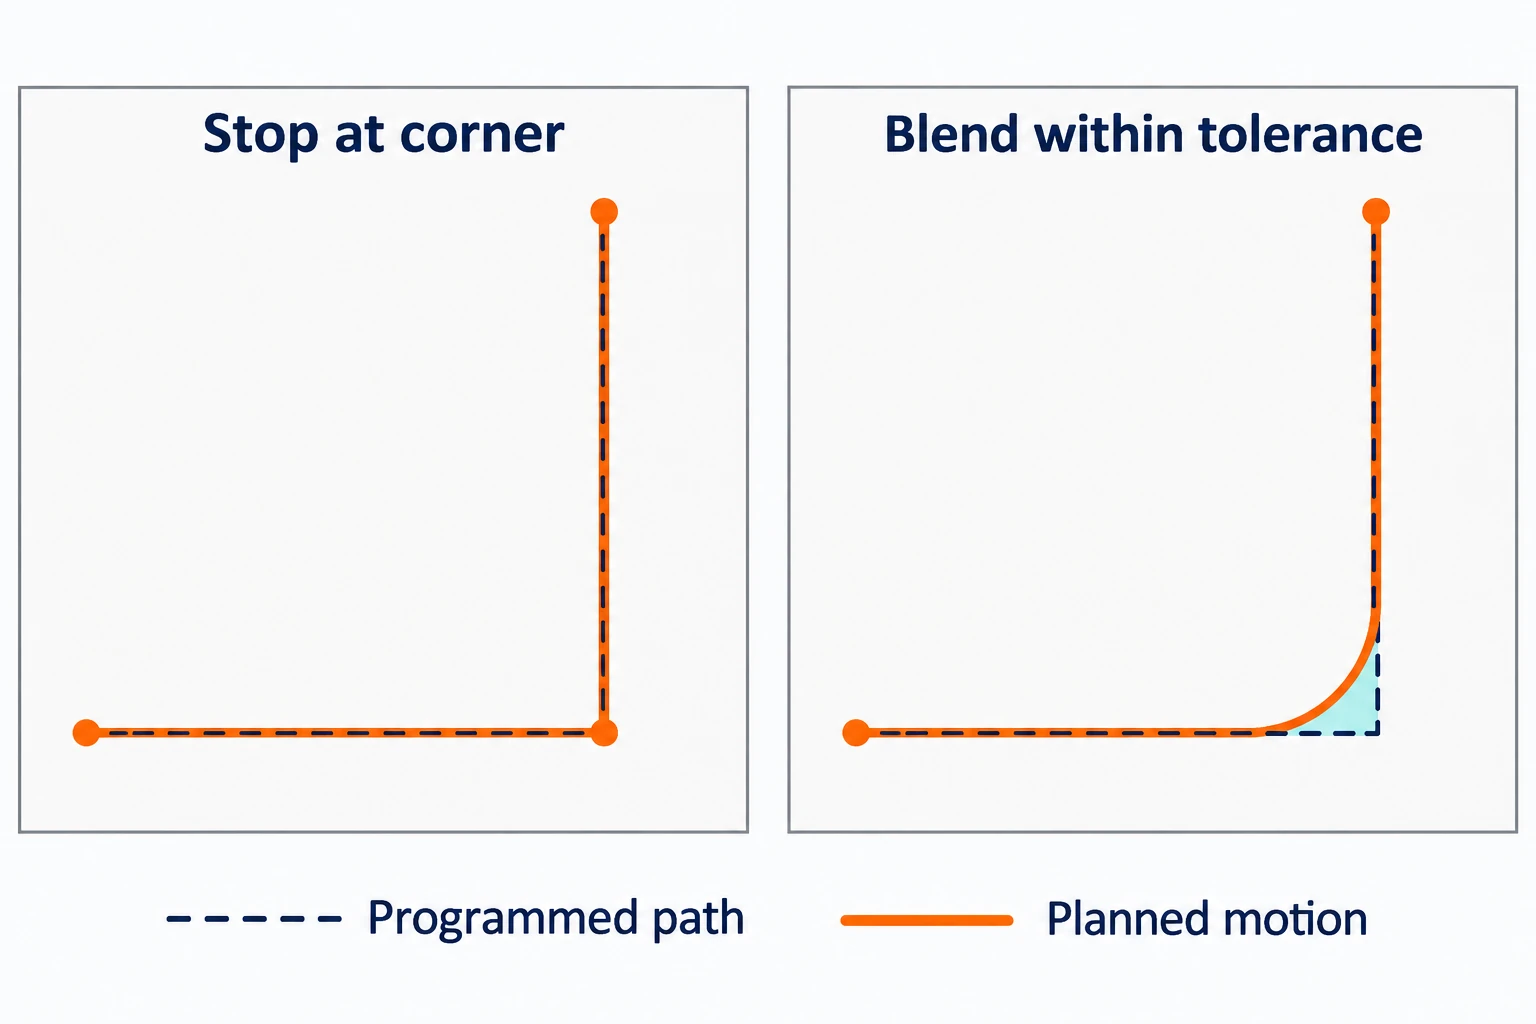
Polun sekoituksen toleranssi on liikesuunnittelun asetus, ei valmiin osan toleranssi. Leikkausvoimat, työkalun geometria ja prosessin muut tekijät vaikuttavat edelleen tuotettuun pinnan laatuun. Pyörivän akselin kierrosluku (rpm) on myös erillinen suure verrattuna lineaariseen syöttönopeuteen. Syöttö kierrosta kohden ja pyörivän akselin synkronoiduissa toiminnoissa liike on tarkoituksellisesti kytketty pyörivän akselin kiertoon.
Palautemittausten perusteella mitataan liikettä tietyssä pisteessä
Suljetussa paikkasilmukassa järjestelmä vertaa paikkakomentoa mitattuun paikkaan ja toimii erotteen pienentämiseksi. Tätä eroa kutsutaan usein seuranta-eroksi. Se ei ole suora mittaus koneistetusta ominaisuudesta. Sama ero on merkityksellinen myös silloin, kun luetaan koneen tarkkuusmäärittelyjä. Kyseinen silmukka voi olla suljettu ohjain- tai ajopuolella riippuen järjestelmästä.
Anturin sijainti määrittää, mitä mittaus sisältää:
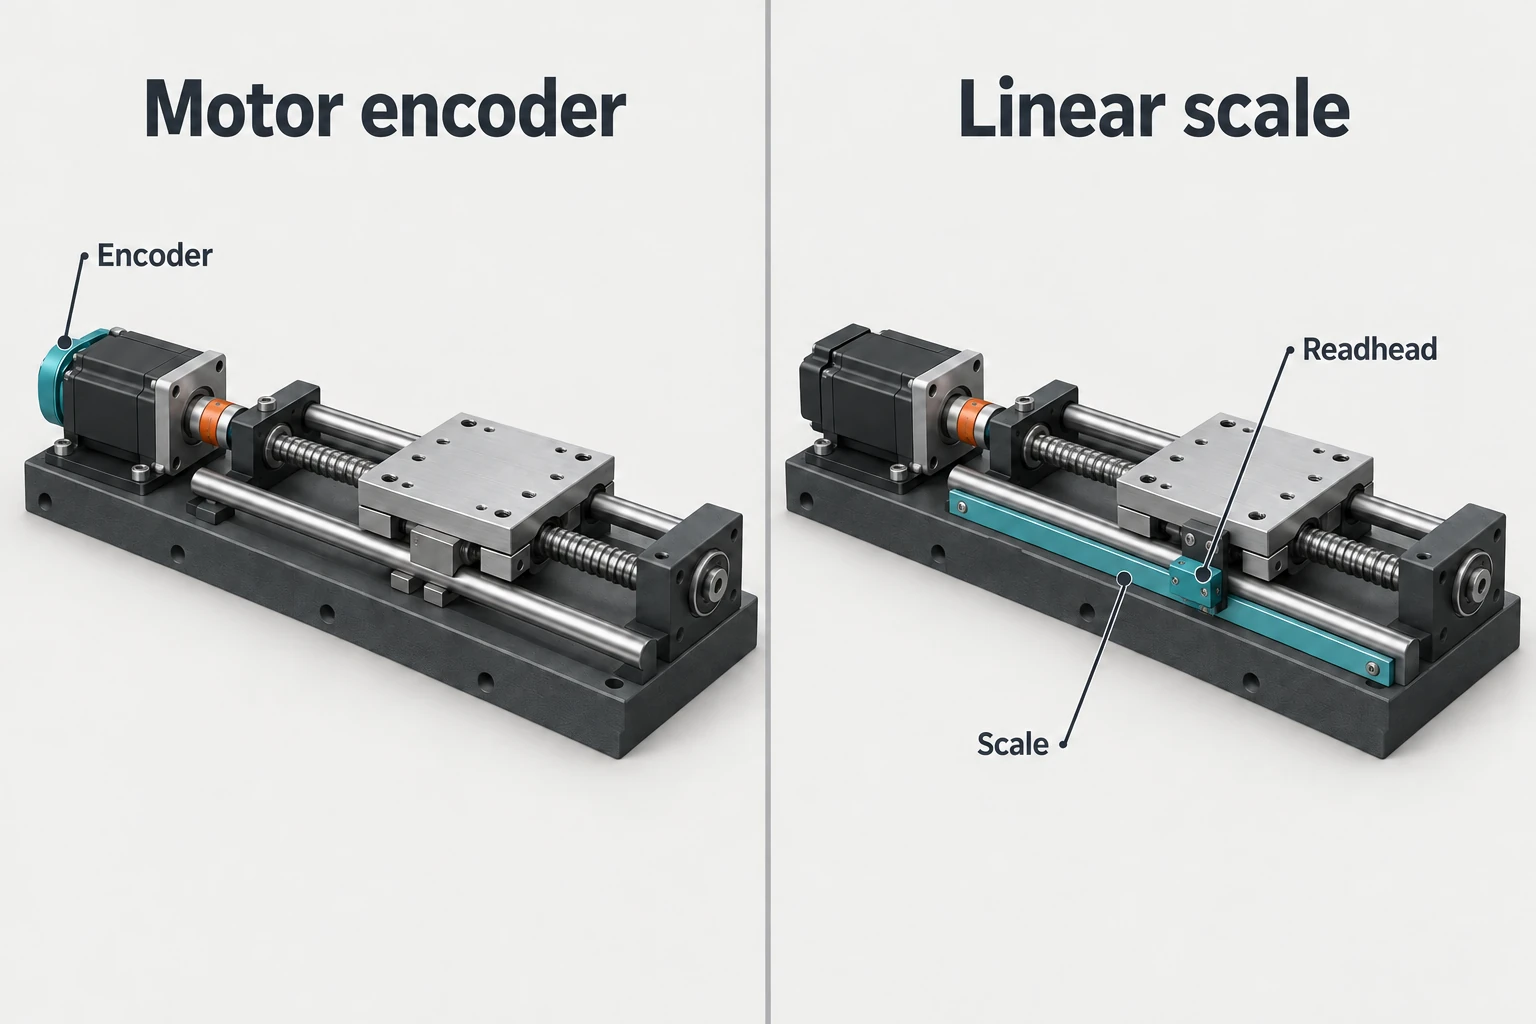
- Moottorienkooderi: mittaa moottorin kierrosta. Ruuvia käyttävässä lineaarisessa akselissa ohjaus voi päätellä liukusäiliön paikan käyttäen voimansiirto-suhteen perusteella. Anturin alapuolella tapahtuvat muutokset, kuten palloruuvin lämpölaajeneminen, eivät välttämättä näy moottorin paikkaa koskevassa takaisinkytkennässä.
- Lineaarinen enkooderi: mittaa liukusäiliön paikan suoraan sen asteikon suhteen. Kun sitä käytetään paikkasilmukan sulkemiseen, mittaukseen sisällytetään liikkeen siirtoelimet eikä matkaa päätellä pelkästään moottorin kierrosta.
Koneenohjattujen työkalukoneiden terminologiassa moottoripohjainen akselin sijaintitakaisinkytkentä ruuvia käyttävässä akselissa on yleisesti nimeltään puolisuljettu silmukka; suora liukusijaintitakaisinkytkentä on nimeltään suljettu silmukka tai täysin suljettu silmukka. Molemmat käyttävät takaisinkytkentää. HEIDENHAIN selittää tätä eroa. Enkooderin läsnäolo yksin ei määritä, mitä signaalia sijaintisilmukka itse asiassa käyttää.
Jotkin CNC-akselit toimivat sen sijaan avoimessa silmukassa, antamalla moottorille askeleita ilman että todellista akselin sijaintia mitataan kyseisessä silmukassa. Siksi askelen menetys saattaa jäädä havaitsematta sijaintikomentojärjestelmän toimesta. Askelmomoottorit eivät ole periaatteessa rajoitettuja avoimen silmukan toimintaan: suljetut askelmomoottorijärjestelyt ovat myös olemassa.
Erota toisistaan komento, liike ja osan valmis tulos
Hyödyllinen ensimmäinen kysymys on, missä epäsovitus ilmenee. Ohjelman siirtyminen, akselin kyvyttömyys seurata komentoaan ja työkalun taipuminen kuorman alla voivat kaikki tuottaa virheellisen osan, mutta ne vaativat erilaisia tarkistuksia.
| Havainto | Mitä se voi viitata | Hyödyllistä todistusaineistoa |
|---|---|---|
| Koko piirremalli on siirtynyt | Ohjelman viite tai asennuspoikkeama saattaa olla virheellinen, vaikka akselin seuranta olisi hyvä. | Vertaa tarkoitettua mittauspistettä, aktiivista työkoordinaatistoa, siirtymiä ja ohjelmoituja sijainteja. |
| Seuranta-ajan virheilmoitukset tai epätavallinen seurantapoikkeama ilmenevät. | Komento- ja mitattu liike eivät täsmää; syy voi liittyä kuormaan, mekaniikkaan, takaisinkytkentään tai ajuriin. | Yhdistä virheilmoitustietue ja akselin diagnostiikka liikkeen ja käyttöolosuhteen kanssa. |
| Akselin seuranta näyttää normaalilta, mutta seinä, reikä tai pinta on virheellinen. | Työkalun geometria, taipuma, työkappaleen kiinnitys tai lämpövaikutukset voivat sijaita mitatun sijainnin silmukan ulkopuolella. | Vertaa mitattuja ominaisuuksia työkalun kuntoon, asennukseen ja leikkuuolosuhteisiin. |
Nämä ovat tutkimuksen lähtökohtia, ei diagnooseja pelkän ulkonäön perusteella. Edes suora liukusäätimen mittaus ei mittaa kaikkia liikkeitä leikkuuteräksen ja työkappaleen välillä. Kyseisen osan ominaisuuksien tarkastus täyttää eri informaatioaukon kuin akselin takaisinkytkentä.
CNC-järjestelmä määrittelee ja seuraa ohjattua liikettä. Sen, mikä on annettu ohjauskäskynä, missä liike on mitattu ja mitä todellisuudessa koneistetaan, ymmärtäminen antaa selkeämmän selityksen koneistustuloksesta kuin se, että ohjain pidetään yhtenä ”tarkkuuden” lähteenä.
Usein kysytyt kysymykset
Onko CNC-ohjain sama kuin CNC-järjestelmä?
Ohjain on laskennallinen ja ohjausosuus. Termi ”CNC-järjestelmä” voi viitata laajemmin ohjaimen, liitäntöjen, ajureiden ja takaisinkytkentäjärjestelmien yhteistoimintaan. Tuoteterminologia vaihtelee, joten tarkista, mitkä toiminnot ja laitteistot kuvauksessa sisällytetään.
Lukooko CNC-ohjain CAD-mallia suoraan?
Yleensä se suorittaa koneistusohjelmaa eikä tulkkaa valmistamatonta CAD-mallia. Tämän ohjelman tuottavat yleensä CAM-ohjelmisto ja sopiva postprosessori. Joissakin ohjaimissa on integroitu tai keskustelupohjainen ohjelmointi, mutta geometrian on silti muunnettava määriteltyihin koneistustoimiin.
Takaisinkytketty ohjaus takaaako tarkkan osan?
Ei. Se ohjaa liikettä käyttäen kyseiseen silmukkaan saatavilla olevaa takaisinkytkentää. Virheelliset siirtymät, työkalun taipuminen, työkappaleen liikkuminen ja muut prosessitekijät voivat edelleen tuottaa virheellisen piirteet. Akselin takaisinkytkentä ja osan tarkastus vastaavat eri kysymyksiin.
Miksi todellinen syöttönopeus voi olla alhaisempi kuin ohjelmoitu syöttönopeus?
Kiihtyvyysrajoitukset, lyhyet segmentit, kulmat, radanohjausasetukset ja syöttökorjaukset voivat vähentää todellista nopeutta. Pyydetty syöttönopeus ei takaa, että kone säilyttää kyseisen nopeuden kaikissa liikkeissä.
Tekniset lähteet
- Beckhoff — M/H-toiminnot: Yleiskatsaus; pyörivän työkalun M-toimintojen synkronointi; AX5000 käyttötavat; servosäätötekniikka; yleistietoa kinemaattisista muunnoksista; kiihtyvyysprofiilit. Apusekvenssien, moottorien ja liikkeen suunnittelun hallinta.
- Haas Automation — Jyrsintäkoneen käyttäjän opas, osan asennus ja ohjausnäyttö; G103 rajoituslohkon eteenpäin katseleminen. Koordinaatit, poikkeamat ja eteenpäin valmisteltavat lohkot.
- LinuxCNC — CNC-koneen yleiskatsaus, koordinoitu liike; tärkeitä käyttäjäkäsitteitä, radanmuodostussuunnittelu; G-koodeja, G90/G91 ja G61/G61.1/G64; askelmoottoritiedot. Interpolointi, liikkeen rajat, radan tilat ja askelmoottorikonfiguraatiot.
- HEIDENHAIN — Kuinka työkonetyökalun takaisinkytkentä voi paljastaa tai piilottaa akselin virheitä. Moottoripohjainen ja suora liukupinnan sijaintitakaisinkytkentä.
- Autodesk — Inventor CAM: jälkikäsittely. Työpolkujen muuntaminen konekohtaiseksi ohjelmaksi.



