Auf dieser Seite
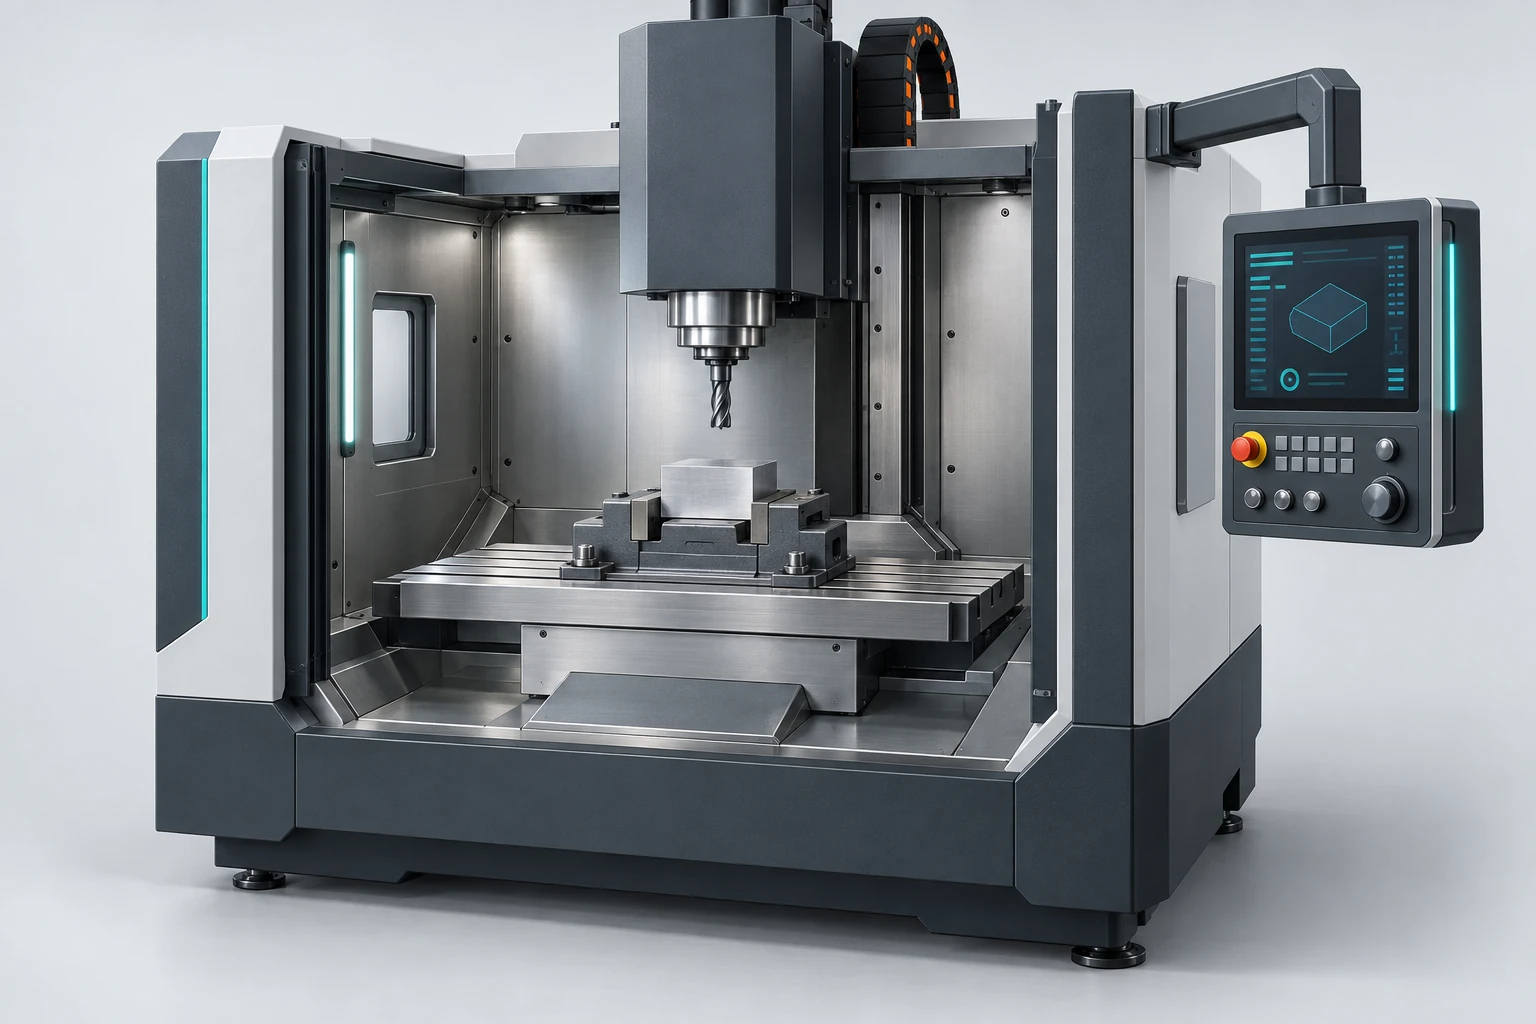
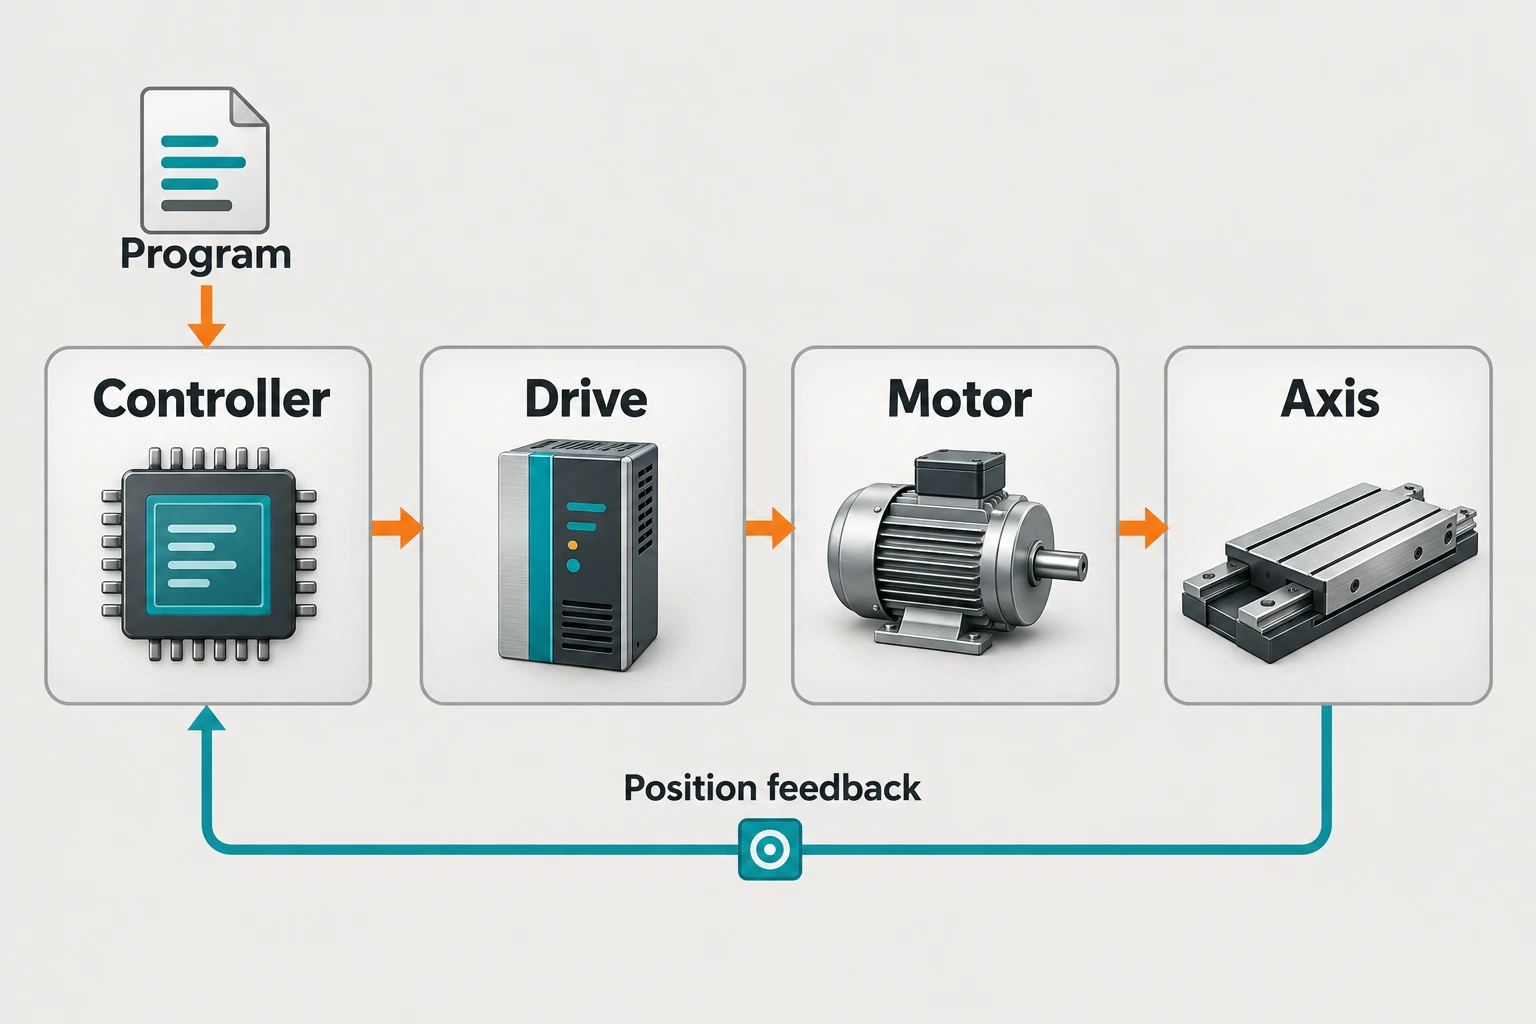
Ein CNC-System (Computerized Numerical Control) wandelt ein Bearbeitungsprogramm in koordinierte Maschinenbewegung um. Die Steuerung interpretiert die Anweisungen und plant einen Bewegungspfad; Antriebe liefern gesteuerte elektrische Leistung an die Motoren; die Motoren bewegen die Maschinenachsen. In einem geschlossenen Regelkreis hilft die Positions-Rückmeldung der Steuerung, die vorgegebene Bewegung mit der gemessenen Bewegung zu vergleichen. Zur Terminologie und ihrer Geschichte bietet der Vergleich zwischen NC und CNC eine Erklärung dafür, was sich änderte, als Computer Teil der Steuerung wurden.
Dies sind getrennte Aufgaben. Ein korrektes Programm kann mit einer Positionierungsabweichung ausgeführt werden, während eine perfekt verfolgte Bewegung dennoch das falsche Merkmal bearbeiten kann, falls das Programm oder die Einrichtung fehlerhaft ist. Durch die Verfolgung einer einzelnen Bewegung durch das gesamte System wird diese Unterscheidung leichter verständlich.
Was jeder Teil des Steuerungssystems leistet
Die CNC-Steuerung vereint Rechnerhardware und Steuerungssoftware. Ihre Bedienoberfläche zeigt Programme, Positionen, Korrekturen und Maschinenzustand an. Hinter dieser Oberfläche bestimmen Programmausführung und Bewegungsplanung, was die Maschine als Nächstes tun soll.
Ein Antrieb ist die Leistungsregelstufe – nicht einfach ein weiterer Name für die Steuerung. In einem Servosystem regelt er den Motorbetrieb über Regelkreise. Ein Motor erzeugt dann die Bewegung: Ein Drehmotor kann beispielsweise eine Kugelgewindespindel antreiben, um einen Schlitten zu bewegen, während ein Linearmotor direkt auf eine Achse wirken kann. Die Anordnung der Positions-, Drehzahl- und Stromregelkreise variiert je nach Steuerungsarchitektur.
Die Maschinenablaufsteuerung läuft parallel zur Bewegungssteuerung. Ein speicherprogrammierbarer Logikcontroller ( PLC, übernimmt häufig Hilfsbefehle und Statussignale – beispielsweise die Synchronisation einer Werkzeugwechselsequenz mit deren Abschlusssignalen. Dies unterscheidet sich von der Berechnung eines kontinuierlichen Schnittpfads.Die Dokumentation zu Hilfsfunktionen von Beckhoff zeigt, wie solche Befehle mit der Achsenbewegung synchronisiert werden können.
Das Programm benötigt einen physikalischen Bezug
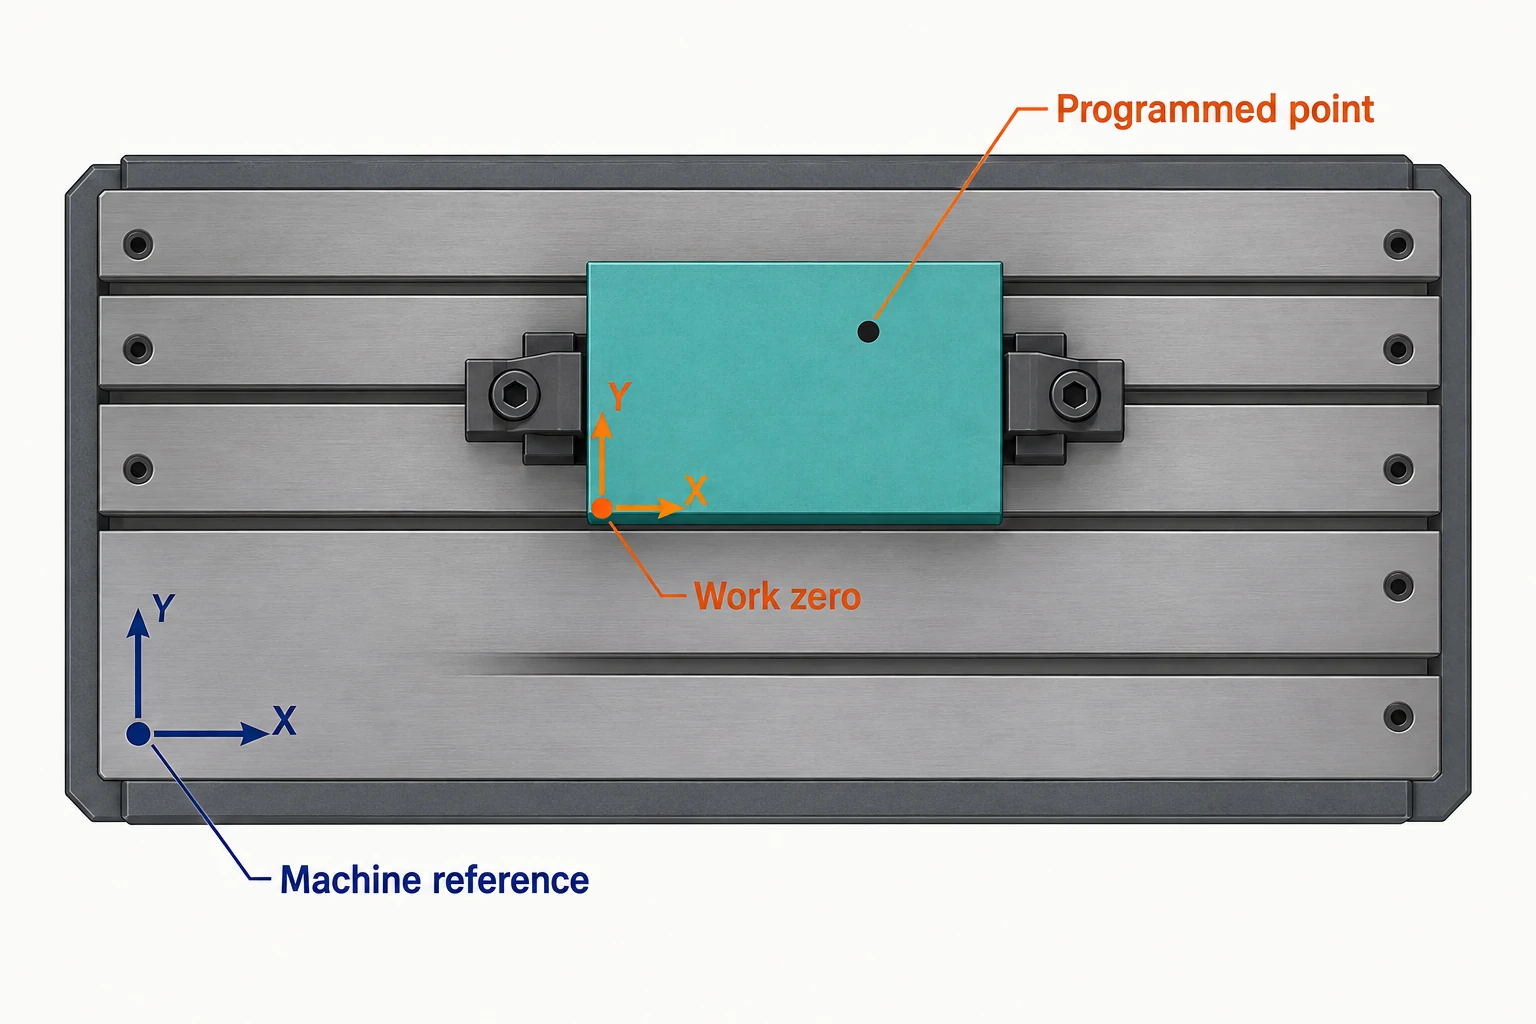
Ein Programm beschreibt die geplanten Bewegungen und Bearbeitungsaktionen, üblicherweise in G-Code und zugehörigen Befehlen. Es kann aus CAM-Software und einem maschinenspezifischen Postprozessor stammen oder durch manuelle oder dialogbasierte Programmierung erstellt werden. Die Steuerung interpretiert die Anweisungen im Kontext der aktiven Einstellungen, darunter Maßeinheiten, Koordinatensysteme und Kompensationen. Beispielsweise unterscheiden sich absolute und inkrementelle Betriebsarten bei der Interpretation von Positionen: als Zielposition im aktiven Koordinatensystem bzw. als Abstand von der aktuellen Position. Eine einzelne Koordinate allein stellt keine vollständige Bewegungsanweisung dar.
Maschinenkoordinaten beziehen sich auf das Referenzsystem der Maschine. Werkstückkoordinaten legen die Position des Programms relativ zum Werkstück oder zur Spannvorrichtung fest. Ein Werkstückversatz verbindet diese beiden Referenzen und ermöglicht es, dieselbe Werkstückgeometrie ausgehend von einem praktischen Werkstück-Nullpunkt zu programmieren. Haas unterscheidet diese Koordinatendarstellungen explizit.
Werkzeugversätze berücksichtigen die Geometrie des Werkzeugs; bei einer Fräsmaschine stellt die Werkzeuglängenkompensation die Beziehung zwischen der programmierten Werkzeugposition und der tatsächlich eingesetzten Werkzeugmontage her. Diese Versätze bewegen das Werkstück physikalisch nicht und ändern das Werkzeug nicht. Sie beeinflussen lediglich, wie die Steuerung die erforderliche Maschinenposition interpretiert. Bei rotierenden Konfigurationen kann zudem eine kinematische Transformation erforderlich sein, um die gewünschte Werkzeug-zu-Werkstück-Beziehung in individuelle Achsenbefehle umzuwandeln.
Falls der Werkstück-Nullpunkt an einer falschen Stelle eingegeben wird, kann die Steuerung einen Pfad exakt nachfahren, der jedoch gegenüber der vorgesehenen Werkstückposition verschoben ist. Die Positions-Rückmeldung erkennt nicht automatisch, dass der gewählte Ursprung fehlerhaft war. Für den mechanischen Hintergrund dieser Referenzen siehe Fräsmaschinenkomponenten und Bewegung.
Eine Pfadvorschubgeschwindigkeit wird in mehrere Achsengeschwindigkeiten aufgeteilt
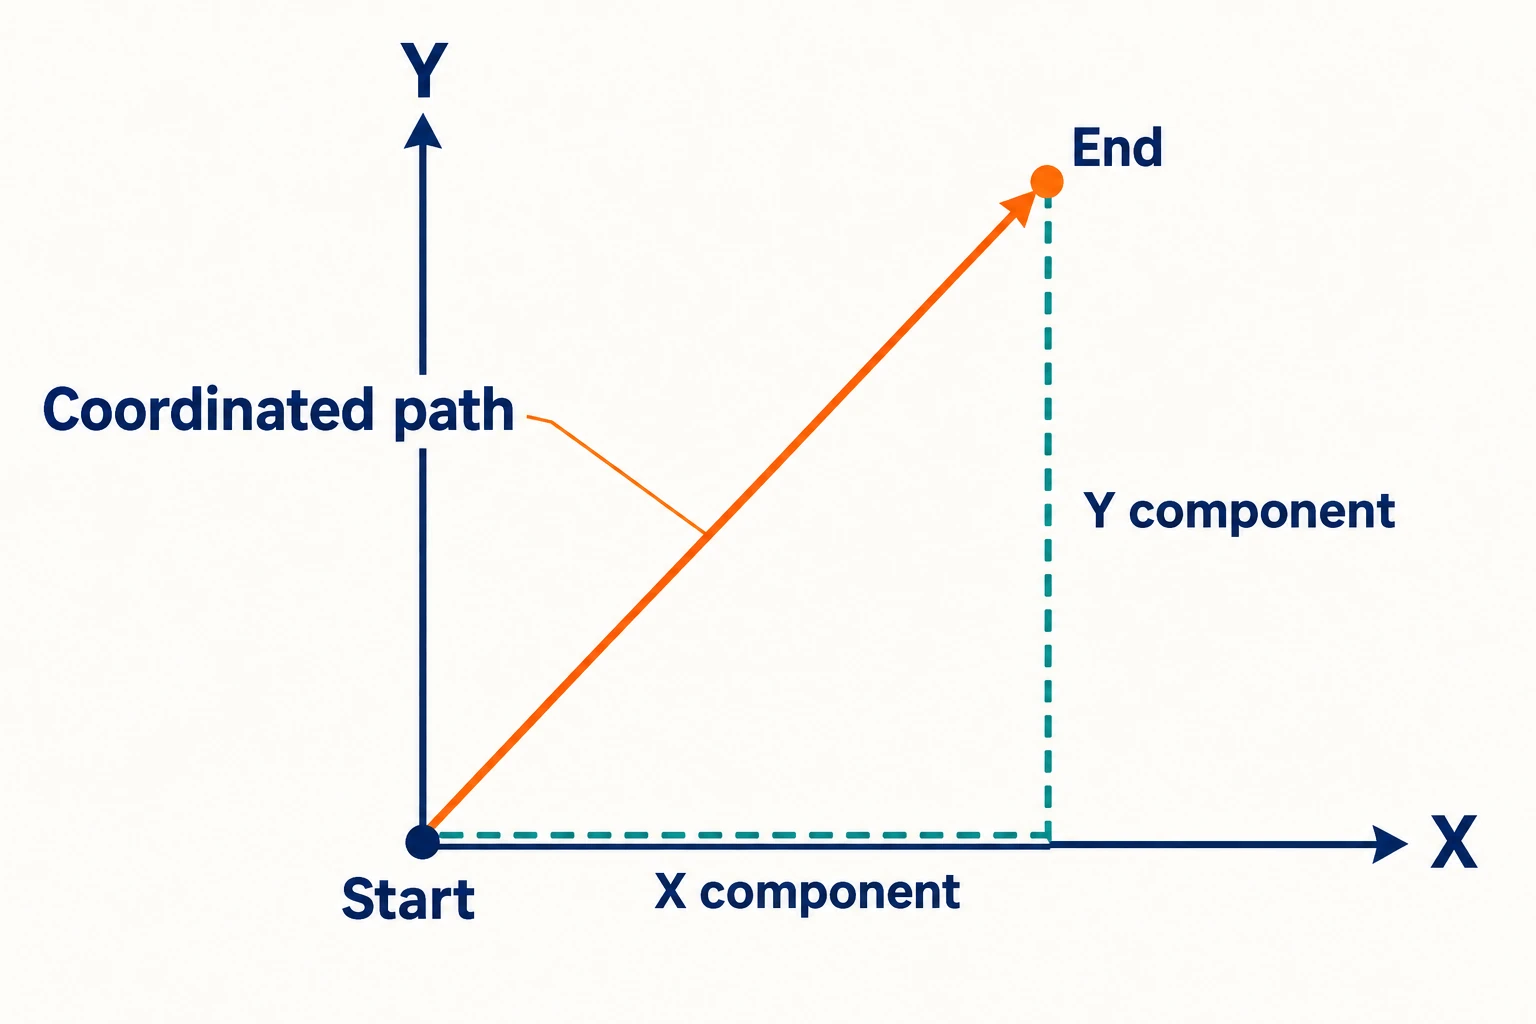
Die Interpolation bestimmt Zwischenpositionen entlang eines vorgegebenen Pfads. Bei einer geraden X–Y-Bewegung müssen beide Achsen ihren jeweiligen Anteil an der Gesamtbewegung gleichzeitig ausführen. Würde man zunächst X bis zum Endpunkt und danach Y bewegen, ergäben sich zwei Seiten eines Rechtecks – nicht die Diagonale.
Die geplante Bewegung wird in eine Folge von Sollwerten für aufeinanderfolgende Steuerungsintervalle umgewandelt. Je nach Architektur erhält der Antrieb Sollpositionen oder Sollgeschwindigkeiten, statt selbst die Fertigungszeichnung zu interpretieren.
Betrachten Sie eine beispielhafte Bewegung mit 30 mm Verschiebung in X-Richtung und 40 mm Verschiebung in Y-Richtung. Nehmen Sie senkrechte lineare Achsen, keine Rotation, eine feste Werkzeugausrichtung und eine geforderte Pfadvorschubgeschwindigkeit von 500 mm/minDie folgenden Werte beschreiben den konstantgeschwindigen Abschnitt, sofern die Maschine diesen erreichen kann:
| Menge | Berechnung | Ergebnis |
|---|---|---|
| Pfadlänge | √(30² + 40²) | 50 mm |
| X-Geschwindigkeit | 500 × 30 / 50 | 300 mm/min |
| Y-Geschwindigkeit | 500 × 40 / 50 | 400 mm/min |
Die Geschwindigkeiten beider Achsen kombinieren sich zu √(300² + 400²) = 500 mm/min entlang der Linie. Sie werden weder addiert noch wird jede einzeln auf 500 gesetzt. Während Beschleunigung und Verzögerung ändern sich die Geschwindigkeiten gemeinsam, wobei das Verschiebungsverhältnis erhalten bleibt. Dies ist das Prinzip, das darin beschrieben ist.Dokumentation zur koordinierten Bewegung von LinuxCNC.
Ein kreisförmiger Pfad erfordert kontinuierlich wechselnde Beiträge der Achsen. Die Hinzufügung rotierender Achsen sowie alternative Vorschubmodi fügen weitere Interpretationsregeln hinzu; dieses Beispiel mit zwei Achsen darf daher nicht als universelle Formel für Fünf-Achsen- oder Drehprogramme verwendet werden.
Warum die Maschine vor einer Ecke verlangsamt
Eine Maschine kann die Geschwindigkeit nicht augenblicklich ändern. Der Trajektorienplaner berücksichtigt die konfigurierten Geschwindigkeits- und Beschleunigungsgrenzen; einige Systeme begrenzen zudem explizit den Ruck (Jerk), also die Änderungsrate der Beschleunigung. Bei einer kurzen Bewegung kann diese bereits abgeschlossen sein, bevor die geforderte Vorschubgeschwindigkeit erreicht wird.
Look-ahead bereitet die nächsten Programmblöcke vor, während die aktuelle Bewegung läuft. Dadurch kann der Planer Veränderungen antizipieren, anstatt jeden Endpunkt als isoliertes Ereignis zu behandeln. Haas beschreibt diese Vorabvorbereitung von Programmblöcken in seiner Steuerungsdokumentation.
Bei einer mathematisch scharfen Ecke erfordert das exakte Folgen des Pfads einen Stillstand. Ein Abrundungsmodus (Blending) kann die Bewegung aufrechterhalten, indem die Übergangszone innerhalb der konfigurierten Pfadabweichungsbedingungen abgerundet wird. Der Kompromiss liegt zwischen Pfadtreue und kontinuierlicher Geschwindigkeit; verfügbare Modi und ihr Verhalten hängen von der Steuerung ab. LinuxCNC dokumentiert das Verhalten bei exaktem Pfad, exaktem Stop und Abrundung (Blending).
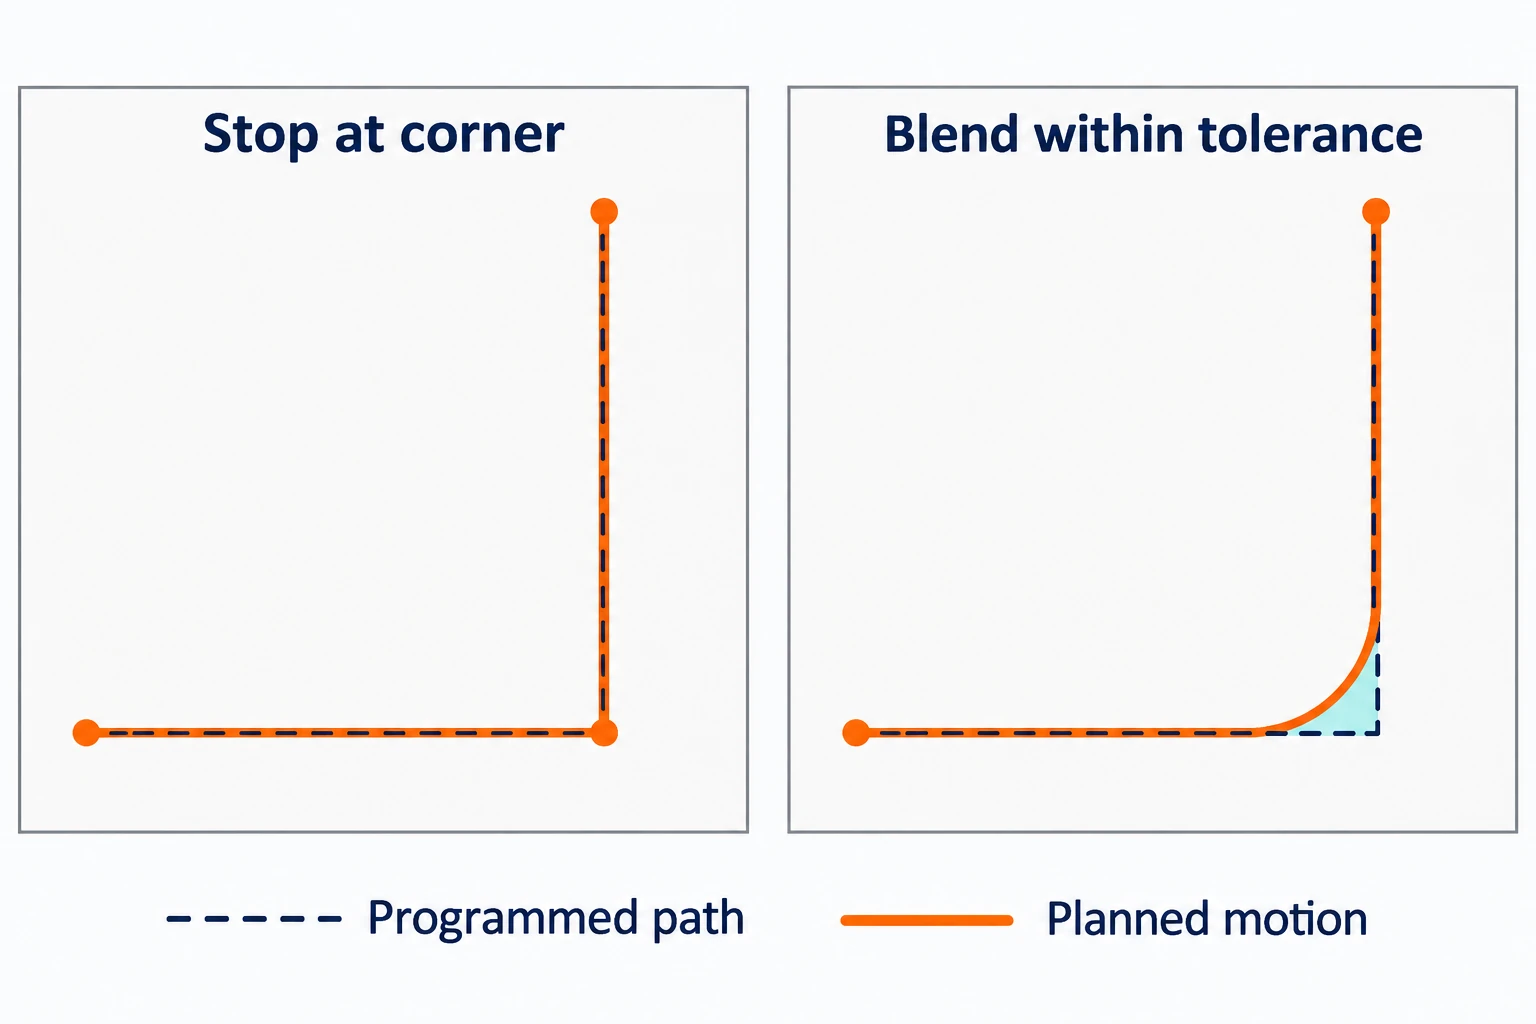
Eine Pfadabrundungstoleranz ist eine Einstellung für die Bewegungsplanung, nicht die Toleranz des fertigen Werkstücks. Schnittkräfte, Werkzeuggeometrie und alle übrigen Prozessparameter beeinflussen weiterhin die erzeugte Oberfläche. Die Spindeldrehzahl in rpm ist ebenfalls eine eigenständige Größe gegenüber dem linearen Vorschub. Bei Vorschub pro Umdrehung und spindelsynchronen Operationen wird die Wegstrecke gezielt mit der Spindeldrehung verknüpft.
Das Feedback misst die Bewegung an einem bestimmten Punkt
Bei einer geschlossenen Positionsregelschleife vergleicht das System einen Positions-Befehl mit einer gemessenen Position und greift ein, um die Differenz zu verringern. Diese Differenz wird häufig als Schleppfehlerbezeichnet. Sie stellt keine direkte Messung des bearbeiteten Merkmals dar. Derselbe Unterschied ist auch bei der Auswertung von MaschinengenauigkeitsspezifikationenDer betreffende Regelkreis kann je nach System entweder im Controller oder im Antrieb geschlossen sein.
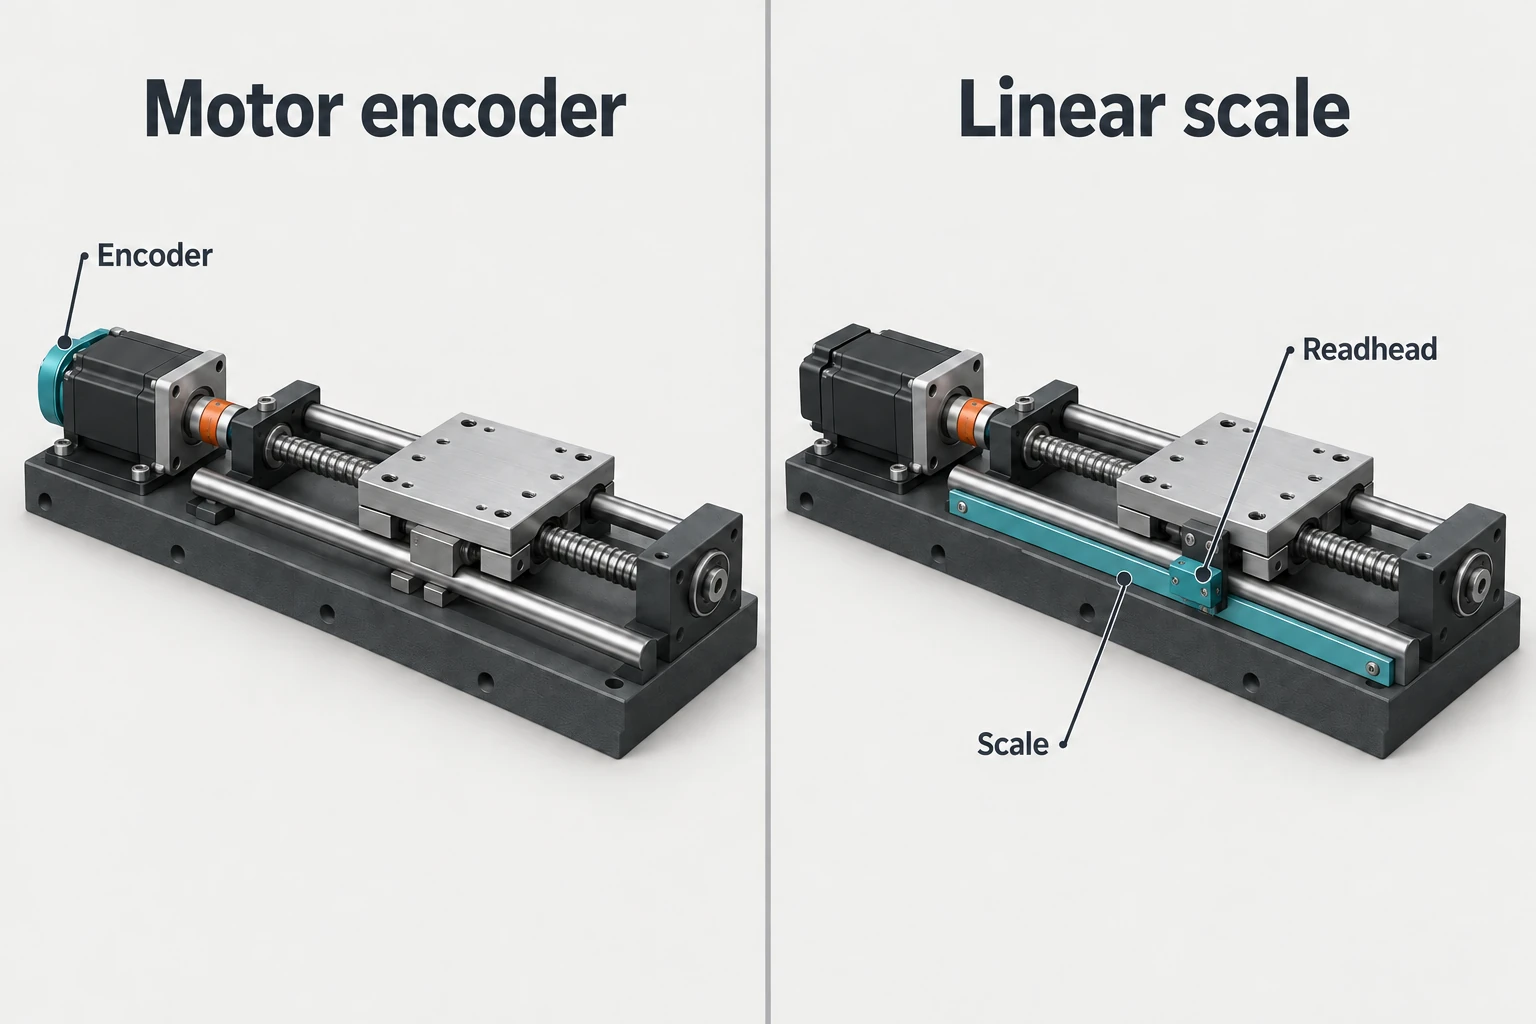
Der Ort des Sensors bestimmt, was in die Messung eingeschlossen wird:
- Motor-Encoder: misst die Motorrotation. Bei einer linear bewegten Achse mit Spindelantrieb kann die Steuerung die Schlittenposition anhand des Übersetzungsverhältnisses ableiten. Änderungen stromabwärts dieses Sensors – wie z. B. thermische Dehnung der Kugelgewindespindel – treten möglicherweise nicht in der Motorpositions-Rückmeldung auf.
- Linearer Encoder: misst die Schlittenposition direkt relativ zu seiner Maßskala. Wird er zur Schließung der Positionsregelschleife verwendet, so enthält diese Messung die Vorschubmechanik, statt die Bewegung allein aus der Motorrotation abzuleiten.
In der Werkzeugmaschinen-Terminologie wird eine motorbasierte Positions-Rückmeldung an einer Spindel-angetriebenen Achse üblicherweise als halbgeschlossener Regelkreisbezeichnet; die direkte Rückmeldung der Schlittenposition heißt geschlossener Regelkreis oder vollständig geschlossener Regelkreis. Beide Varianten nutzen Rückmeldung. HEIDENHAIN erläutert diesen Unterschied. Allein das Vorhandensein eines Encoders legt nicht fest, welches Signal tatsächlich in der Positionsregelschleife verwendet wird.
Einige CNC-Achsen arbeiten stattdessen im offenen Regelkreis, indem sie Motor-Schritte befehlen, ohne die tatsächliche Achsenposition innerhalb dieser Schleife zu messen. Ein verlorener Schritt bleibt daher vom Positions-Befehlssystem möglicherweise unentdeckt. Schrittmotoren sind nicht grundsätzlich auf den Betrieb im offenen Regelkreis beschränkt: geschlossene Schrittmotor-Anordnungen existieren ebenfalls.
Trennen Sie Befehl, Bewegung und Werkstückergebnis
Eine hilfreiche erste Frage lautet: Wo tritt eine Abweichung auf? Ein verschobenes Programm, eine Achse, die ihrem Befehl nicht folgen kann, sowie ein unter Last durchbiegender Fräser können alle ein fehlerhaftes Werkstück erzeugen – doch jeweils unterschiedliche Prüfmaßnahmen sind erforderlich.
| Beobachtung | Was dies andeuten könnte | Aussagekräftige Nachweise |
|---|---|---|
| Das gesamte Feature-Muster ist verschoben | Möglicherweise ist ein Programmbezug oder ein Einrichtungsversatz falsch – selbst bei korrektem Achsenverfolgungsverhalten. | Vergleichen Sie den vorgesehenen Bezugspunkt, das aktive Werkstückkoordinatensystem, die Versätze sowie die programmierten Positionen. |
| Folgefehler-Alarme oder ungewöhnliche Verfolgungsabweichungen treten auf | Der befohlene und der gemessene Bewegungsverlauf stimmen nicht überein; die Ursache kann Last, Mechanik, Rückmeldung oder Antrieb betreffen. | Korrelieren Sie den Alarmverlauf und die Achsdiagnose mit der Bewegung und den Betriebsbedingungen. |
| Die Achsverfolgung sieht normal aus, doch eine Wand, eine Bohrung oder eine Oberfläche ist fehlerhaft. | Die Werkzeuggeometrie, Durchbiegung, Werkstückspannung oder thermische Effekte können außerhalb der gemessenen Positionsregelschleife liegen. | Vergleichen Sie die gemessenen Merkmale mit dem Werkzeugzustand, der Aufspannung und den Zerspanungsbedingungen. |
Dies sind Ausgangspunkte für die Untersuchung – keine Diagnosen allein aufgrund äußerer Erscheinung. Selbst eine direkte Schlittenmessung erfasst nicht jede Bewegung zwischen Schneidkante und Werkstück. Die Prüfung der relevanten Werkstückmerkmale schließt eine andere Informationslücke als das Achsrückmeldesignal.
Das CNC-System legt eine vorgegebene Bewegung fest und führt sie aus. Das Verständnis dessen, was befohlen wurde, wo die Bewegung gemessen wurde und was tatsächlich zerspant wurde, liefert eine klarere Erklärung des Zerspanungsergebnisses als die Behandlung der Steuerung als einzige Quelle für „Genauigkeit“.
Häufig gestellte Fragen
Ist eine CNC-Steuerung dasselbe wie ein CNC-System?
Die Steuerung ist der rechnerische und regeltechnische Teil. Der Begriff „CNC-System“ kann umfassender sein und sich auf Steuerung, Schnittstellen, Antriebe und Rückmeldung beziehen, die zusammenarbeiten. Die Produktterminologie variiert; prüfen Sie daher, welche Funktionen und Hardware eine Beschreibung umfasst.
Liest die CNC-Steuerung ein CAD-Modell direkt ein?
Üblicherweise führt sie ein Zerspanungsprogramm aus, anstatt ein unvorbereitetes CAD-Modell zu interpretieren. CAM und ein geeigneter Postprozessor erzeugen dieses Programm in der Regel. Einige Steuerungen bieten integrierte oder dialogbasierte Programmierung, doch die Geometrie muss dennoch in definierte Zerspanungsaktionen überführt werden.
Garantiert eine geschlossene Regelung ein genaues Werkstück?
Nein. Sie regelt die Bewegung unter Verwendung der für diesen Regelkreis verfügbaren Rückmeldung. Falsche Offsets, Werkzeugdurchbiegung, Werkstückverschiebung und andere Prozesseffekte können weiterhin ein fehlerhaftes Merkmal erzeugen. Die Achsrückmeldung und die Werkstückprüfung beantworten unterschiedliche Fragen.
Warum kann die tatsächliche Vorschubgeschwindigkeit niedriger sein als die programmierte Vorschubgeschwindigkeit?
Beschleunigungsgrenzen, kurze Segmente, Eckpunkte, Einstellungen der Bahnsteuerung sowie Vorschubkorrekturen können die tatsächliche Geschwindigkeit reduzieren. Die angeforderte Vorschubgeschwindigkeit ist keine Zusicherung, dass die Maschine diese Geschwindigkeit während jeder Bewegung konstant beibehält.


