Op deze pagina
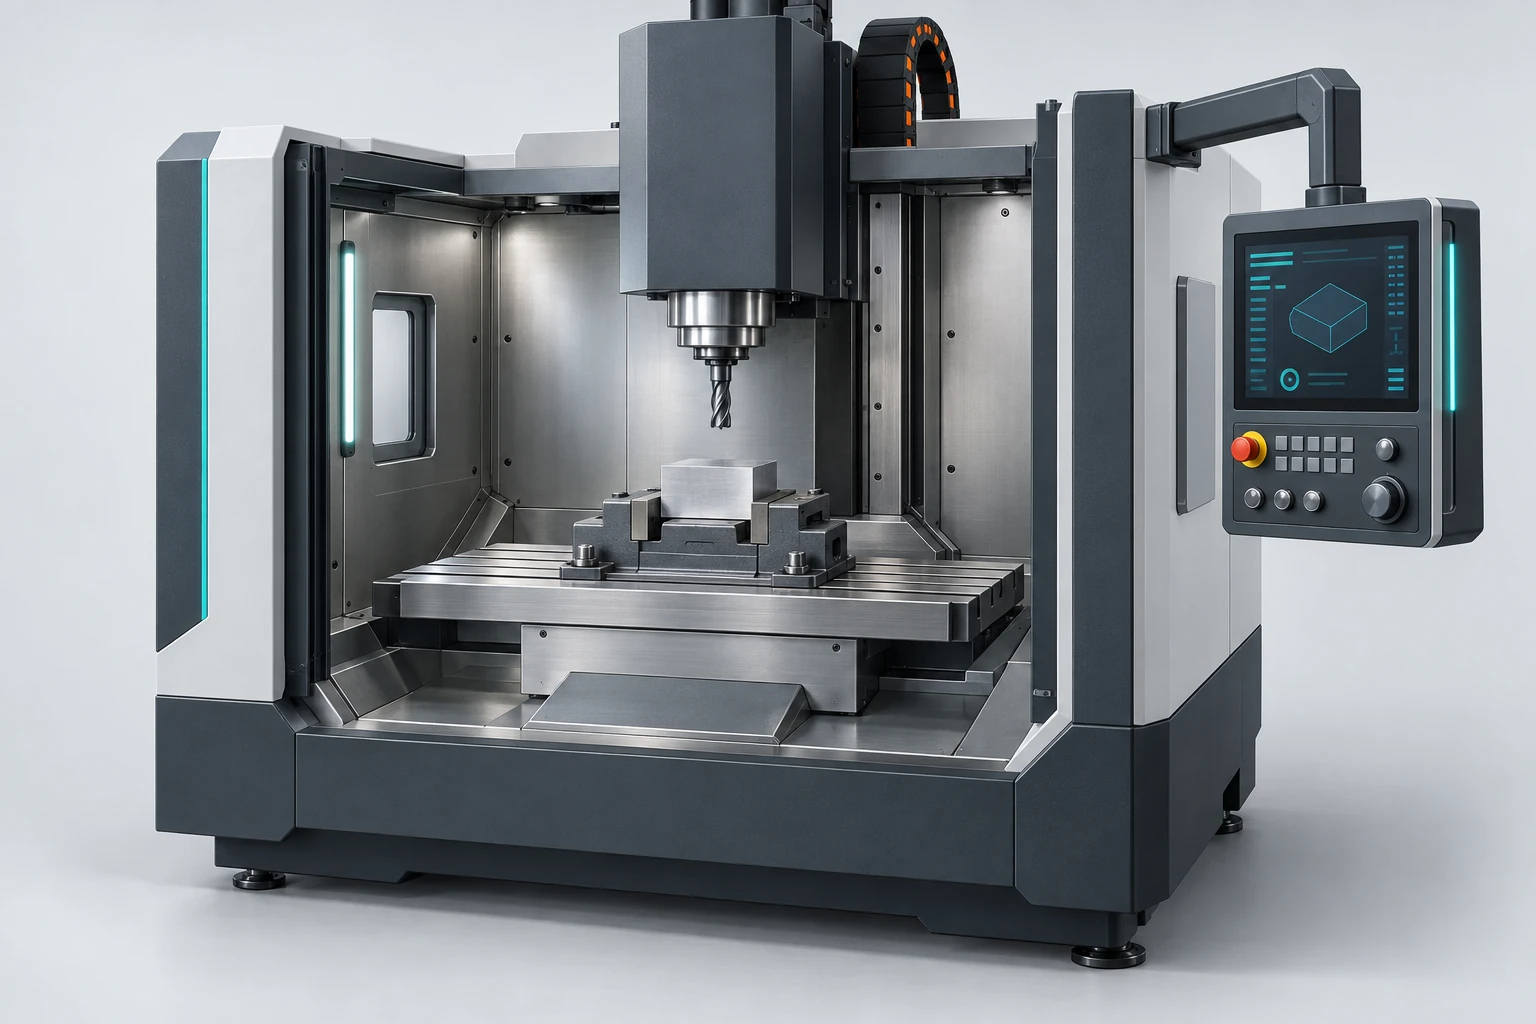
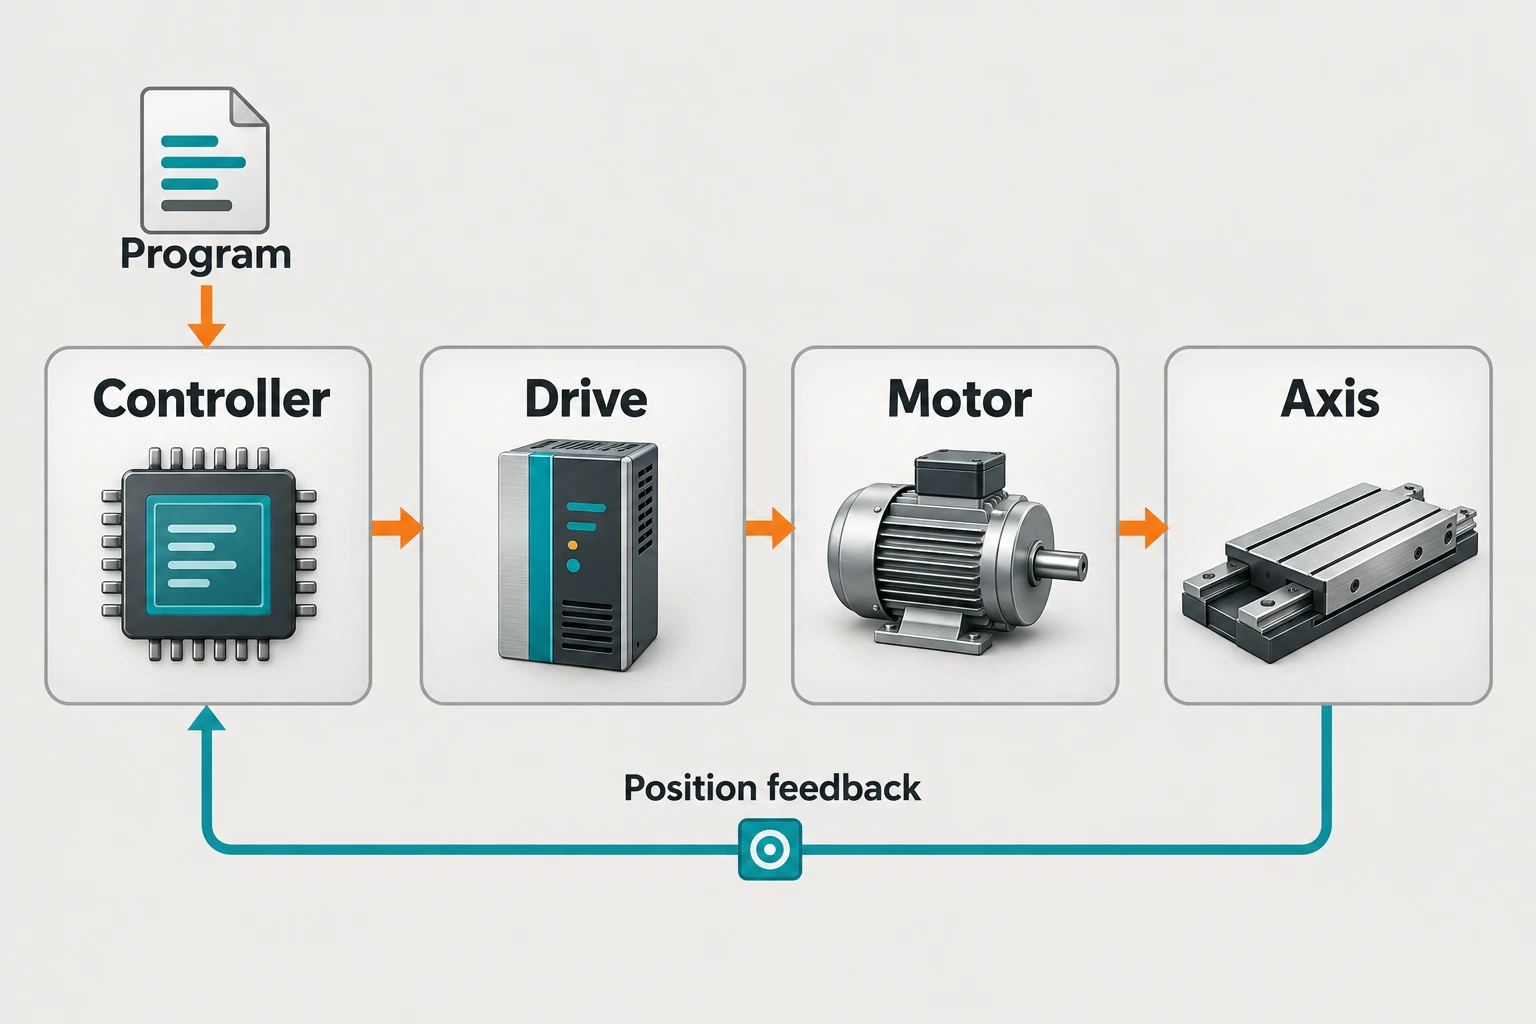
Een CNC (computer numerical control)-systeem zet een bewerkingsprogramma om in gecoördineerde machinebeweging. De besturing interpreteert de instructies en plant een baan; aandrijvingen leveren gecontroleerde elektrische energie aan de motoren; de motoren verplaatsen de machineassen. In een systeem met gesloten regelkring helpt de positiefeedback de besturing bij het vergelijken van de opgegeven beweging met de gemeten beweging. Voor de terminologie en haar geschiedenis legt de NC versus CNC-vergelijking uit wat er veranderde toen computers onderdeel werden van de besturing.
Dat zijn afzonderlijke taken. Een correct programma kan worden uitgevoerd met een positioneringsfout, terwijl een perfect gevolgde beweging nog steeds het verkeerde onderdeel kan bewerken als het programma of de instelling onjuist is. Door één enkele beweging stap voor stap door het systeem te volgen, wordt dat onderscheid duidelijker.
Wat elk onderdeel van het besturingssysteem doet
De CNC-besturing combineert rekenhardware en besturingssoftware. De bedieningsinterface toont programma’s, posities, offsetwaarden en de machinestatus. Achter die interface bepalen programmaverwerking en bewegingsplanning wat de machine als volgende moet doen.
Een aandrijving is de vermogensregelingstrap, niet eenvoudigweg een andere naam voor de besturing. In een servosysteem regelt deze de motorbedrijfsvoering via regelkringen. De motor produceert vervolgens beweging: een roterende motor kan bijvoorbeeld een kogelomloopschroef aandrijven om een slede te verplaatsen, terwijl een lineaire motor direct op een as kan werken. De plaatsing van de positie-, snelheid- en stroomregelkringen varieert per besturingsarchitectuur.
Machine-sequentiebeheer verloopt parallel aan deze bewegingsbesturing. Een programmeerbare logische besturing, of PLC verwerkt vaak hulpcommando’s en statussignalen — bijvoorbeeld het coördineren van een gereedschapswisselcyclus met de bijbehorende voltooiingssignalen. Dit verschilt van het berekenen van een continue snijbaan. Beckhoffs documentatie over hulpfuncties laat zien hoe dergelijke commando’s gesynchroniseerd kunnen worden met asbeweging.
Het programma heeft een fysieke referentie nodig
Een programma beschrijft de beoogde bewegingen en bewerkingsacties, meestal met behulp van G-code en gerelateerde commando’s. Het kan afkomstig zijn van CAM-software en een machine-specifieke postprocessor, of worden ingevoerd via handmatige of conversatieprogrammering. De besturing interpreteert de instructies in de context van de actieve instellingen, waaronder eenheden, coördinatensystemen en compensaties. Bijvoorbeeld: absolute en incrementele modi interpreteren posities op verschillende manieren — respectievelijk als een bestemming in het actieve coördinatensysteem of als een afstand vanaf de huidige positie. Een enkele coördinaat is geen volledige bewegingsinstructie.
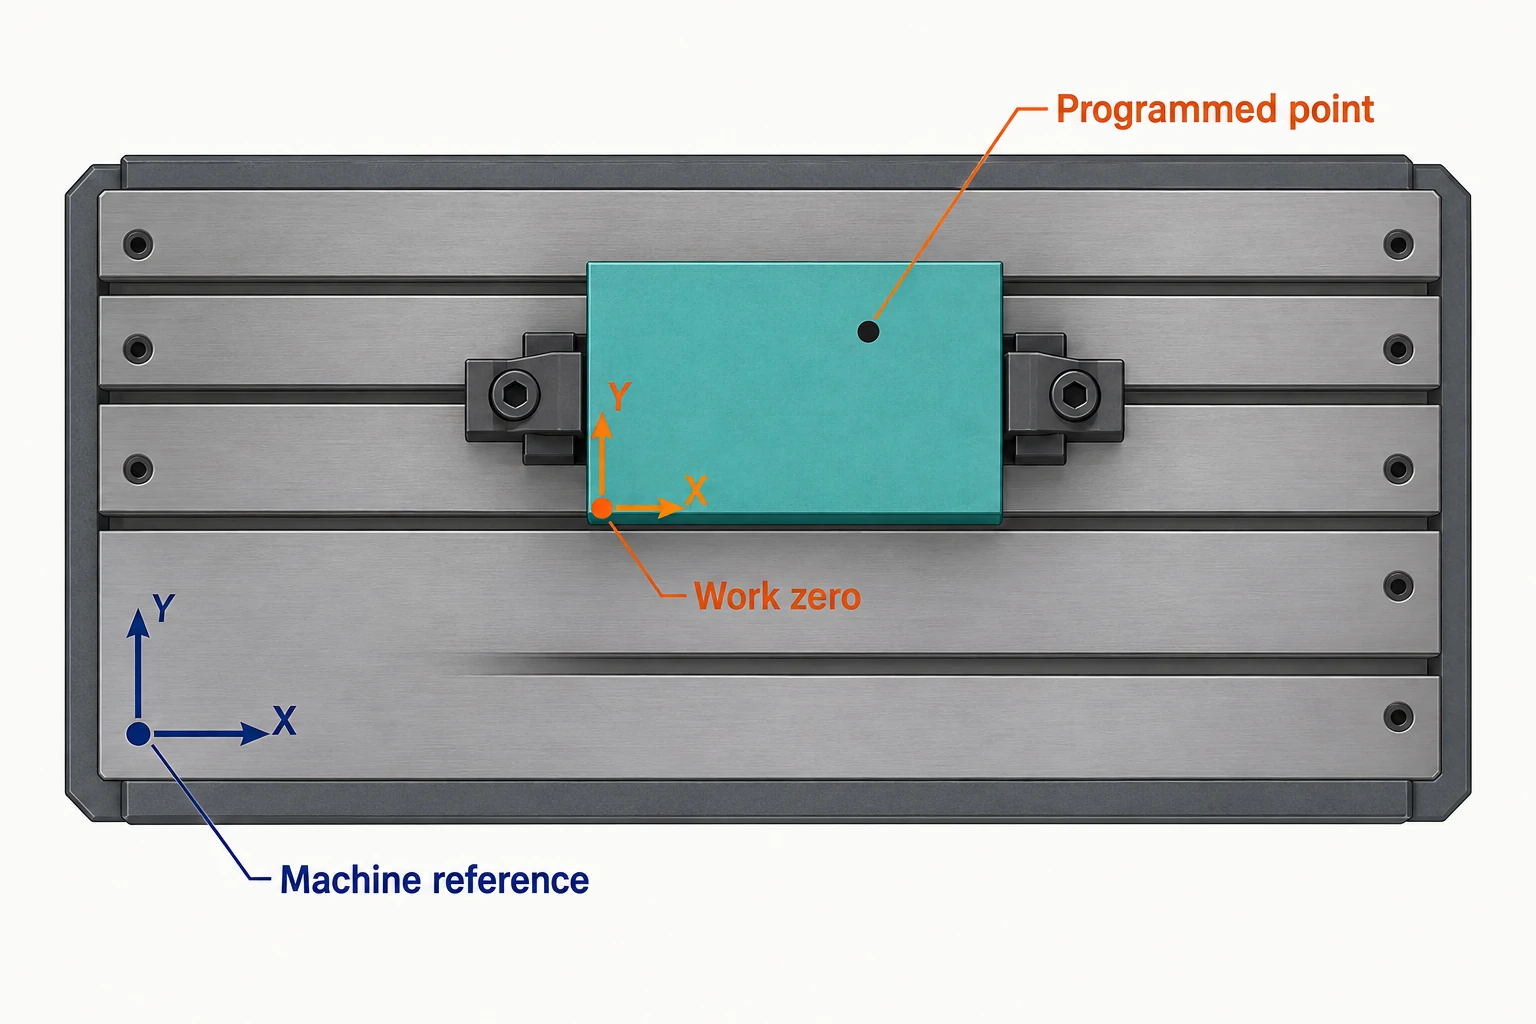
Machinecoördinaten verwijzen naar het referentiesysteem van de machine. Werkcoördinaten positioneren het programma ten opzichte van het onderdeel of de opspanning. Een werkoffset verbindt deze referenties, waardoor dezelfde onderdeelgeometrie kan worden geprogrammeerd vanaf een handig gekozen werk-nul. Haas onderscheidt deze coördinaatweergaven expliciet.
Gereedschapsoffsets houden rekening met de gereedschapsgeometrie; bij een freesmachine relateert de gereedschapslengtecompensatie de geprogrammeerde gereedschapspositie aan de geïnstalleerde gereedschapsopstelling. Deze offsets verplaatsen het werkstuk niet fysiek en wijzigen de frees niet. Ze wijzigen wel hoe de besturing de vereiste machinepositie interpreteert. Rotatieconfiguraties kunnen ook een kinematische transformatie vereisen om de gewenste relatie tussen gereedschap en onderdeel om te zetten in individuele ascommando’s.
Voor een eenvoudige X–Y-verplaatsing plaatst u het werk-nulpunt op de machinecoördinaten X = 100 mm, Y = 200 mm. Met parallelle coördinatenstelsels en zonder aanvullende offsetten, rotatie of freescompensatie komt het eindpunt in werkcoördinaten X = 30 mm, Y = 40 mm overeen met de machinecoördinaten X = 130 mm, Y = 240 mm. Als de opgeslagen X-locatie van het werk-nulpunt per ongeluk 102 mm is, wordt datzelfde eindpunt X = 132 mm. De as kan zijn opdracht correct volgen, terwijl het onderdeel wordt verschoven met 2 mm.
Positiefeedback herkent niet automatisch dat de gekozen oorsprong verkeerd was. Corrigeer de referentie die de opdracht genereerde, in plaats van een verschoven onderdeelpatroon te beschouwen als bewijs dat de servoregeling moet worden afgesteld. Voor de mechanische context achter deze referenties, zie onderdelen en beweging van een freesmachine.
Eén padvoeding wordt omgezet in meerdere as-snelheden
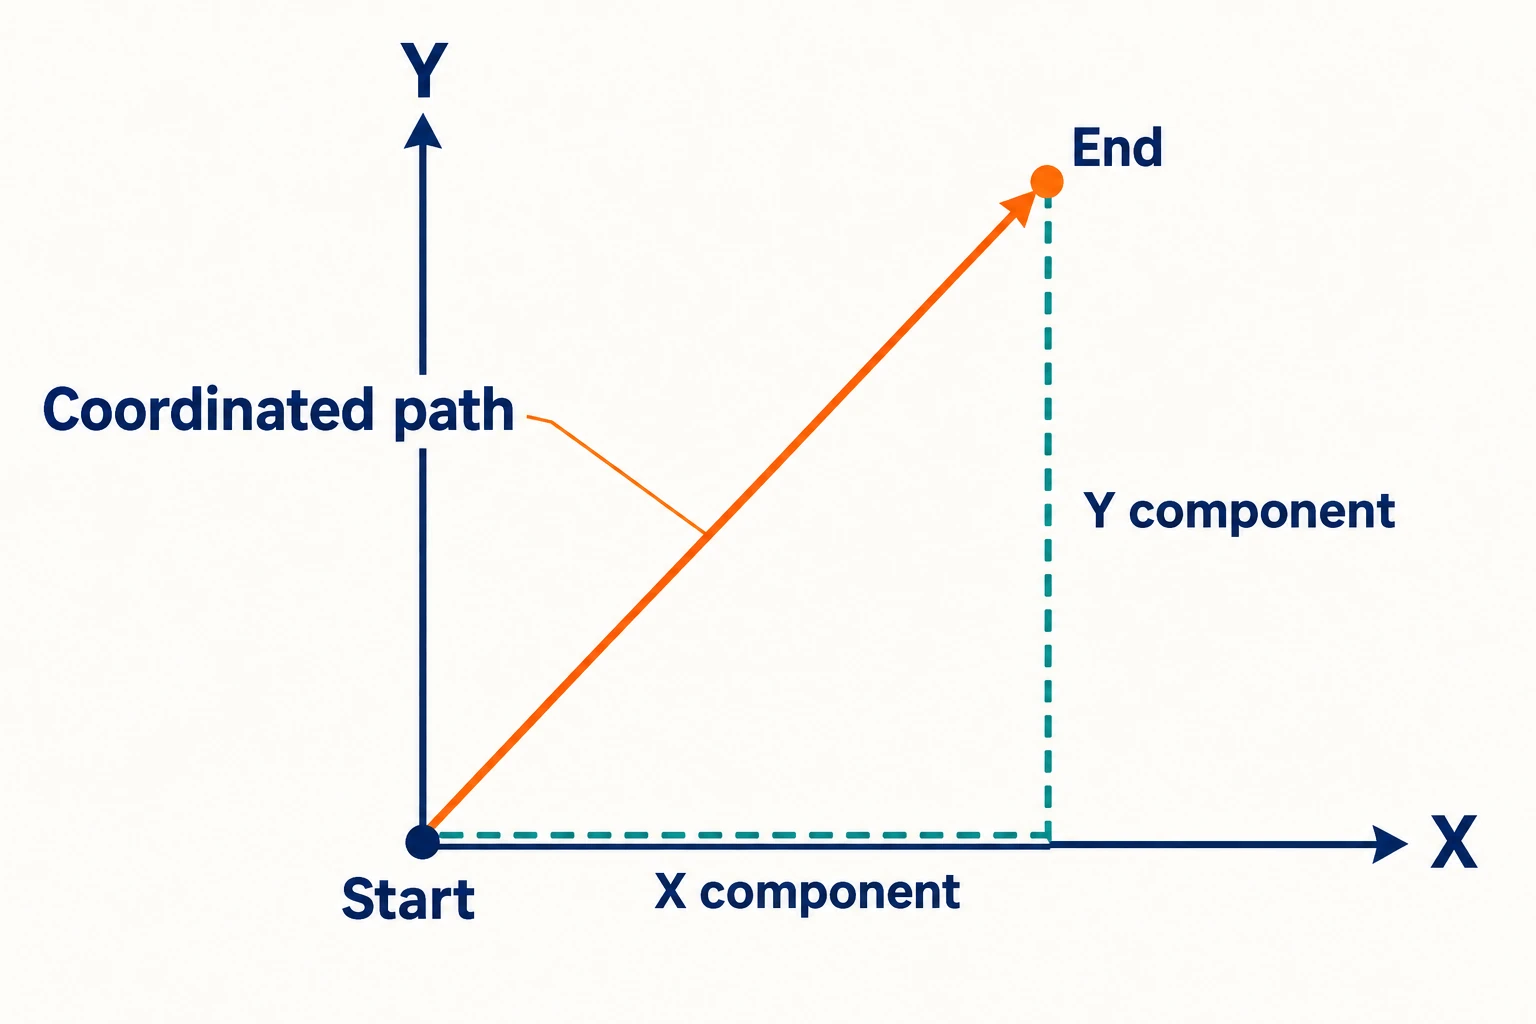
Interpolatie bepaalt de tussenliggende posities langs een gespecificeerd pad. Bij een rechte X–Y-beweging moeten beide assen tegelijkertijd het juiste aandeel van de beweging uitvoeren. Eerst X naar het eindpunt verplaatsen en daarna Y zou twee zijden van een rechthoek opleveren, niet de diagonaal.
De geplande beweging wordt een stroom doelen op opeenvolgende besturingsintervallen. Afhankelijk van de architectuur ontvangt de aandrijving positie- of snelheidsdoelen, in plaats van de werkstuktekening zelf te interpreteren.
Bereken een gecoördineerde beweging met een X-verplaatsing van 30 mm en een Y-verplaatsing van 40 mm. Neem loodrechte lineaire assen aan, geen rotatie, een vaste gereedschapsoriëntatie en een gevraagde baansnelheid van 500 mm/min. De volgende waarden beschrijven het constante-snelheidsdeel, indien de machine deze kan bereiken:
| Hoeveelheid | Berekening | Resultaat |
|---|---|---|
| Baanlengte | √(30² + 40²) | 50 mm |
| X-snelheid | 500 × 30 / 50 | 300 mm/min |
| Y-snelheid | 500 × 40 / 50 | 400 mm/min |
De twee assnelheden combineren tot √(300² + 400²) = 500 mm/min langs de lijn. Ze worden noch bij elkaar opgeteld, noch wordt elk ingesteld op 500. Tijdens versnelling en vertraging wijzigen de snelheden gelijktijdig, terwijl de verplaatsingsverhouding behouden blijft. Dit is het principe dat wordt beschreven in LinuxCNC’s gecoördineerde-bewegingsdocumentatie.
De langzamer toegestane as kan de gehele beweging beperken. Als Y beperkt is tot 320 mm/min, terwijl X ten minste 240 mm/min kan bereiken, wordt het snelheidsplafond voor deze diagonale baan 320 × 50 / 40 = 400 mm/min, met X op 240 mm/min. Alleen Y verminderen terwijl X op 300 mm/min blijft, zou de baanrichting wijzigen. De planner moet de gecoördineerde snelheid verlagen; versnelling, hoekafhandeling en andere limieten kunnen deze verdere verlagen. In Important User Concepts van LinuxCNC, onder Trajectory Planning, wordt uitgelegd waarom de geconfigureerde aslimieten voorrang hebben boven de gevraagde voeding.
Een cirkelvormige baan vereist continu veranderende bijdragen van de assen. De toevoeging van roterende assen en alternatieve voedingmodi voegen verdere interpretatieregels toe, dus dit twee-assenvoorbeeld mag niet als universele formule worden gebruikt voor vijf-assen- of draaiprogramma’s.
Waarom de machine vertraagt vóór een hoek
Een machine kan de snelheid niet onmiddellijk wijzigen. De trajectplanner houdt rekening met de geconfigureerde snelheids- en versnellingsbeperkingen; sommige systemen beperken ook expliciet de ‘jerk’, de veranderingssnelheid van de versnelling. Een korte beweging kan eindigen voordat de gevraagde baansnelheid is bereikt.
Look-ahead bereidt komende programma-blokken voor terwijl de huidige beweging wordt uitgevoerd. Hierdoor kan de planner veranderingen anticiperen in plaats van elk eindpunt als een geïsoleerd gebeuren te behandelen. Haas beschrijft deze vooruitblikkende blokvoorbereiding in zijn besturingsdocumentatie.
Bij een wiskundig scherpe hoek vereist het volgen van het exacte pad een stop. Een blendmodus kan de beweging handhaven door de overgang in de hoek af te ronden, binnen de ingestelde voorwaarden voor padafwijking. De afweging is tussen nauwkeurigheid van het pad en continue snelheid; de beschikbare modi en hun gedrag zijn afhankelijk van de besturing. LinuxCNC documenteert het gedrag van exact-pad, exact-stop en blending.
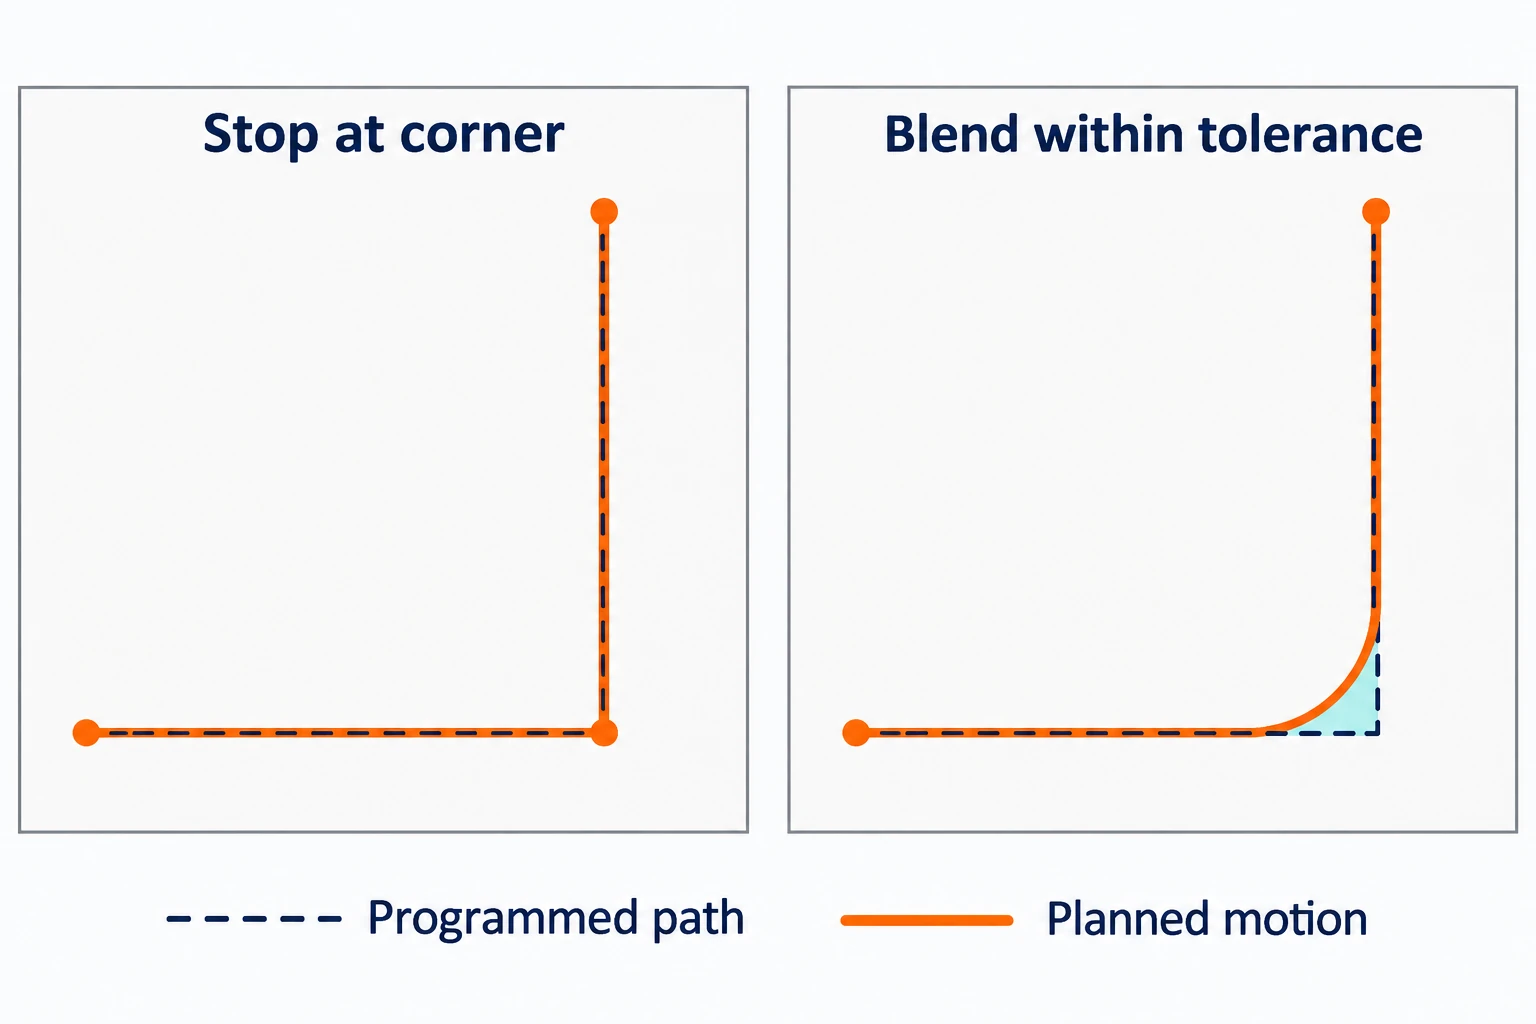
Een pad-blending-tolerantie is een instelling voor de bewegingsplanning, niet de tolerantie van het afgewerkte onderdeel. Snijkrachten, gereedschapsgeometrie en de rest van het proces beïnvloeden nog steeds het geproduceerde oppervlak. Spindeltoerental (rpm) is eveneens een afzonderlijke grootheid ten opzichte van de lineaire voedingssnelheid. Bij voeding per omwenteling en spindelgesynchroniseerde bewerkingen wordt de verplaatsing doelbewust gekoppeld aan de spindelrotatie.
Feedback meet de beweging op een specifiek punt.
In een gesloten positielus vergelijkt het systeem een positieopdracht met een gemeten positie en neemt actie om het verschil te verkleinen. Dit verschil wordt vaak sleepfout genoemd. Het is geen directe meting van de bewerkte maat. Hetzelfde onderscheid is van belang bij het lezen van specificaties voor machinenauwkeurigheid. De betreffende lus kan al dan niet in de besturing of de aandrijving worden gesloten, afhankelijk van het systeem.
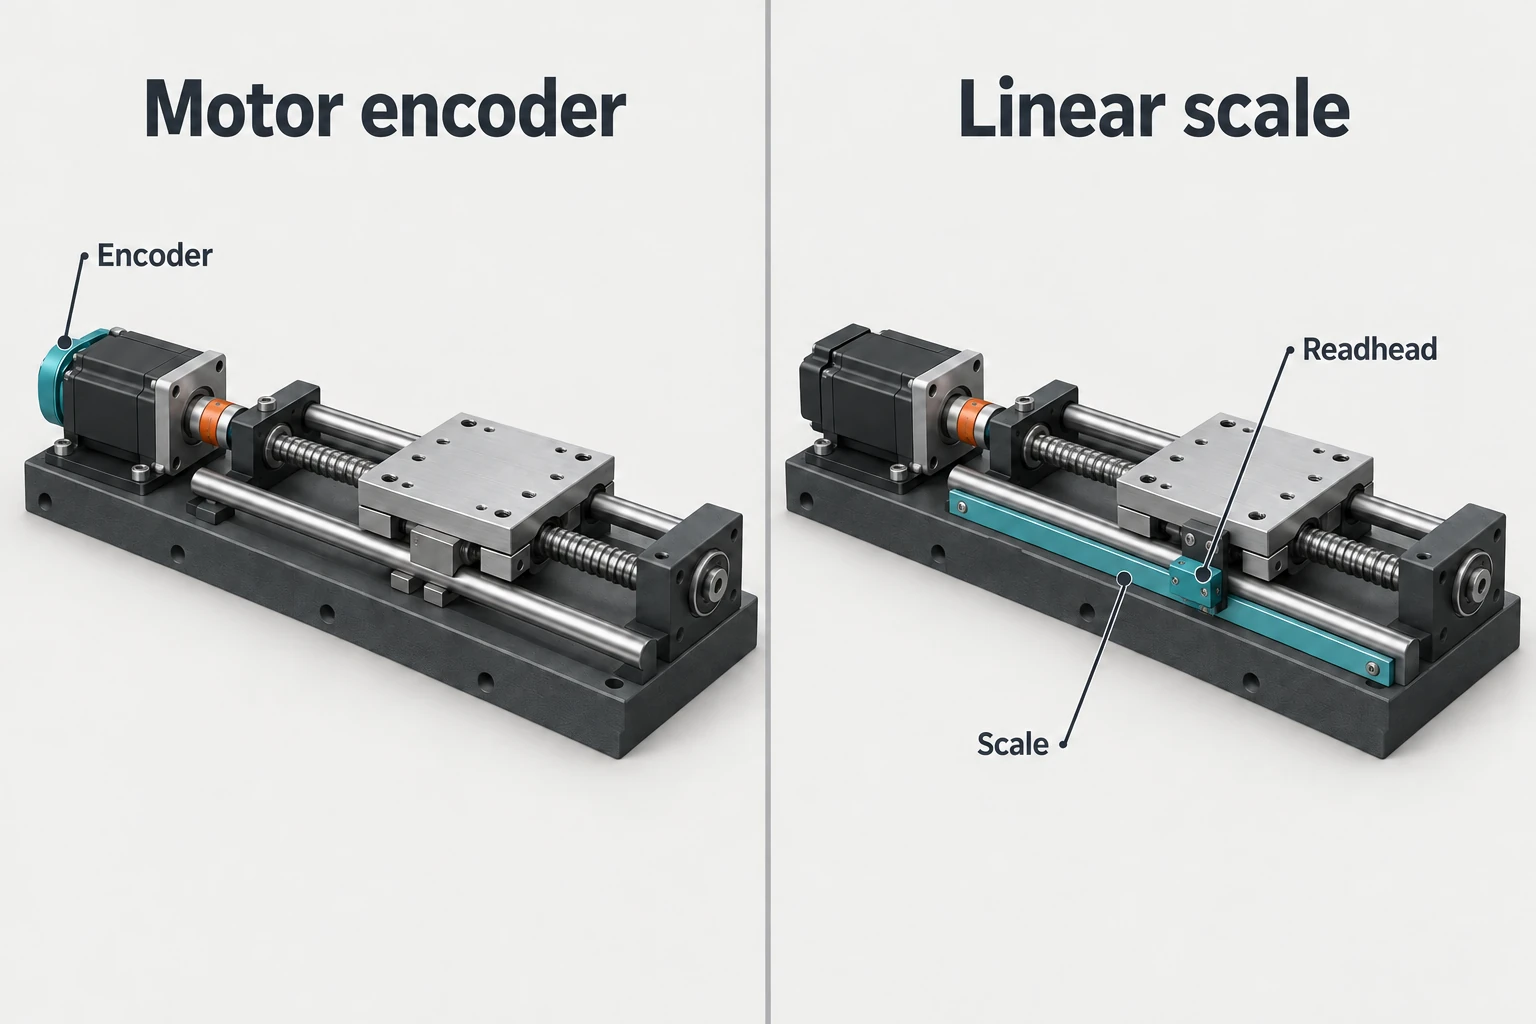
De locatie van de sensor bepaalt welke componenten in de meting zijn opgenomen:
- Motor-encoder: meet de motorrotatie. Voor een lineaire as met schroefaandrijving kan de besturing de positie van de sledepostitie afleiden via de transmissieverhouding. Veranderingen stroomafwaarts van die sensor, zoals thermische uitzetting van de kogelschroef, kunnen mogelijk niet zichtbaar zijn in de feedback van de motorpositie.
- Lineaire encoder: meet de sledepostitie direct ten opzichte van zijn schaal. Wanneer deze wordt gebruikt om de positielus te sluiten, wordt de aandrijfmechaniek in die meting opgenomen, in plaats van de verplaatsing uitsluitend af te leiden van de motorrotatie.
In de terminologie van gereedschapsmachines wordt motorgebaseerde positiefeedback op een as met schroefaandrijving veelal aangeduid als semi-gesloten lus; directe positiefeedback van de slede wordt aangeduid als gesloten lus of volledig gesloten lus. Beide systemen maken gebruik van feedback. HEIDENHAIN legt dit onderscheid uit. Het aanwezig zijn van een encoder alleen stelt nog niet vast welk signaal daadwerkelijk wordt gebruikt in de positielus.
Sommige CNC-assen werken in plaats daarvan open loop: ze sturen motorstappen aan zonder de werkelijke aspositie binnen die lus te meten. Een gemiste stap kan derhalve onopgemerkt blijven door het positioneringsopdrachtsysteem. Stapmotoren zijn niet per se beperkt tot open-loopbedrijf: closed-loop-stapmotoropstellingen bestaan eveneens.
Scheid de opdracht, de beweging en het onderdeelresultaat van elkaar
Een nuttige eerste vraag is waar een afwijking zich manifesteert. Een verschoven programma, een as die zijn opdracht niet kan volgen en een frees die onder belasting buigt, kunnen allemaal een onjuist onderdeel opleveren, maar vereisen verschillende controles.
| Observatie | Wat het mogelijk aangeeft | Nuttig bewijs |
|---|---|---|
| Het gehele kenmerkenpatroon is verschoven | Een programmareferentie of insteloffset kan onjuist zijn, zelfs bij goede asvolging. | Vergelijk de bedoelde referentie, het actieve werkcoördinatensysteem, de offsets en de geprogrammeerde posities. |
| Sleepfoutalarmen of ongebruikelijke sleepafwijkingen treden op | De opgedragen en de gemeten beweging stemmen niet overeen; de oorzaak kan liggen bij de belasting, de mechanica, de feedback of de aandrijving. | Correleer het alarmregister en de asdiagnostiek met de beweging en de bedrijfsomstandigheden. |
| De sleepgedrag ziet er normaal uit, maar een wand, boring of oppervlak is onjuist | De gereedschapsgeometrie, buiging, de werkstukopspanning of thermische effecten kunnen buiten de gemeten positielus vallen. | Vergelijk de gemeten kenmerken met de toestand van het gereedschap, de instelling en de snijomstandigheden. |
Dit zijn uitgangspunten voor onderzoek, geen diagnose op basis van uiterlijk alleen. Zelfs directe sledemeting registreert niet elke beweging tussen de snijkant en het werkstuk. De inspectie van de relevante onderdeelkenmerken sluit een andere informatieleemte dan die van de asfeedback.
Het CNC-systeem stelt een opgegeven beweging op en voert deze uit. Begrijpen wat er is opgegeven, waar de beweging is gemeten en wat er daadwerkelijk is bewerkt, geeft een duidelijker verklaring van het bewerkingsresultaat dan het besturingssysteem te beschouwen als een enkele bron van ‘nauwkeurigheid’.
Veelgestelde vragen
Is een CNC-besturing hetzelfde als een CNC-systeem?
De besturing vormt het reken- en regelgedeelte. De term ‘CNC-systeem’ kan breder verwijzen naar de besturing, interfaces, aandrijvingen en terugkoppeling die samenwerken. Productterminologie varieert, dus controleer welke functies en hardware een beschrijving omvat.
Leest de CNC-besturing direct een CAD-model?
Meestal voert het een bewerkingsprogramma uit in plaats van een onbewerkte CAD-model te interpreteren. CAM en een geschikte postprocessor genereren meestal dat programma. Sommige besturingen bieden geïntegreerde of conversatieprogrammering, maar de geometrie moet toch worden omgezet in gedefinieerde bewerkingsacties.
Garandeert closed-loop-besturing een nauwkeurig onderdeel?
Nee. Het regelt de beweging aan de hand van de voor die lus beschikbare terugkoppeling. Onjuiste offsetwaarden, gereedschapsvervorming, werkstukverplaatsing en andere procesinvloeden kunnen nog steeds een onjuiste vorm opleveren. Terugkoppeling van de as en inspectie van het onderdeel beantwoorden verschillende vragen.
Waarom kan de werkelijke voeding lager zijn dan de geprogrammeerde voeding?
Versnellingsbeperkingen, korte segmenten, hoeken, instellingen voor baanbesturing en voedingsoverrides kunnen de werkelijke snelheid verlagen. De gevraagde voeding is geen toezegging dat de machine die snelheid gedurende elke beweging handhaaft.



