En esta página
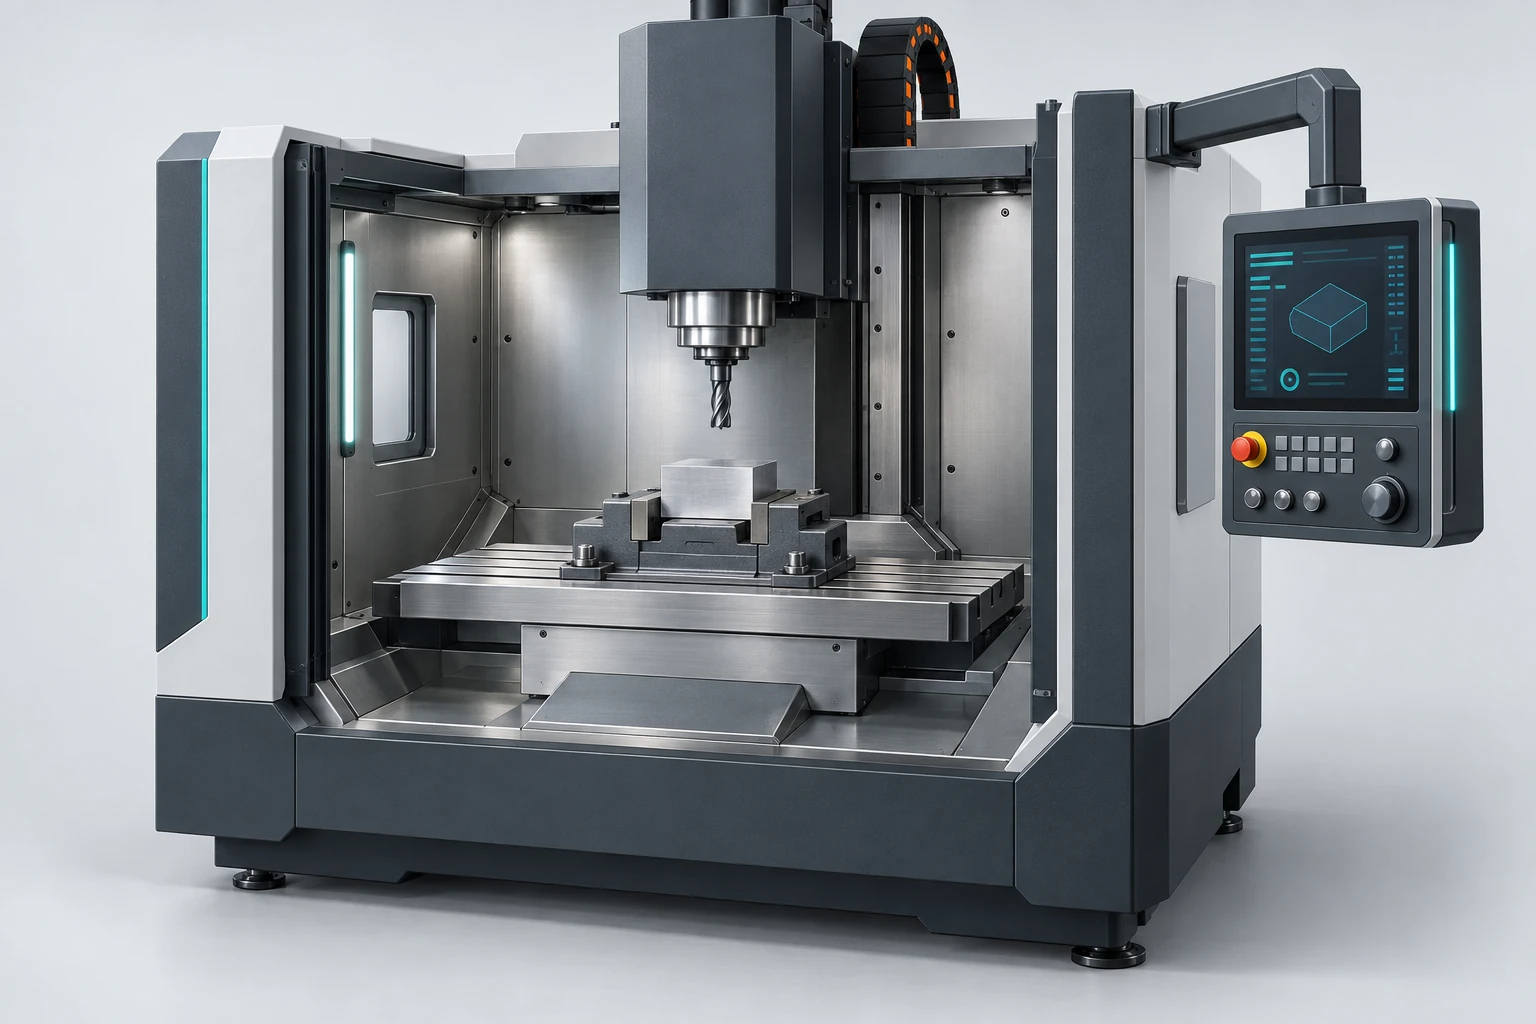
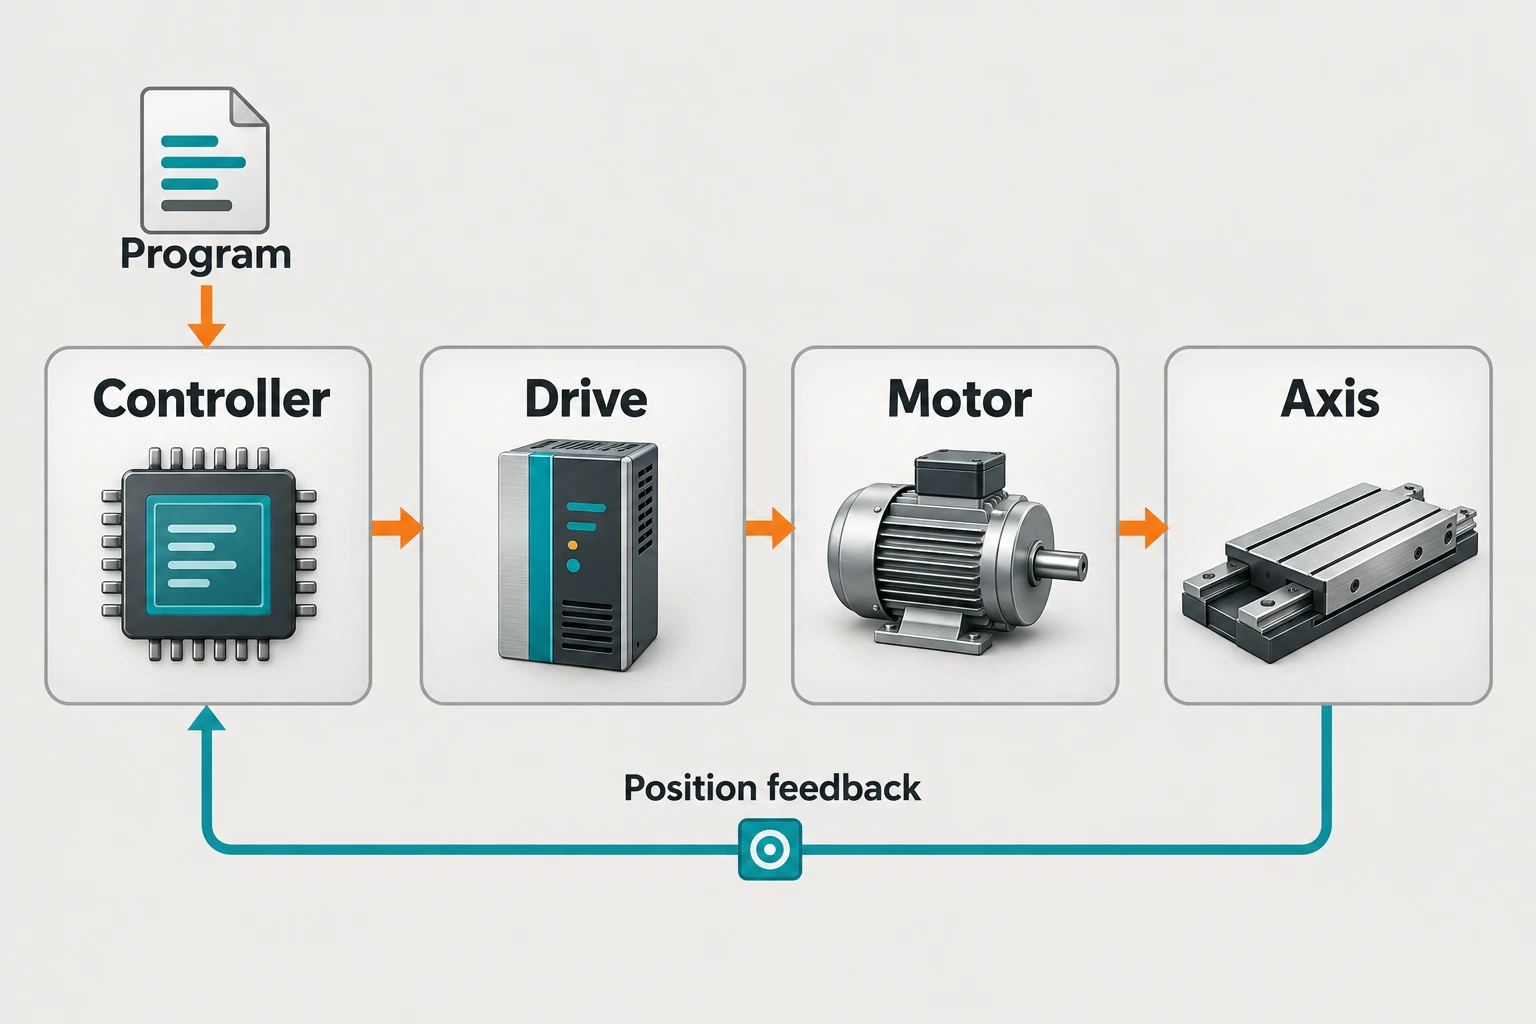
Un sistema CNC (control numérico por computadora) convierte un programa de mecanizado en un movimiento coordinado de la máquina. El controlador interpreta las instrucciones y planifica una trayectoria; los accionamientos suministran potencia eléctrica regulada a los motores; los motores mueven los ejes de la máquina. En un sistema de lazo cerrado, la retroalimentación de posición ayuda al control a comparar el movimiento ordenado con el movimiento medido. Para la terminología y su historia, la comparación NC frente a CNC explica qué cambió cuando las computadoras se integraron al sistema de control.
Esas son tareas independientes. Un programa correcto puede ejecutarse con un error de posicionamiento, mientras que un movimiento perfectamente rastreado aún puede mecanizar una característica incorrecta si el programa o la configuración son erróneos. Seguir un único movimiento a través del sistema facilita la comprensión de esa distinción.
Qué hace cada parte del sistema de control
El controlador CNC combina hardware informático y software de control. Su interfaz de operador muestra programas, posiciones, correcciones y estado de la máquina. Detrás de esa interfaz, el procesamiento del programa y la planificación del movimiento determinan qué debe hacer la máquina a continuación.
Un accionamiento es la etapa de control de potencia, no simplemente otro nombre para el controlador. En un sistema servo, regula el funcionamiento del motor mediante bucles de control. A continuación, el motor genera movimiento: un motor rotativo puede girar un tornillo de bolas para desplazar una corredera, mientras que un motor lineal puede actuar directamente sobre un eje. La ubicación de los bucles de posición, velocidad y corriente varía según la arquitectura del sistema de control.
La secuenciación de la máquina funciona simultáneamente con este control de movimiento. Un controlador lógico programable, o PLC, suele gestionar órdenes auxiliares y señales de estado —por ejemplo, coordinando una secuencia de cambio de herramienta con sus señales de finalización—. Esto difiere del cálculo de una trayectoria de corte continua. La documentación de funciones auxiliares de Beckhoff muestra cómo dichas órdenes pueden sincronizarse con el movimiento de los ejes.
El programa requiere una referencia física
Un programa describe los movimientos y acciones de mecanizado previstos, comúnmente mediante código G y comandos relacionados. Puede provenir de software CAM y un postprocesador específico para la máquina, o bien de programación manual o conversacional. El control interpreta las instrucciones en el contexto de los parámetros activos, incluidas las unidades, los sistemas de coordenadas y las compensaciones. Por ejemplo, los modos absoluto e incremental interpretan las posiciones de forma distinta: como una posición final dentro del sistema de coordenadas activo o como una distancia respecto a la posición actual. Una sola coordenada no constituye una instrucción completa de movimiento.
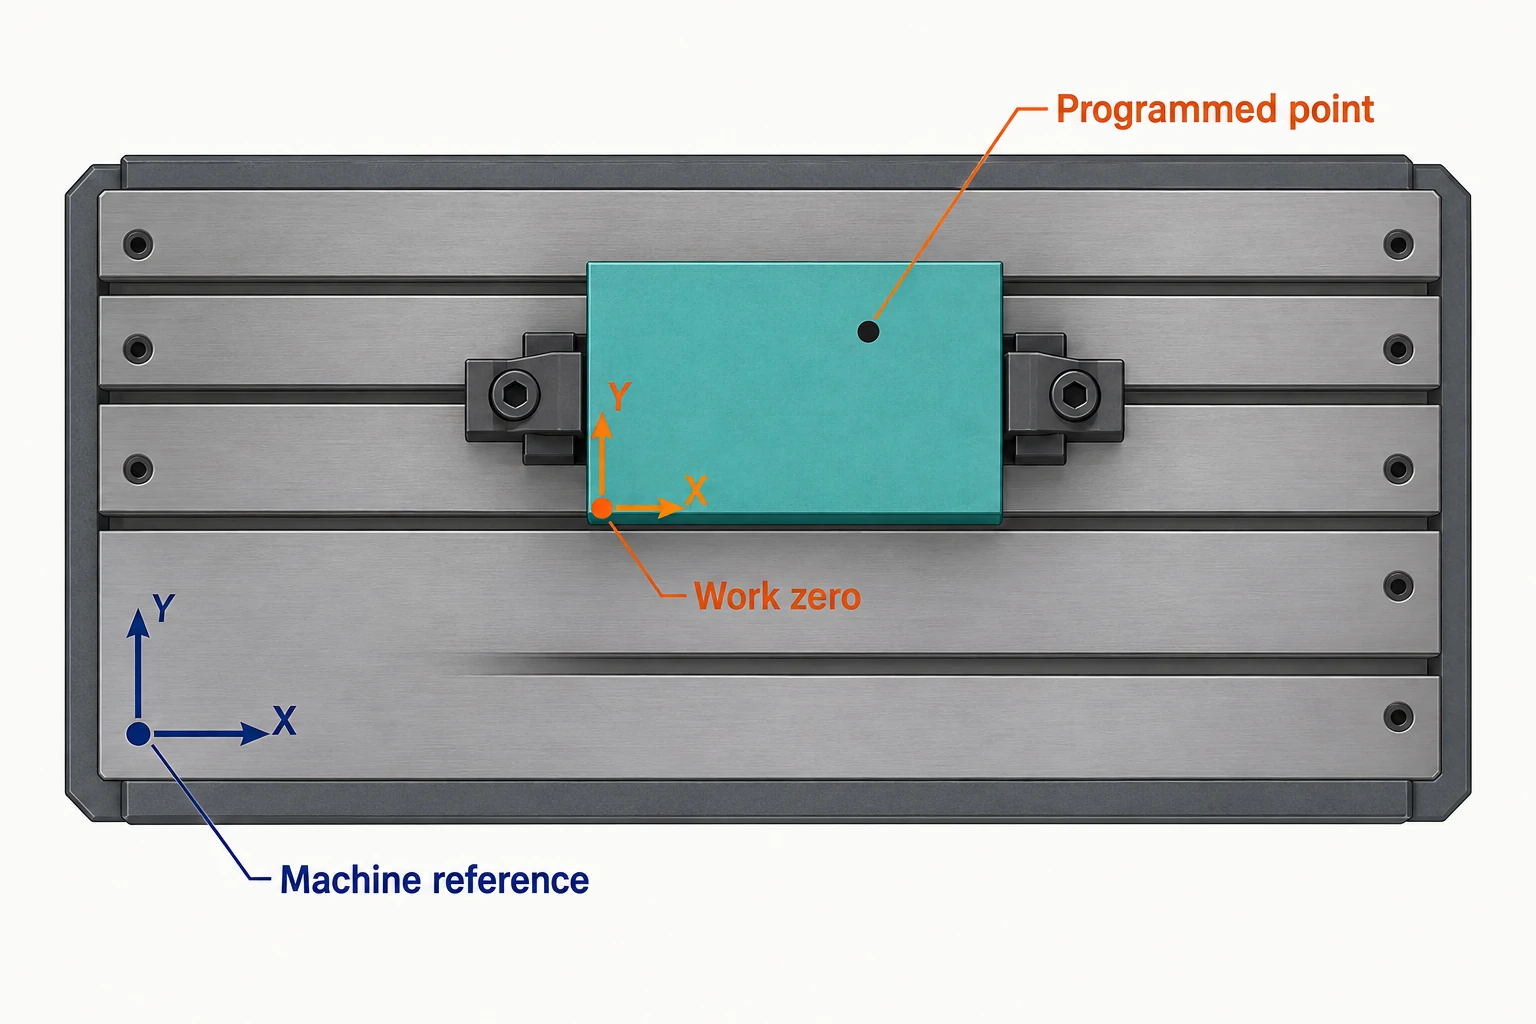
Coordenadas de la máquina hacen referencia al sistema de referencia de la máquina. Coordenadas de trabajo ubican el programa con respecto a la pieza o al dispositivo de sujeción. Un desplazamiento de trabajo (work offset) vincula estos dos sistemas de referencia, permitiendo programar la misma geometría de la pieza a partir de un origen de trabajo conveniente. Haas distingue explícitamente estas visualizaciones de coordenadas.
Las compensaciones de herramienta tienen en cuenta la geometría de la herramienta; en una fresadora, la compensación de longitud de herramienta relaciona la posición programada de la herramienta con el conjunto instalado. Estas compensaciones no desplazan físicamente la pieza ni modifican la fresa. Cambian únicamente la forma en que el control interpreta la posición requerida de la máquina. En configuraciones rotativas también puede ser necesaria una transformación cinemática para convertir la relación deseada entre herramienta y pieza en órdenes individuales para cada eje.
Para una simple traslación en los ejes X–Y, coloque el origen de trabajo en las coordenadas de la máquina X = 100 mm, Y = 200 mm. Con sistemas de coordenadas paralelos y sin desplazamientos adicionales, rotación ni compensación de fresa, el punto final en coordenadas de trabajo X = 30 mm, Y = 40 mm corresponde a las coordenadas de la máquina X = 130 mm, Y = 240 mm. Si la ubicación almacenada del origen de trabajo en X se introduce erróneamente como 102 mm, ese mismo punto final pasa a ser X = 132 mm. El eje puede ejecutar correctamente su orden mientras que la característica se desplaza 2 mm.
La retroalimentación de posición no reconoce automáticamente que el origen elegido era incorrecto. Corrija la referencia que generó la orden, en lugar de tratar un patrón de características desplazado como evidencia de que el servo requiere ajuste. Para el contexto mecánico subyacente a estas referencias, consulte componentes y movimiento de una fresadora.
Una velocidad de avance por trayectoria se convierte en varias velocidades de eje
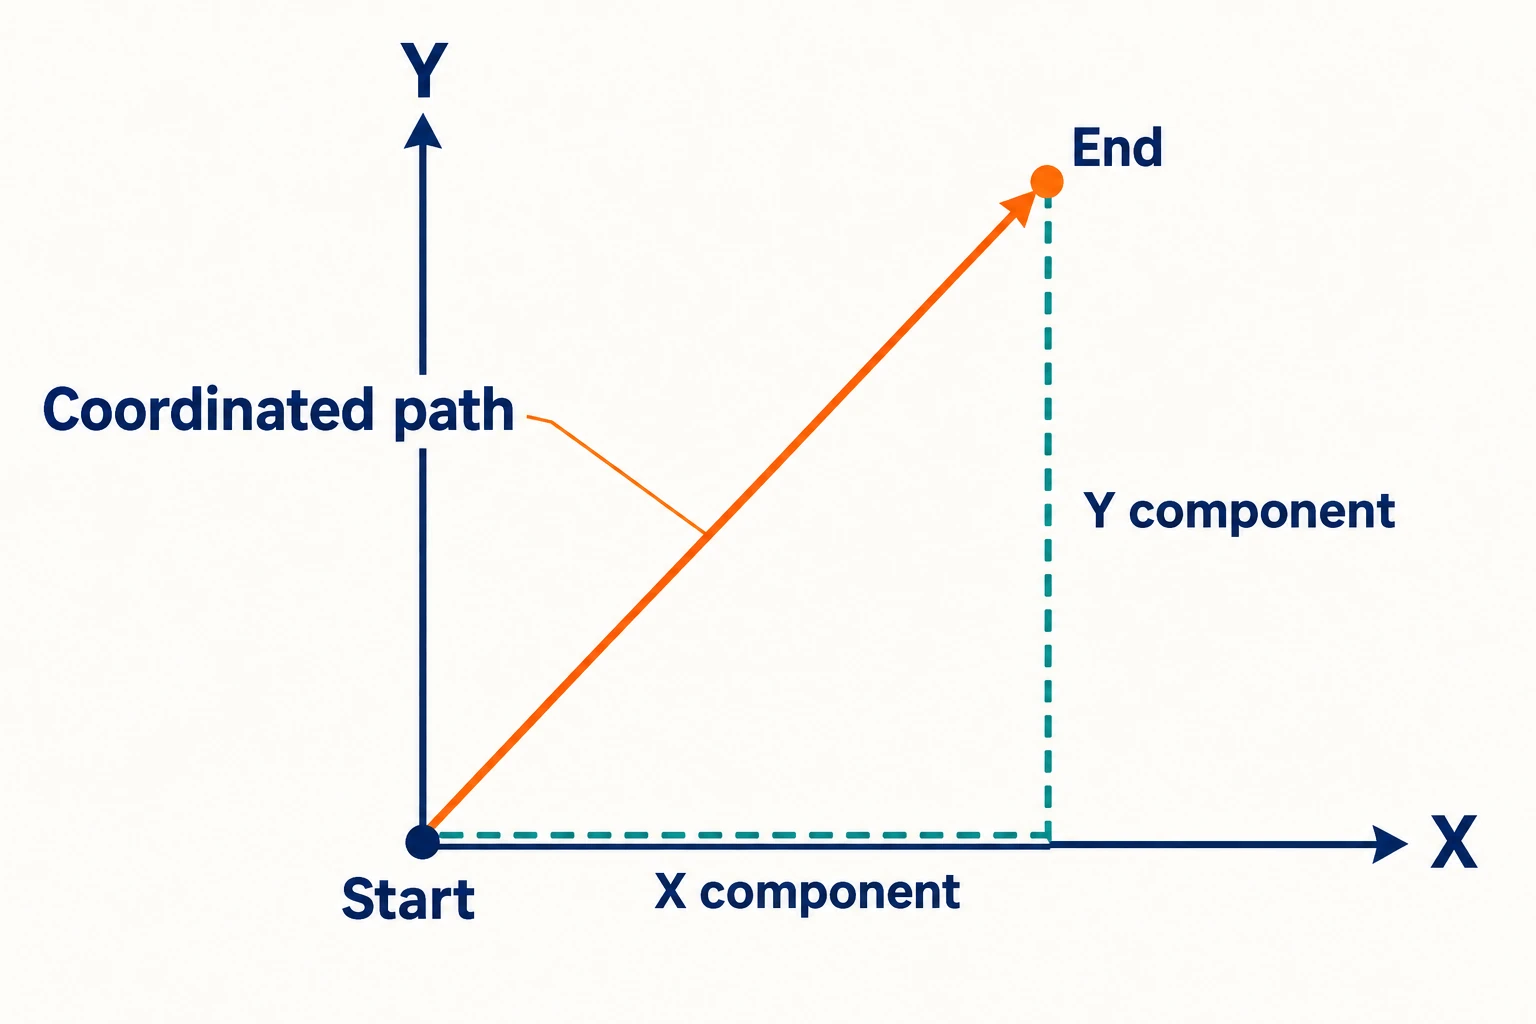
La interpolación determina las posiciones intermedias a lo largo de una trayectoria especificada. Para un movimiento rectilíneo en los ejes X–Y, ambos ejes deben realizar su correspondiente proporción del desplazamiento simultáneamente. Desplazar primero X hasta su punto final y luego desplazar Y produciría dos lados de un rectángulo, no la diagonal.
El movimiento planificado se convierte en una secuencia de objetivos en intervalos sucesivos de control. Según la arquitectura, el accionamiento recibe objetivos de posición o velocidad, en lugar de interpretar directamente el dibujo de la pieza.
Calcule un movimiento coordinado con 30 mm de desplazamiento en X y 40 mm de desplazamiento en Y. Suponga ejes lineales perpendiculares, sin rotación, orientación fija de la herramienta y una velocidad de avance por trayectoria solicitada de 500 mm/min. Los siguientes valores describen la porción de velocidad constante, si la máquina puede alcanzarla:
| Cantidad | Cálculo | Resultado |
|---|---|---|
| Longitud de la trayectoria | √(30² + 40²) | 50 mm |
| Velocidad en X | 500 × 30 / 50 | 300 mm/min |
| Velocidad en Y | 500 × 40 / 50 | 400 mm/min |
Las dos velocidades de eje se combinan para dar √(300² + 400²) = 500 mm/min a lo largo de la línea. No se suman entre sí ni se establece cada una en 500. Durante la aceleración y la desaceleración, las velocidades cambian simultáneamente manteniendo la proporción de desplazamiento. Este es el principio descrito en la documentación sobre movimiento coordinado de LinuxCNC.
El eje con menor velocidad permitida puede limitar todo el movimiento. Si Y está limitado a 320 mm/min mientras que X puede alcanzar al menos 240 mm/min, el límite máximo de velocidad de esta trayectoria diagonal pasa a ser 320 × 50 / 40 = 400 mm/min, con X a 240 mm/min. Reducir únicamente Y dejando X en 300 mm/min cambiaría la dirección de la trayectoria. El planificador debe reducir la velocidad coordinada; límites adicionales como los de aceleración o toma de curvas pueden reducirla aún más. En Conceptos clave para el usuario de LinuxCNC, dentro de la sección «Planificación de trayectorias», se explica por qué los límites configurados por eje tienen prioridad sobre la velocidad de avance solicitada.
Una trayectoria circular requiere contribuciones de eje continuamente variables. La incorporación de ejes rotativos y los modos alternativos de avance añaden reglas adicionales de interpretación, por lo que este ejemplo de dos ejes no debe utilizarse como fórmula universal para programas de cinco ejes o de torneado.
Por qué la máquina reduce su velocidad antes de una esquina
Una máquina no puede cambiar su velocidad de forma instantánea. El planificador de trayectorias tiene en cuenta los límites configurados de velocidad y aceleración; algunos sistemas también restringen explícitamente el *jerk*, es decir, la tasa de cambio de la aceleración. Un movimiento corto puede finalizar antes de alcanzar la velocidad de avance solicitada.
Búsqueda anticipada prepara los bloques de programa siguientes mientras se ejecuta el movimiento actual. Esto permite al planificador anticipar cambios, en lugar de tratar cada punto final como un evento aislado. Haas describe esta preparación anticipada de bloques en su documentación del control.
En una esquina matemáticamente aguda, seguir la trayectoria exacta requiere detenerse. Un modo de combinación (*blending*) puede mantener el movimiento redondeando la transición dentro de las condiciones configuradas de desviación de trayectoria. El compromiso radica entre la fidelidad de la trayectoria y la velocidad continua; los modos disponibles y su comportamiento dependen del sistema de control. LinuxCNC documenta el comportamiento de trayectoria exacta, parada exacta y combinación (*blending*).
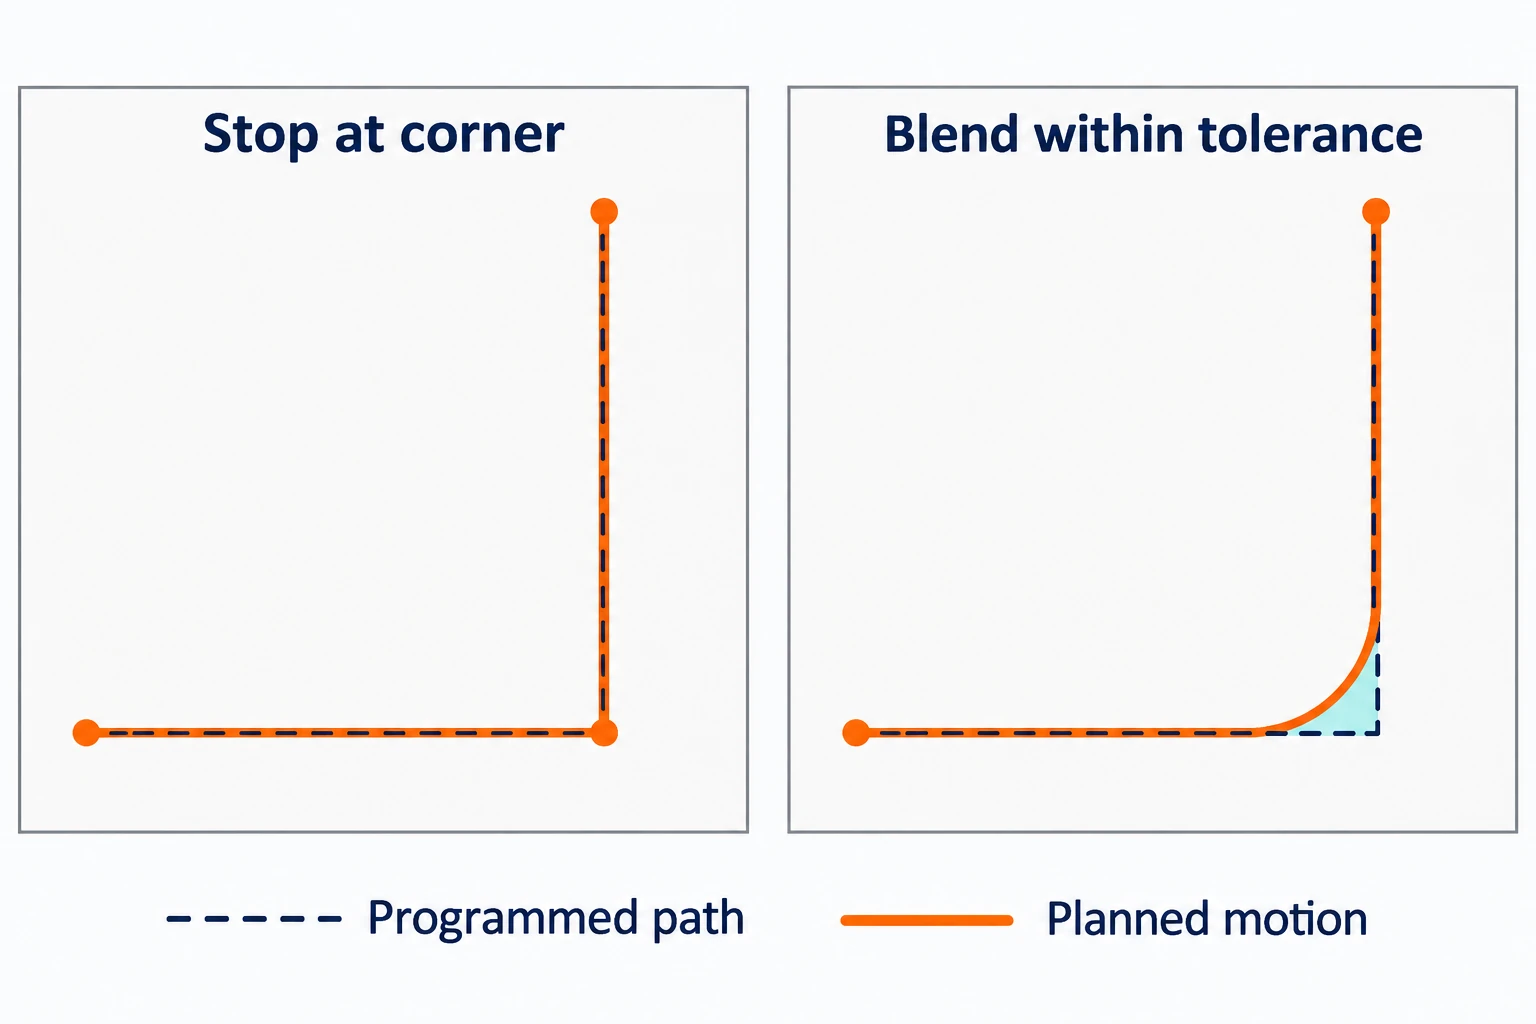
La tolerancia de combinación (*blending*) de trayectoria es un parámetro de planificación del movimiento, no la tolerancia de la pieza terminada. Las fuerzas de corte, la geometría de la herramienta y el resto del proceso siguen afectando la superficie obtenida. El régimen de giro del husillo rpm también es una magnitud independiente del avance lineal. En operaciones con avance por revolución y sincronizadas con el husillo, el desplazamiento se vincula deliberadamente a la rotación del husillo.
La retroalimentación mide el movimiento en un punto determinado.
En un bucle cerrado de posición, el sistema compara un comando de posición con una posición medida y actúa para reducir la diferencia. Esta diferencia suele denominarse error de seguimiento. No constituye una medición directa de la característica mecanizada. La misma distinción es relevante al leer las especificaciones de precisión de las máquinas. El bucle correspondiente puede estar cerrado en el controlador o en el accionamiento, según el sistema.
La ubicación del sensor determina qué incluye la medición:
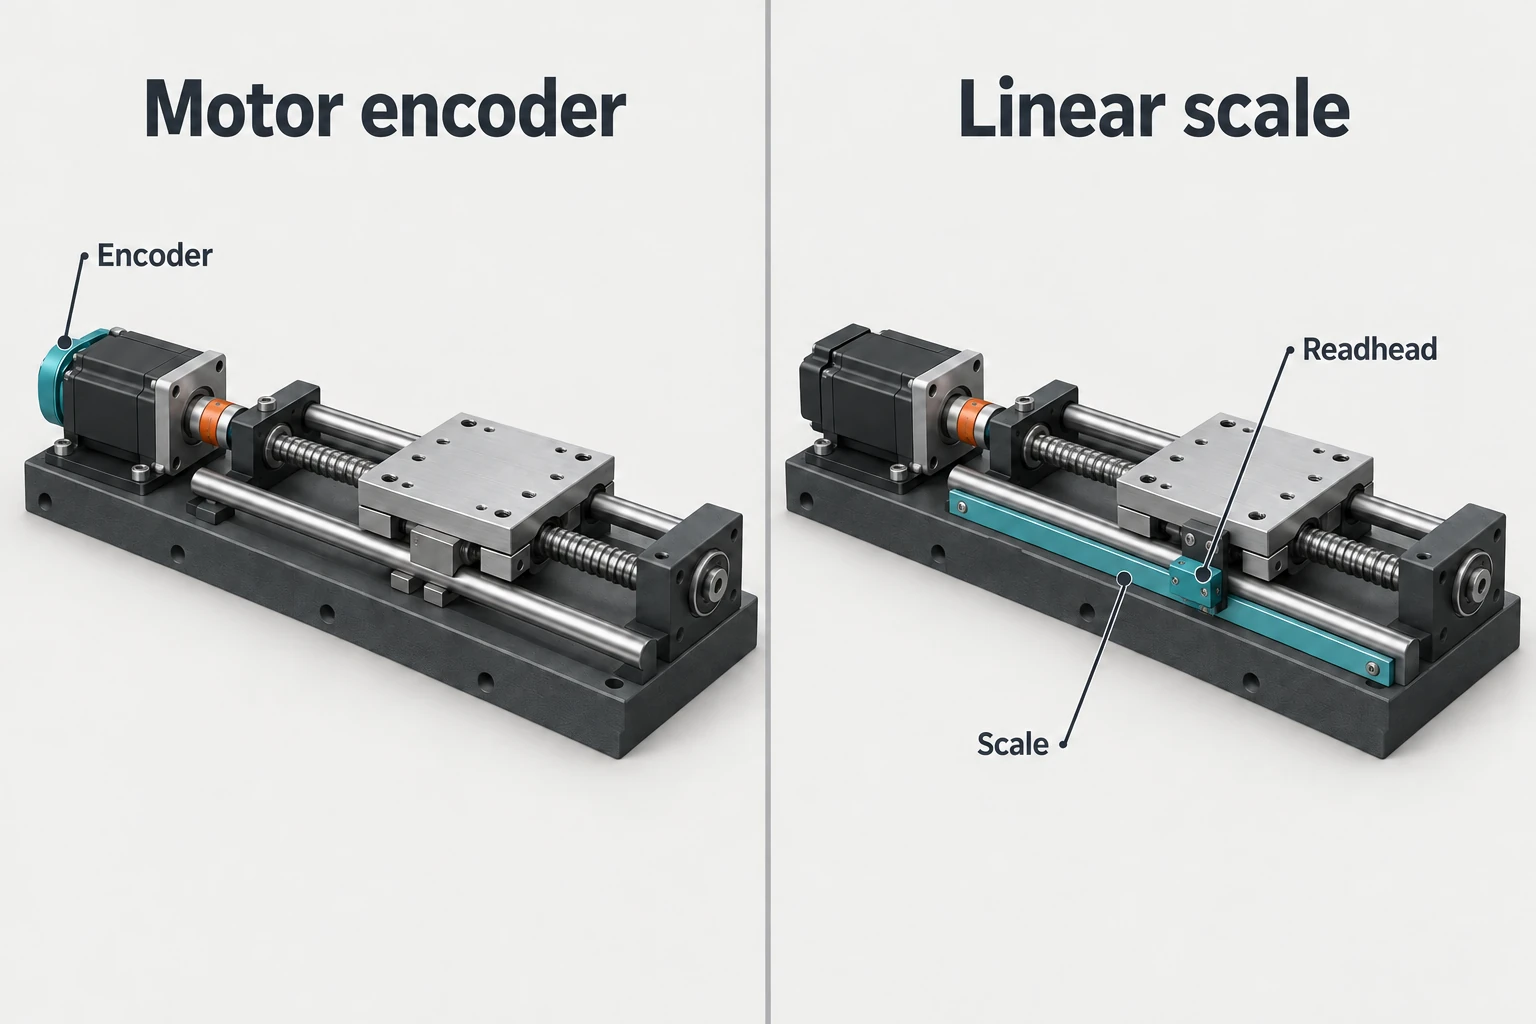
- Codificador del motor: mide la rotación del motor. Para un eje lineal accionado mediante tornillo, el control puede inferir la posición de la corredera mediante la relación de transmisión. Los cambios que ocurren aguas abajo de dicho sensor, como la dilatación térmica del tornillo de bolas, pueden no reflejarse en la retroalimentación de posición del motor.
- Codificador lineal: mide directamente la posición de la corredera respecto a su escala. Cuando se utiliza para cerrar el bucle de posición, incluye en dicha medición la mecánica de avance, en lugar de inferir el desplazamiento únicamente a partir de la rotación del motor.
En la terminología de las máquinas-herramienta, la retroalimentación de posición basada en el motor en un eje accionado por tornillo se denomina comúnmente bucle semicerrado; la retroalimentación directa de la posición de la corredera se denomina bucle cerrado o bucle totalmente cerrado. Ambos utilizan retroalimentación. HEIDENHAIN explica esta distinción. La simple presencia de un codificador no determina qué señal utiliza efectivamente el bucle de posición.
Algunos ejes CNC operan, en cambio, en bucle abierto, emitiendo órdenes de pasos al motor sin medir la posición real del eje dentro de dicho bucle. Por tanto, un paso perdido puede pasar inadvertido para el sistema de órdenes de posición. Los motores paso a paso no están inherentemente limitados a la operación en bucle abierto: también existen configuraciones de motores paso a paso en bucle cerrado.
Separe la orden, el movimiento y el resultado en la pieza
Una pregunta útil inicial es dónde aparece una discrepancia. Un programa desplazado, un eje incapaz de seguir su orden y una fresa que se deforma bajo carga pueden producir todos una pieza incorrecta, pero requieren comprobaciones distintas.
| Observación | Qué podría indicar | Evidencia útil |
|---|---|---|
| Todo el patrón de características está desplazado | Una referencia de programa o un desplazamiento de configuración pueden ser erróneos, incluso con un seguimiento correcto del eje. | Compare el datum previsto, el sistema de trabajo activo, los desplazamientos y las posiciones programadas. |
| Aparecen alarmas de error de seguimiento o desviaciones inusuales en el seguimiento | La orden de movimiento y el movimiento medido no coinciden; la causa puede estar relacionada con la carga, la mecánica, la retroalimentación o el accionamiento. | Correlacione el registro de alarmas y los diagnósticos del eje con el movimiento realizado y las condiciones de funcionamiento. |
| El seguimiento del eje parece normal, pero una pared, un agujero o una superficie son incorrectos | La geometría de la herramienta, su deformación, la sujeción de la pieza o los efectos térmicos pueden quedar fuera del bucle de posición medido. | Compare las características medidas con el estado de la herramienta, la configuración y las condiciones de corte. |
Estos son puntos de partida para la investigación, no diagnósticos basados únicamente en la apariencia. Incluso la medición directa con deslizador no mide todos los movimientos entre el filo cortante y la pieza de trabajo. La inspección de las características relevantes de la pieza cierra una brecha informativa distinta de la proporcionada por la retroalimentación de los ejes.
El sistema CNC establece y sigue un movimiento comandado. Comprender qué se ha comandado, dónde se ha medido el movimiento y qué se ha cortado efectivamente ofrece una explicación más clara del resultado de mecanizado que considerar el controlador como una única fuente de «precisión».
Preguntas frecuentes
¿Es un controlador CNC lo mismo que un sistema CNC?
El controlador es la parte computacional y de control. La expresión «sistema CNC» puede referirse de forma más amplia al controlador, las interfaces, los accionamientos y la retroalimentación funcionando conjuntamente. La terminología de los productos varía, por lo que debe verificarse qué funciones y hardware incluye una descripción determinada.
¿Lee directamente el controlador CNC un modelo CAD?
Normalmente ejecuta un programa de mecanizado en lugar de interpretar un modelo CAD sin preparar. CAM y un postprocesador adecuado suelen generar dicho programa. Algunos controles ofrecen programación integrada o conversacional, pero la geometría debe convertirse, de todas formas, en acciones de mecanizado definidas.
¿Garantiza el control en bucle cerrado una pieza precisa?
No. Controla el movimiento utilizando la retroalimentación disponible en ese bucle. Desviaciones incorrectas, deformación de la herramienta, desplazamiento de la pieza de trabajo y otros efectos del proceso pueden seguir produciendo una característica errónea. La retroalimentación de los ejes y la inspección de la pieza responden a preguntas distintas.
¿Por qué puede ser menor la velocidad de avance real que la velocidad de avance programada?
Los límites de aceleración, los segmentos cortos, las esquinas, los ajustes de control de trayectoria y las sobrescrituras de avance pueden reducir la velocidad real. La velocidad de avance solicitada no constituye una garantía de que la máquina mantendrá dicha velocidad durante cada movimiento.



