Sur cette page
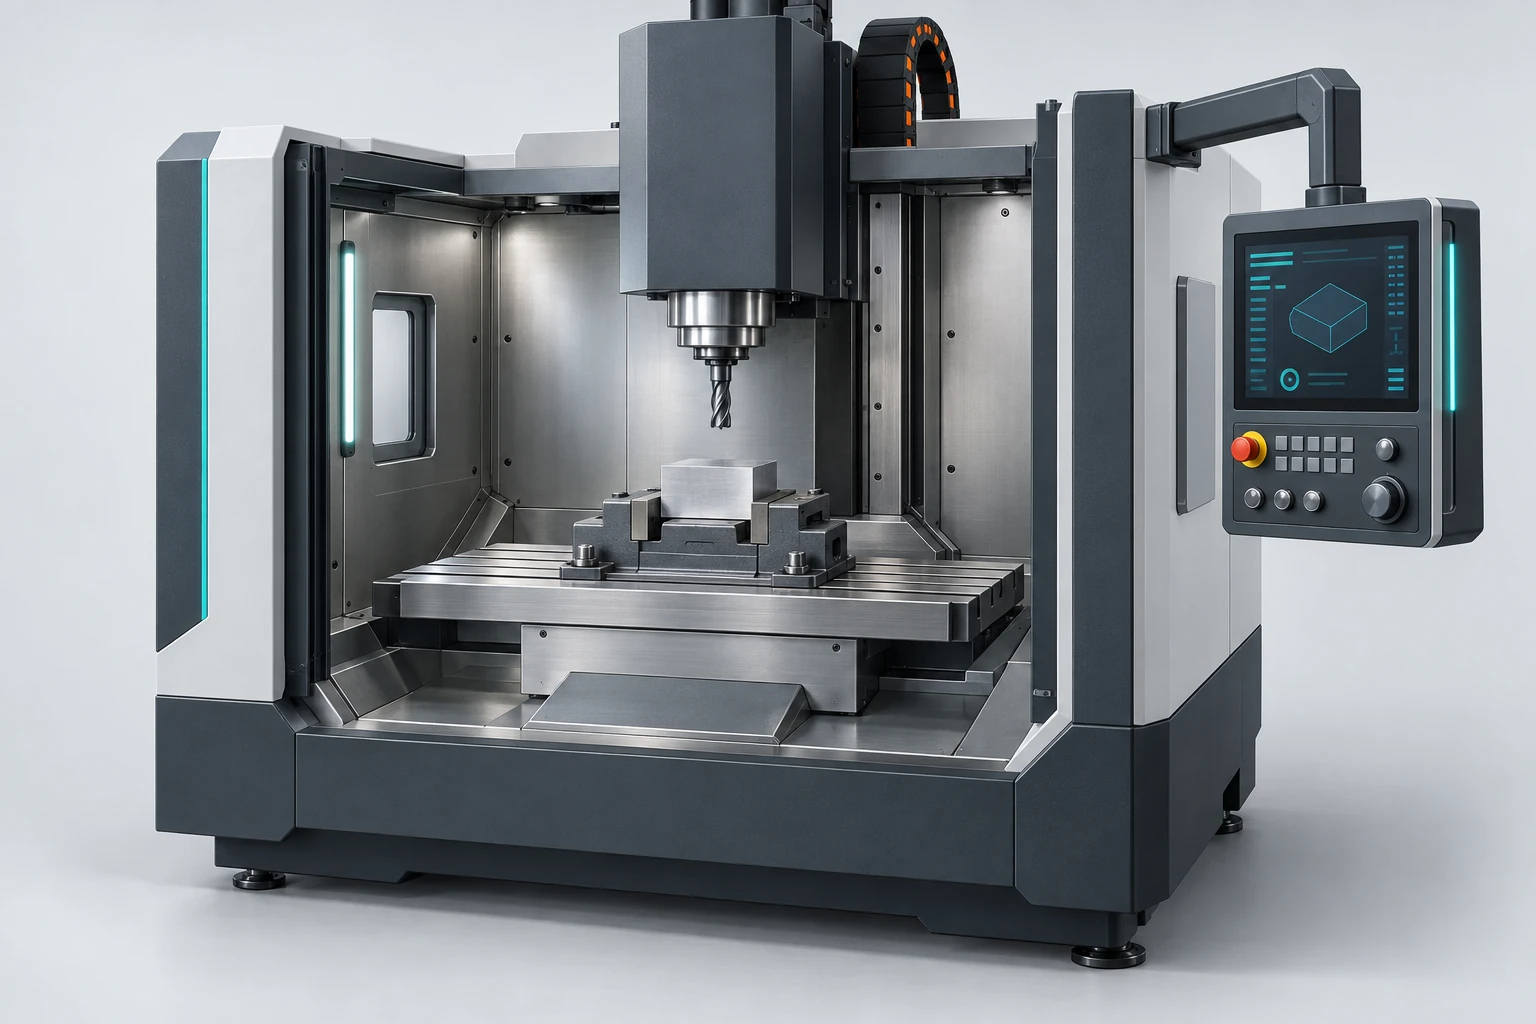
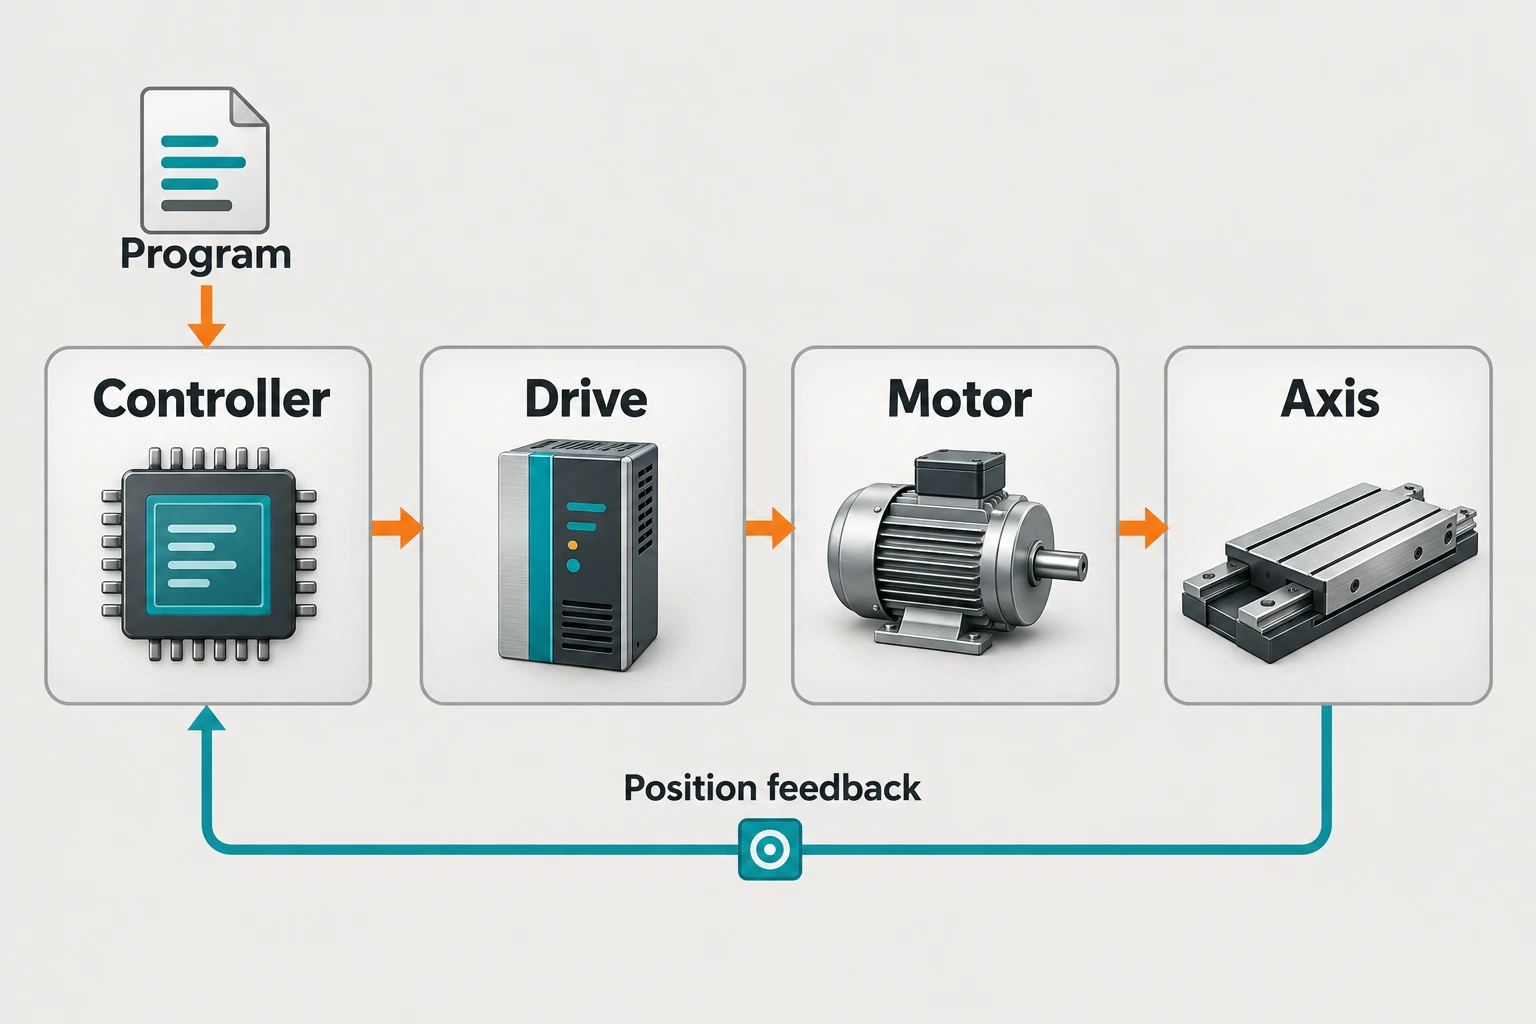
Un système CNC (commande numérique par ordinateur) transforme un programme d’usinage en mouvements coordonnés de la machine. Le contrôleur interprète les instructions et planifie un trajet ; les variateurs fournissent une puissance électrique régulée aux moteurs ; les moteurs déplacent les axes de la machine. Dans un système à boucle fermée, la rétroaction de position aide le contrôleur à comparer le mouvement commandé avec le mouvement mesuré. Pour la terminologie et son historique, la comparaison NC contre CNC explique ce qui a changé lorsque les ordinateurs sont devenus partie intégrante du système de commande.
Il s’agit de tâches distinctes. Un programme correct peut être exécuté avec une erreur de positionnement, tandis qu’un mouvement parfaitement suivi peut tout de même usiner une mauvaise caractéristique si le programme ou le montage est erroné. Suivre un seul déplacement à travers le système rend cette distinction plus facile à comprendre.
Fonction de chaque composant du système de commande
Le contrôleur CNC associe du matériel informatique et un logiciel de commande. Son interface opérateur affiche les programmes, les positions, les décalages et l’état de la machine. Derrière cette interface, le traitement du programme et la planification du mouvement déterminent ce que la machine doit faire ensuite.
Un variateur constitue l’étage de commande de puissance, et ne désigne pas simplement un autre nom pour le contrôleur. Dans un système asservi, il régule le fonctionnement du moteur via des boucles de commande. Le moteur produit alors le mouvement : un moteur rotatif peut actionner une vis à billes pour déplacer une glissière, tandis qu’un moteur linéaire peut agir directement sur un axe. La disposition des boucles de position, de vitesse et de courant varie selon les architectures de commande.
La séquence d’exécution de la machine s’exécute parallèlement à cette commande de mouvement. Un automate programmable, ou PLC, gère souvent les commandes auxiliaires et les signaux d’état — par exemple, la coordination d’une séquence de changement d’outil avec ses signaux de fin d’exécution. Cela diffère du calcul d’un trajet de coupe continu. La documentation des fonctions auxiliaires de Beckhoff montre comment de telles commandes peuvent être synchronisées avec le mouvement des axes.
Le programme nécessite une référence physique
Un programme décrit les déplacements et les opérations d’usinage prévus, généralement à l’aide de code G et de commandes associées. Il peut provenir d’un logiciel CAM et d’un post-processeur spécifique à la machine, ou être rédigé manuellement ou via une programmation conversationnelle. La commande interprète les instructions dans le contexte des paramètres actifs, notamment les unités, les systèmes de coordonnées et les compensations. Par exemple, les modes absolu et incrémental interprètent les positions différemment : soit comme une destination dans le système de coordonnées actif, soit comme une distance par rapport à la position courante. Une simple coordonnée ne constitue pas une instruction de déplacement complète.
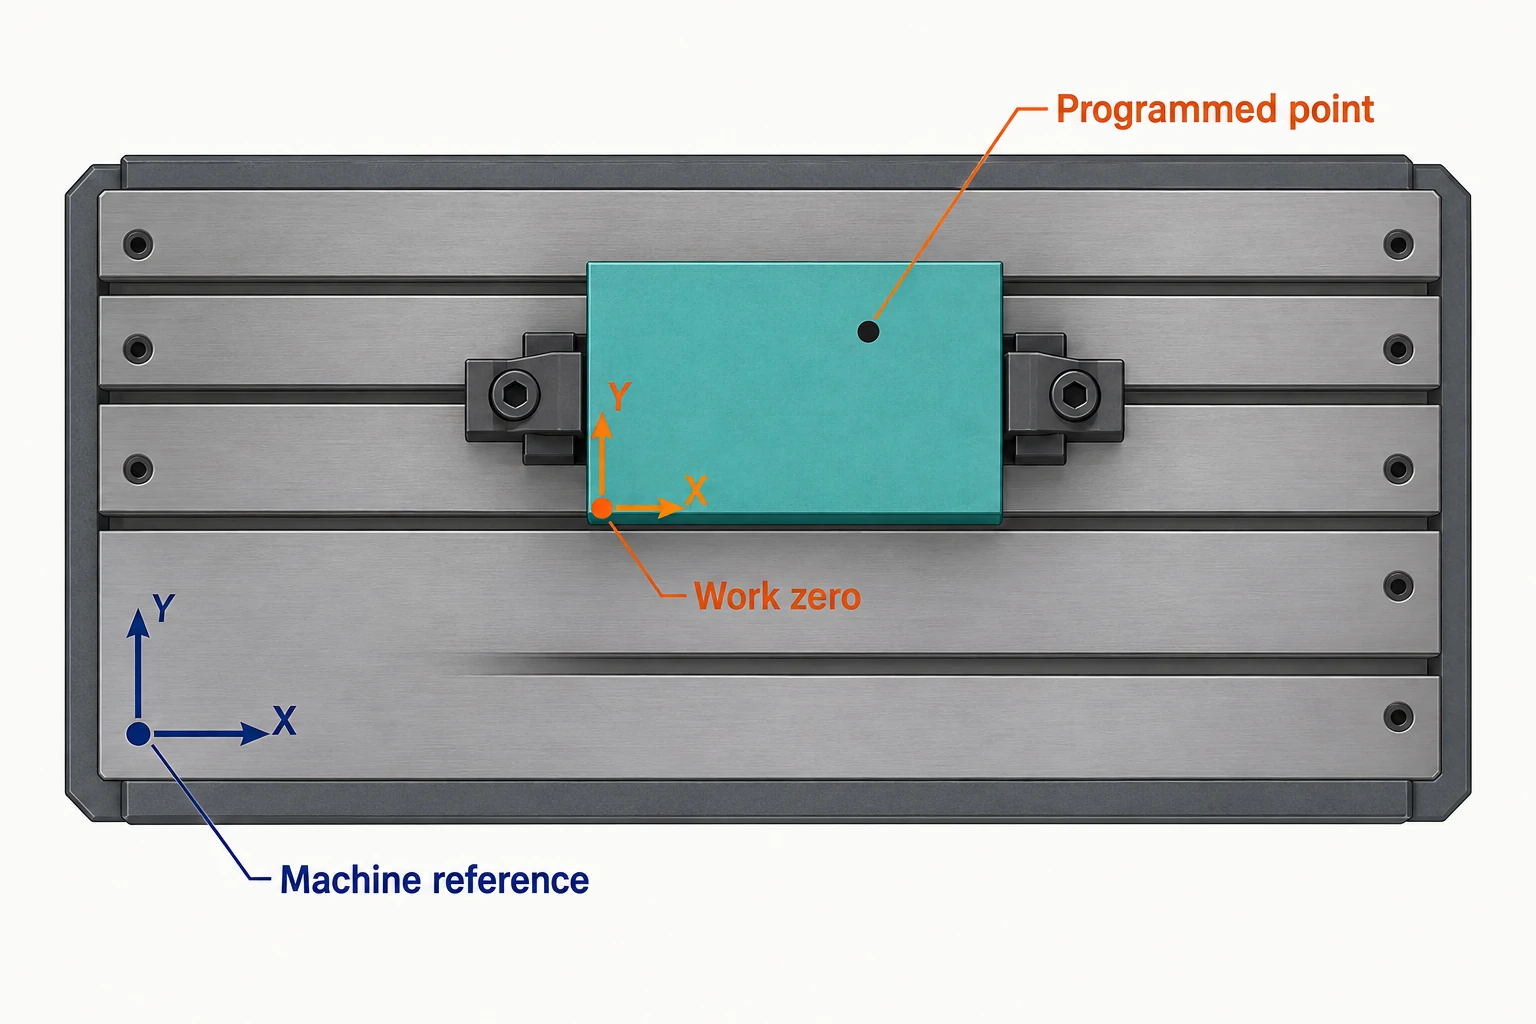
Les coordonnées machine désignent le système de référence de la machine. Les coordonnées pièce positionnent le programme par rapport à la pièce ou au montage. Un décalage-pièce relie ces deux références, permettant de programmer la géométrie identique d’une pièce à partir d’un zéro-pièce pratique. Haas distingue explicitement ces affichages de coordonnées.
Les décalages-outil tiennent compte de la géométrie de l’outil ; sur une fraiseuse, la compensation de longueur d’outil relie la position d’outil programmée à l’ensemble installé. Ces décalages ne déplacent pas physiquement la pièce ni ne modifient l’outil coupant. Ils modifient uniquement la façon dont la commande interprète la position machine requise. Des configurations rotatives peuvent également nécessiter une transformation cinématique afin de convertir la relation souhaitée entre outil et pièce en commandes individuelles pour chaque axe.
Pour une simple translation X–Y, placez le zéro-pièce aux coordonnées-machine X = 100 mm, Y = 200 mm. Avec des repères parallèles et en l’absence de décalages supplémentaires, de rotation ou de compensation d’outil, le point final de coordonnées-pièce X = 30 mm, Y = 40 mm correspond aux coordonnées-machine X = 130 mm, Y = 240 mm. Si la position X stockée du zéro-pièce est erronément définie à 102 mm, ce même point final devient X = 132 mm. L’axe peut suivre correctement sa consigne alors que la caractéristique usinée est décalée de 2 mm.
La rétroaction de position ne détecte pas automatiquement qu’une origine mal choisie a été utilisée. Corrigez la référence ayant généré la consigne, plutôt que de considérer un décalage du motif de caractéristiques comme une preuve nécessitant un ajustement du servo-moteur. Pour le contexte mécanique sous-jacent à ces références, consultez pièces et mouvements d’une fraiseuse.
Une vitesse d’avance sur un trajet se décompose en plusieurs vitesses d’axe.
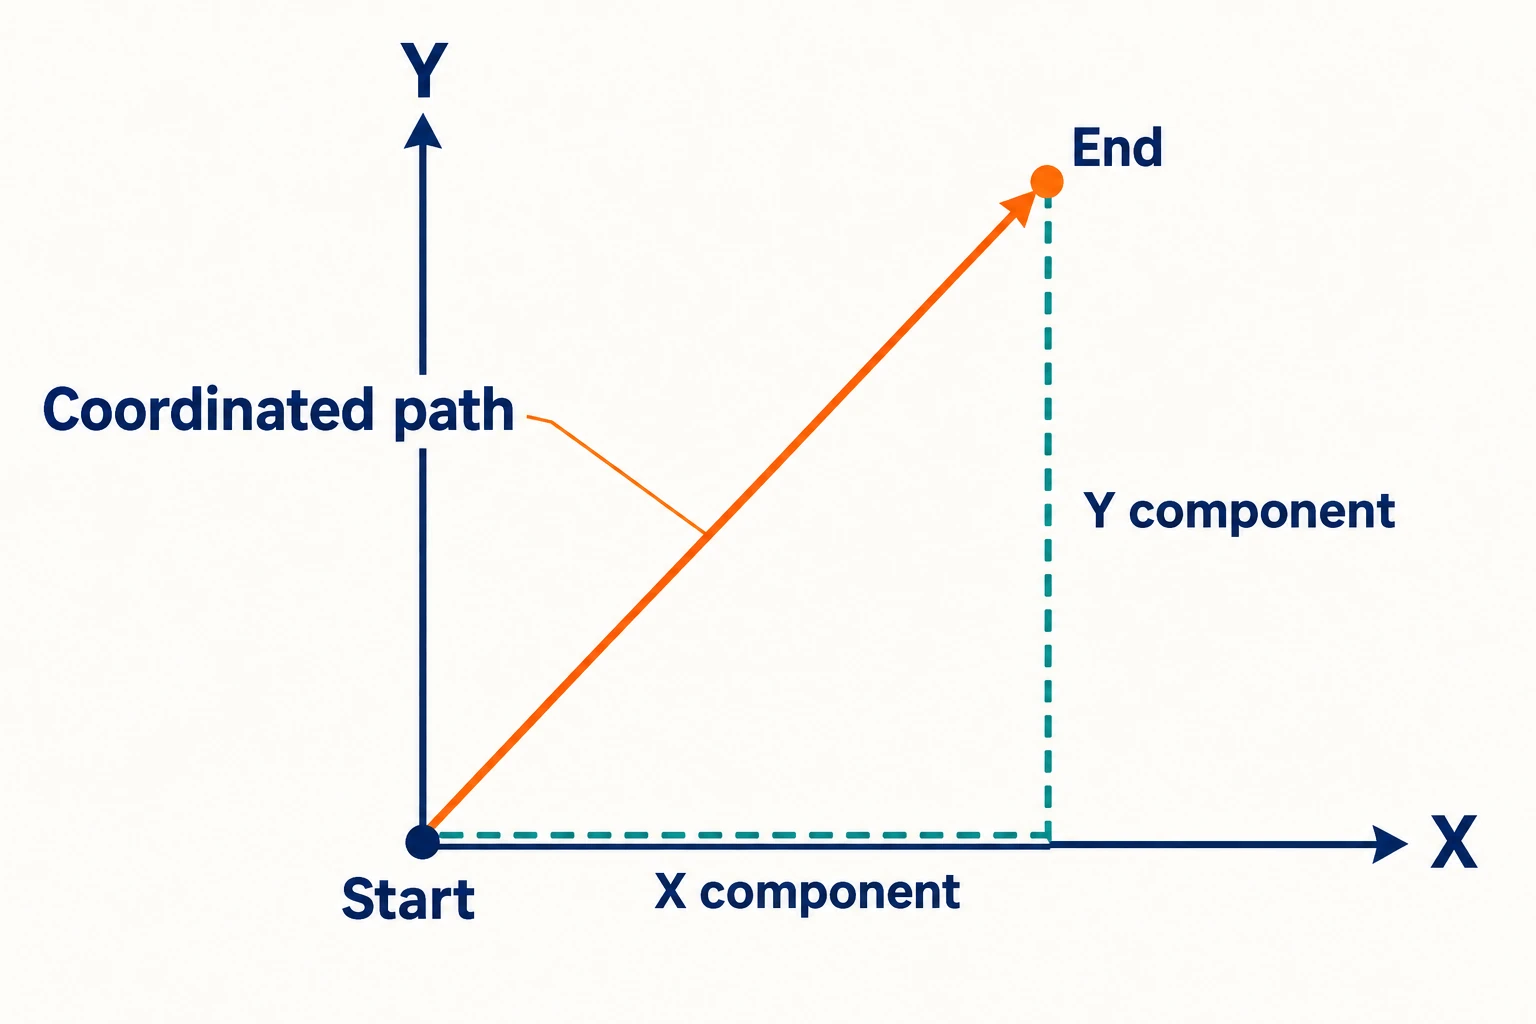
L’interpolation détermine les positions intermédiaires le long d’un trajet spécifié. Pour un déplacement rectiligne dans le plan X–Y, les deux axes doivent effectuer simultanément leur part respective du déplacement. Déplacer d’abord X jusqu’à son point final, puis déplacer Y produirait deux côtés d’un rectangle, et non sa diagonale.
Le déplacement prévu devient un flux de cibles aux intervalles de commande successifs. Selon l’architecture, le variateur reçoit des consignes de position ou de vitesse, plutôt que d’interpréter lui-même le dessin de la pièce.
Calculez un déplacement coordonné avec 30 mm de déplacement selon X et 40 mm de déplacement selon Y. Supposez des axes linéaires perpendiculaires, aucune rotation, une orientation fixe de l’outil et une avance de trajectoire demandée de 500 mm/min. Les valeurs suivantes décrivent la portion à vitesse constante, si la machine peut l’atteindre :
| Quantité | Calcul | Résultat |
|---|---|---|
| Longueur de la trajectoire | √(30² + 40²) | 50 mm |
| Vitesse selon X | 500 × 30 / 50 | 300 mm/min |
| Vitesse selon Y | 500 × 40 / 50 | 400 mm/min |
Les vitesses des deux axes se combinent pour donner √(300² + 400²) = 500 mm/min le long de la ligne. Elles ne sont ni additionnées ni toutes deux réglées sur 500. Pendant les phases d’accélération et de décélération, les vitesses évoluent simultanément tout en conservant le rapport des déplacements. C’est là le principe décrit dans la documentation LinuxCNC sur le mouvement coordonné.
L’axe autorisé à une vitesse plus faible peut limiter l’ensemble du déplacement. Si Y est limité à 320 mm/min tandis que X peut atteindre au moins 240 mm/min, la vitesse maximale sur ce trajet diagonal devient 320 × 50 / 40 = 400 mm/min, avec X à 240 mm/min. Réduire uniquement Y tout en maintenant X à 300 mm/min modifierait la direction du trajet. Le planificateur doit donc réduire la vitesse coordonnée ; l’accélération, les virages et d’autres limites peuvent la réduire encore davantage. La section Concepts utilisateur importants de LinuxCNC, dans la partie « Planification de trajectoire », explique pourquoi les limites configurées par axe priment sur l’avance demandée.
Une trajectoire circulaire nécessite des contributions d’axes continuellement variables. L’ajout d’axes rotatifs et les modes d’avance alternatifs introduisent des règles d’interprétation supplémentaires ; cet exemple à deux axes ne doit donc pas être utilisé comme formule universelle pour des programmes à cinq axes ou de tournage.
Pourquoi la machine ralentit-elle avant un angle ?
Une machine ne peut pas modifier sa vitesse instantanément. Le planificateur de trajectoire tient compte des limites configurées de vitesse et d’accélération ; certains systèmes contrôlent également explicitement le « jerk », c’est-à-dire la variation temporelle de l’accélération. Un déplacement court peut s’achever avant d’atteindre l’avance demandée.
L’anticipation (look-ahead) prépare les blocs de programme suivants pendant l’exécution du mouvement en cours. Cela permet au planificateur d’anticiper les changements au lieu de traiter chaque point final comme un événement isolé. Haas décrit cette préparation anticipée des blocs dans sa documentation relative au système de commande.
À un angle mathématiquement vif, suivre le trajectoire exacte exige un arrêt. Un mode de raccordement peut maintenir le mouvement en arrondissant la transition dans les limites de déviation de trajectoire configurées. Le compromis porte sur la fidélité du chemin d’une part et la vitesse continue d’autre part ; les modes disponibles et leur comportement dépendent du système de commande. La documentation LinuxCNC décrit les comportements « trajectoire exacte », « arrêt exact » et « raccordement ».
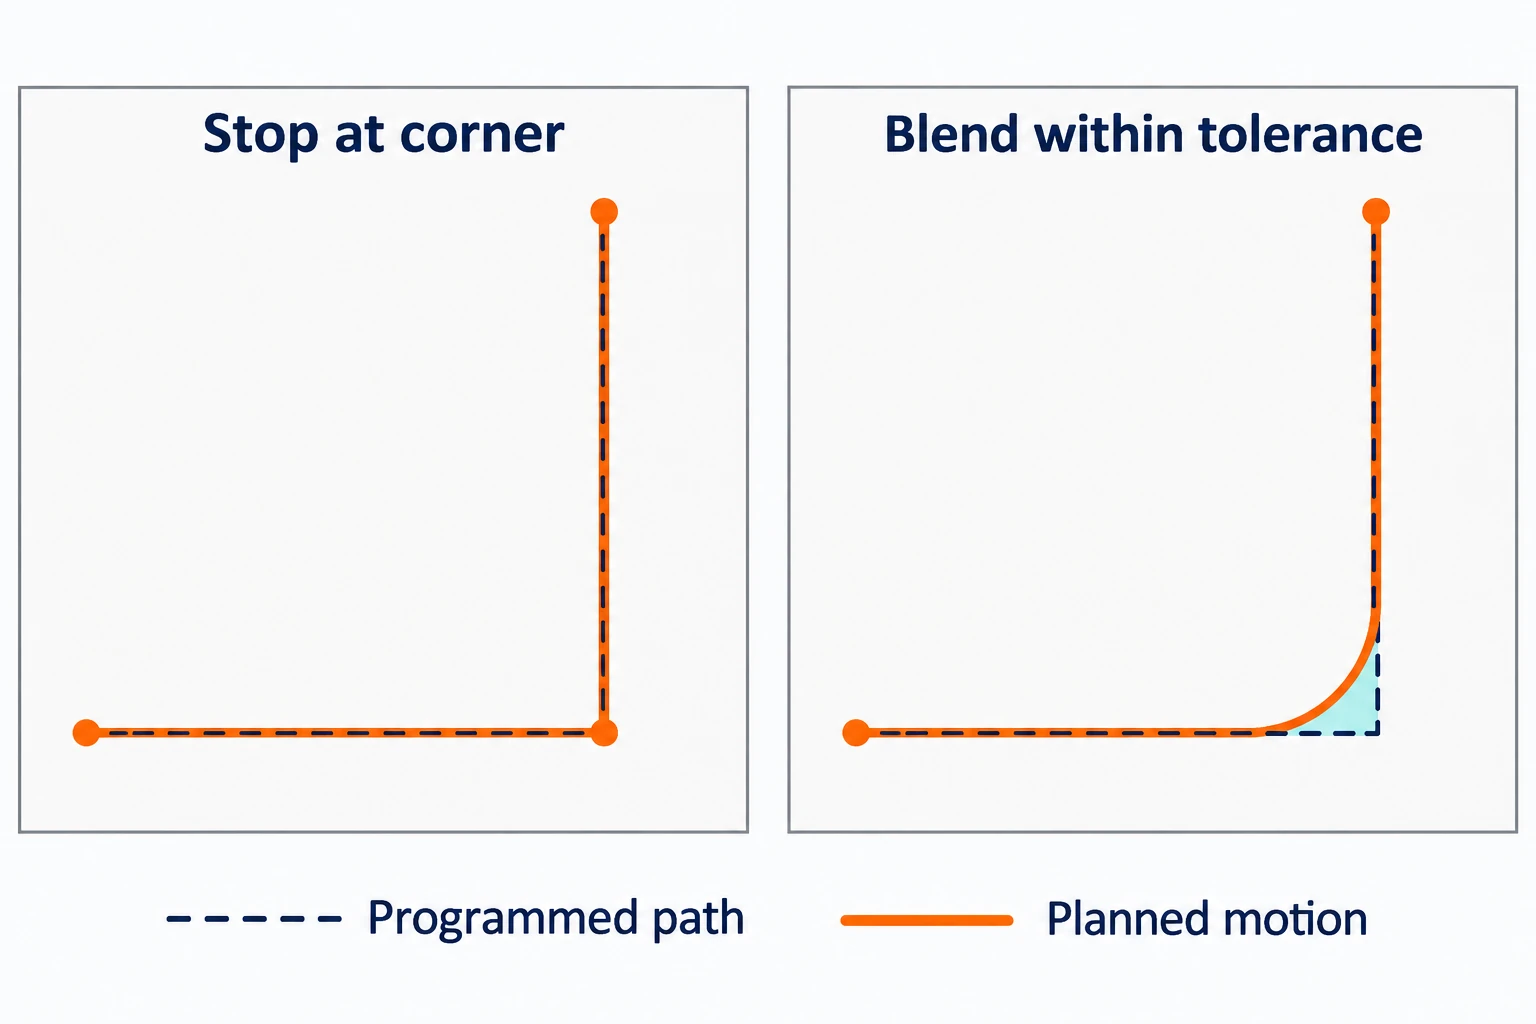
La tolérance de raccordement de trajectoire est un paramètre de planification du mouvement, et non la tolérance de la pièce finie. Les efforts de coupe, la géométrie de l’outil et l’ensemble du procédé influencent encore la surface obtenue. Le régime de broche (rpm) constitue également une grandeur distincte de l’avance linéaire. Lors des opérations avec avance par tour ou synchronisées avec la broche, le déplacement est délibérément lié à la rotation de la broche.
La rétroaction mesure le mouvement en un point précis.
Dans une boucle de position fermée, le système compare une consigne de position à une position mesurée et agit pour réduire leur écart. Cet écart est souvent désigné sous le nom de « erreur de suivi ». Il ne constitue pas une mesure directe de la caractéristique usinée. Cette distinction reste pertinente lorsqu’on consulte les spécifications d’exactitude machine. La boucle concernée peut être fermée soit dans le contrôleur, soit dans le variateur, selon la conception du système.
L’emplacement du capteur détermine ce que comprend la mesure :
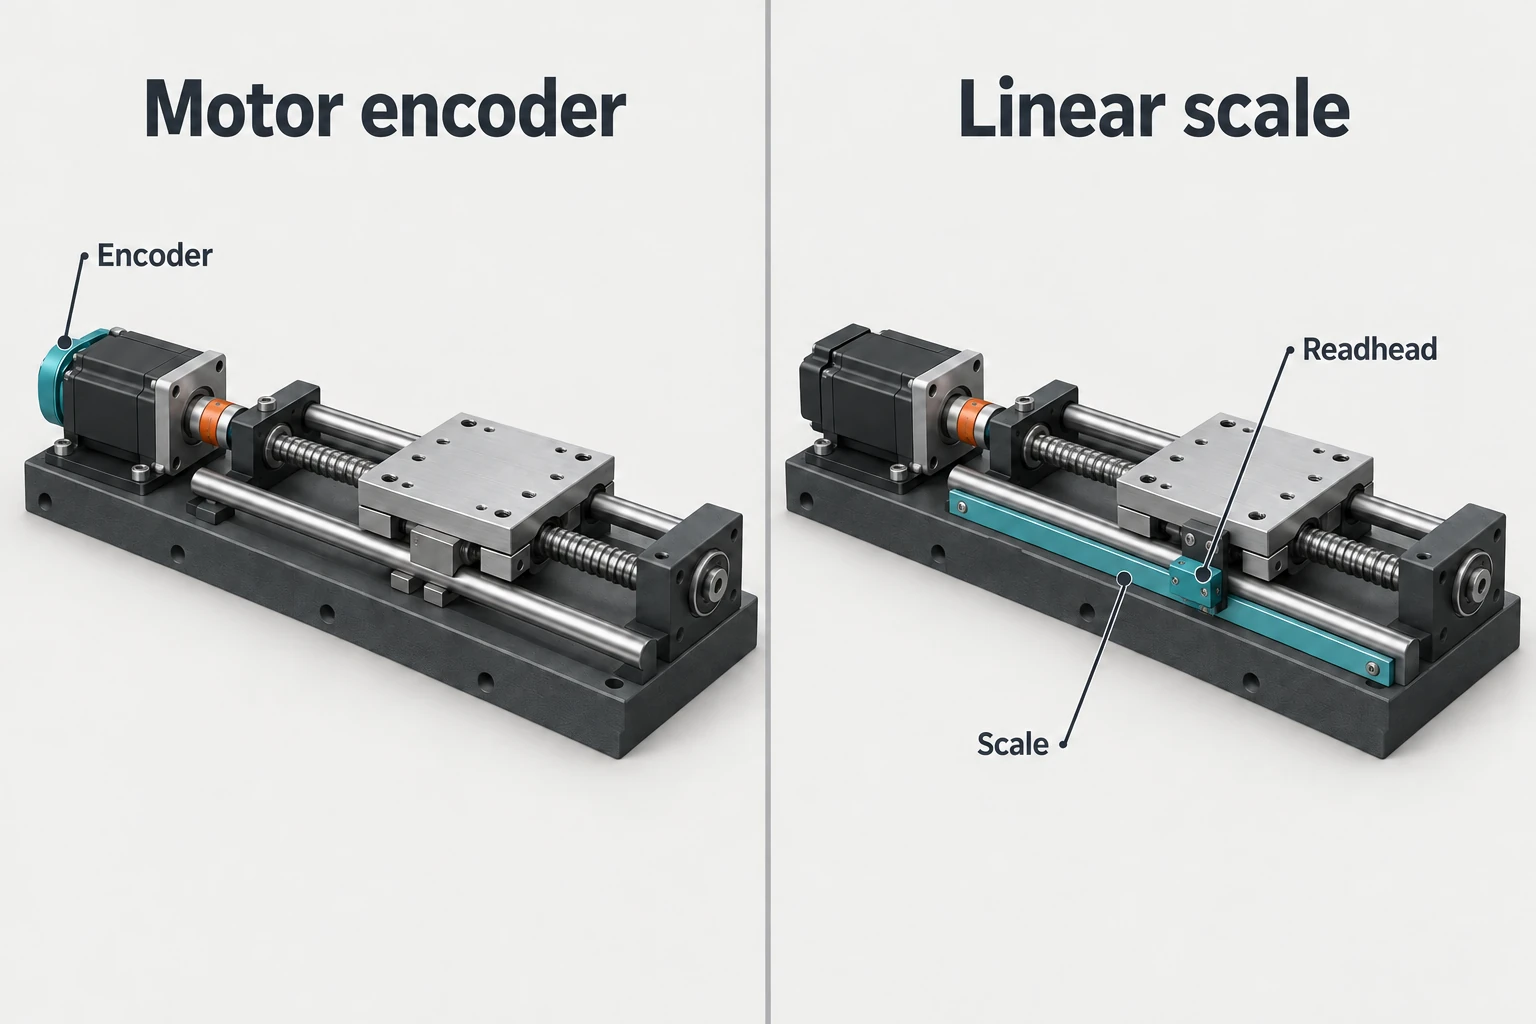
- Codeur moteur : mesure la rotation du moteur. Pour un axe linéaire entraîné par vis, le système de commande peut déduire la position de la glissière à partir du rapport de transmission. Les variations situées en aval de ce capteur — telles que la dilatation thermique de la vis à billes — peuvent ne pas apparaître dans la rétroaction de position du moteur.
- Codeur linéaire : mesure directement la position de la glissière par rapport à son échelle. Lorsqu’il est utilisé pour fermer la boucle de position, il intègre dans cette mesure les mécanismes d’entraînement, au lieu de déduire le déplacement uniquement à partir de la rotation du moteur.
Dans la terminologie des machines-outils, la rétroaction de position basée sur un moteur sur un axe entraîné par une vis est couramment appelée boucle semi-fermée ; la rétroaction directe de la position de la glissière est appelée boucle fermée ou boucle entièrement fermée. Les deux systèmes utilisent une rétroaction. HEIDENHAIN explique cette distinction. La simple présence d’un codeur ne détermine pas quel signal est effectivement utilisé par la boucle de position.
Certains axes CNC fonctionnent plutôt en boucle ouverte, envoyant des impulsions au moteur sans mesurer la position réelle de l’axe dans cette boucle. Une perte de pas peut donc passer inaperçue par le système de commande de position. Les moteurs pas à pas ne sont pas intrinsèquement limités au fonctionnement en boucle ouverte : des configurations de moteurs pas à pas en boucle fermée existent également.
Distinguer la commande, le mouvement et le résultat sur la pièce
Une première question utile consiste à identifier où apparaît un écart. Un programme décalé, un axe incapable de suivre sa consigne et une fraise qui fléchit sous charge peuvent tous produire une pièce incorrecte, mais nécessitent des vérifications différentes.
| Observation | Ce que cela peut indiquer | Éléments probants utiles |
|---|---|---|
| L’ensemble du motif de la caractéristique est décalé | Une référence de programme ou un décalage de réglage peut être erroné, même si le suivi de l’axe est correct. | Comparer le repère prévu, le système de travail actif, les décalages et les positions programmées. |
| Des alarmes d’erreur de suivi ou des écarts de suivi inhabituels se produisent | La consigne de mouvement et le mouvement mesuré ne concordent pas ; la cause peut résider dans la charge, la mécanique, la rétroaction ou le variateur. | Corréler l’enregistrement des alarmes et les diagnostics de l’axe avec le mouvement effectué et les conditions de fonctionnement. |
| Le suivi de l’axe semble normal, mais une paroi, un alésage ou une surface est incorrect(e) | La géométrie de l’outil, sa déformation, la fixation de la pièce ou les effets thermiques peuvent se situer en dehors de la boucle de position mesurée. | Comparer les caractéristiques mesurées avec l’état de l’outil, le montage et les conditions d’usinage. |
Il s’agit de points de départ pour l’investigation, non de diagnostics fondés uniquement sur l’apparence. Même une mesure directe de la glissière ne mesure pas tous les mouvements entre le tranchant de coupe et la pièce. L’inspection des caractéristiques pertinentes de la pièce comble un autre manque d’information, distinct de celui couvert par la rétroaction de l’axe.
Le système CNC établit et suit un mouvement commandé. Comprendre ce qui a été commandé, où le mouvement a été mesuré et ce qui a effectivement été usiné permet d’expliquer plus clairement un résultat d’usinage que de considérer le dispositif de commande comme une seule source d’« exactitude ».
Questions fréquemment posées
Un dispositif de commande CNC est-il identique à un système CNC ?
Le dispositif de commande constitue la partie informatique et de contrôle. L’expression « système CNC » peut désigner de façon plus générale l’ensemble formé par le dispositif de commande, les interfaces, les variateurs et les capteurs de rétroaction fonctionnant en synergie. La terminologie produit varie selon les fabricants : vérifiez donc quelles fonctions et quels composants matériels sont inclus dans une description donnée.
Le dispositif de commande CNC lit-il directement un modèle CAD ?
En général, il exécute un programme d’usinage plutôt que d’interpréter un modèle CAD non préparé. Ce programme est couramment généré par CAM et un post-processeur adapté. Certains dispositifs de commande offrent une programmation intégrée ou conversationnelle, mais la géométrie doit néanmoins être traduite en actions d’usinage définies.
Un contrôle en boucle fermée garantit-il la réalisation d’une pièce exacte ?
Non. Il régule le mouvement en se fondant sur les informations de rétroaction disponibles au sein de cette boucle. Des décalages incorrects, la déformation de l’outil, le déplacement de la pièce ou d’autres effets liés au procédé peuvent tout de même conduire à la réalisation d’une caractéristique erronée. Les informations de rétroaction sur les axes et l’inspection de la pièce répondent à des questions différentes.
Pourquoi l’avance réelle peut-elle être inférieure à l’avance programmée ?
Des limites d’accélération, des segments courts, des angles, les paramètres de contrôle de trajectoire et les ajustements manuels de l’avance peuvent réduire la vitesse réelle. L’avance demandée ne constitue pas une garantie que la machine maintiendra cette vitesse tout au long de chaque déplacement.
Sources techniques
- Beckhoff — Fonctions M/H : aperçu général ; synchronisation des fonctions M de la broche ; modes de fonctionnement AX5000 ; technologie de commande servo ; informations générales sur les transformations cinématiques ; profils d’accélération. Séquencement auxiliaire, variateurs et planification du mouvement.
- Haas Automation — Manuel de l’opérateur de fraiseuse, chapitres « Préparation de la pièce » et « Affichage de la commande » ; anticipation du bloc limite G103. Coordonnées, décalages et préparation anticipée des blocs.
- LinuxCNC — Aperçu de la machine CNC, section « Mouvement coordonné » ; concepts utilisateur essentiels, section « Planification de trajectoire » ; codes G, G90/G91 et G61/G61.1/G64 ; informations sur les moteurs pas à pas. Interpolation, limites de mouvement, modes de parcours et configurations des moteurs pas à pas.
- HEIDENHAIN — Comment la rétroaction de la machine-outil peut révéler ou masquer les erreurs d’axe. Rétroaction de position basée sur le moteur et rétroaction directe sur la glissière.
- Autodesk — Inventor CAM : post-traitement. Conversion des trajectoires d’outil en programme spécifique à la machine.
À propos de VETCNC
VETCNC apporte à l’approvisionnement en ligne de CNC une expérience familiale approfondie dans le domaine de la fabrication. Kevin possède dix ans d’expérience dans le secteur CNC et collabore avec les usines familiales situées en Chine ainsi qu’avec un réseau élargi de partenaires. L’objectif est de clarifier, avant toute commande, les modalités de fabrication, les exigences techniques et les responsabilités respectives.
Découvrez l’histoire de Kevin →


