Nesta página
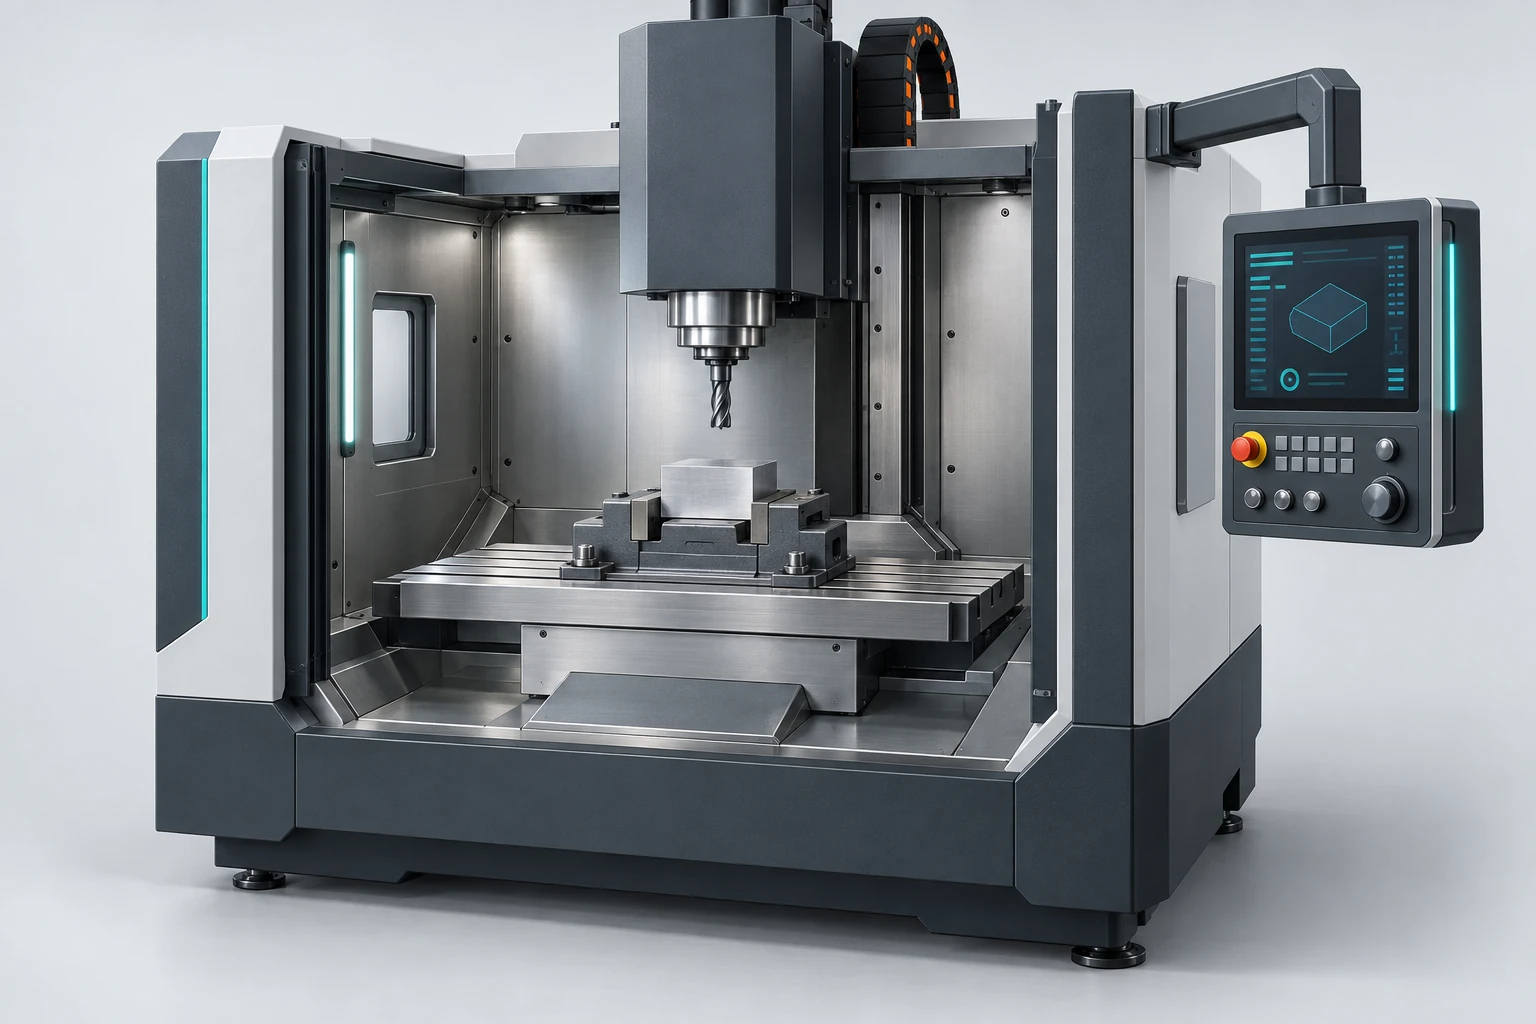
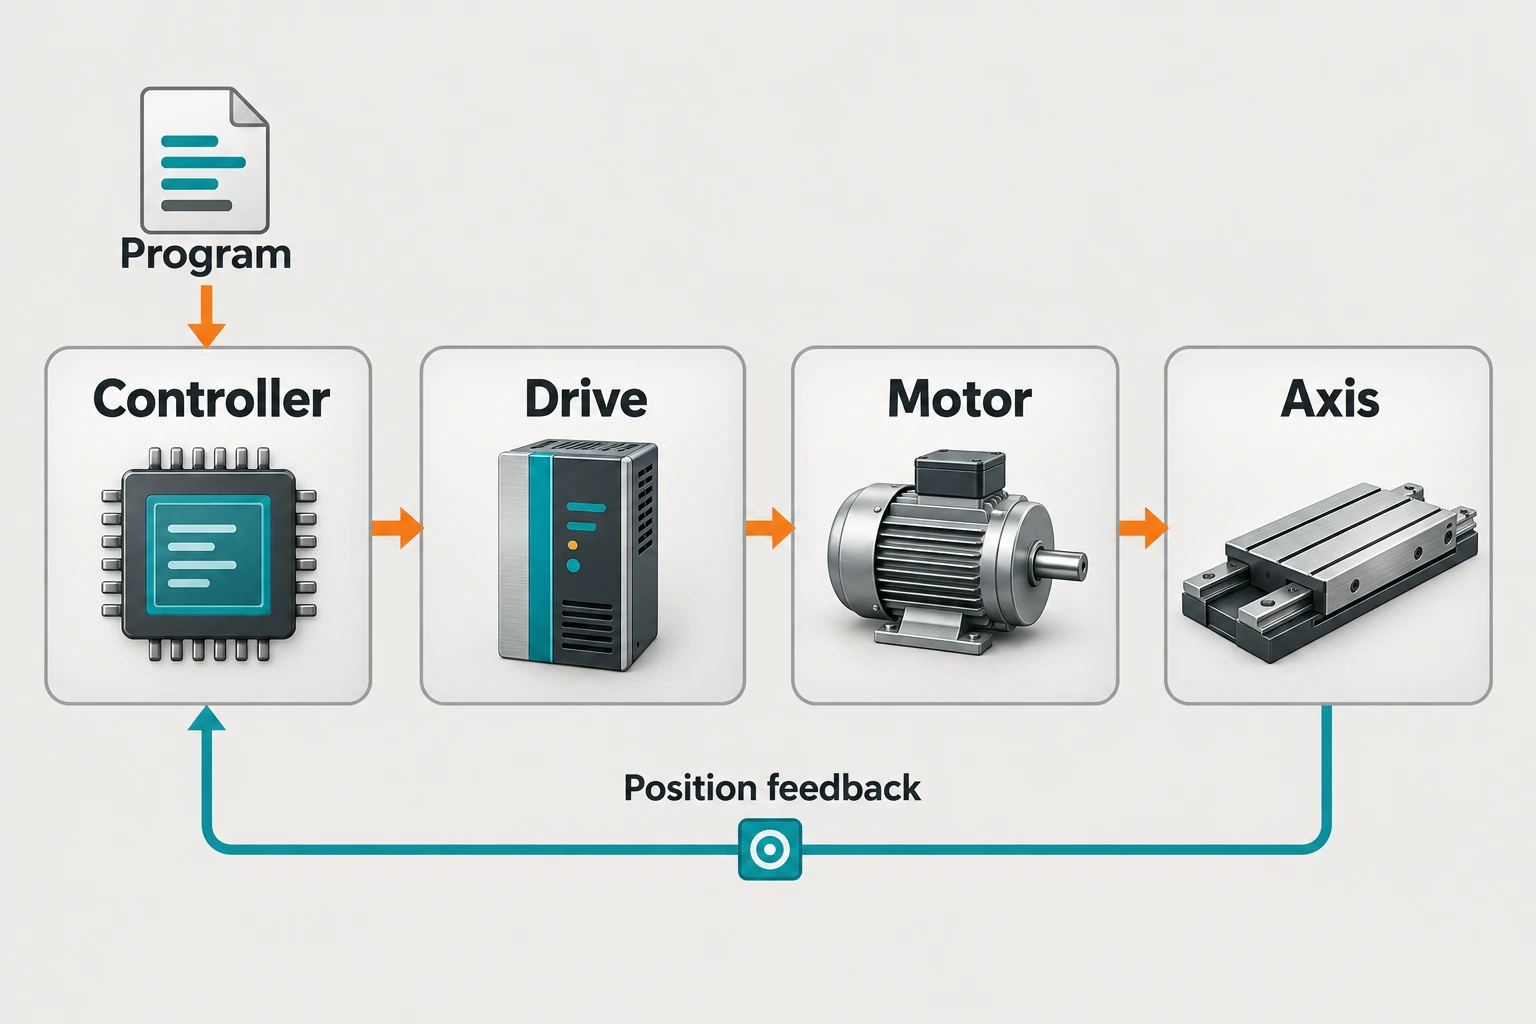
Um sistema CNC (controle numérico computadorizado) converte um programa de usinagem em movimento coordenado da máquina. O controlador interpreta as instruções e planeja uma trajetória; os acionamentos fornecem potência elétrica controlada aos motores; os motores movem os eixos da máquina. Em um sistema em malha fechada, a realimentação de posição ajuda o controlador a comparar o movimento comandado com o movimento medido. Para a terminologia e sua história, a comparação NC versus CNC explica o que mudou quando os computadores passaram a fazer parte do controle.
Essas são tarefas distintas. Um programa correto pode ser executado com erro de posicionamento, enquanto um movimento perfeitamente rastreado ainda pode usinar a característica errada se o programa ou o posicionamento estiverem incorretos. Seguir um único movimento ao longo do sistema torna essa distinção mais fácil de entender.
O que cada parte do sistema de controle faz
O controlador CNC combina hardware de computação e software de controle. Sua interface com o operador exibe programas, posições, compensações e status da máquina. Atrás dessa interface, o processamento do programa e o planejamento de movimento determinam o que a máquina deve fazer em seguida.
Um acionamento é a etapa de controle de potência, não simplesmente outro nome para o controlador. Em um sistema servo, ele regula a operação do motor por meio de laços de controle. O motor então produz movimento: um motor rotativo pode girar um fuso de esferas para deslocar um carro, enquanto um motor linear pode atuar diretamente sobre um eixo. A disposição dos laços de posição, velocidade e corrente varia entre arquiteturas de controle.
A sequenciação da máquina opera paralelamente a esse controle de movimento. Um controlador lógico programável, ou PLC, frequentemente gerencia comandos auxiliares e sinais de status — por exemplo, coordenando uma sequência de troca de ferramenta com seus sinais de conclusão. Isso difere do cálculo de uma trajetória contínua de corte. A documentação de funções auxiliares da Beckhoff mostra como tais comandos podem ser sincronizados com o movimento dos eixos.
O programa precisa de uma referência física
Um programa descreve os movimentos e ações de usinagem pretendidos, comumente usando código G e comandos relacionados. Pode ser gerado por software CAM e um pós-processador específico para a máquina, ou por programação manual ou conversacional. O controlador interpreta as instruções no contexto das configurações ativas, incluindo unidades, sistemas de coordenadas e compensações. Por exemplo, os modos absoluto e incremental interpretam posições de forma distinta: como um destino no sistema de coordenadas ativo ou como uma distância da posição atual. Uma coordenada isolada não constitui uma instrução completa de movimento.
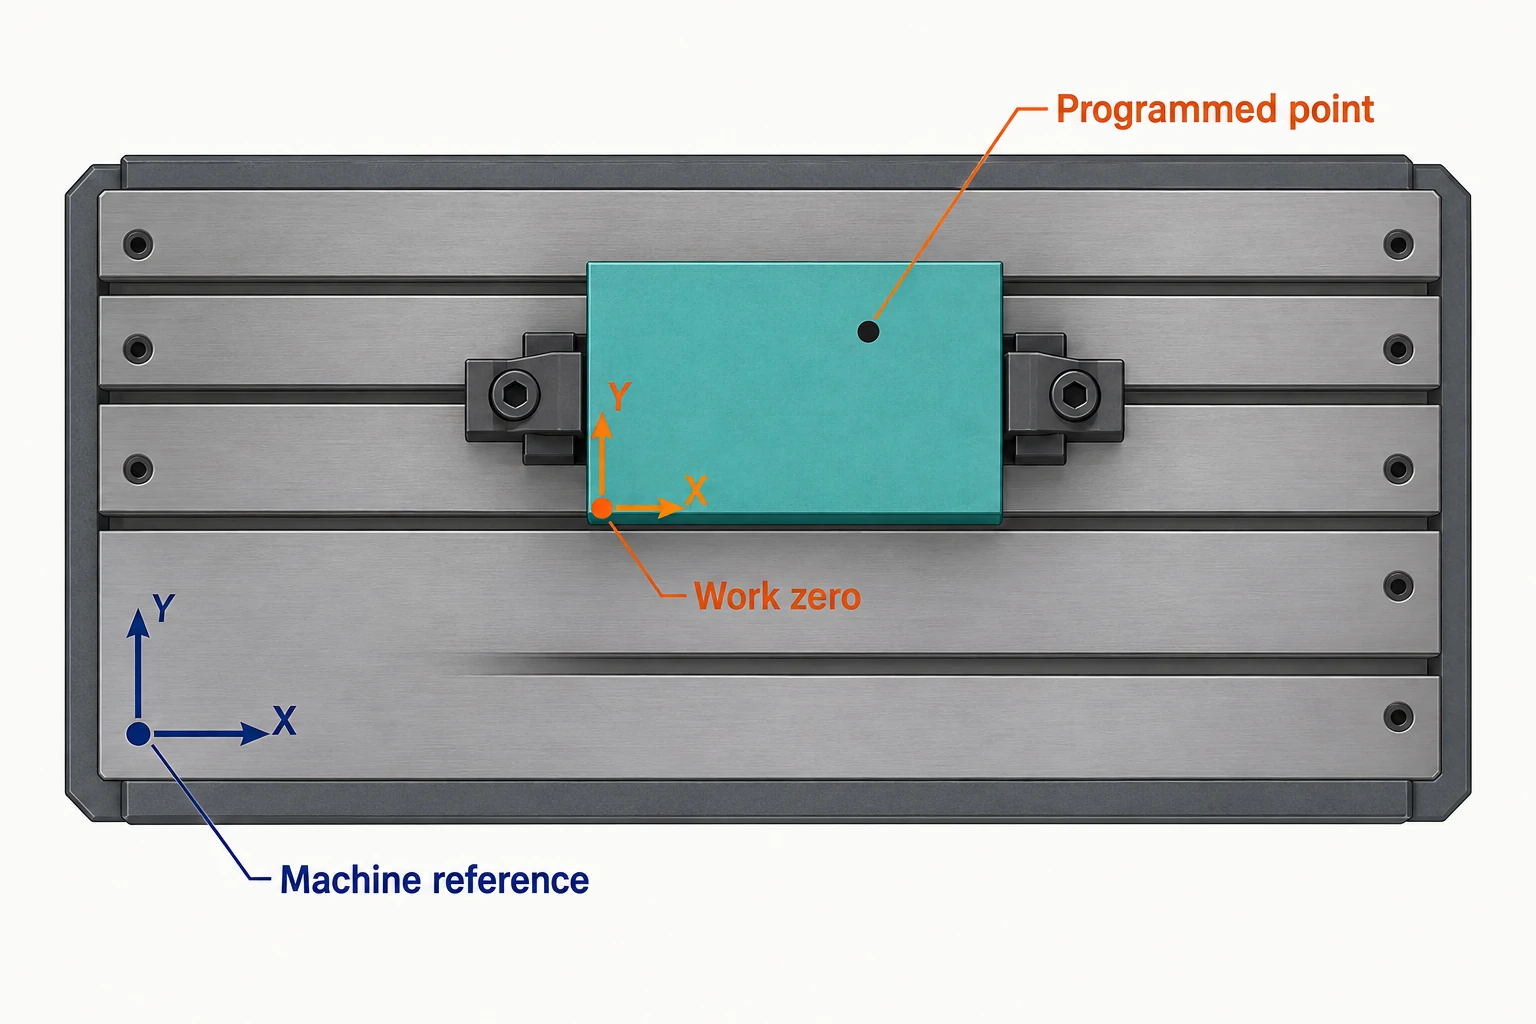
Coordenadas da máquina referem-se ao sistema de referência da máquina. Coordenadas da peça posicionam o programa em relação à peça ou ao dispositivo de fixação. Um deslocamento de trabalho (work offset) conecta essas referências, permitindo que a mesma geometria da peça seja programada a partir de um ponto zero de trabalho conveniente. A Haas distingue explicitamente essas exibições de coordenadas.
As compensações de ferramenta levam em conta a geometria da ferramenta; em uma fresadora, a compensação de comprimento da ferramenta relaciona a posição programada da ferramenta com o conjunto instalado. Essas compensações não movem fisicamente a peça nem alteram a fresa. Elas alteram a forma como o controlador interpreta a posição exigida da máquina. Configurações rotativas também podem exigir uma transformação cinemática para converter a relação desejada entre ferramenta e peça em comandos individuais para cada eixo.
Para uma simples translação nos eixos X–Y, posicione o ponto zero da peça nas coordenadas da máquina X = 100 mm, Y = 200 mm. Com quadros de coordenadas paralelos e sem deslocamentos adicionais, rotação ou compensação de ferramenta, o ponto final nas coordenadas da peça X = 30 mm, Y = 40 mm corresponde às coordenadas da máquina X = 130 mm, Y = 240 mm. Se a localização armazenada do ponto zero da peça no eixo X for erroneamente 102 mm, esse mesmo ponto final passa a ser X = 132 mm. O eixo pode seguir seu comando corretamente, enquanto a característica fica deslocada em 2 mm.
O feedback de posição não reconhece automaticamente que a origem escolhida estava incorreta. Corrija a referência que gerou o comando, em vez de tratar um padrão de características deslocado como evidência de que o servo precisa de ajuste. Para o contexto mecânico subjacente a essas referências, consulte peças e movimento de fresadoras.
Um avanço de trajetória transforma-se em várias velocidades de eixo
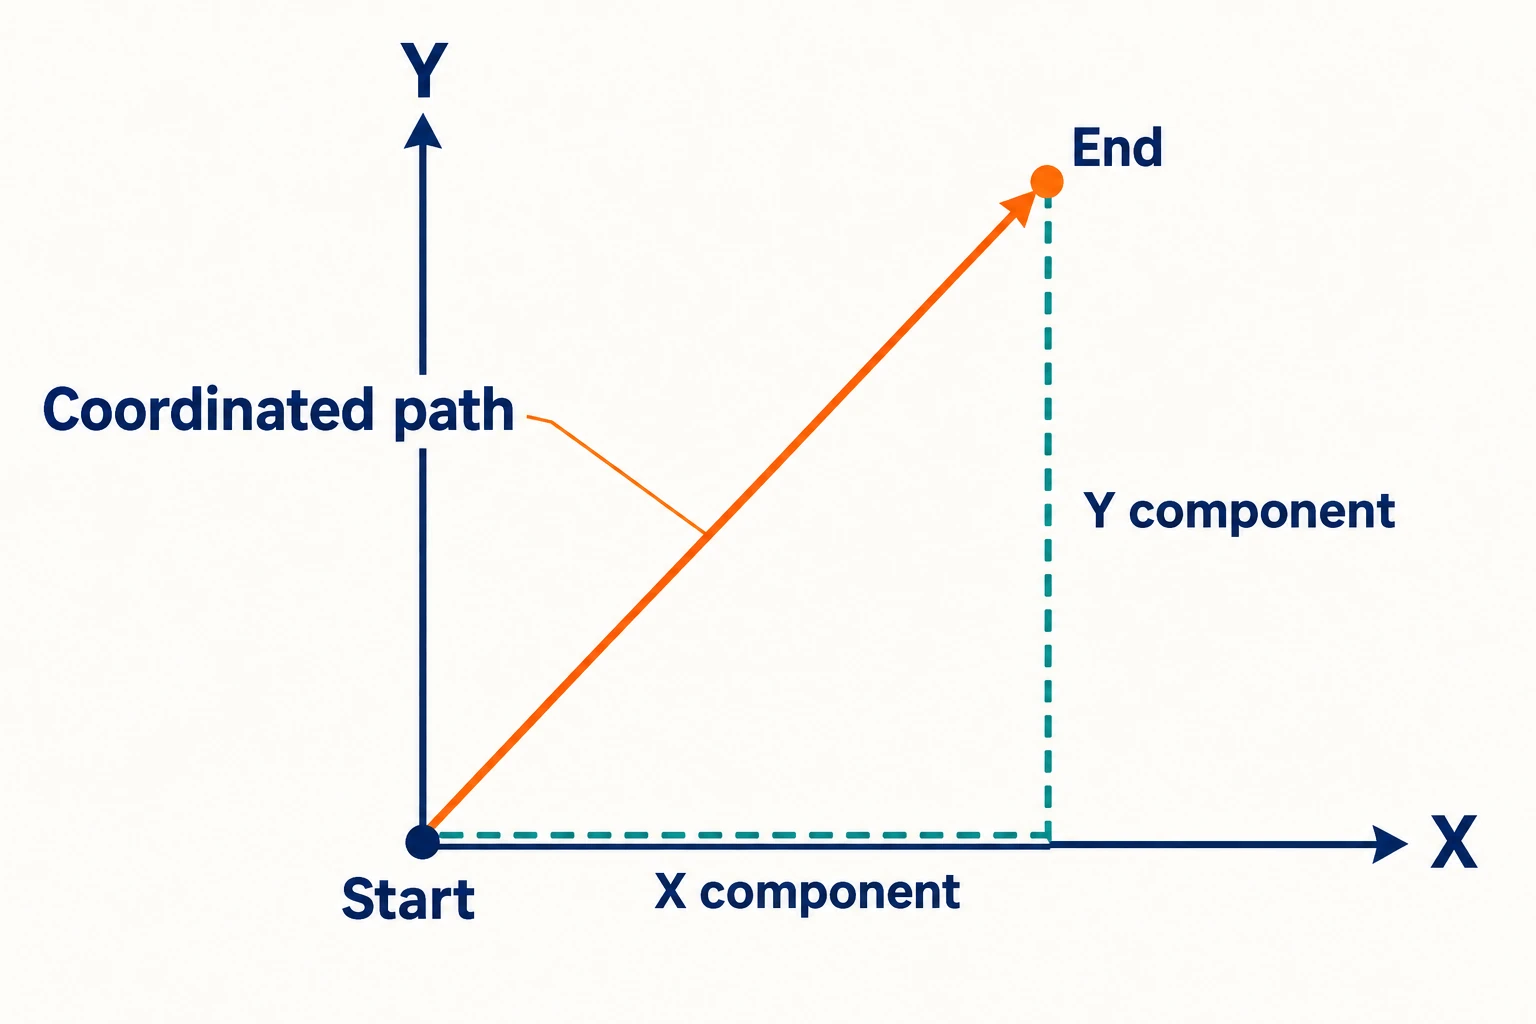
A interpolação determina as posições intermediárias ao longo de uma trajetória especificada. Para um movimento retilíneo nos eixos X–Y, ambos os eixos devem executar a parcela adequada do deslocamento simultaneamente. Mover primeiro o eixo X até seu ponto final e, em seguida, mover o eixo Y produziria dois lados de um retângulo, não a diagonal.
O movimento planejado torna-se um fluxo de alvos em intervalos sucessivos de controle. Dependendo da arquitetura, o acionamento recebe alvos de posição ou velocidade, em vez de interpretar diretamente o desenho da peça.
Calcule um movimento coordenado com 30 mm de deslocamento em X e 40 mm de deslocamento em Y. Assuma eixos lineares perpendiculares, sem rotação, orientação fixa da ferramenta e um avanço de trajetória solicitado de 500 mm/min. Os valores a seguir descrevem a porção de velocidade constante, caso a máquina consiga atingi-la:
| Grandeza | Cálculo | Resultado |
|---|---|---|
| Comprimento da trajetória | √(30² + 40²) | 50 mm |
| Velocidade em X | 500 × 30 / 50 | 300 mm/min |
| Velocidade em Y | 500 × 40 / 50 | 400 mm/min |
As duas velocidades de eixo combinam-se para gerar √(300² + 400²) = 500 mm/min ao longo da linha. Elas não são simplesmente somadas, nem cada uma é definida como 500. Durante a aceleração e desaceleração, as velocidades variam em conjunto, mantendo a proporção de deslocamento. Este é o princípio descrito em documentação sobre movimento coordenado do LinuxCNC.
O eixo mais lento permitido pode limitar todo o movimento. Se o eixo Y for limitado a 320 mm/min, enquanto o eixo X puder atingir pelo menos 240 mm/min, o limite de velocidade de trajetória dessa diagonal torna-se 320 × 50 / 40 = 400 mm/min, com o eixo X operando a 240 mm/min. Reduzir apenas a velocidade do eixo Y, mantendo o eixo X em 300 mm/min, alteraria a direção da trajetória. O planejador deve reduzir a velocidade coordenada; limites adicionais — como aceleração e curvatura — podem reduzi-la ainda mais. Os Conceitos importantes para usuários do LinuxCNC, na seção Planejamento de Trajetória, explicam por que os limites configurados por eixo têm precedência sobre o avanço solicitado.
Uma trajetória circular exige contribuições contínuas e variáveis dos eixos. A adição de eixos rotativos e modos alternativos de avanço acrescentam novas regras de interpretação; portanto, este exemplo de dois eixos não deve ser usado como fórmula universal para programas de cinco eixos ou torneamento.
Por que a máquina reduz a velocidade antes de uma quina
Uma máquina não pode alterar a velocidade instantaneamente. O planejador de trajetória leva em conta os limites configurados de velocidade e aceleração; alguns sistemas também restringem explicitamente o *jerk*, ou seja, a taxa de variação da aceleração. Um movimento curto pode ser concluído antes de atingir o avanço solicitado.
Antecipação prepara blocos de programa futuros enquanto o movimento atual está em execução. Isso permite que o planejador antecipe mudanças, em vez de tratar cada ponto final como um evento isolado. A Haas descreve essa preparação antecipada de blocos em sua documentação de controle.
Em um canto matematicamente agudo, seguir exatamente o caminho exige uma parada. Um modo de transição suavizada (*blending*) pode manter o movimento arredondando a transição dentro das condições configuradas de desvio de trajetória. A compensação é entre a fidelidade do caminho e a velocidade contínua; os modos disponíveis e seu comportamento dependem do controlador. O LinuxCNC documenta o comportamento de trajetória exata, parada exata e transição suavizada.
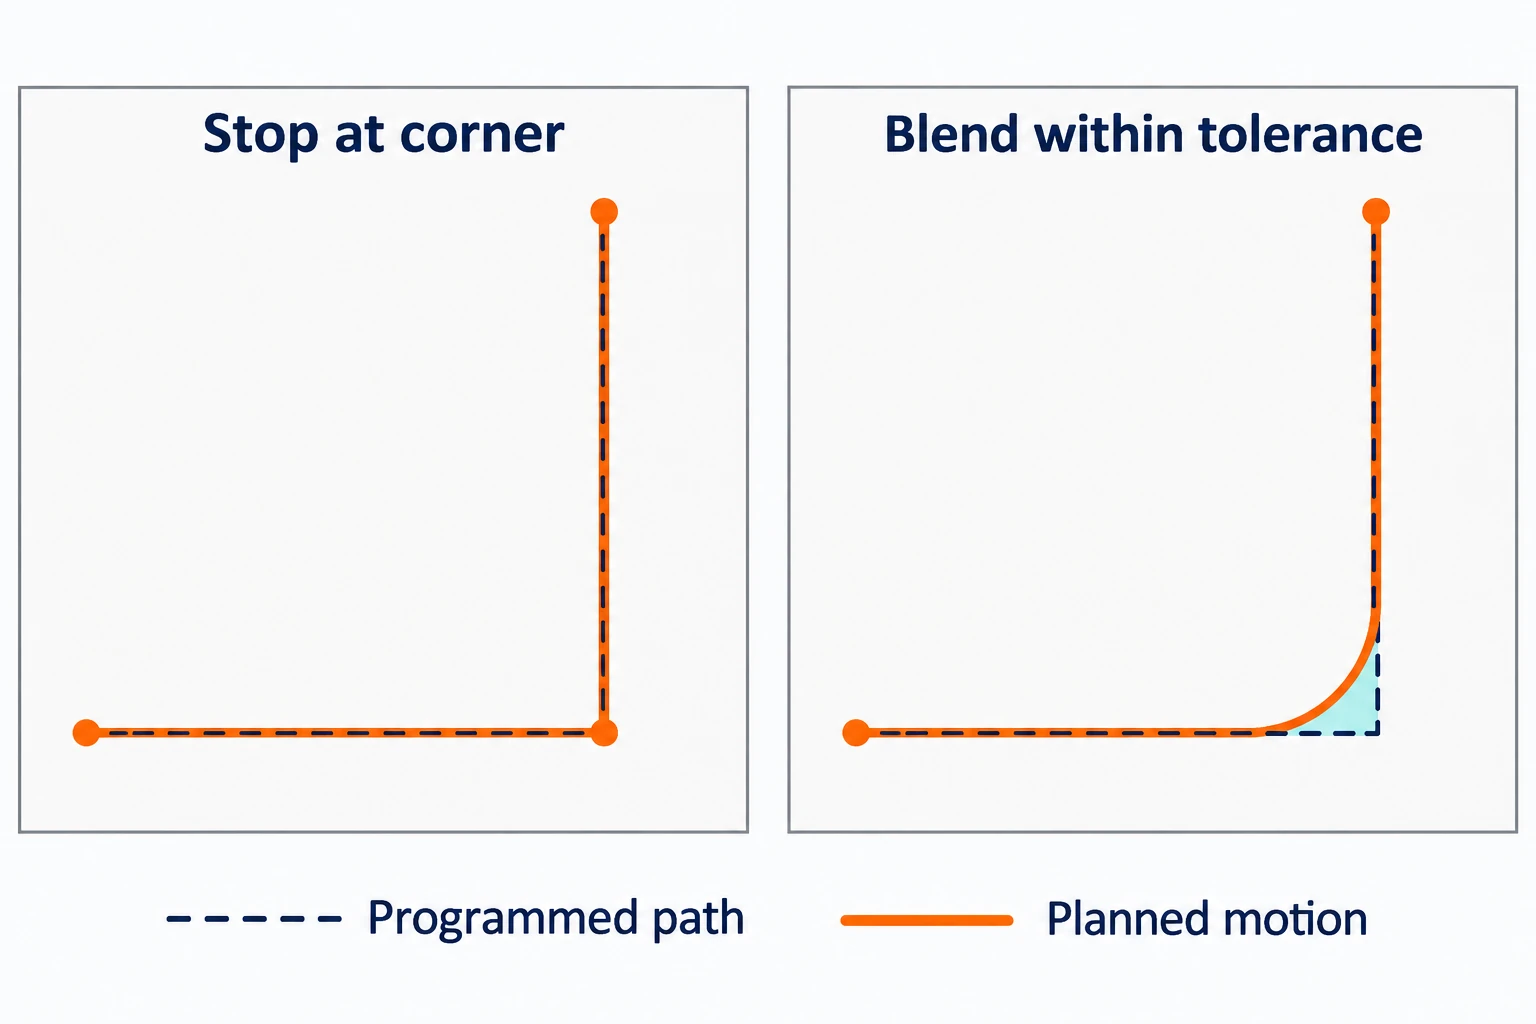
A tolerância de transição suavizada (*path-blending*) é uma configuração de planejamento de movimento, não a tolerância da peça acabada. As forças de corte, a geometria da ferramenta e o restante do processo ainda afetam a superfície produzida. A rotação do eixo principal rpm também é uma grandeza distinta do avanço linear. Em operações com avanço por rotação e sincronizadas com o eixo principal, o deslocamento é intencionalmente vinculado à rotação do eixo principal.
A realimentação (*feedback*) mede o movimento em um ponto específico.
Em um laço fechado de posição, o sistema compara um comando de posição com uma posição medida e age para reduzir a diferença. Essa diferença é frequentemente chamada de erro de seguimento. Ela não é uma medição direta da característica usinada. A mesma distinção é relevante ao ler as especificações de precisão de fresadoras verticais (VMC). O laço relevante pode estar fechado no controlador ou no acionador, dependendo do sistema.
A localização do sensor determina o que a medição inclui:
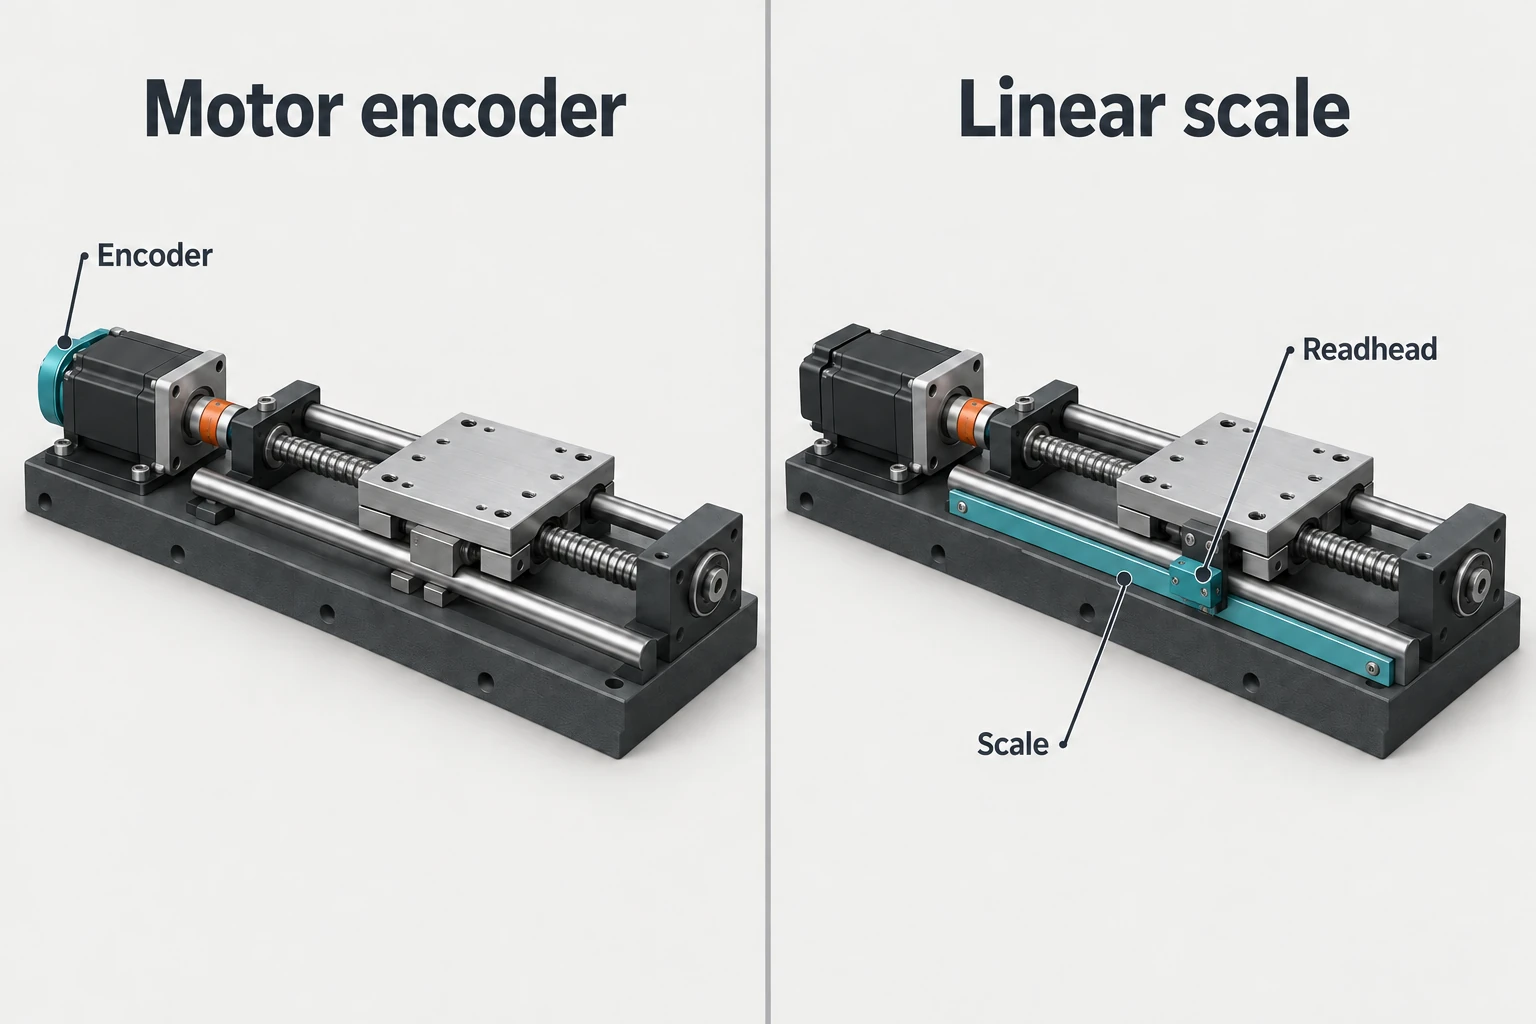
- Codificador do motor: mede a rotação do motor. Para um eixo linear acionado por parafuso, o controle pode inferir a posição do carro usando a relação de transmissão. Alterações a jusante desse sensor, como a expansão térmica do parafuso de esferas, podem não aparecer na realimentação da posição do motor.
- Codificador linear: mede diretamente a posição do carro em relação à sua escala. Quando usado para fechar o laço de posição, ele inclui os mecanismos de alimentação nessa medição, em vez de inferir o deslocamento apenas a partir da rotação do motor.
Na terminologia de máquinas-ferramenta, a realimentação de posição baseada no motor em um eixo acionado por parafuso é comumente chamada laço semi-fechado; a realimentação direta da posição do carro é chamada laço fechado ou laço totalmente fechado. Ambos utilizam realimentação. A HEIDENHAIN explica essa distinção. A mera presença de um codificador não define qual sinal o laço de posição realmente utiliza.
Alguns eixos CNC operam, em vez disso, em malha aberta, comandando passos do motor sem medir efetivamente a posição real do eixo nesse laço. Um passo perdido pode, portanto, passar despercebido pelo sistema de comando de posição. Motores de passo não são inerentemente limitados à operação em malha aberta: também existem arranjos de motores de passo em malha fechada.
Separe o comando, o movimento e o resultado na peça
Uma primeira pergunta útil é onde aparece uma discrepância. Um programa deslocado, um eixo incapaz de acompanhar seu comando e uma ferramenta que sofre deflexão sob carga podem todos produzir uma peça incorreta, mas exigem verificações diferentes.
| Observação | O que isso pode indicar | Evidência útil |
|---|---|---|
| Todo o padrão de características está deslocado | Uma referência de programa ou um deslocamento de configuração pode estar incorreto, mesmo com acompanhamento adequado do eixo. | Compare a referência pretendida, o sistema de trabalho ativo, os deslocamentos e as posições programadas. |
| Alarmes de erro de seguimento ou desvios de acompanhamento incomuns ocorrem | O movimento comandado e o movimento medido discordam; a causa pode envolver carga, mecânica, realimentação ou o acionamento. | Correlacione o registro de alarmes e os diagnósticos do eixo com o movimento e a condição operacional. |
| O acompanhamento do eixo parece normal, mas uma parede, furo ou superfície está incorreto | A geometria da ferramenta, a deflexão, a fixação da peça ou os efeitos térmicos podem estar fora do laço de posição medido. | Compare as características medidas com o estado da ferramenta, a configuração e as condições de usinagem. |
Esses são pontos de partida para investigação, não diagnósticos baseados apenas na aparência. Mesmo a medição direta do carro deslizante não mede todos os movimentos entre a aresta de corte e a peça. A inspeção das características relevantes da peça preenche uma lacuna distinta de informação em comparação com o feedback dos eixos.
O sistema CNC estabelece e segue um movimento comandado. Compreender o que foi comandado, onde o movimento foi medido e o que foi efetivamente usinado fornece uma explicação mais clara do resultado da usinagem do que tratar o controlador como uma única fonte de «precisão».
Perguntas frequentes
Um controlador CNC é o mesmo que um sistema CNC?
O controlador é a parte computacional e de controle. O termo «sistema CNC» pode referir-se de forma mais abrangente ao controlador, às interfaces, aos acionamentos e ao feedback trabalhando em conjunto. A terminologia de produtos varia; portanto, verifique quais funções e hardware uma descrição inclui.
O controlador CNC lê diretamente um modelo CAD?
Normalmente, ele executa um programa de usinagem em vez de interpretar um modelo CAD não preparado. O CAM e um pós-processador adequado geralmente geram esse programa. Alguns controladores oferecem programação integrada ou conversacional, mas a geometria ainda precisa ser convertida em ações de usinagem definidas.
O controle em malha fechada garante uma peça precisa?
Não. Ele controla o movimento utilizando o feedback disponível nesse laço. Desvios incorretos, deflexão da ferramenta, movimento da peça e outros efeitos do processo ainda podem produzir uma característica incorreta. O feedback dos eixos e a inspeção da peça respondem a perguntas diferentes.
Por que a avanço real pode ser menor que o avanço programado?
Limites de aceleração, segmentos curtos, cantos, configurações de controle de trajetória e sobreposições de avanço podem reduzir a velocidade real. O avanço solicitado não é uma garantia de que a máquina manterá essa velocidade durante todos os movimentos.



