W tym artykule
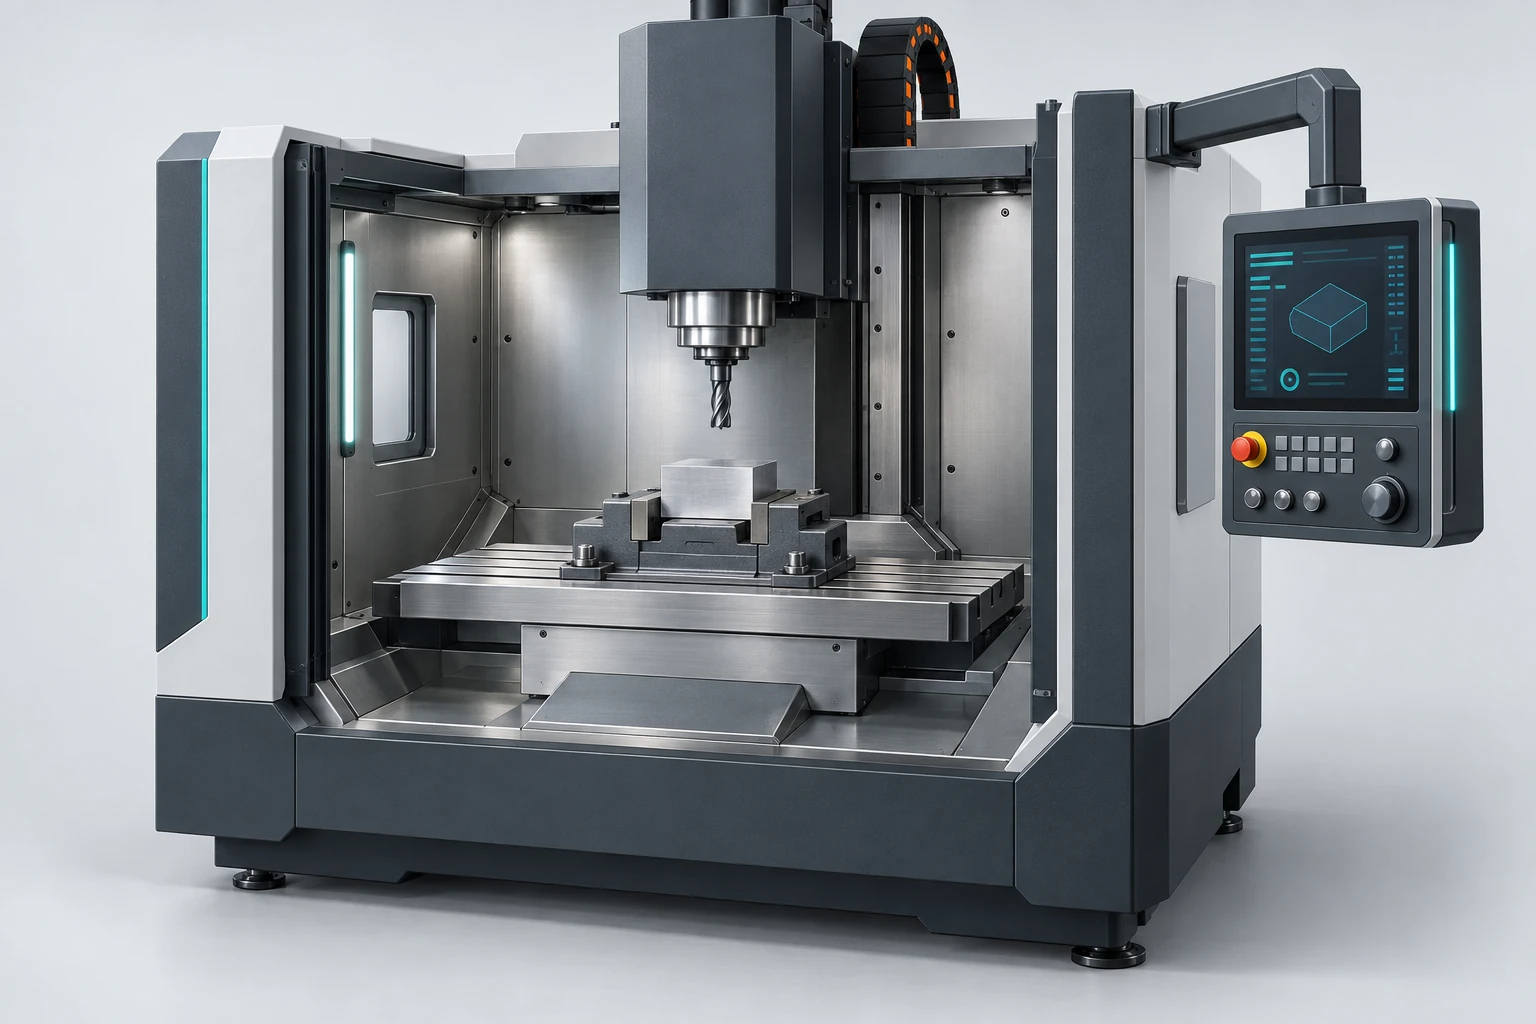
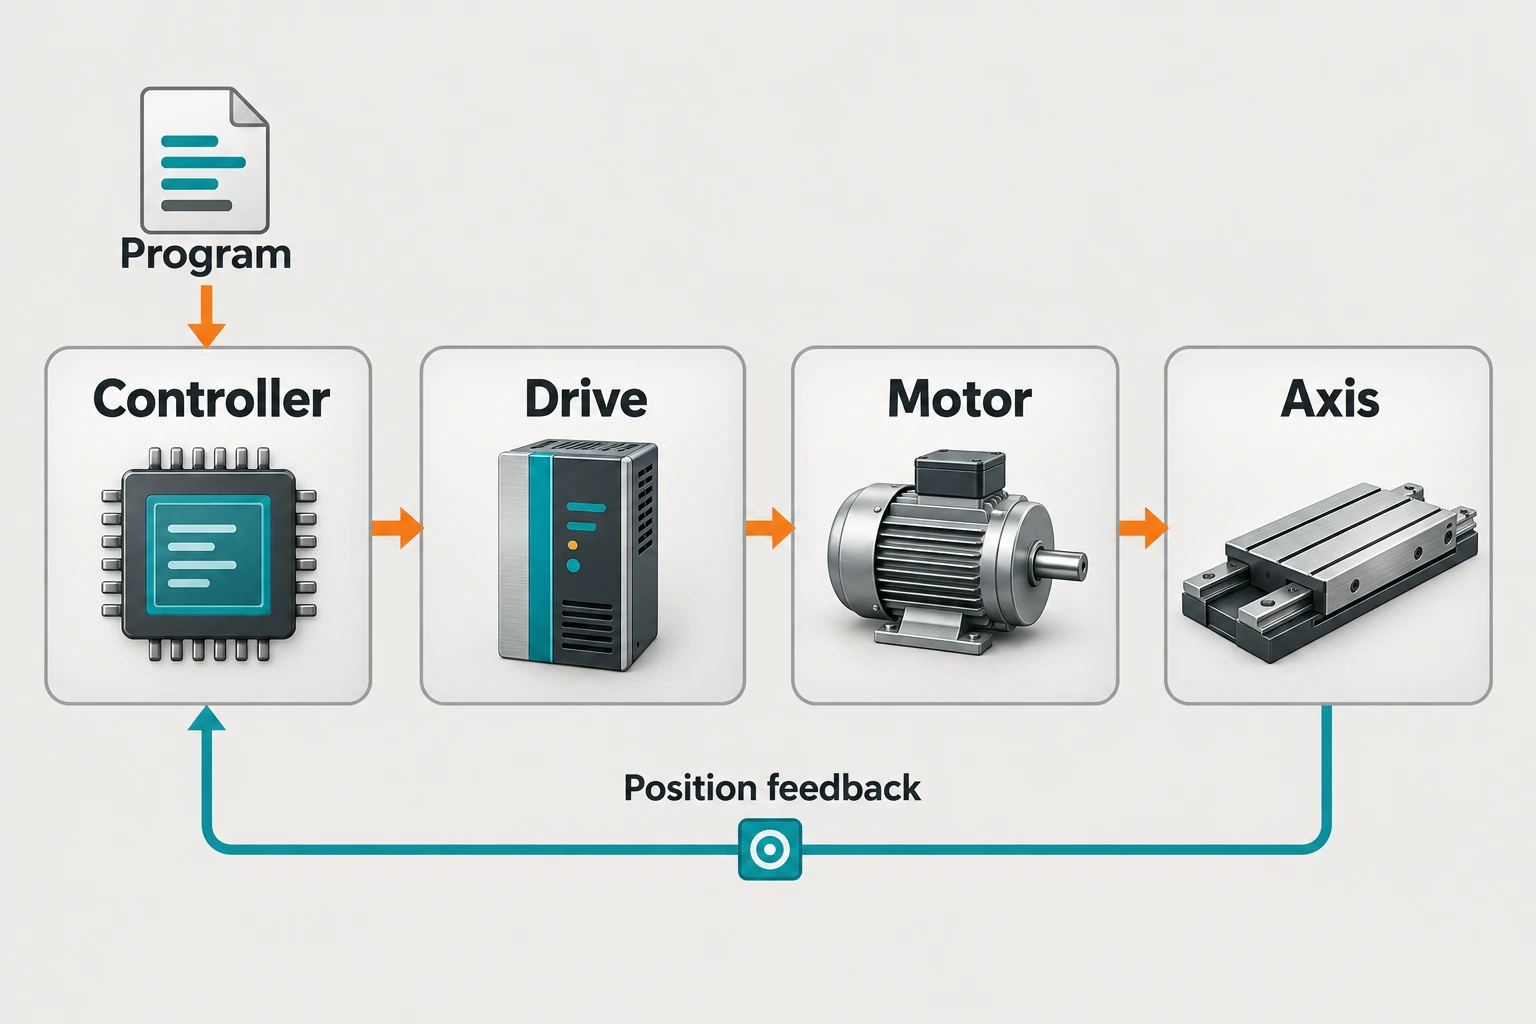
System CNC (komputerowego sterowania numerycznego) przekształca program obróbkowy w zsynchronizowany ruch maszyny. Sterownik interpretuje instrukcje i planuje tor ruchu; napędy dostarczają sterowanej mocy elektrycznej do silników; silniki przesuwają osie maszyny. W systemie ze sprzężeniem zwrotnym informacje o położeniu pozwalają sterownikowi porównać zadany ruch z rzeczywistym pomiarem ruchu. Aby zapoznać się z terminologią i jej historią, porównanie NC i CNC wyjaśnia, jakie zmiany nastąpiły po włączeniu komputerów do układu sterowania.
To osobne zadania. Poprawny program może zostać wykonany z błędem pozycjonowania, podczas gdy idealnie śledzony ruch nadal może wykonać niewłaściwy element, jeśli program lub przygotowanie maszyny jest błędne. Śledzenie pojedynczego ruchu przez cały układ ułatwia zrozumienie tej różnicy.
Funkcje poszczególnych części układu sterowania
Sterownik CNC składa się z sprzętu obliczeniowego i oprogramowania sterującego. Jego interfejs operatora wyświetla programy, położenia, przesunięcia oraz stan maszyny. Za tym interfejsem przetwarzanie programu i planowanie ruchu określają, co maszyna powinna zrobić w kolejnym kroku.
Napęd to etap sterowania mocą, a nie tylko inna nazwa sterownika. W układzie serwonapędu reguluje on pracę silnika za pomocą pętli sterujących. Silnik generuje następnie ruch: silnik obrotowy może obracać śrubę toczną kulkową, przesuwając suwak, podczas gdy silnik liniowy może działać bezpośrednio na osi. Umiejscowienie pętli położenia, prędkości i prądu zależy od architektury układu sterowania.
Sterowanie sekwencją pracy maszyny przebiega równolegle do sterowania ruchem. Programowalny sterownik logiczny (PLC) lub PLC często obsługuje polecenia pomocnicze i sygnały statusowe — na przykład koordynuje sekwencję wymiany narzędzia z sygnałami potwierdzającymi jej zakończenie. Różni się to od obliczania ciągłej ścieżki cięcia. Dokumentacja funkcji pomocniczych Beckhoffa pokazuje, jak takie polecenia mogą być zsynchronizowane z ruchem osi.
Program wymaga fizycznego odniesienia
Program definiuje zamierzone ruchy i czynności obróbkowe, najczęściej przy użyciu kodu G oraz powiązanych poleceń. Może on pochodzić z oprogramowania CAM i maszynowo-specyficznego postprocesora lub zostać wprowadzony ręcznie lub w trybie rozmowowym. Sterownik interpretuje instrukcje w kontekście aktywnych ustawień, w tym jednostek miary, układów współrzędnych oraz kompensacji. Na przykład tryby bezwzględny i przyrostowy różnią się sposobem interpretacji pozycji: jako punktu docelowego w aktywnym układzie współrzędnych lub jako odległości od bieżącej pozycji. Samo podanie współrzędnej nie stanowi pełnej instrukcji ruchu.
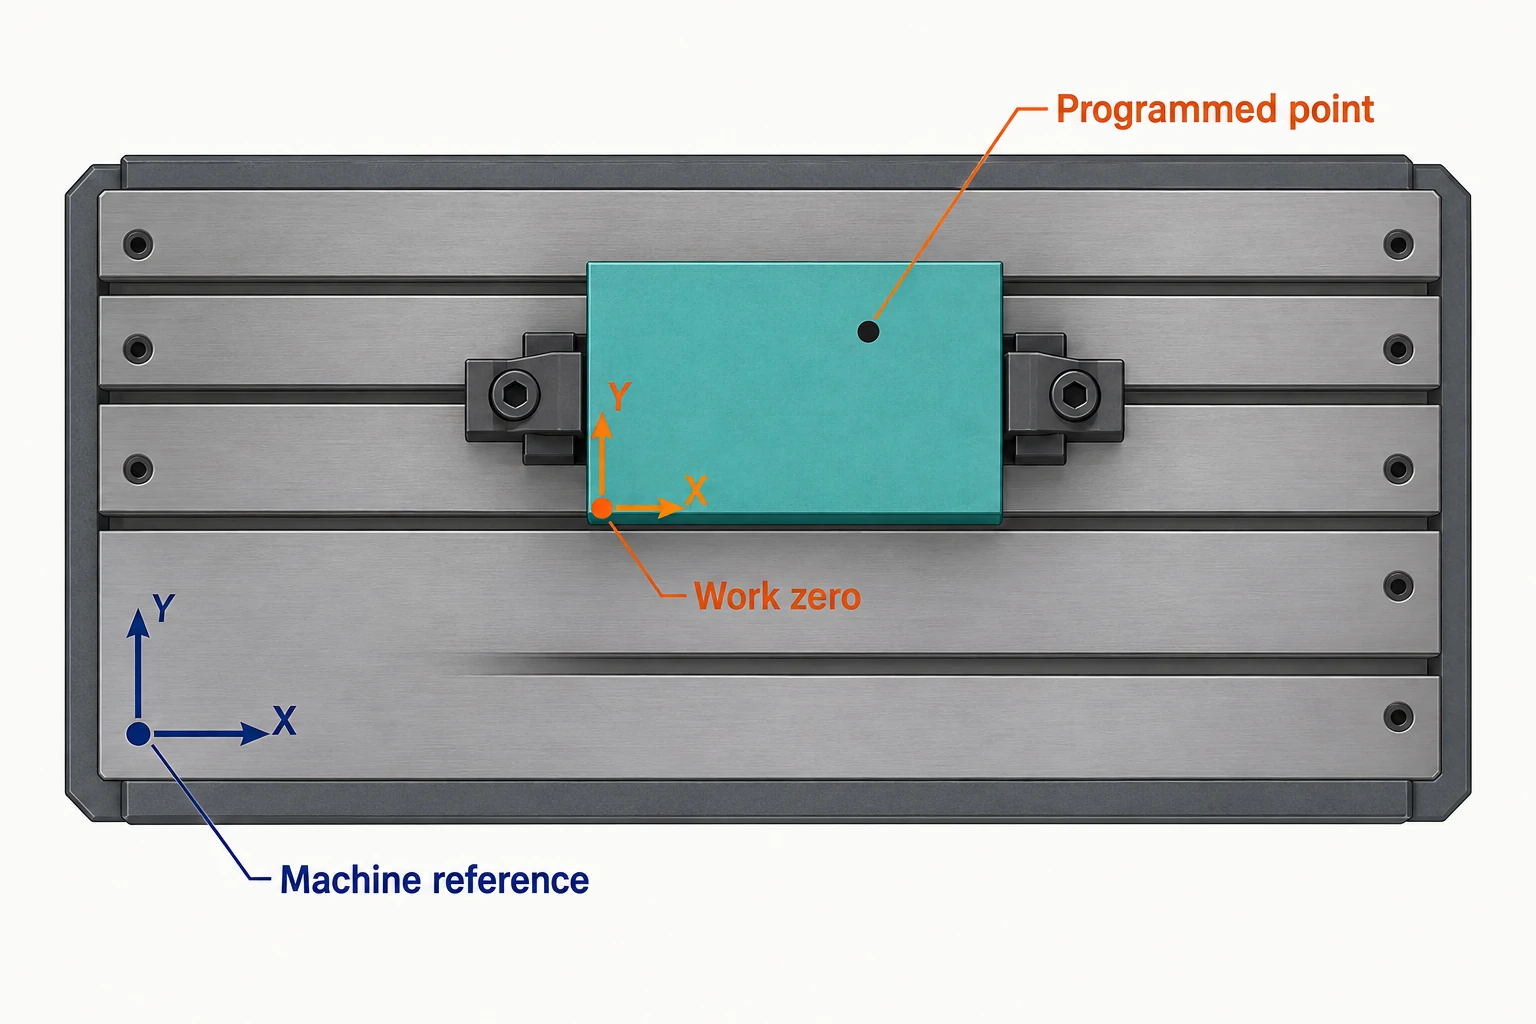
Współrzędne maszynowe odnoszą się do odniesienia maszyny. Współrzędne przedmiotu lokalizują program względem obrabianego przedmiotu lub uchwytu. Przesunięcie przedmiotu łączy te dwa układy odniesienia, umożliwiając zaprogramowanie tej samej geometrii przedmiotu od wygodnie wybranego punktu zerowego przedmiotu. Haas wyraźnie rozróżnia te wyświetlane układy współrzędnych.
Kompensacje narzędzi uwzględniają ich geometrię; na frezarce kompensacja długości narzędzia określa związek między zaprogramowaną pozycją narzędzia a rzeczywistym zespołem zamontowanym w wrzeciele. Te kompensacje nie przesuwają fizycznie przedmiotu ani nie zmieniają geometrycznego położenia ostrza. Zmieniają jedynie sposób, w jaki sterownik interpretuje wymaganą pozycję maszyny. W konfiguracjach obrotowych może być również wymagana transformacja kinematyczna, aby przeliczyć żądany stosunek narzędzie–przedmiot na poszczególne polecenia osi.
Dla prostego przesunięcia w płaszczyźnie X–Y umieść punkt zerowy przedmiotu w współrzędnych maszynowych X = 100 mm, Y = 200 mm. Przy równoległych układach współrzędnych i braku dodatkowych przesunięć, obrotu lub kompensacji narzędzia punkt końcowy w układzie współrzędnych przedmiotu X = 30 mm, Y = 40 mm odpowiada współrzędnym maszynowym X = 130 mm, Y = 240 mm. Jeśli przechowywana wartość X punktu zerowego przedmiotu została przypadkowo wpisana jako 102 mm, ten sam punkt końcowy staje się X = 132 mm. Oś może poprawnie realizować swoje polecenie, podczas gdy cecha geometryczna zostaje przesunięta o 2 mm.
Informacja zwrotna pozycji nie rozpoznaje automatycznie, że wybrany początek układu był błędny. Skoryguj odniesienie, które wygenerowało polecenie, zamiast traktować przesunięty wzór cech jako dowód potrzeby korekty serwonapędu. Aby poznać mechaniczne podstawy tych odniesień, zobacz części i ruch frezarki.
Jedna ścieżka zasilania staje się kilkoma prędkościami osi
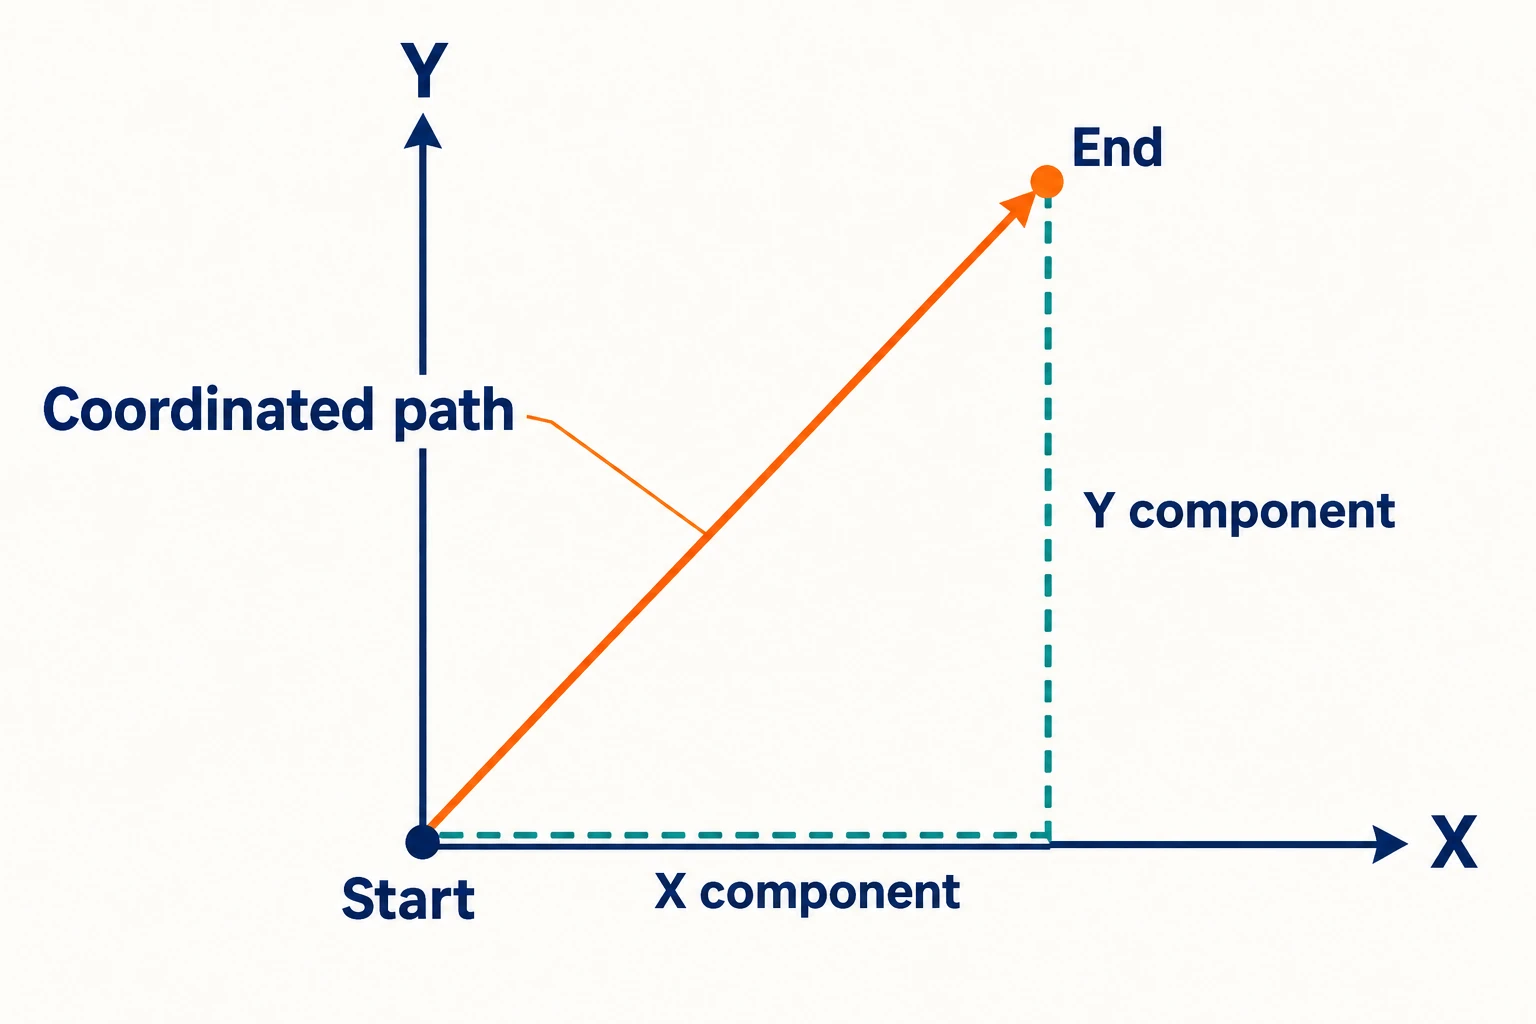
Interpolacja określa położenia pośrednie wzdłuż zadanej ścieżki. Dla prostoliniowego ruchu w płaszczyźnie X–Y obie osie muszą wykonać odpowiednią część przemieszczenia w tym samym czasie. Przesunięcie najpierw osi X do jej punktu końcowego, a następnie osi Y dałoby dwie boki prostokąta, a nie przekątną.
Zaplanowany ruch staje się strumieniem celów w kolejnych interwałach sterowania. W zależności od architektury napęd otrzymuje cele położenia lub prędkości, a nie interpretuje samego rysunku detalu.
Oblicz zsynchronizowany ruch z 30 mm przemieszczenia osi X i 40 mm przemieszczenia osi Y. Załóż prostopadłe osie liniowe, brak obrotu, stałą orientację narzędzia oraz żądaną prędkość ścieżki 500 mm/min. Poniższe wartości opisują część ruchu przy stałej prędkości, jeśli maszyna jest w stanie jej osiągnąć:
| Wielkość | Obliczenie | Wynik |
|---|---|---|
| Długość ścieżki | √(30² + 40²) | 50 mm |
| Prędkość osi X | 500 × 30 / 50 | 300 mm/min |
| Prędkość osi Y | 500 × 40 / 50 | 400 mm/min |
Dwie prędkości osi łączą się, dając √(300² + 400²) = 500 mm/min wzdłuż linii. Nie są one ani sumowane, ani ustawiane indywidualnie na wartość 500. Podczas przyspieszania i hamowania prędkości zmieniają się współbieżnie, zachowując stały stosunek przemieszczeń. Jest to zasada opisana w dokumentacji LinuxCNC dotyczącej zsynchronizowanego ruchu.
Mniejsza dopuszczalna prędkość jednej z osi może ograniczać cały ruch. Jeśli oś Y jest ograniczona do 320 mm/min, podczas gdy oś X może osiągnąć co najmniej 240 mm/min, maksymalna prędkość ścieżki tej przekątnej wynosi 320 × 50 / 40 = 400 mm/min, przy czym prędkość osi X wynosi 240 mm/min. Zmniejszenie wyłącznie prędkości osi Y przy zachowaniu prędkości osi X na poziomie 300 mm/min zmieniłoby kierunek ścieżki. Planista musi obniżyć prędkość zsynchronizowaną; dodatkowe ograniczenia — takie jak przyspieszenie czy przejście zakrętu — mogą ją dalej obniżyć. W dokumencie LinuxCNC zatytułowanym Ważne koncepcje użytkownika, w sekcji „Planowanie trajektorii”, wyjaśniono, dlaczego skonfigurowane ograniczenia osi mają pierwszeństwo przed żądaną prędkością posuwu.
Ścieżka kołowa wymaga ciągle zmieniających się wkładów osi. Dodanie osi obrotowych oraz alternatywne tryby posuwu wprowadzają dodatkowe reguły interpretacji, dlatego ten przykład dla dwóch osi nie powinien być traktowany jako uniwersalny wzór dla programów pięcioosiowych lub tokarskich.
Dlaczego maszyna zwalnia przed zakrętem
Maszyna nie może natychmiast zmienić prędkości. Planista trajektorii uwzględnia skonfigurowane ograniczenia prędkości i przyspieszenia; niektóre systemy ograniczają również jerk — szybkość zmiany przyspieszenia. Krótki ruch może zakończyć się przed osiągnięciem żądanej posuwu.
Wgląd w przyszłość przygotowuje kolejne bloki programu podczas wykonywania bieżącego ruchu. Pozwala to planiście przewidywać zmiany zamiast traktować każdy punkt końcowy jako odosobnione zdarzenie. Haas opisuje tę funkcję przygotowywania bloków z wyprzedzeniem w dokumentacji swojego sterownika.
Dokładny, matematycznie ostry narożnik wymaga zatrzymania. Tryb łączenia (blending) umożliwia utrzymanie ruchu poprzez zaokrąglenie przejścia w ramach skonfigurowanych warunków odchylenia trajektorii. Kompromis polega na wyborze między wiernością ścieżki a ciągłością prędkości; dostępne tryby oraz ich zachowanie zależą od sterownika. LinuxCNC dokumentuje zachowanie trybów: ścieżka dokładna, zatrzymanie dokładne i łączenie.
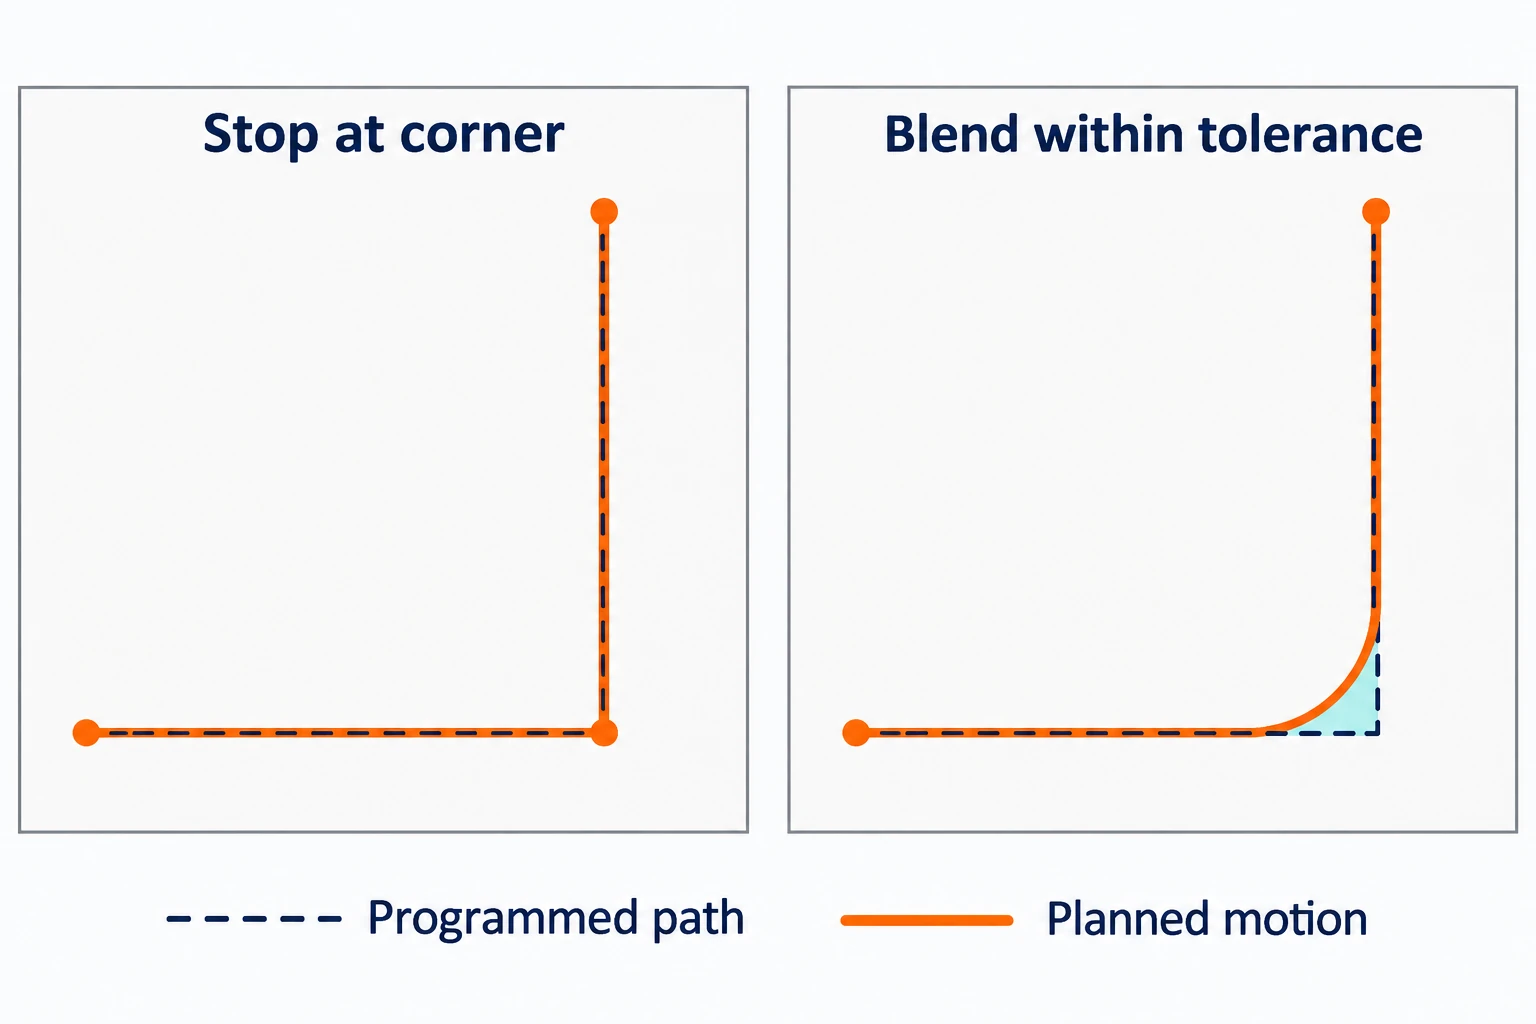
Tolerancja łączenia (blending) trajektorii jest ustawieniem planowania ruchu, a nie tolerancją gotowego elementu. Siły skrawania, geometria narzędzia oraz pozostałe czynniki procesu nadal wpływają na uzyskaną powierzchnię. Obroty wrzeciona rpm są również wielkością oddzielną od liniowego posuwu. W operacjach z posuwem na obrót i synchronizowanych ze wrzecionem ruch roboczy jest celowo powiązany z obrotami wrzeciona.
Pomiar zwrotny określa ruch w określonym punkcie.
W zamkniętej pętli pozycji system porównuje polecenie pozycji z zmierzoną pozycją i podejmuje działania zmierzające do zmniejszenia różnicy. Różnicę tę często nazywa się błędem śledzenia. Nie jest ona bezpośrednim pomiarem wykonanej cechy geometrycznej. To samo rozróżnienie ma znaczenie również przy czytaniu specyfikacji dokładności maszyn. Pętla może być zamknięta w sterowniku lub napędzie — w zależności od konstrukcji systemu.
Położenie czujnika określa, co obejmuje pomiar:
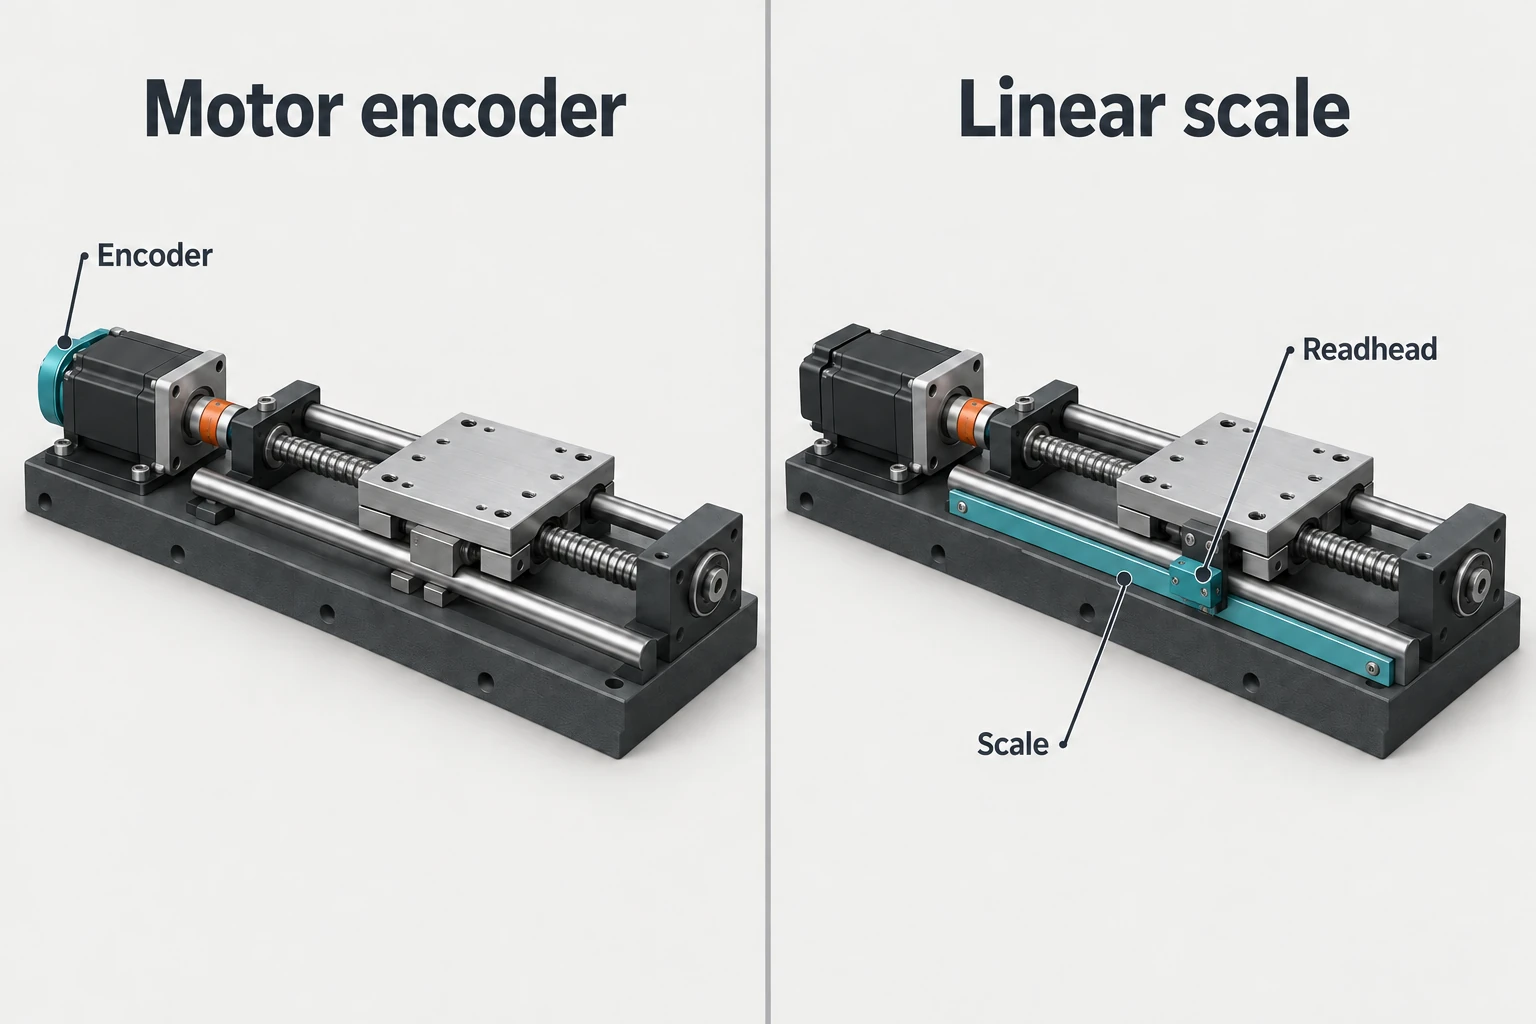
- Enkoder silnika: mierzy obrót silnika. Dla liniowej osi napędzanej śrubą, sterownik może wywnioskować położenie suwaka na podstawie stosunku przekładni. Zmiany występujące poniżej tego czujnika — np. termiczne rozszerzanie się śruby kulowej — mogą nie pojawić się w zwrotnym sygnale pozycji silnika.
- Kodery liniowe: mierzą położenie suwaka bezpośrednio względem jego skali. Gdy są wykorzystywane do zamknięcia pętli pozycji, obejmują one w tym pomiarze mechanizm posuwu, zamiast wnioskować przebieg wyłącznie na podstawie obrotów silnika.
W terminologii obrabiarek numerycznych zwrotna informacja o położeniu oparta na silniku osi napędzanej śrubą nazywana jest zwykle półzamkniętą pętlą; natomiast bezpośredni zwrotny sygnał położenia suwaka określa się jako zamkniętą pętlę lub pełnie zamkniętą pętlę. Obie metody wykorzystują zwrotną informację. HEIDENHAIN wyjaśnia tę różnicę. Same występowanie enkodera nie określa, którego sygnału rzeczywiście używa pętla pozycji.
Niektóre osie CNC działają zamiast tego w trybie otwartym, wysyłając do silnika polecenia krokowe bez pomiaru rzeczywistego położenia osi w tej pętli. Utrata kroku może więc pozostać niezauważona przez system polecenia pozycji. Silniki krokowe nie są z natury ograniczone do pracy w układzie otwartym: istnieją również układy krokowe z zamkniętą pętlą zwrotną.
Oddziel polecenie, ruch i wynikowy detal
Użytecznym pierwszym pytaniem jest miejsce wystąpienia rozbieżności. Przesunięty program, oś niemożliwa do śledzenia zgodnie z poleceniem oraz frez uginający się pod obciążeniem mogą wszystkie doprowadzić do wyprodukowania niewłaściwego detalu, ale wymagają różnych kontroli.
| Obserwacja | Na co może to wskazywać | Użyteczne dowody |
|---|---|---|
| Cały wzór cech jest przesunięty | Odwołanie do programu lub przesunięcie przygotowawcze mogą być błędne, nawet przy poprawnym śledzeniu osi. | Porównaj zamierzony punkt odniesienia, aktywny układ współrzędnych roboczych, przesunięcia oraz zaprogramowane położenia. |
| Występują alarmy błędu śledzenia lub nietypowe odchylenia śledzenia. | Polecany i zmierzony ruch nie zgadzają się; przyczyną mogą być obciążenie, mechanika, sygnał zwrotny lub sterownik. | Skoreluj zapis alarmów i diagnostykę osi z wykonywanym ruchem oraz warunkami pracy. |
| Śledzenie osi wygląda prawidłowo, ale ściana, otwór lub powierzchnia są niewłaściwe. | Geometria narzędzia, jego ugięcie, sposób mocowania przedmiotu obrabianego lub efekty cieplne mogą leżeć poza zakresem mierzonej pętli pozycji. | Porównaj zmierzone cechy z stanem narzędzia, przygotowaniem maszyny oraz warunkami skrawania. |
To są punkty wyjścia do analizy, a nie diagnozy oparte wyłącznie na wrażeniu wizualnym. Nawet bezpośrednie pomiarowe sprawdzanie suwaka nie obejmuje wszystkich ruchów pomiędzy krawędzią tnącą a przedmiotem obrabianym. Kontrola odpowiednich cech części zamyka inny lukę informacyjną niż dane zwrotne z osi.
System CNC ustala i realizuje zadany ruch. Zrozumienie tego, jaki ruch został zadany, gdzie został zmierzony ruch oraz co rzeczywiście zostało obrócone, pozwala na bardziej przejrzyste wyjaśnienie wyniku obróbki niż traktowanie sterownika jako jedynego źródła „dokładności”.
Najczęściej zadawane pytania
Czy sterownik CNC jest tym samym co system CNC?
Sterownik to część obliczeniowa i sterująca. Termin „system CNC” może obejmować szerzej sterownik, interfejsy, układy napędowe oraz sygnały zwrotne działające razem. Terminologia produktowa różni się, dlatego należy sprawdzić, które funkcje i sprzęt obejmuje dane opisanie.
Czy sterownik CNC odczytuje model CAD bezpośrednio?
Zazwyczaj wykonuje program obróbkowy, a nie interpretuje nieprzygotowanego modelu CAD. Program ten najczęściej generują CAM oraz odpowiedni postprocesor. Niektóre sterowniki oferują wbudowane lub konwersacyjne programowanie, ale geometria musi nadal zostać przekształcona w określone działania obróbkowe.
Czy sterowanie w układzie zamkniętym gwarantuje dokładność wykonanej części?
Nie. Steruje ono ruchem przy użyciu dostępnych w danym układzie zwrotnych sygnałów. Niepoprawne przesunięcia, odkształcenie narzędzia, przemieszczenie przedmiotu obrabianego oraz inne efekty procesowe mogą nadal prowadzić do błędnej cechy. Dane zwrotne z osi oraz kontrola części odpowiadają na różne pytania.
Dlaczego rzeczywista posuw może być niższa niż zaprogramowana wartość posuwu?
Ograniczenia przyspieszenia, krótkie odcinki, zakręty, ustawienia kontroli ścieżki oraz modyfikatory posuwu mogą obniżyć rzeczywistą prędkość. Zaprogramowana wartość posuwu nie stanowi gwarancji, że maszyna utrzyma tę prędkość przez cały czas każdego ruchu.



