En esta página
Un dispositivo de sujeción CNC debe ubicar la pieza a partir de referencias utilizables, resistir los cortes previstos sin deformar la pieza y dejar espacio suficiente para que las herramientas y el operador realicen su trabajo. Su diseño comienza con el plano y la secuencia de mecanizado, no con un catálogo de abrazaderas. Para un trabajo repetitivo, el resultado es un esquema de contactos que otro operador puede cargar del mismo modo, y un plan de inspección que pueda revelar si la ubicación se mantiene tras la retirada y recarga de la pieza.
Esta guía desarrolla ese esquema para una pieza mecanizada por fresado. Aborda cuándo una cara y los bordes son suficientes, cuándo un par de agujeros resulta útil, por qué contactos adicionales pueden empeorar la localización y cómo comprobar un dispositivo de sujeción antes de considerarlo una configuración de producción. Nuestra guía más amplia sobre herramental y dispositivos de sujeción compara toda la configuración y los métodos de sujeción habituales; la tarea aquí es diseñar un dispositivo de sujeción una vez tomada esa decisión.
Comience con las relaciones del plano, luego con el estado de la pieza en cada montaje
Un dispositivo de sujeción no puede ubicar una pieza a partir de una característica terminada hasta que dicha característica exista. Marque en el plano las superficies y los orificios que controlan las dimensiones importantes, y luego indique cuáles de ellos están disponibles antes de cada operación. Un borde bruto cortado con sierra puede sujetar la pieza durante el desbaste, pero no debe convertirse silenciosamente en la referencia para un alojamiento terminado cuya posición se especifique respecto a una cara de montaje mecanizada. La operación que crea la cara de montaje y la operación que la utiliza plantean problemas distintos de ubicación.
Las referencias de referencia (datum) en un cuadro de tolerancia geométrica describen cómo se define y evalúa un requisito. Un dispositivo de sujeción físico es una herramienta de fabricación: puede contactar las mismas superficies funcionales, pero sus pasadores, apoyos y holguras no constituyen automáticamente una simulación exacta del sistema de referencia de referencia (datum reference frame) indicado en el plano. El plan del dispositivo debe especificar la relación entre sus puntos de contacto, el sistema de coordenadas de trabajo de la máquina y los requisitos del plano. ASME Y14.5 establece el lenguaje de los planos; el análisis de los datum realizado por el NIST explica la distinción entre los simuladores físicos de datum y las características utilizadas para posicionar la pieza durante la fabricación. [1] [2]
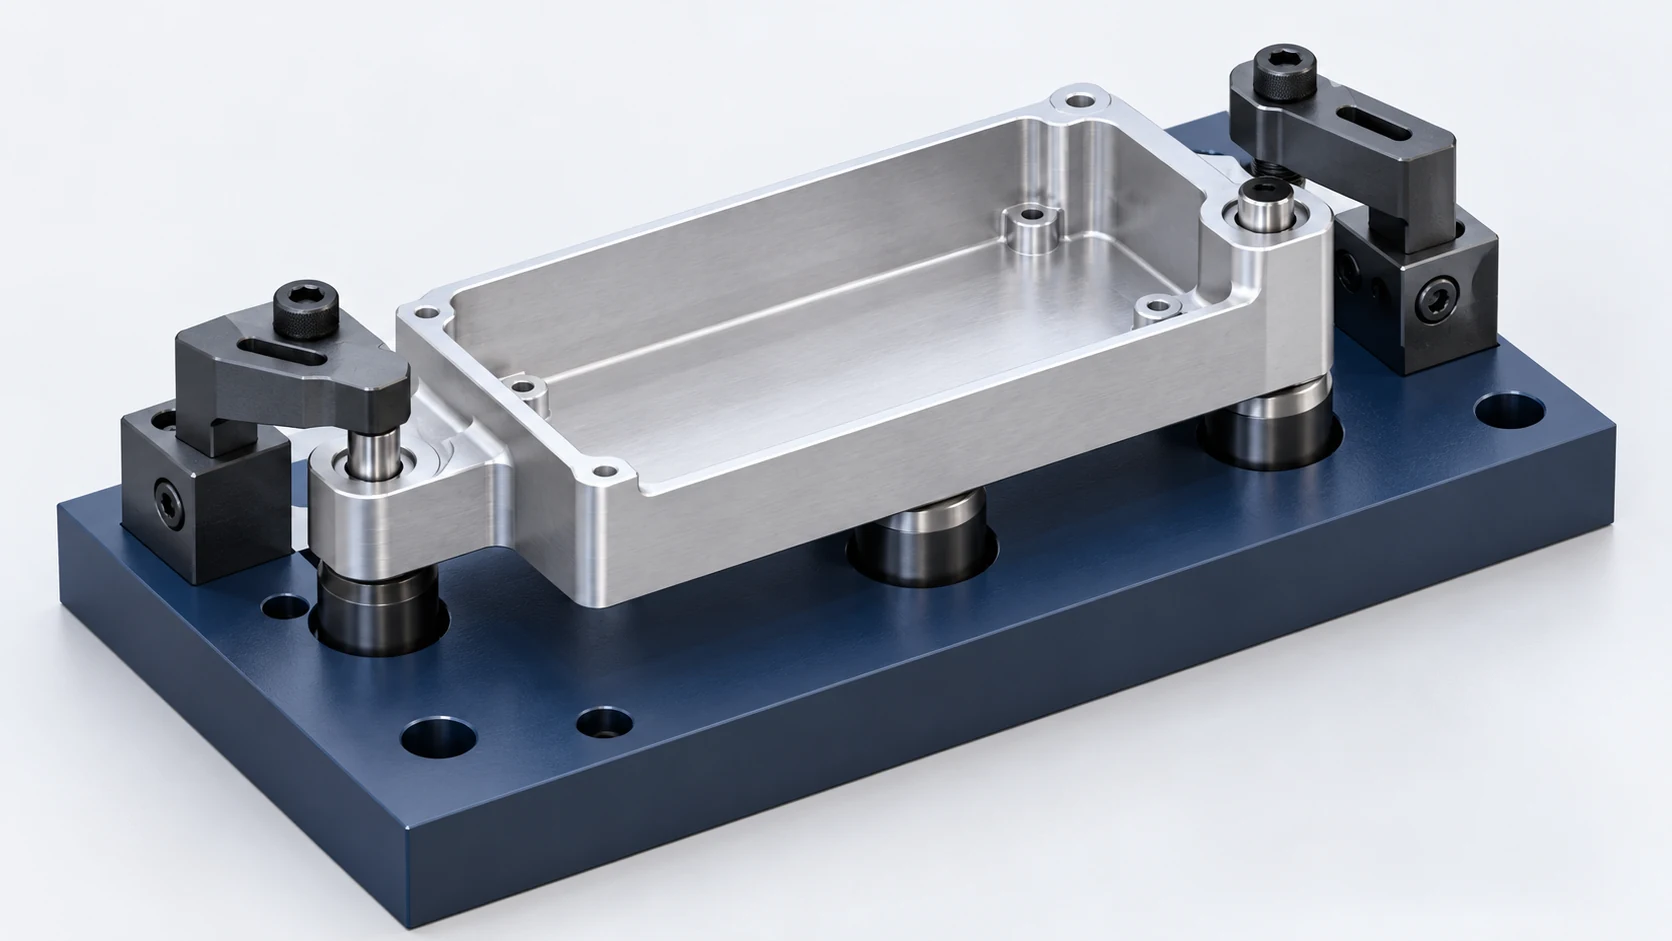
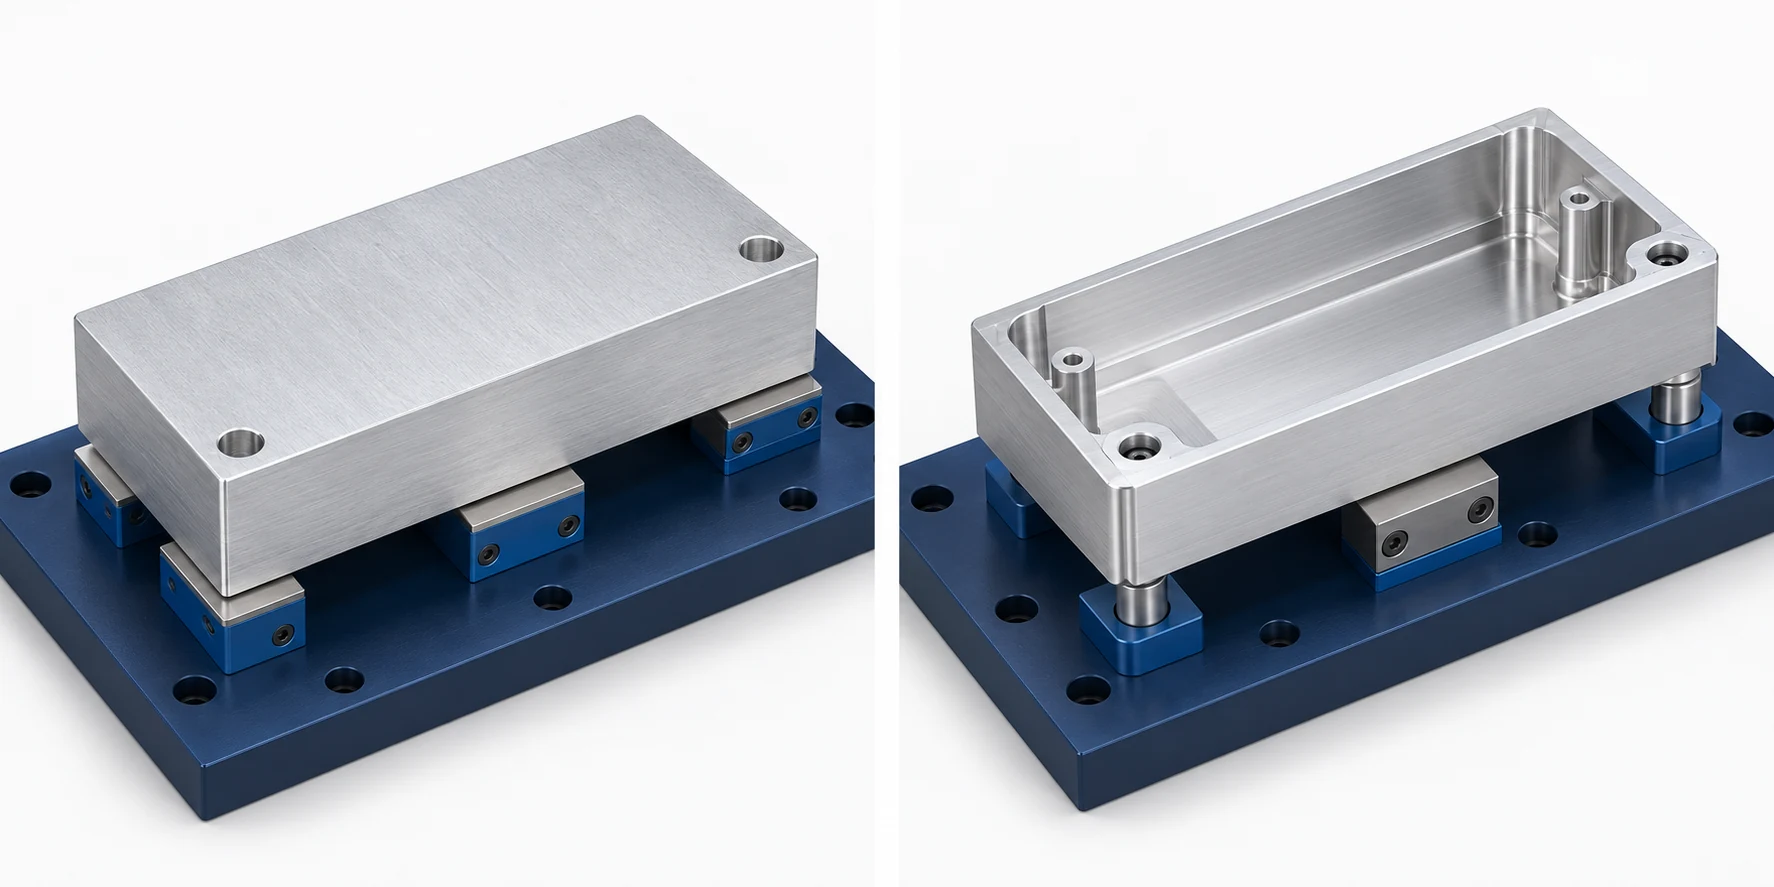
Por ejemplo, considere una pieza en bruto de carcasa rectangular con una cara de montaje inferior acabada A, dos agujeros de ensamblaje en los salientes de las esquinas y un hueco superior. El hueco debe ubicarse en una posición definida respecto a las características de montaje, y su altura de fondo está relacionada con la cara A. Una primera operación razonable podría crear la cara A y los dos agujeros mientras la pieza en bruto se sujeta mediante material sobrante que posteriormente se eliminará. Luego, un segundo dispositivo de sujeción puede utilizar esa cara mecanizada y el par de agujeros para exponer el hueco superior. Este dispositivo puede posicionar el hueco respecto a los agujeros reales; no puede corregir, meramente mediante su localización sobre ellos, un patrón de agujeros o una relación cara-agujero que ya incumpla la conformidad con el plano.
La primera decisión de diseño es determinar qué características deben fabricarse conjuntamente, cuáles pueden transferirse entre montajes y cuáles deben medirse tras retirar la pieza del dispositivo de sujeción. Registre la orientación de cada operación y el estado de la pieza en el momento de la transferencia. El modelo de planificación de procesos de mecanizado del NIST trata las características intermedias, la posición de la pieza respecto a las coordenadas de la máquina y las ubicaciones del dispositivo de sujeción y los elementos de fijación como decisiones de planificación independientes. [3]
Elija contactos que definan la posición sin interferirse entre sí
Una pieza plana puede colocarse frecuentemente sobre tres apoyos primarios bien espaciados, empujarse contra dos contactos laterales y llevarse hasta un tope final. La conocida disposición 3-2-1 describe cómo los contactos pueden restringir el movimiento de una pieza prismática; no exige seis componentes adquiridos en cada trabajo. El número real y la forma de los contactos dependen de si la referencia es un plano, un diámetro, un agujero u otra característica. Una pieza cilíndrica, por ejemplo, puede ubicarse de forma más natural mediante su eje que mediante seis contactos planos. La Guía para la localización y sujeción de Carr Lane explica las formas plana, concéntrica y radial y muestra por qué es importante el espaciamiento amplio entre los localizadores. [4]
Las caras exteriores mecanizadas estables y accesibles pueden servir como referencias para ubicar características controladas a partir de dichas referencias. Utilice un par de agujeros cuando la relación funcional del plano sea respecto a los agujeros, o cuando los bordes exteriores se eliminen o varíen en exceso para poder actuar como referencia final.
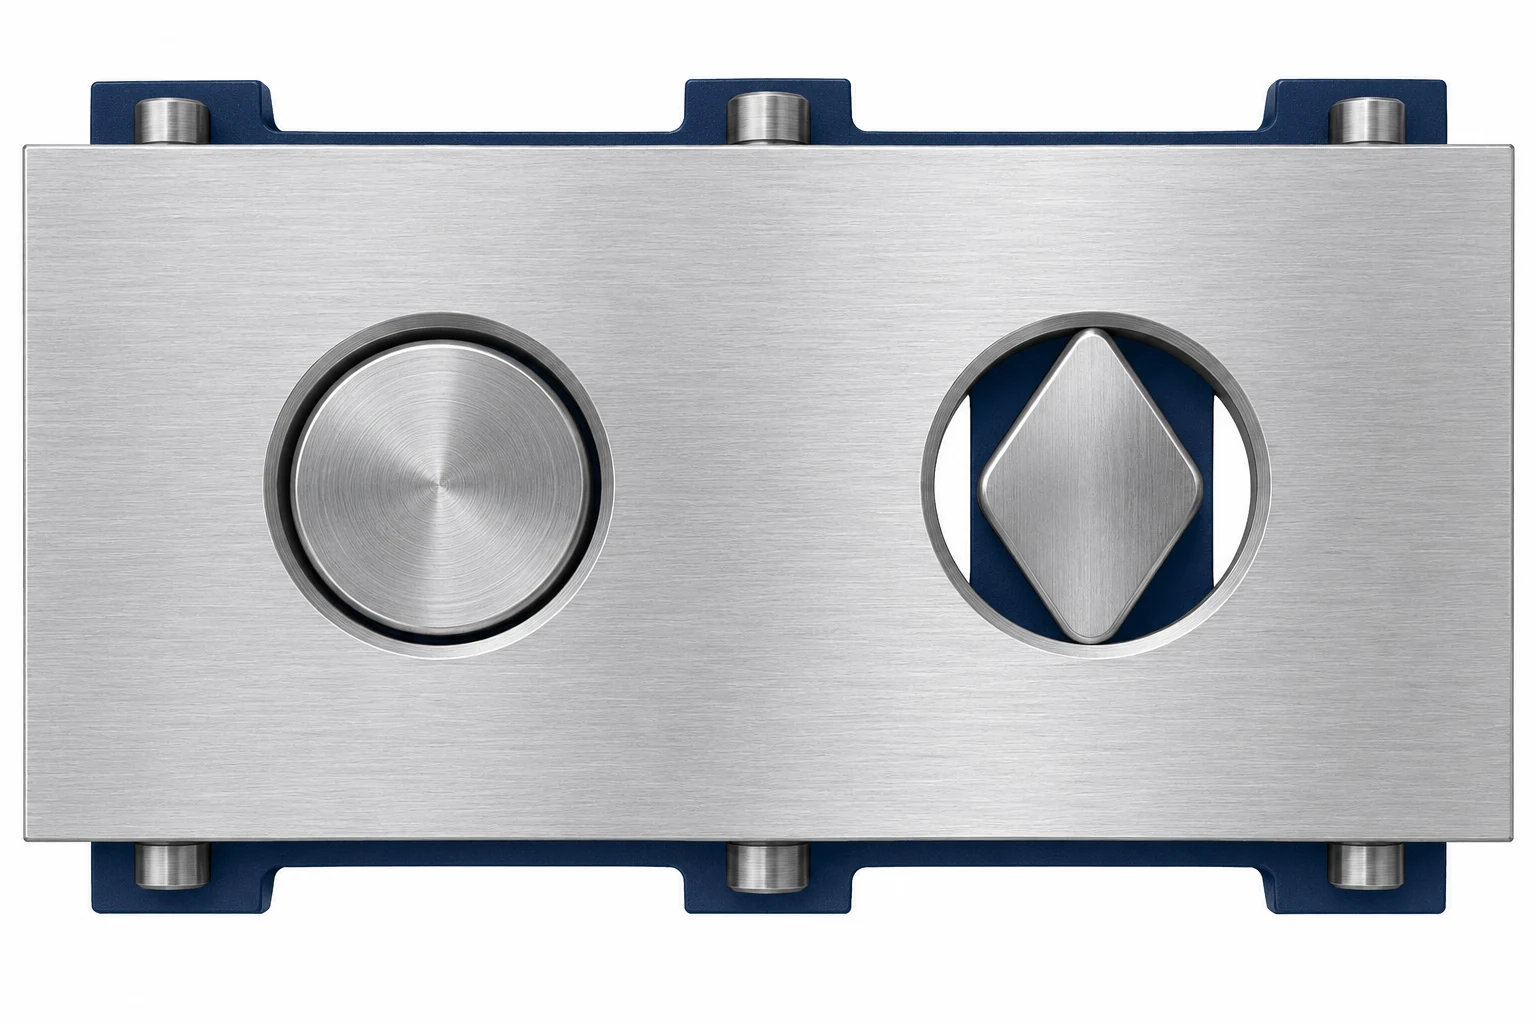
En el ejemplo de la carcasa, el lado inferior mecanizado puede apoyarse sobre patines separados ubicados en zonas resistentes alrededor de los salientes. Un orificio puede alojar un pasador redondo de localización para controlar dos direcciones en el plano de montaje. El segundo orificio puede alojar un pasador en forma de diamante con relieve para controlar la rotación alrededor del primer pasador. Su dirección aliviada se extiende a lo largo de la línea que une los centros de los orificios, dejando el contacto a través de esa línea para controlar la rotación, mientras permite una pequeña variación en la separación entre orificios. Dos pasadores redondos ajustados intentarían imponer la separación exacta de ambos orificios. Si el patrón real de orificios difiere dentro de su variación permitida, la pieza podría trabarse durante la carga o quedar posicionada con una cara levantada. Un pasador en forma de diamante no es una solución para un patrón incorrecto; su orientación de contacto y su juego deben adaptarse a la relación entre los orificios. La guía de pasadores de localización de Carr Lane describe el par formado por un pasador redondo y otro en forma de diamante como una forma de evitar la localización redundante. [5]
Los soportes adicionales son un asunto distinto. Un voladizo largo o una zona delgada pueden requerir soporte contra una carga de mecanizado o sujeción. Introduzca dicho soporte en contacto tras haber establecido la ubicación principal, o dispóngalo de modo que no se convierta en un datum rígido competidor. Si cuatro pies rígidos tocan una pieza de trabajo nominalmente plana pero imperfecta, la pieza puede balancearse sobre un conjunto distinto de tres pies cada vez. Apretar el dispositivo de sujeción puede forzarla temporalmente a quedar plana y modificar su forma final al liberarla. Por esta razón, «más contacto» no equivale a una ubicación más repetible.
La selección de los puntos de contacto también depende del estado de la pieza de trabajo. Una cara mecanizada ofrece una referencia distinta a la piel de fundición o al material cortado con sierra. Los soportes ajustables o autoequilibrantes pueden compensar las variaciones de superficie, pero cualquier ajuste que deba restablecerse para cada pieza debe contar con un método definido y un medio para verificar su resultado. Los soportes fijos resultan atractivos cuando la característica de entrada es lo suficientemente estable como para asentarse de forma consistente. El diseño del contacto debe seguir siendo compatible con las rebabas, el acabado superficial y las marcas aceptables sobre la pieza real.
Transmita la carga de corte a través de un soporte, no de una pared flexible
Los localizadores establecen la posición; los dispositivos de sujeción mantienen la pieza de trabajo en esos puntos de contacto durante el mecanizado. Trace las direcciones probables de las fuerzas para los cortes previstos más exigentes, incluyendo la entrada, la salida y los cambios en la dirección de la herramienta. A continuación, siga cada fuerza a través de la pieza de trabajo hasta un soporte, tope o cuerpo del dispositivo de sujeción. Un dispositivo de sujeción que presione sobre un reborde delgado situado por encima de una cavidad abierta puede mantener la pieza fija en una prueba estática, pero deformar el reborde antes de iniciar el corte. Un dispositivo de sujeción colocado sobre un nervio macizo con un soporte cercano presenta una trayectoria de carga más corta y rígida. Las recomendaciones de diseño de dispositivos de sujeción de Carr Lane sitúan los dispositivos de sujeción sobre puntos de soporte robustos y dirigen su fuerza hacia los localizadores o zonas soportadas. [4]
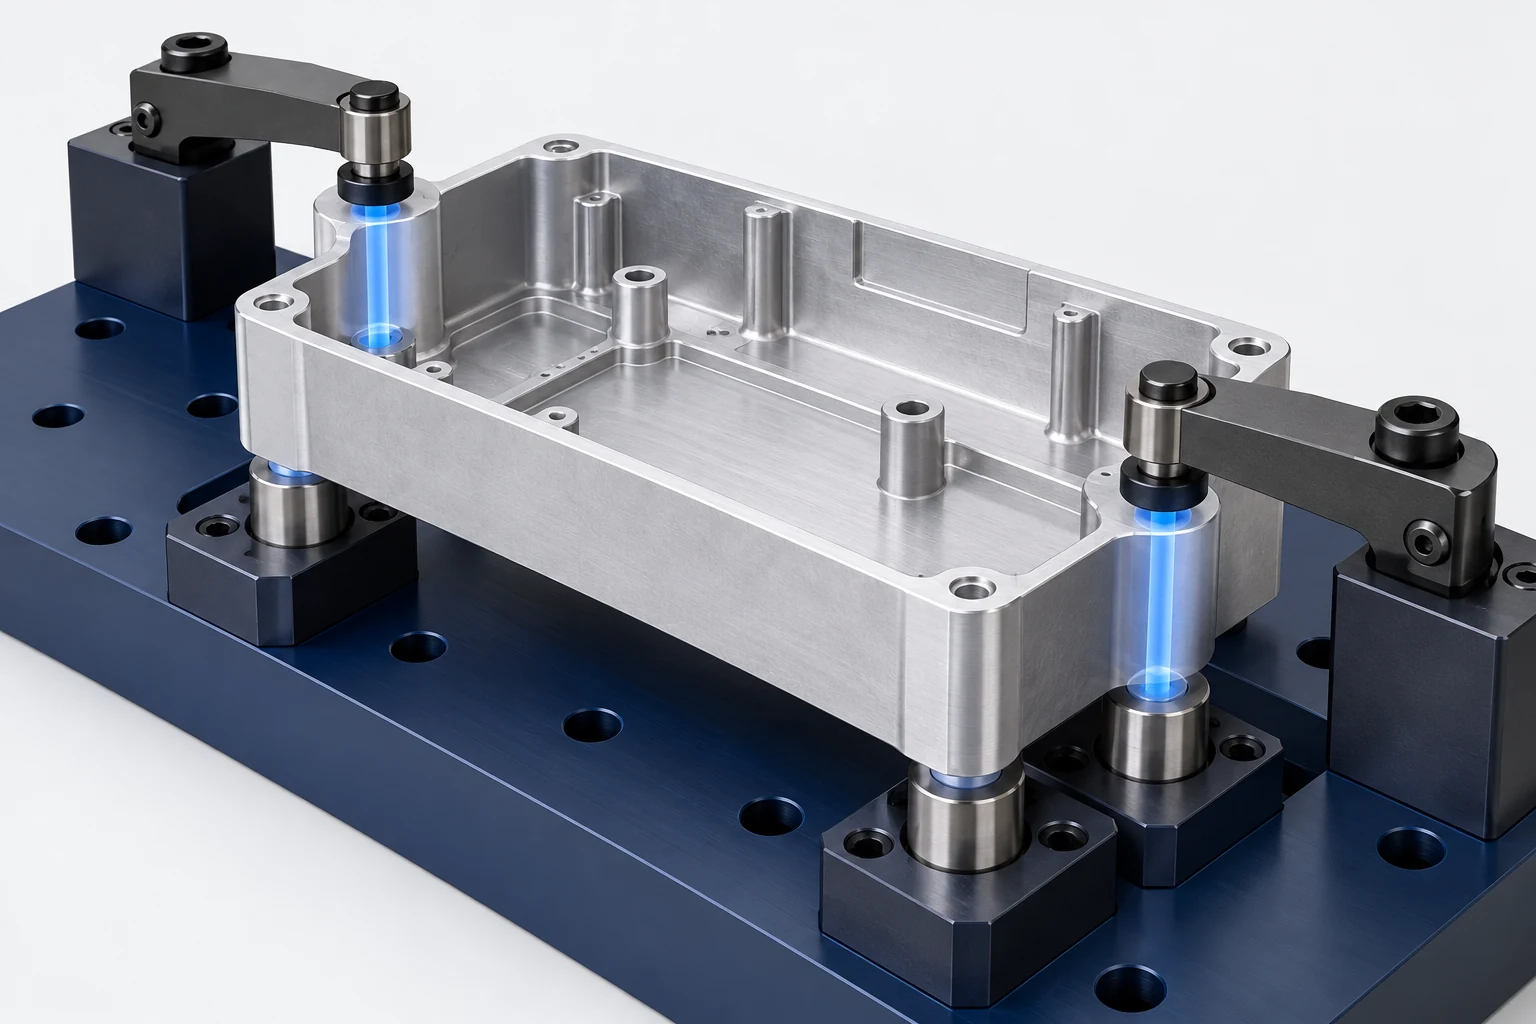
Los nervios de esquina de la carcasa ofrecen posibles zonas de sujeción fuera del hueco. Su idoneidad depende de la geometría del nervio, del material sobrante disponible en esa etapa y de si sus superficies superiores pueden aceptar contacto. Si el plano controla una cara de estanqueidad en un nervio, un dispositivo de sujeción que marque o distorsione dicha cara constituye una mala elección, incluso si la pieza permanece inmóvil. Una almohadilla de sujeción o un punto de contacto alternativo pueden distribuir la carga, pero modificar el área de contacto también altera el acceso de la herramienta. Resuelva ambas cuestiones sobre el mismo modelo de montaje.
La fuerza de sujeción presenta modos de fallo tanto superior como inferior. Una restricción insuficiente permite el desplazamiento o el vibrado (chatter) durante el corte. Una fuerza excesiva, o aplicada en una ubicación inadecuada, flexiona la pieza de trabajo o provoca recuperación elástica tras su liberación. Ni la clasificación de fuerza de sujeción indicada en un catálogo ni una instrucción genérica de «apretar firmemente» garantizan el resultado para una pieza específica. La dirección de la fuerza de corte, la fricción en los contactos, la rigidez local, las posiciones de los soportes y el método de aplicación de la carga por parte del operario son factores determinantes. Para piezas flexibles, puede ser necesario realizar un análisis: el trabajo original del NIST sobre dispositivos de sujeción flexibles modela conjuntamente las ubicaciones de contacto, las fuerzas de sujeción, las fuerzas de mecanizado y la deformación resultante. [6]
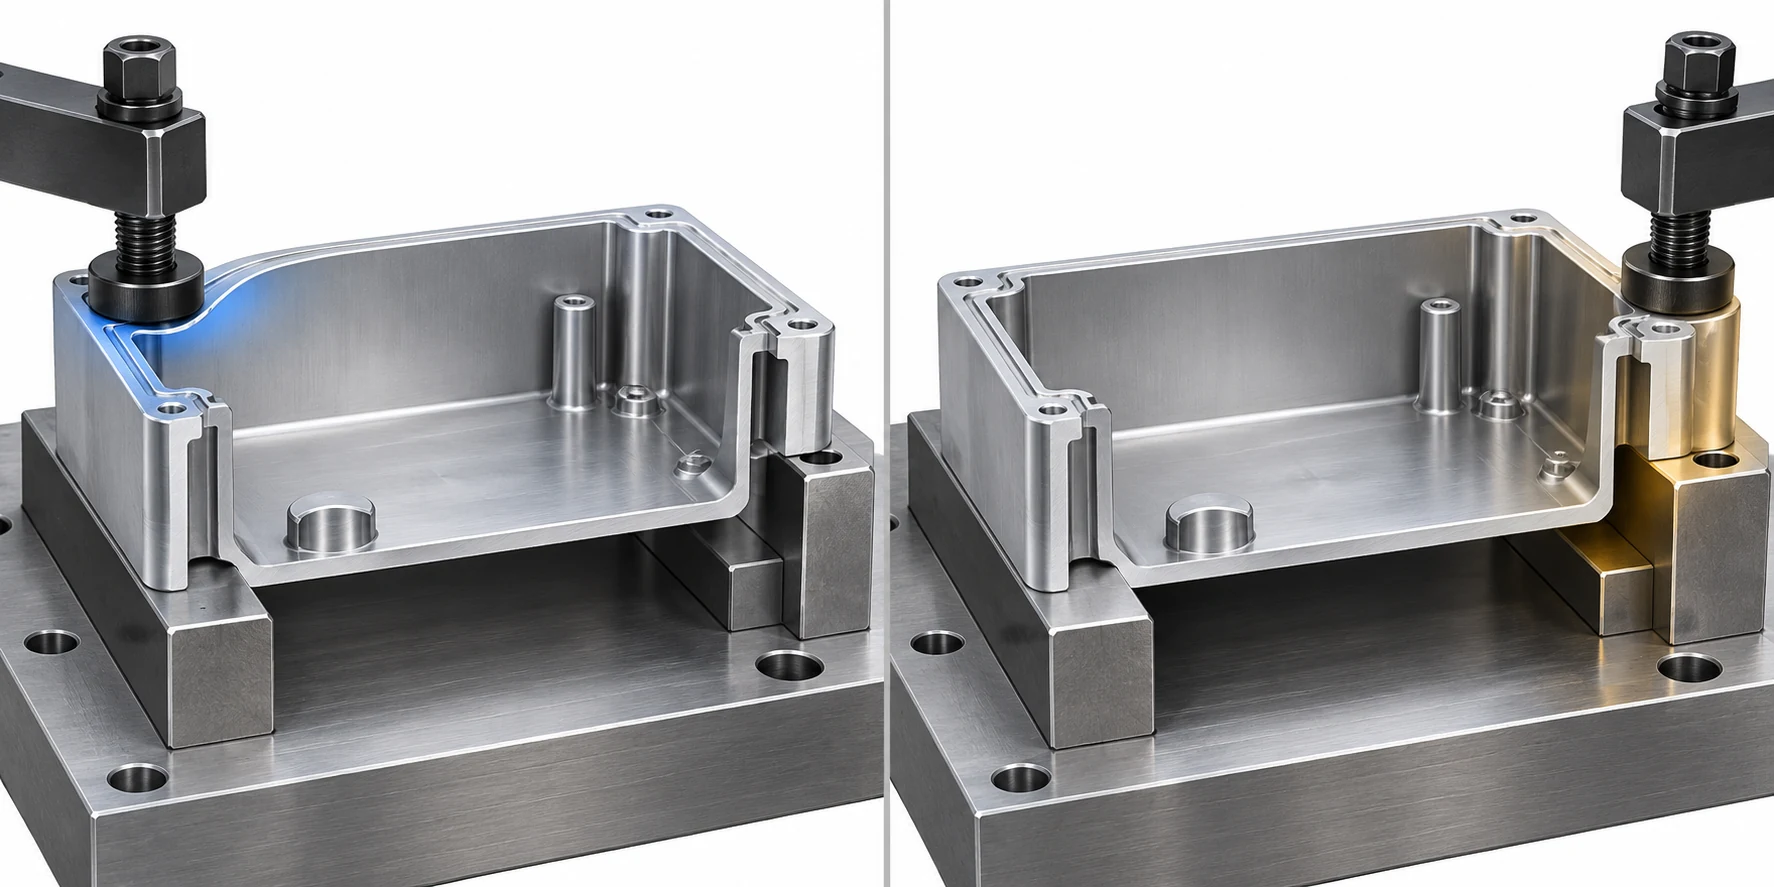
Cuando se necesita un soporte auxiliar debajo de una zona delgada, debe soportar la carga de mecanizado sin desplazar la pieza lejos de sus localizadores principales. Póngalo en contacto tras haber asentado la pieza, y luego verifique que la operación del soporte no desplace el origen de la pieza ni distorsione la cara controlada. Un soporte de trabajo puede resistir la carga sin actuar él mismo como elemento de sujeción; Carr Lane distingue estas funciones en su Guía de soportes de trabajo. [7]
Modele el conjunto de herramienta y el dispositivo de sujeción durante todo el proceso de mecanizado
Una cavidad puede estar despejada para la punta de la fresa pero obstruida por el portaherramientas, la nariz del husillo o un elemento de sujeción durante el acercamiento. Modele el conjunto real de herramienta, la materia prima de la pieza, el cuerpo del dispositivo de sujeción, los elementos de fijación y el recorrido del elemento de sujeción para cada operación. Verifique el acercamiento, la trayectoria de corte, la retracción, la inspección con sonda y los cambios de herramienta. Una verificación de holguras realizada únicamente sobre la forma final de la pieza puede pasar por alto una colisión con la materia prima antes del desbaste. Una verificación realizada únicamente al inicio puede pasar por alto un elemento de sujeción que quede expuesto a medida que se elimina material.
Para el alojamiento, la sujeción superior sobre los salientes de las esquinas debe dejar espacio suficiente para que la fresa de cavidades y cualquier herramienta de acabado de bordes accedan al perímetro de la cavidad. También debe dejar una trayectoria segura para taladrar o chaflanar cualesquiera características restantes en la cara superior. Si un elemento de sujeción bloquea la última característica, desplazarlo a mitad de programa crea otro estado de sujeción que requiere su propia localización y verificación. Puede ser preferible colocar el elemento de sujeción desde el inicio fuera del volumen de trabajo de la herramienta, usar un punto de contacto de menor altura o incorporar deliberadamente una segunda configuración. La solución depende de la geometría real de la herramienta y del portaherramientas, no de la esperanza de que una previsualización CAM no muestre colisiones en rojo.
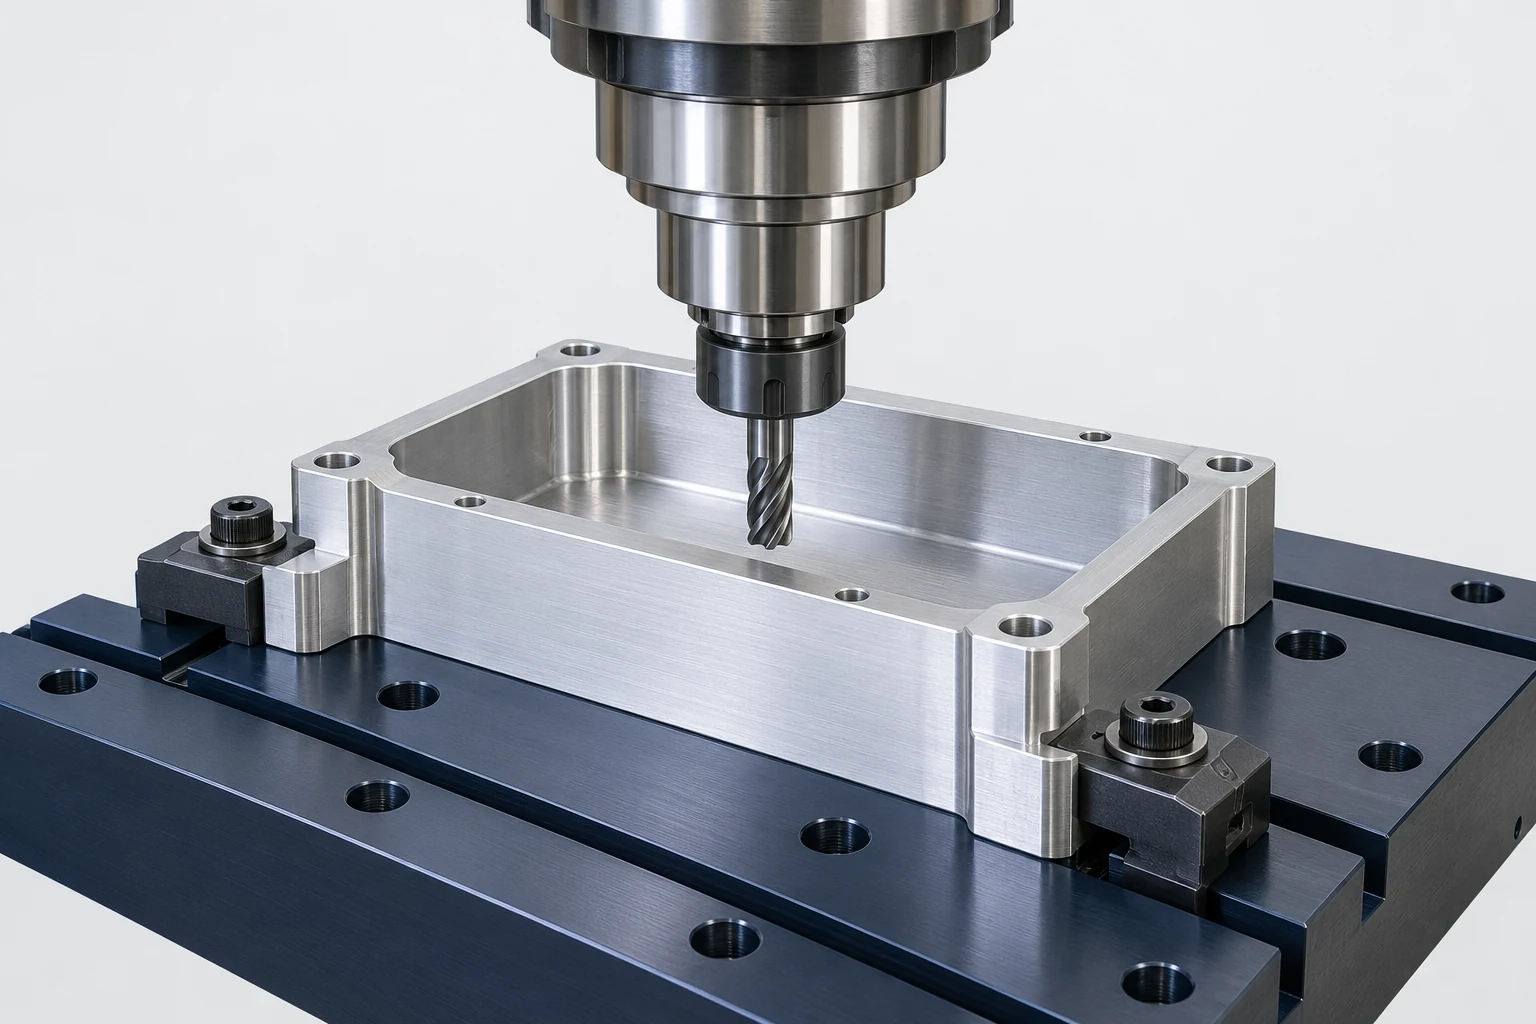
El acceso rotativo y multieje agranda este problema. Un dispositivo de sujeción que deja holgura para una herramienta en una orientación indexada puede interferir tras la rotación, mientras que un agarre más alto puede mejorar el acceso pero empeorar el soporte. Esos diseños corresponden a las guías independientes de sujeción de piezas en 5 ejes y sujeción de piezas en 4.º eje. Para este alojamiento plano, añadir movimiento rotativo únicamente para evitar una mala posición de sujeción requeriría una justificación a nivel de ruta de mecanizado.
Garantice un asiento limpio y una carga correcta de forma repetible
Una viruta bajo uno de los pads de localización primarios cambia el ángulo de toda la pieza. Una rebaba en un orificio de localización puede impedir que un pasador se asiente correctamente. Las virutas atrapadas contra un tope lateral pueden desplazar la cavidad lateralmente incluso cuando el elemento de sujeción parece apretado. Deje acceso para limpiar con cepillo o aire comprimido las zonas de contacto de forma segura, practique relieves en las cavidades donde podrían acumularse virutas y evite colocar un punto de contacto directamente en el flujo principal de virutas si existe otra posición viable. Las recomendaciones de Carr Lane sobre localización tratan el control de virutas y el drenaje de refrigerante como aspectos propios del diseño del dispositivo de sujeción, porque afectan a la localización de la pieza. [4]
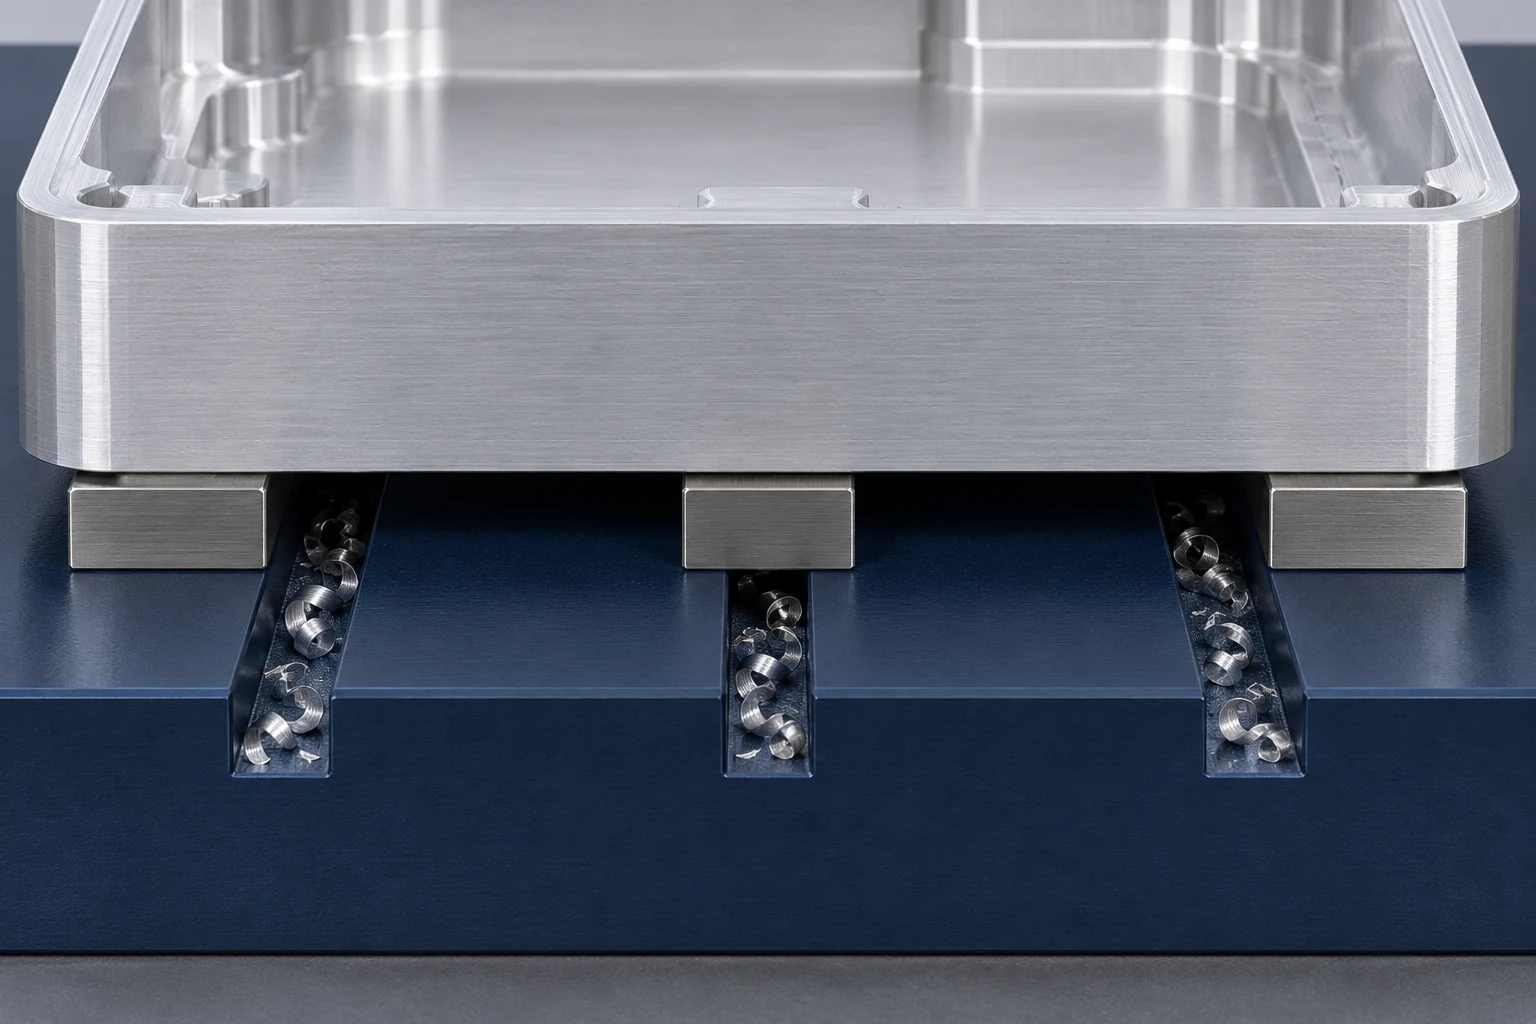
El operador debe poder determinar cuándo la carcasa está completamente asentada sobre las almohadillas y cuándo los pasadores están acoplados. Una secuencia sencilla de carga puede ser: limpiar los contactos, colocar la cara inferior sobre las almohadillas, alinear el orificio del pasador redondo, girar para encajarlo en el pasador con relieve, confirmar el asentamiento y, a continuación, apretar la sujeción. Ese orden sigue las dependencias físicas; apretar la sujeción antes de que la pieza esté asentada puede forzarla a una posición falsa. La secuencia no debe basarse en una sensación invisible que solo una persona comprenda.
- Limpie los contactos de referencia. Retire las virutas y compruebe si hay daños en las zonas de contacto, los pasadores y la parte de entrada.
- Asiente la cara principal y ubica el par de agujeros. El pasador redondo establece la posición en el plano; el pasador con relieve establece la orientación sin exigir una separación exacta entre los agujeros.
- Verifique el asiento antes de apretar. Una holgura en una platina o una fuerza de carga inusual requiere inspección, no mayor presión de sujeción.
- Aplicar las abrazaderas en la secuencia definida. Poner en contacto cualquier soporte auxiliar según lo diseñado, sin levantar la pieza.
Para piezas visualmente simétricas, un tope asimétrico, una posición única de pasador u otra característica de carga inequívoca pueden evitar que una pieza invertida parezca correctamente asentada. El detalle debe coincidir con la variación permitida de la pieza y evitar la creación accidental de un nuevo datum. Un dispositivo de sujeción de múltiples estaciones también requiere identificación de estación y control del estado de la pieza; la guía de montantes CNC desarrolla ese problema independiente.
Cuando el dispositivo de sujeción para carcasa requiere un diseño distinto
La ubicación mediante la cara y el agujero funciona únicamente si dichas características son accesibles, estables y las que controlan el rebaje en el plano. La relación indicada en el plano, la pieza en bruto y la pieza terminada deben respaldar todas la misma transferencia.
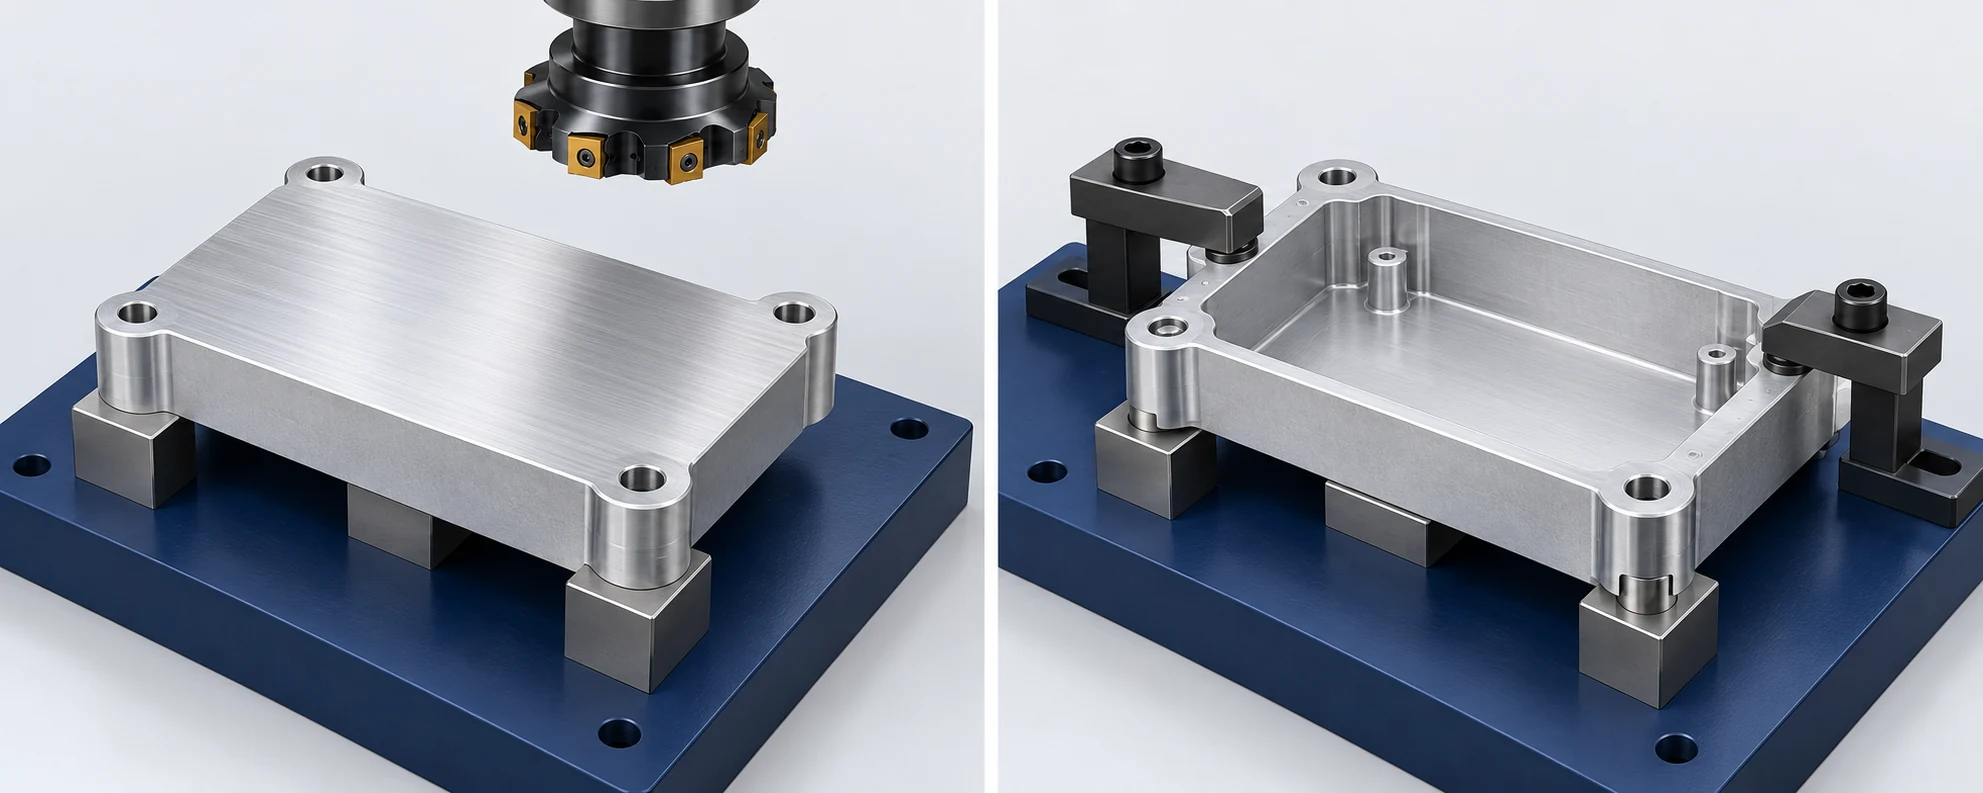
Tres cambios invalidarían este concepto. Si el rebaje se controla desde distintas características de referencia, el esquema de contacto y la configuración de inspección deben seguir esa relación. Si los agujeros no son accesibles desde abajo, los pasadores no pueden ser los localizadores de la segunda operación. Si los salientes dejan demasiado poca superficie de contacto segura tras mecanizar el rebaje, las posiciones planificadas de sujeción fallan, aun cuando fueran claras en la pieza en bruto. Cada caso requiere una nueva superficie de localización, un nuevo punto de contacto de sujeción o un nuevo orden de operaciones; aumentar la fuerza de sujeción no resuelve esta incoherencia.
Verifique por separado la localización repetible y la geometría finalizada
La cualificación del dispositivo de sujeción plantea al menos dos preguntas. Primero, ¿el dispositivo establece cada vez la ubicación prevista al cargar una pieza? Segundo, ¿el mecanizado en esa ubicación produce características aceptadas tras retirar la pieza? Un desplazamiento de trabajo o un resultado de sonda en una única pieza cargada no pueden responder la segunda pregunta. Los casos de uso de medición en máquina del NIST distinguen la alineación del dispositivo de sujeción, el montaje de la pieza de trabajo, la medición en proceso y la inspección post-proceso. [8]
Comience comprobando la posición del dispositivo de sujeción y su fijación segura a la máquina. Establezca el sistema de coordenadas de trabajo a partir de las referencias previstas en el dispositivo de sujeción o en la pieza. Mecanice una primera pieza con toda la operación planificada y, a continuación, inspeccione las características controladas por el plano utilizando el esquema de datums especificado y la condición de medición indicada. Retírela, limpie los puntos de contacto y vuelva a cargarla para verificar si la ubicación de montaje medida se repite. Una nueva pieza prueba entonces la variación entre las piezas entrantes. Si la pieza resulta repetible sobre el dispositivo de sujeción pero falla tras su liberación, examine la deformación inducida por la sujeción y la condición de medición, en lugar de modificar simplemente los desplazamientos. La guía de Renishaw sobre la medición por palpado describe las mediciones respecto al dispositivo de sujeción y respecto a las características de datum como funciones de montaje; dichas mediciones no sustituyen la aceptación de la pieza terminada. [9]
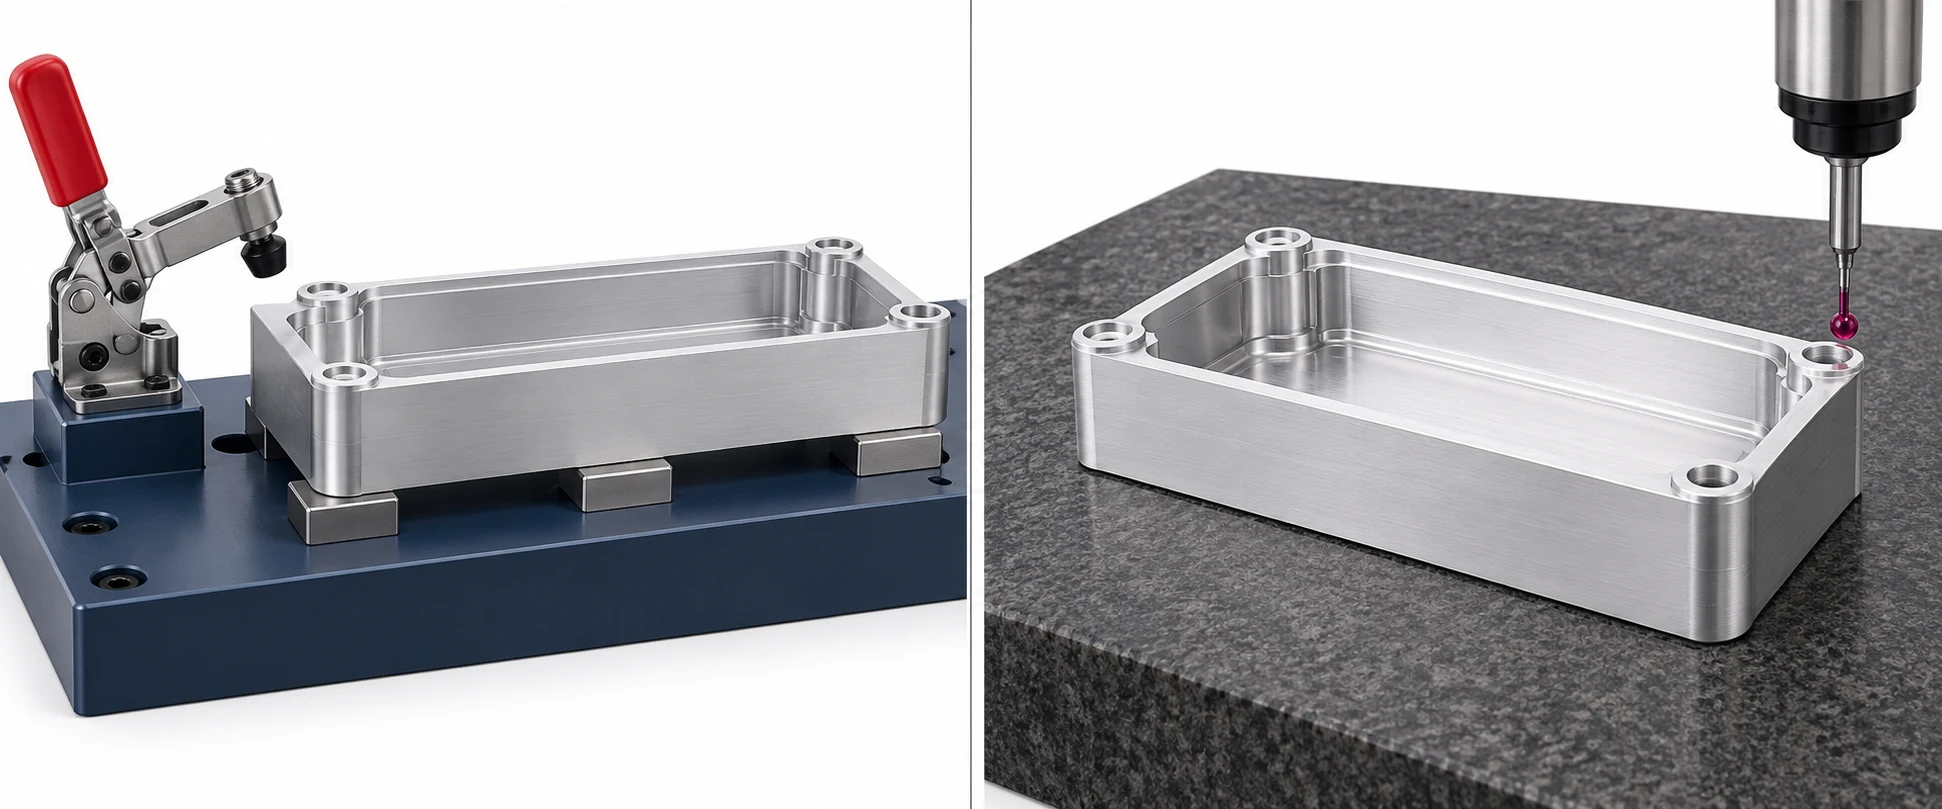
Utilice el patrón de fallo para decidir dónde mirar. Si el origen de trabajo cambia tras recargar la misma pieza, inspeccione las virutas, las rebabas, el ajuste y el asentamiento de los pasadores. Si el origen se repite pero una pared del hueco cambia tras desaflojar, examine la deformación del dispositivo de sujeción y de los soportes. Si varias piezas se ubican de forma consistente pero la relación entre el hueco y el taladro está desplazada, verifique el patrón de taladros de la primera operación, las posiciones de los pasadores del dispositivo de sujeción, el desplazamiento de trabajo y la trayectoria de herramienta respecto al referencial del plano. Se trata de mecanismos distintos; aplicar mayor fuerza de sujeción a los tres casos ocultaría las evidencias y podría empeorar la pieza.
| Resultado observado | Mecanismo probable para ensayar | Verificación discriminante |
|---|---|---|
| La misma pieza cambia la posición de montaje tras la recarga | Asiento inestable o localización redundante | Inspeccione el testigo de contacto limpio y compare la ubicación de la pieza repetida antes del mecanizado |
| La ubicación se repite; las características delgadas cambian después del desenganche | Restricción elástica o corte sin soporte | Compare el estado de la característica dentro y fuera del dispositivo de sujeción bajo la condición de medición del plano |
| Las piezas se posicionan de forma consistente; la característica está desplazada respecto a los orificios de montaje | Transfer incorrecto, posición del pasador o referencia programada errónea | Mida el patrón de agujeros de la primera operación y los contactos del dispositivo de sujeción, luego trace el origen de trabajo programado |
La tabla es un punto de partida diagnóstico, no un hallazgo derivado de una serie de producción concreta. Mantiene separados la repetibilidad, la precisión y la distorsión por liberación. Los criterios de aceptación provienen del plano y del método de inspección acordado; ningún valor general de repetibilidad del dispositivo de sujeción puede sustituirlos.
Registre las decisiones de diseño que hacen que el dispositivo de sujeción sea reutilizable
Un plano utilizable del dispositivo de sujeción o un registro de configuración identifica: el estado de entrada de la pieza, la operación que soporta, las superficies de contacto primarias, las funciones de los pasadores o topes, las posiciones de los elementos de sujeción y su secuencia de apriete, los soportes auxiliares, las suposiciones sobre el despeje de herramientas, el acceso para limpieza de virutas y la referencia del sistema de coordenadas de trabajo. También especifica qué mediciones validan el dispositivo de sujeción y cuáles validan la pieza terminada. Esto resulta más útil que una simple fotografía del hardware ensamblado: la fotografía no puede mostrar por qué el segundo pasador está aliviado ni cuándo se permite que un soporte entre en contacto con la pieza.
Las revisiones son relevantes. Un cambio en el patrón de agujeros, en el espesor de pared, en la forma del saliente o en el requisito de datum puede invalidar un dispositivo de sujeción que, pese a ello, sigue aceptando físicamente la pieza. Revise dichos cambios frente al esquema de contactos y la secuencia de operaciones antes de reutilizarlo. Si la familia de piezas varía, determine qué contactos permanecen fijos y cuáles son ajustables, y especifique cómo se verifica dicho ajuste. Así se evita que «reutilizable» se convierta en «no controlado».
Fuentes técnicas
- ASME, Y14.5-2018 (R2024), Acotación y tolerancias. Alcance del estándar y marco de referencia para datums; aplíquese la edición y las indicaciones especificadas en el plano.
- Shakarji y Srinivasan, NIST, Hacia una nueva definición matemática de los datums en normas para apoyar la fabricación avanzada. Características de datum en la planificación de procesos y la inspección, incluidos los simuladores físicos de características de datum.
- NIST, Modelo de actividad de planificación de procesos de mecanizado para la integración de sistemas. Relaciones entre la preparación (setup), la planificación del dispositivo de sujeción y la planificación de operaciones.
- Carr Lane Manufacturing, Guía de principios de localización y sujeción. Localización planar, separación entre localizadores, control de virutas y colocación de los elementos de sujeción.
- Carr Lane Manufacturing, Pines de localización, información técnica sobre pinos redondos y en diamante. Alivio en un eje y localización redundante.
- Lee y Haynes, NIST, Análisis por elementos finitos de un sistema de sujeción flexible. Interacción entre los puntos de contacto del dispositivo de sujeción, las cargas aplicadas y la deformación resultante.
- Carr Lane Manufacturing, Guía de soportes de pieza. Soporte adicional para secciones delgadas y distinción entre soporte y sujeción.
- NIST, Casos de uso e información sobre mediciones en máquina para operaciones de mecanizado. Funciones de alineación del dispositivo de sujeción, preparación (setup) y medición.
- Renishaw, ¿Cuándo debo usar la sonda?. Verificaciones de referencia al dispositivo de sujeción y de características de datum durante la configuración del proceso.



