Aller au contenu
VETCNCFABRICATION CNC
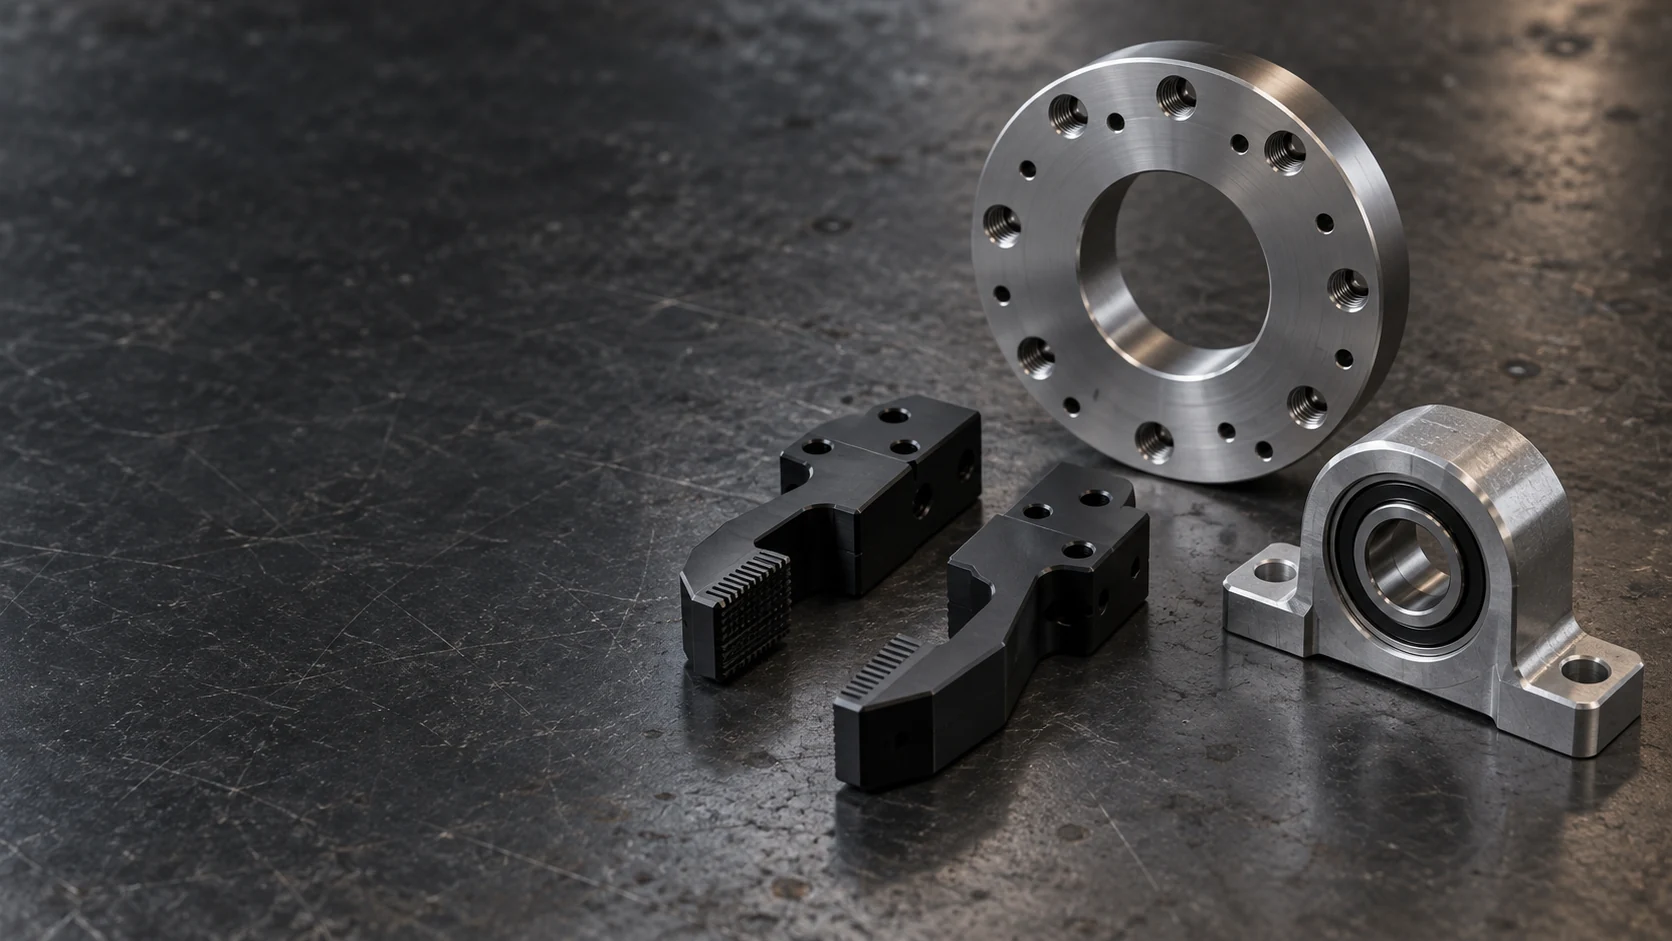
Plaque circulaire métallique d’interface, doigts de préhension noirs et boîtier de roulement posés sur une surface de travail sombre

Usinage CNC pour la robotique

Nous usinons des adaptateurs de bride, des doigts de préhension sur mesure, des boîtiers d’articulation et des dispositifs de positionnement destinés aux concepteurs de robots et aux intégrateurs d’automatisation. Nous partons des interfaces sélectionnées entre le robot, le dispositif de préhension et la pièce à usiner pour fabriquer les pièces mécaniques définies par vos plans d’équipement.

  • Interfaces robot-outil
  • Pièces de préhension sur mesure
  • Composants mécaniques

Interfaces robotisées usinées, pièces de préhension et outillages

Notre champ d’intervention couvre le composant mécanique sur mesure situé entre votre équipement sélectionné et la tâche qu’il exécute. Les six familles de pièces englobent les outillages de poignet, le développement de mécanismes et le positionnement des pièces à usiner.

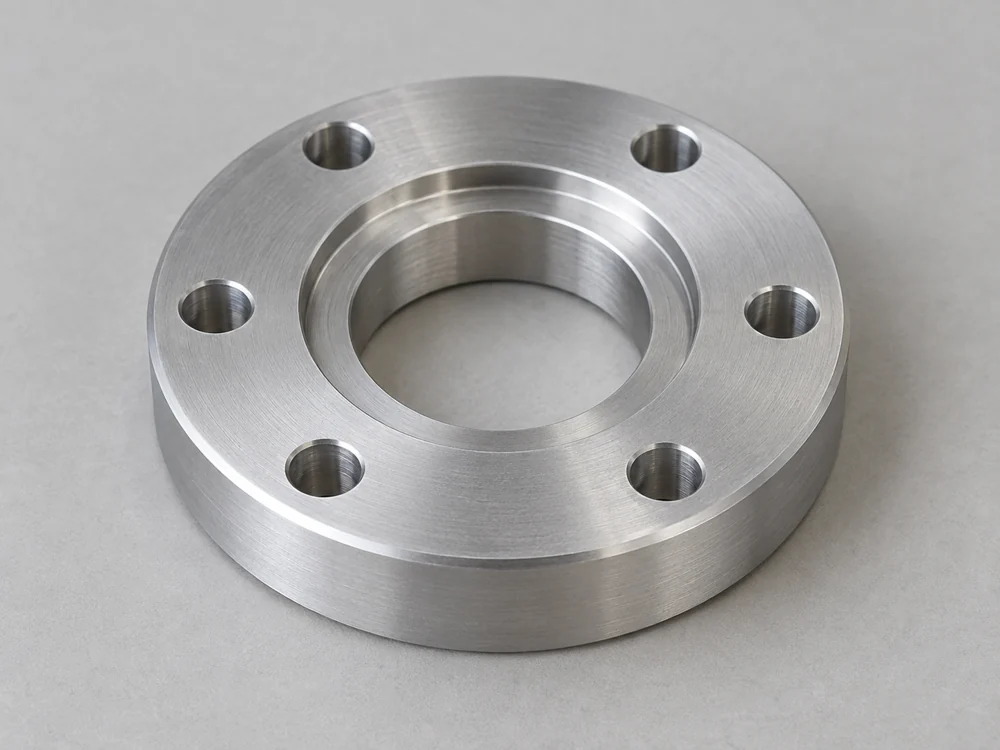
Plaque d’adaptation circulaire argentée comportant six trous de fixation, un trou traversant central et une butée concentrique de positionnement

Plaques adaptatrices de bride robotique

Les adaptateurs relient le poignet du robot à un dispositif de préhension, un capteur ou une face de montage d’outil. Nous usinons la répartition des trous, la fonction de positionnement et la référence angulaire de chaque face de la plaque, l’épaisseur de celle-ci ainsi que son décalage étant définis dans la conception d’assemblage.

  • Motifs de poignet
  • Fonctions de positionnement
  • Décalages d’outil
Discuter de ce composant
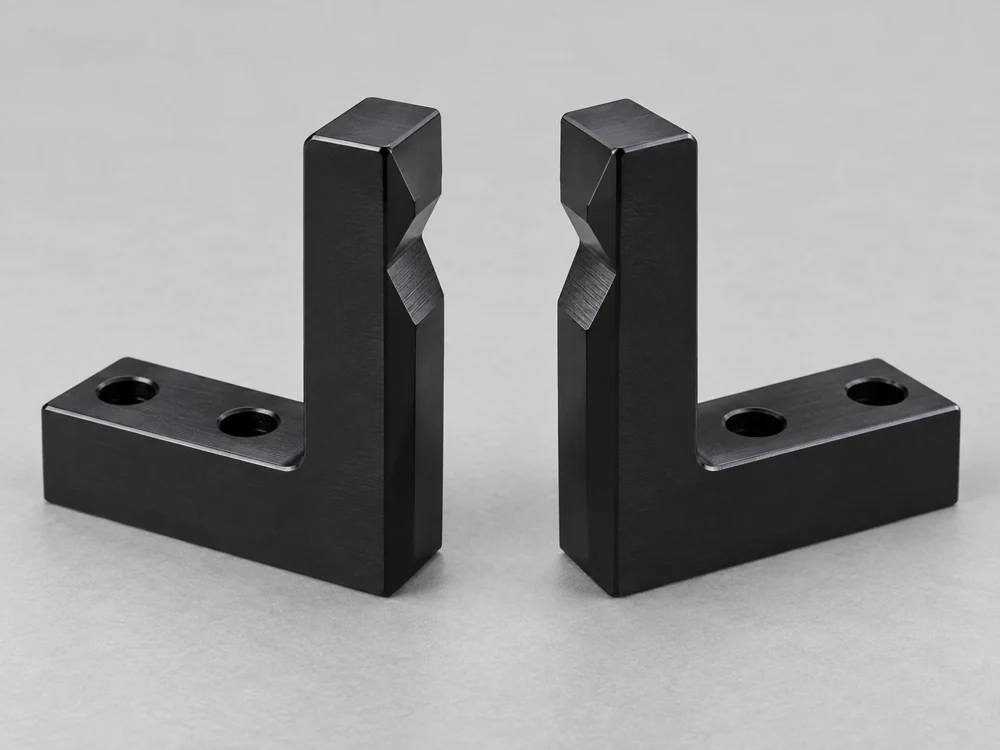
Paire de doigts de préhension noirs en forme de L, munis de trous de fixation et de rainures de préhension en V opposées

Doigts de préhension sur mesure

Les doigts et les embouts remplaçables assurent la liaison entre le dispositif de préhension sélectionné et la pièce à usiner. Nous usinons les fonctions de fixation côté préhenseur ainsi que les gradins, les logements ou les faces de contact spécifiés à l’extrémité de préhension.

  • Fixations de doigts
  • Profils de contact
  • Embouts remplaçables
Discuter de ce composant
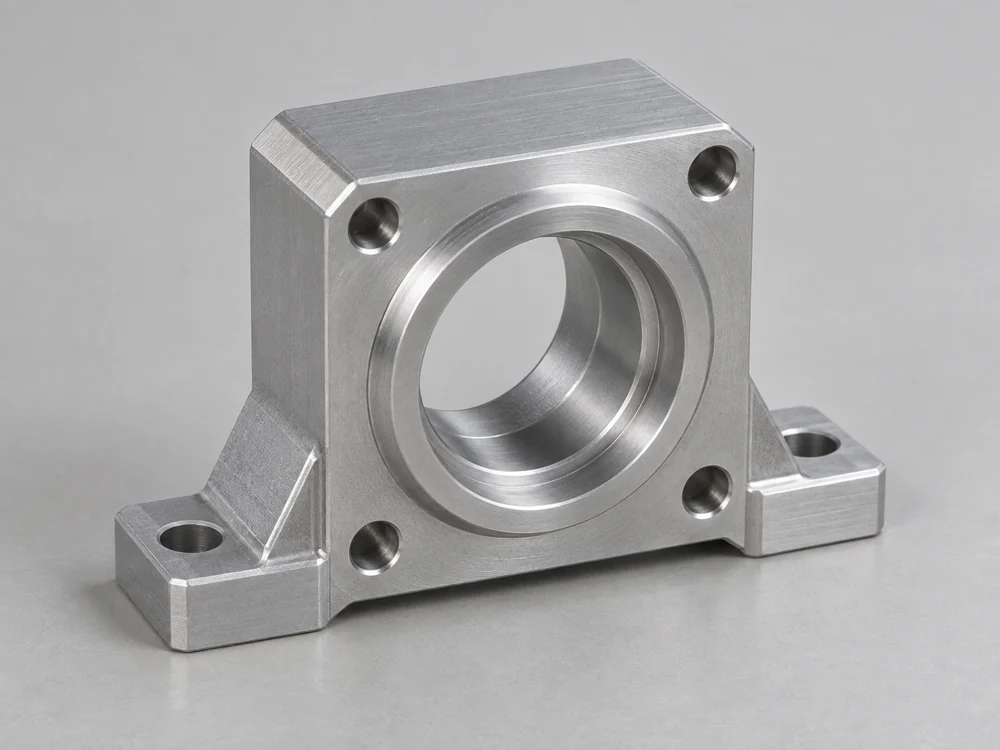
Boîtier de roulement argenté doté d’un alésage circulaire étagé, de pattes de fixation et de trous de fixation avant

Boîtiers d’articulation et de roulement

Les boîtiers vides et les blocs de support positionnent les roulements, les arbres et les couvercles au sein d’un mécanisme robotique. Les portées de roulement, les épaulements axiaux et les faces de fixation connectées respectent les plans de composants et d’assemblage fournis par le fabricant d’origine.

  • Portées de roulement
  • Épaulements axiaux
  • Interfaces de couvercle
Discuter de ce composant
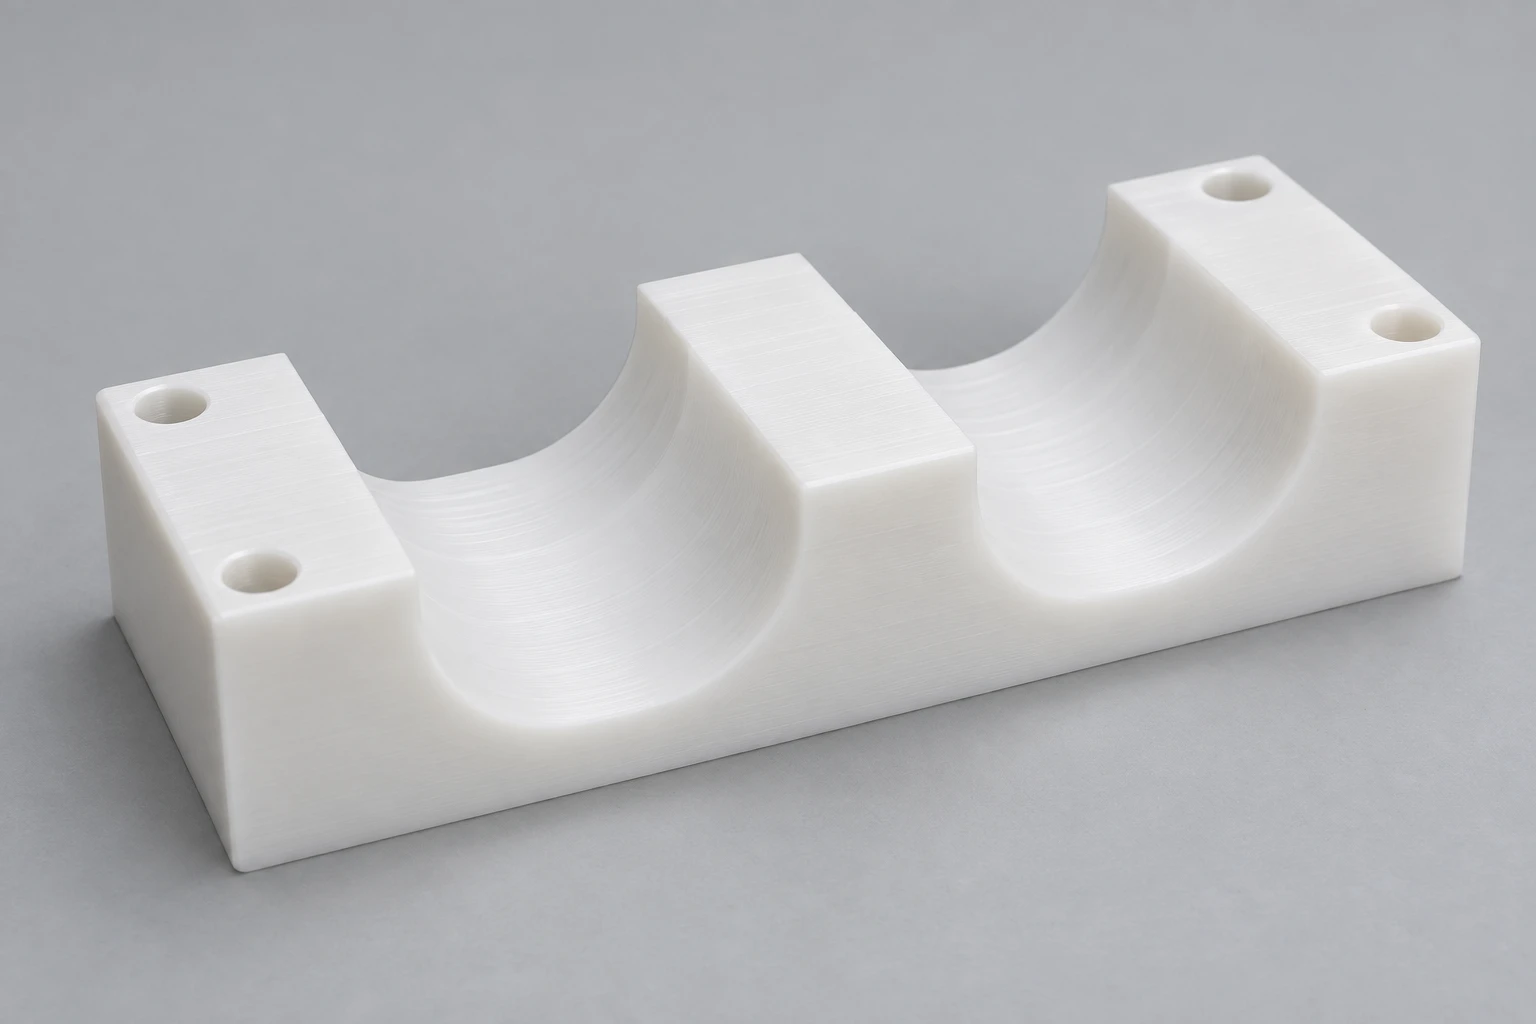
Nid de positionnement en plastique usiné blanc, équipé de deux canaux de support incurvés et de quatre trous de fixation

Nids de pièce brute et dispositifs de positionnement

Les nids et les blocs de positionnement reçoivent la pièce lors du chargement, de l’assemblage ou de l’inspection. Leurs surfaces de contact soutiennent les faces définies de la pièce tout en laissant suffisamment d’espace pour que la pince puisse s’ouvrir et se retirer.

  • Contacts de support
  • Logements de positionnement
  • Jeu de dégagement
Discuter de ce composant
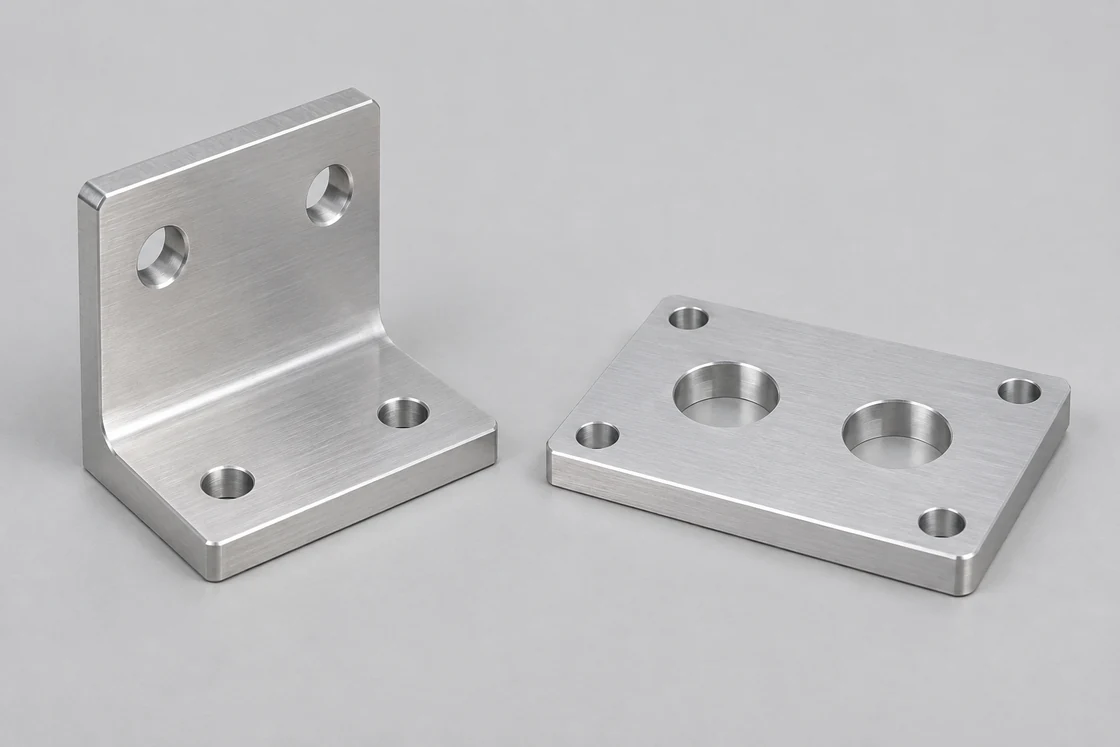
Support de fixation en L argenté placé à côté d’une plaque de fixation plane percée de trous ronds

Supports pour capteurs et caméras

Les supports positionnent un capteur ou un dispositif de vision par rapport à l’outil ou au montage. Nous usinons la surface de fixation, les éléments de réglage et le motif du dispositif sans obstruer le champ de vision requis ni l’accès aux connecteurs.

  • Motifs d’implantation des dispositifs
  • Fentes de réglage
  • Accès aux connecteurs
Discuter de ce composant
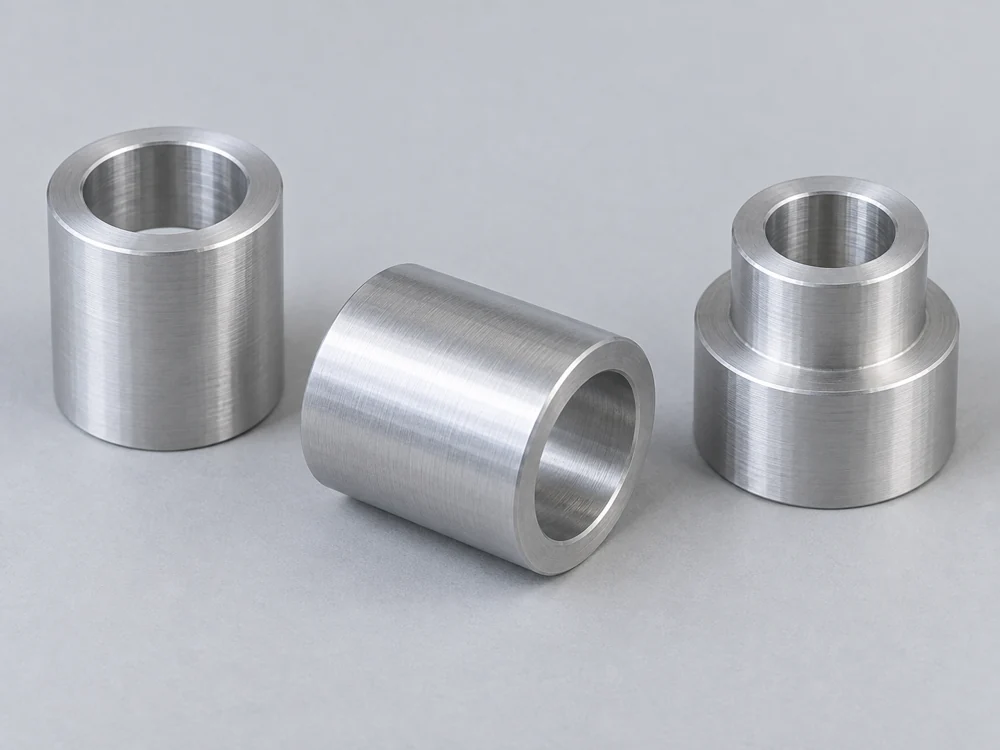
Trois entretoises argentées avec alésage traversant, dont une manchette étagée

Manchons et entretoises de positionnement

Les manchons, les douilles étagées et les entretoises définissent la position radiale ou axiale de pièces adjacentes. Leurs alésages fonctionnels, leurs pilotages et leurs faces d’appui sont spécifiés conjointement, et non uniquement par leur dimension extérieure.

  • Alésages fonctionnels
  • Pilotages de positionnement
  • Longueurs d’appui
Discuter de ce composant

Outils de bout de bras, manipulation de pièces et mécanismes robotisés

Un adaptateur positionne un outil sur le poignet du robot. Un doigt entre en contact avec la pièce à usiner. Un boîtier mécanique loge les composants mobiles. Nous conservons explicitement ces références de fabrication, plutôt que de traiter chaque pièce robotique comme une simple plaque de fixation.

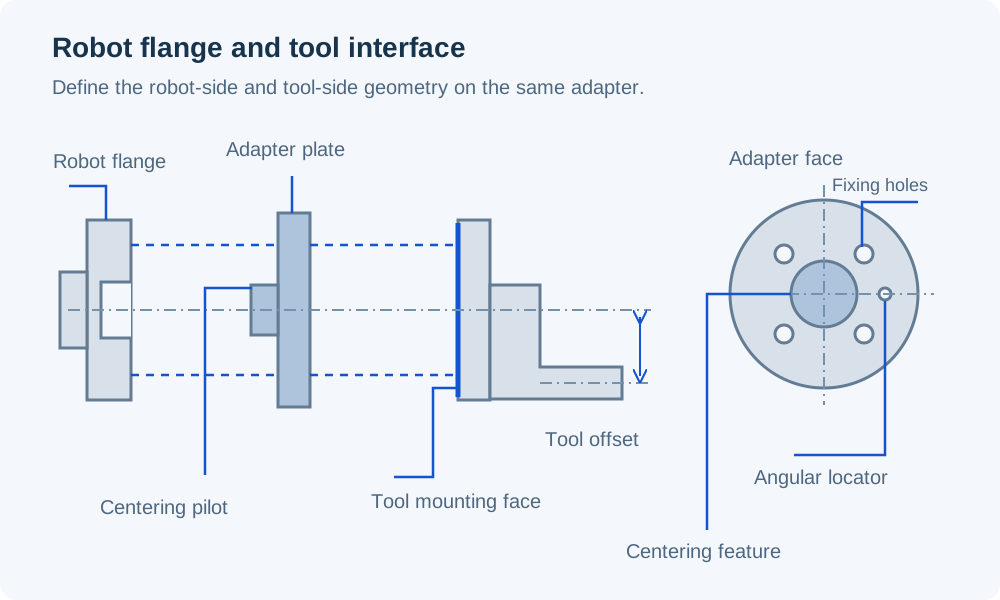
Vue éclatée de côté d'une bride de robot, d'une plaque adaptatrice séparée et d'un support d'outil décalé, avec un détail de la face d'adaptation distinguant le centrage, les trous de fixation et le repère angulaire

Raccordement de la bride de poignet à l’outil sélectionné

Nous usinons l’adaptateur à partir des plans d’interface côté robot et côté outil. Le nombre de trous, la géométrie de positionnement et l’orientation angulaire sont définis des deux côtés ; un diamètre de bride commun ne suffit pas à établir la connexion.

Le modèle intègre les accès requis pour les vis de fixation ainsi que le trajet prévu pour les câbles ou les tuyaux de l’outil.

Positionnement et fixation

Les éléments de positionnement établissent la position, tandis que les éléments de fixation assurent la tenue du joint. La définition de l’ajustement détermine le jeu et le serrage appropriés.

Installation de l’outil

La séquence prévue de serrage doit rester accessible une fois l’outil monté sur l’adaptateur.

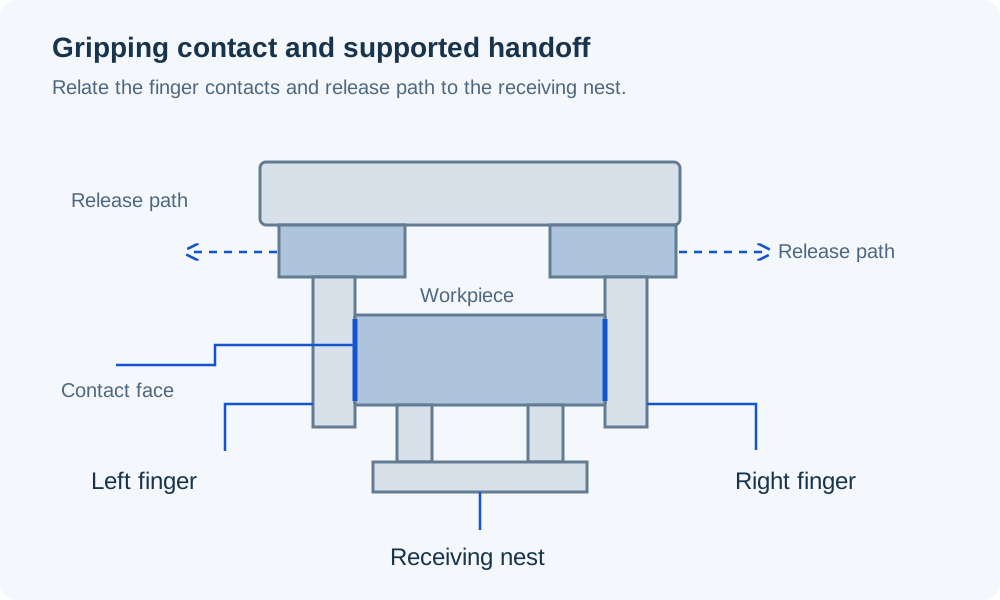
Doigts de préhension gauche et droit opposés en contact avec une pièce déjà supportée par un logement récepteur, les trajectoires de libération vers l'extérieur étant dégagées du logement

Saisie d’une pièce à usiner et relâchement dans un montage

Nous usinons la géométrie de contact du doigt à partir des surfaces de préhension prévues. La forme peut inclure des dégagements autour des bords fragiles ou des évidements, tout en conservant les zones de contact spécifiées par le concepteur de la pince.

Le nid de réception et les doigts doivent offrir des accès compatibles. Le nid supporte la pièce lors du positionnement ; les doigts s’ouvrent ensuite et se retirent sans accrocher une paroi de positionnement ni glisser sur une surface finie.

Zones de contact définies

Le plan de la pièce à usiner indique les zones où les doigts peuvent entrer en contact, ainsi que les surfaces finies, minces ou sensibles qui doivent rester exemptes de tout contact.

Dégagement lors du transfert

L’agencement du montage inclut le chemin d’ouverture et de retrait, et non seulement le contour final de la pièce en position assise.

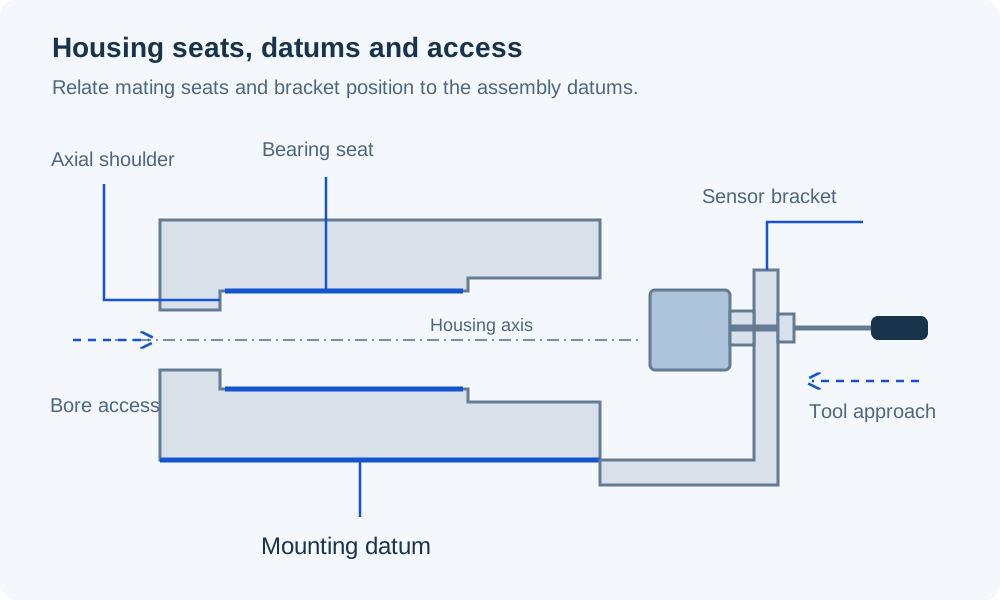
Section d'un boîtier d'articulation vide montrant un siège de roulement, une butée axiale et un référentiel de montage, avec un support de capteur séparé et un accès libre à l'alésage

Positionnement des roulements et capteurs dans un mécanisme robotique

Nous usinons les boîtiers et les détails de support conformément à l’arrangement choisi des roulements et des arbres. Les alésages connectés et les sièges axiaux partagent le système de repères du plan, afin qu’un usinage séparé n’entraîne pas des positions non corrélées.

Un support de capteur se référence à la caractéristique qu’il observe. Des fentes de réglage offrent la plage de réglage prévue, tandis que la disposition finale de fixation maintient la position mécanique sélectionnée pendant le processus d’étalonnage du constructeur d’origine (OEM).

Disposition des roulements

L’emplacement des alésages, la position des épaulements et le dégagement pour le couvercle suivent l’assemblage choisi ; la désignation du roulement à elle seule ne définit pas le logement.

Référence du capteur

Le repère de montage et le dégagement du champ de vision sont définis avant l'ajout d'une fente de réglage.

Pièces d'interface, essais en cellule et composants répétitifs

Nous identifions l’objectif de chaque livraison de développement, puis conservons la géométrie validée pour l’usinage répétitif.

Pièces d’interface

Les adaptateurs et doigts prototypes vérifient, avant l’entrée de l’assemblage dans un essai en cellule, la compatibilité de la connexion avec l’équipement sélectionné, l’accès aux vis et le dégagement de la pièce usinée.

Ensemble de composants d’essai

Le matériau et la finition prévus sont utilisés pour l’évaluation, par l’intégrateur, de la préhension, du déplacement et de la remise de la pièce. Chaque révision d’une pièce reste identifiable lorsque les observations conduisent à une modification de conception.

Pièces libérées et pièces de remplacement

Les pièces répétitives suivent la définition approuvée de l’interface et des zones de contact. Le remplacement d’un modèle de préhenseur ou la modification du profil de la pièce usinée sont traités comme une nouvelle configuration chaque fois que la géométrie d’assemblage change.

Paramètres matériaux pour les outillages et les composants robotisés

La masse de l’outil, le contact avec la pièce et la résistance de la matière brute conduisent à des choix de matériaux différents. Nous utilisons la nuance et l’état spécifiés ; ces références permettent de distinguer l’aluminium structural, les détails de positionnement en acier inoxydable et les pièces de contact en polymère.

Usinage de la robotique CNC — paramètres matériaux
Matériau / étatParamètres de référenceContexte du composant
6061-T6/T6511 — profilé extrudéLimite d’élasticité ≥240 MPa ; densité ≈2.71 g/cm³Plaques d’adaptation et corps d’outillage
7075-T651 · Référence KaiserLimite d’élasticité typique 503 MPa ; résistance à la traction 572 MPaDoigts ou détails structurels à haute résistance, conformément au dessin
316L/EN 1.4404Module d’élasticité 200 GPa à 20°CPièces de positionnement et de fixation en acier inoxydable, conformément aux spécifications
POM-C · TECAFORM AH naturelModule de traction 2.8 GPa ; absorption d’eau 0.05%Plaquettes de préhension et contacts de nid remplaçables

Références : extrusion Hydro Alloy 6061, limite élastique minimale et densité typique ; tôle/bobine/plaque Kaiser 7075, propriétés typiques en T651 ; données physiques Outokumpu Supra 316L/4404 ; Ensinger TECAFORM AH naturel (module à 1 mm/min ; absorption d’eau après 24 h à 23°C). Les valeurs matériaux ne définissent pas la charge utile d’un outil assemblé ni la force de préhension.

Usinage des faces fonctionnelles, des portées et des profils

Le plan d'usinage suit les références fonctionnelles de la pièce. Un adaptateur, un profil de doigt et un alésage de logement nécessitent des modes de serrage et des contrôles différents.

Positionnement du poignet, contact du doigt et jeu d’assemblage

Nous utilisons les caractéristiques qui positionnent l’outil ou la pièce comme références de fabrication. Une cote extérieure précise ne compense pas un décalage de la face de contact ou du motif de fixation.

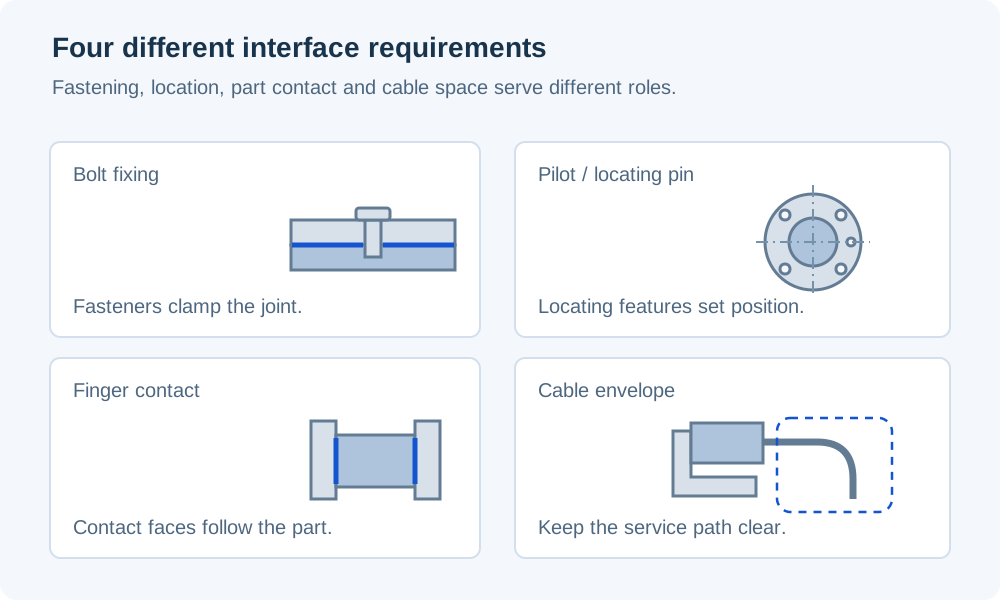
Des détails séparés distinguent la fixation de l'articulation, le centrage et le positionnement par goupille, les faces de contact des doigts de préhension et l'enveloppe de dégagement pour câbles

Centrage et position angulaire du poignet

Une caractéristique de centrage positionne radialement l’adaptateur ; une goupille ou un motif séparé en définit l’orientation. L’interface d’assemblage retenue détermine comment ces caractéristiques de positionnement évitent toute contrainte superflue.

Montage du doigt par rapport à la face de contact

Le profil de contact est coté à partir des références de montage du préhenseur. Une géométrie distincte gauche/droite est indiquée lorsque la prise prévue n’est pas symétrique.

Sièges et épaulements du logement

Le dessin relie les sièges de roulement à leurs butées axiales et aux faces de montage adjacentes. Les dégagements d’angle permettent à la face prévue de s’appuyer correctement plutôt que de rencontrer en premier lieu un rayon d’accouplement.

Accès pour câbles et flexibles

Les ouvertures et dégagements laissent les connecteurs sélectionnés accessibles. La disposition complète de l’outil fournit l’enveloppe de déplacement du câble ou du flexible mobile ; une ouverture pratiquée dans une plaque isolée ne garantit pas le jeu requis pendant le mouvement du robot.

Finition des surfaces de montage et de contact

Les interfaces montées et les contacts avec la pièce à usiner nécessitent leurs propres exigences finales, distinctes de la finition extérieure générale.

Texture de contact de préhension

Les surfaces de contact des doigts suivent le profil, la texture et le traitement des bords sélectionnés. Nous n’ajoutons pas de texture tranchante ni n’éliminons un bord que la conception de préhension utilise pour positionner la pièce à usiner.

Interfaces revêtues et masquées

Pour l’aluminium anodisé, le plan de tolérances et de recouvrement identifie les alésages de positionnement, les ajustements d’axes et les filetages. Ces caractéristiques sont vérifiées dans l’état fini spécifié pour l’assemblage.

Pièces de contact remplaçables

Un tampon ou une doublure polymère définis séparément peuvent être remplacés sans refaire l’intégralité du doigt ou du berceau. Leur géométrie de fixation et leur épaisseur restent incluses dans la définition contrôlée du contact.

Références sélectionnées pour les brides et les interfaces de préhension

Les références d’équipement ci-dessous indiquent quelles dimensions définissent différentes parties d’une fixation robotique. Nous inspectons la pièce personnalisée conformément à son dessin libéré, y compris l’ajustement d’accouplement et l’état final de la surface.

Les motifs de fixation, la localisation radiale et la localisation angulaire sont vérifiés comme des caractéristiques distinctes. Le profil de préhension est mesuré à partir des mêmes références utilisées pour le montage du doigt.

Usinage robotique CNC — spécifications fonctionnelles
Caractéristique d’accouplementCotes de référenceAcceptation de la pièce personnalisée
Fixations de bride outil série UR e-SeriesCercle de fixation Ø50 mm ; 4 × M6-6HMotif d’adaptateur, orientation et forme spécifiée des trous
Alésage de centrage de la bride série UR e-SeriesØ31.50 H7Ajustement de centrage et appui de face conformément au dessin du composant
Logement de goupille de la bride série UR e-SeriesØ6 H7 ; profondeur 6.20 ±0.20 mmLocalisation et engagement des goupilles conformément à la définition d’accouplement
Trous d’accessoires latéraux Robotiq 2F-85 / 2F-1402 × M4 × 0.7 ; entraxe 12 mm ; profondeur recommandée ≤6 mmMotif de support et saillie des vis dans la pince
Profil personnalisé de contact du doigtDimensions de contact et jeu, mm ; limites du dessinProfil par rapport aux repères de montage du doigt et à l’état réel de la pièce à usiner

Références : dessin développeur Universal Robots pour les brides d’outils UR3e/UR5e/UR10e/UR16e ; guide de montage des accessoires latéraux Robotiq, juin 2026. Les valeurs décrites correspondent aux équipements d’accouplement désignés, et non à la géométrie universelle des robots ou aux tolérances d’usinage des adaptateurs. Le dessin du composant définit le centrage d’accouplement, la goupille, la forme des trous et l’état fini.

Inspection du composant et validation du système

Notre champ d'application couvre les composants usinés et les inspections spécifiées dans le devis. L'intégration robotique, la validation de la force de préhension, l'évaluation de la charge utile, la sécurité fonctionnelle et la répétabilité du système restent des responsabilités distinctes du programme d'équipement.

Outils appariés et identité des pièces de rechange

L'enregistrement d'un composant doit identifier l'équipement associé et la géométrie de contact, notamment lorsque plusieurs outils partagent une même plaque ou une même empreinte de doigt.

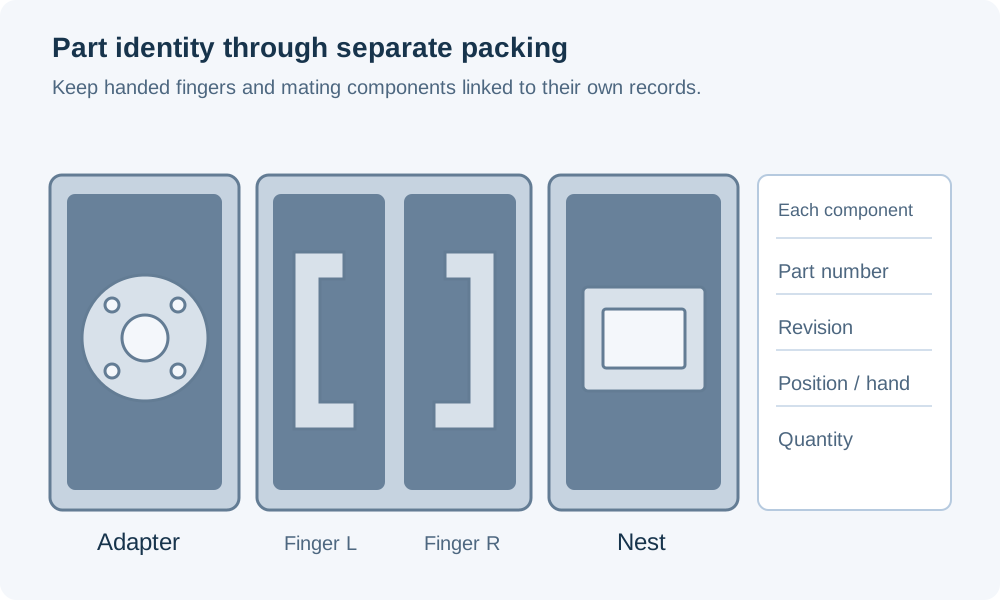
Plaque adaptatrice, doigts de préhension gauche et droit distincts et logement récepteur placés dans des compartiments de protection séparés, avec les champs « pièce », « révision », « position » et « quantité »

Variantes de doigts et de nids

Chaque profil de préhension distinct et chaque nid de réception possède sa propre référence de pièce. Les marquages « gauche/droite » suivent la définition d'assemblage plutôt que l'orientation dans laquelle une pièce est emballée.

Révision de l'interface

L'adaptateur et les entretoises associées conservent la révision du dessin d'interface utilisée pour l'usinage. Une épaisseur modifiée, une caractéristique de positionnement ou un motif d'outil restent visibles dans la commande de pièce de rechange.

Surfaces de travail protégées

L'emballage isole les profils de préhension, les pilots de positionnement et les sièges de roulement des autres pièces métalliques voisines. Les petits tampons et manchons remplaçables restent identifiables grâce à leurs références de composant.

FAQ sur l'usinage robotisé CNC

Un seul plateau adaptateur peut-il s'adapter à tous les robots d'un même fabricant ?

Non. Les détails de l'interface peuvent varier d'un modèle de robot à l'autre. Universal Robots, par exemple, documente quatre positions de bride d'outil M6 sur l'UR5e et six positions M8 sur l'UR20. Nous avons besoin du modèle sélectionné ainsi que de son dessin d'interface d'outil, et non seulement de la marque du robot ou de sa classe de charge utile.

Un plateau adaptateur usiné est-il un changeur d'outils automatique ?

Non. Un adaptateur relie deux interfaces mécaniques définies. Un changeur d'outils automatique nécessite également un mécanisme de verrouillage validé, ainsi que toutes les connexions aux utilities ou fonctions d'état requises. Nous pouvons fabriquer un plateau ou un composant spécifié dans ce cadre de conception, mais une commande de plateau n'inclut pas un système complet de changement d'outils.

Des doigts plus longs peuvent-ils conserver la valeur nominale de force initiale du préhenseur ?

Ne le supposez pas. Allonger la zone de contact au-delà de la base du doigt modifie le moment appliqué. Les recommandations de Robotiq pour les embouts personnalisés exigent que la conception reste dans les limites de moment et de dimensions autorisées par le préhenseur. Le concepteur du préhenseur doit évaluer la nouvelle géométrie avant d'appliquer une valeur existante de force ou de charge utile à cette configuration.

Le modèle nominal de la pièce est-il suffisant pour définir une poche de préhension ?

Il définit la forme nominale, mais la poche nécessite également une décision concernant la variation de la pièce. Les surfaces de contact issues de la fonderie, du moulage ou non finies peuvent différer de la surface finale CAD. Identifiez l’état réel de la surface saisie, sa plage dimensionnelle ainsi que les zones prévues de dégagement ou de contact avant de valider le profil des doigts.

Un patin de contact en polymère empêchera-t-il toute marque sur la pièce ?

Aucun choix de matériau à lui seul ne garantit ce résultat. La pression de contact, les impuretés piégées, la texture de surface et l’état de finition de la pièce influencent toutes l’apparition de marques. Nous usinons la géométrie et le matériau spécifiés pour le patin ; l’équipe équipement l’évalue par rapport à la surface réellement manipulée et aux critères d’acceptation.

La modification de l’épaisseur de l’adaptateur affecte-t-elle la définition du point central de l’outil ?

Oui, si elle modifie la position de l’outil par rapport au poignet. L’intégrateur doit tenir compte du décalage résultant dans la définition de l’outil assemblé et revoir les conditions pertinentes de charge utile et de mouvement. Le fait que les deux répartitions de trous correspondent ne signifie pas qu’un adaptateur d’épaisseur différent constitue une configuration d’outil inchangée.

Les doigts de remplacement doivent-ils être commandés par paires appariées ?

Respectez l’appariement défini pour l’ensemble. Un remplacement individuel est possible lorsque les deux doigts possèdent des définitions indépendantes et interchangeables. Si les doigts ont été ajustés ou finis ensemble, ils doivent être traités comme un ensemble apparié. Identifiez la révision et l’état du doigt conservé plutôt que de supposer qu’un nouveau profil non usé correspondra à son partenaire usé.

ASSISTANCE PROJET

Discutez de votre composant robotisé ou de votre outillage

Fournissez le modèle de la pièce, le dessin, la matière et la quantité. Indiquez l’interface robot ou préhenseur retenue ainsi que la géométrie de contact avec la pièce, dans la mesure où celles-ci définissent le composant.

VETCNCFABRICATION CNC
Français
WhatsApp Envoyez-nous un courriel

Parlez-nous de votre projet

Partagez vos besoins et nous vous répondrons par e-mail.

PDF, CAD ou ZIP · jusqu’à 20 Mo