Roboter-Flanschadapterplatten
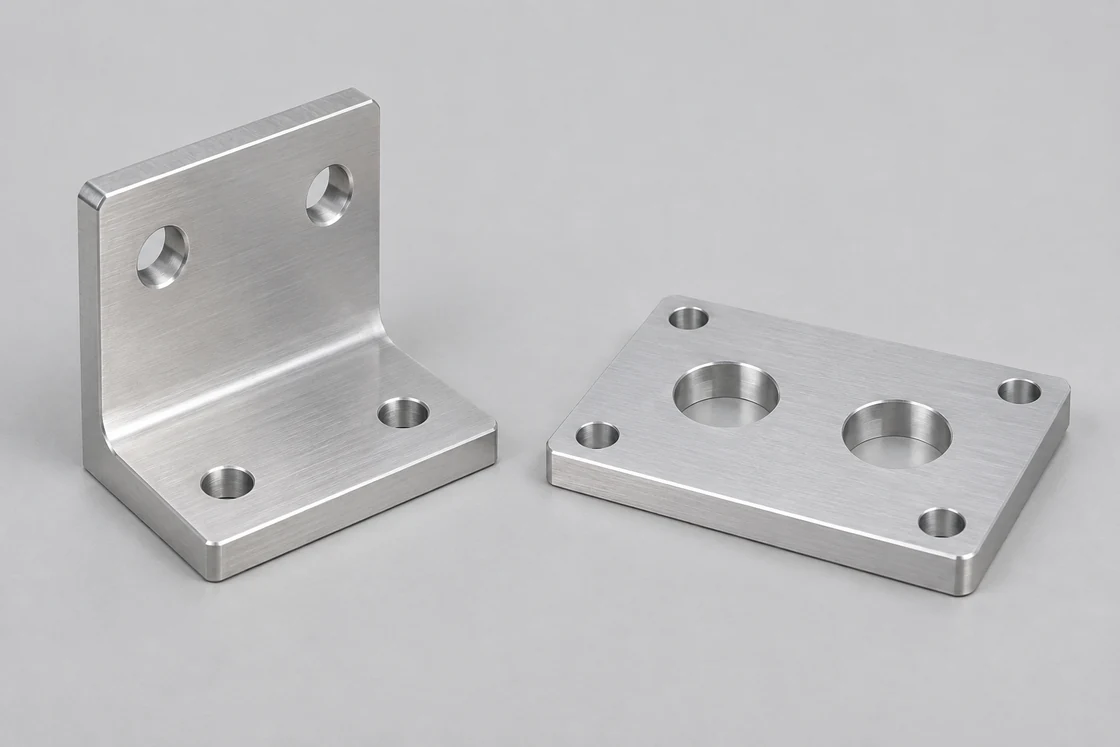
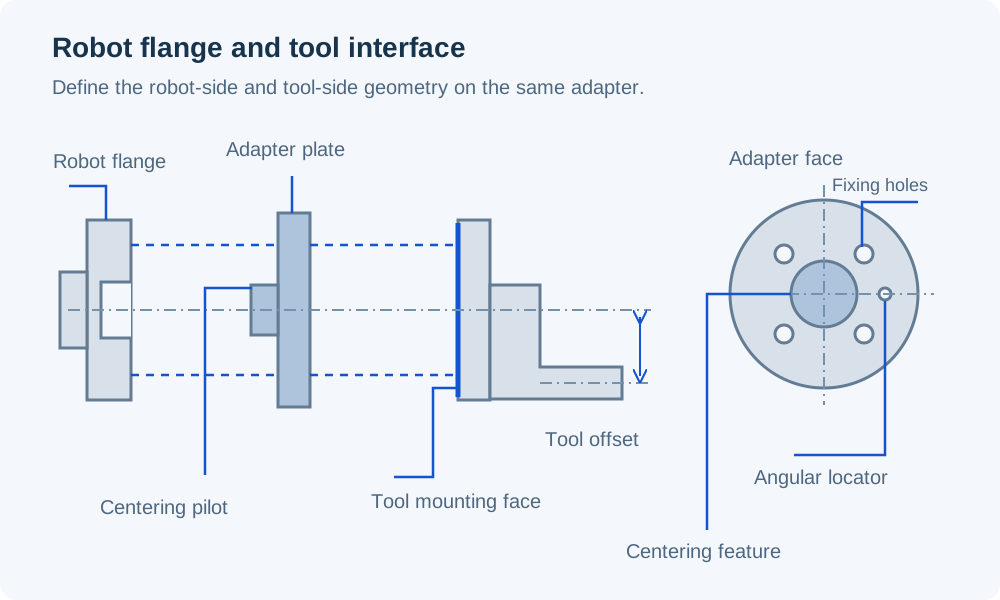
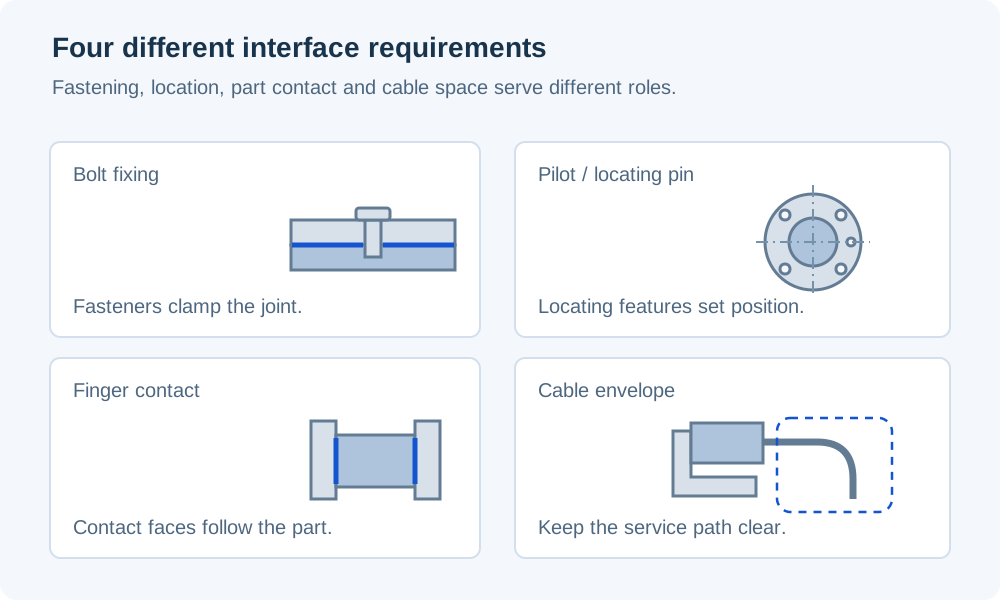
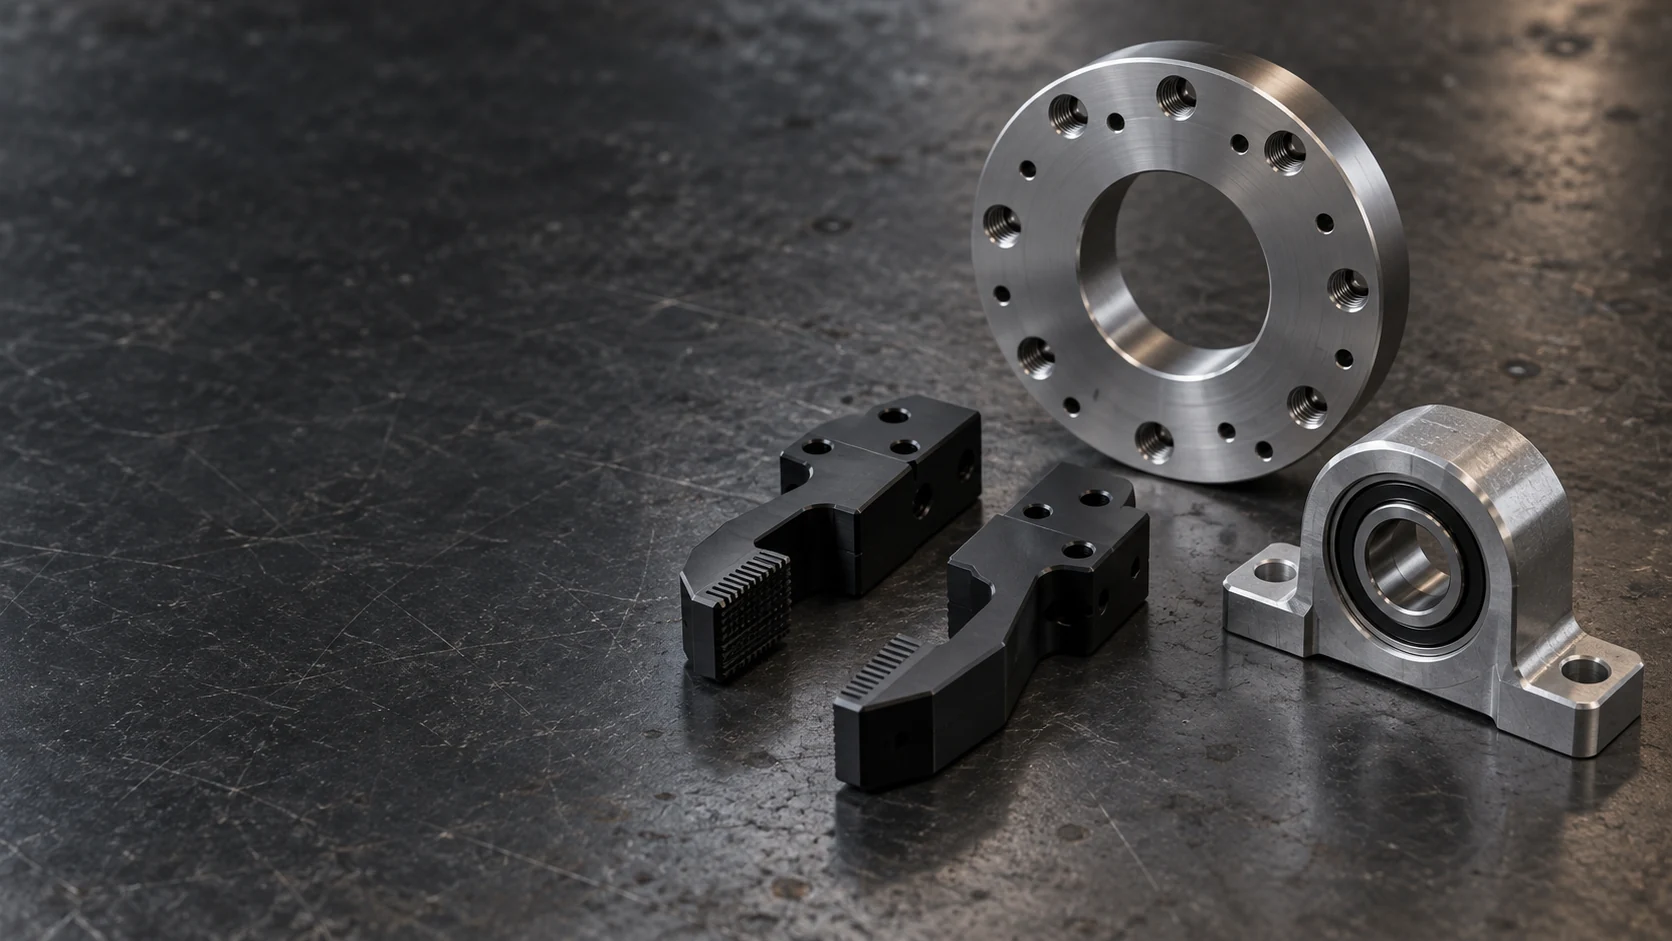
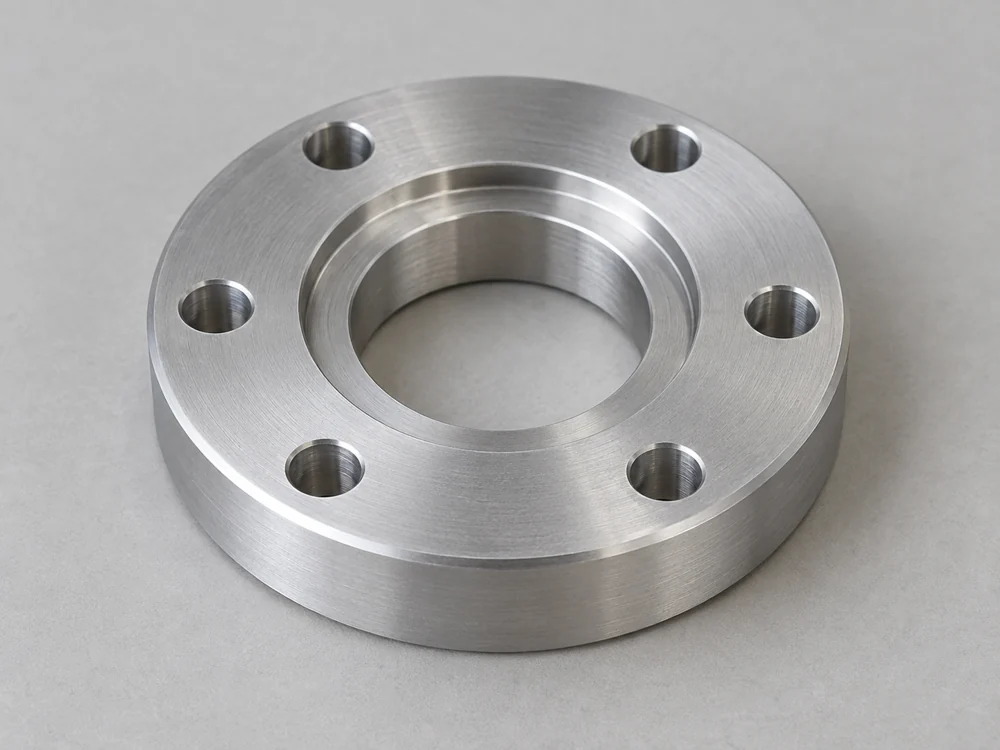
Adapter verbinden das Roboter-Handgelenk mit einem Greifer, Sensor oder einer Werkzeugmontagefläche. Wir bearbeiten die Schraubenmuster, die Positioniermerkmale und die Winkelreferenzen beider Seiten; Dicke und Versatz der Platte ergeben sich aus dem Montagedesign.
Besprechen Sie diese Komponente