Ga naar inhoud
VETCNCCNC-PRODUCTIE
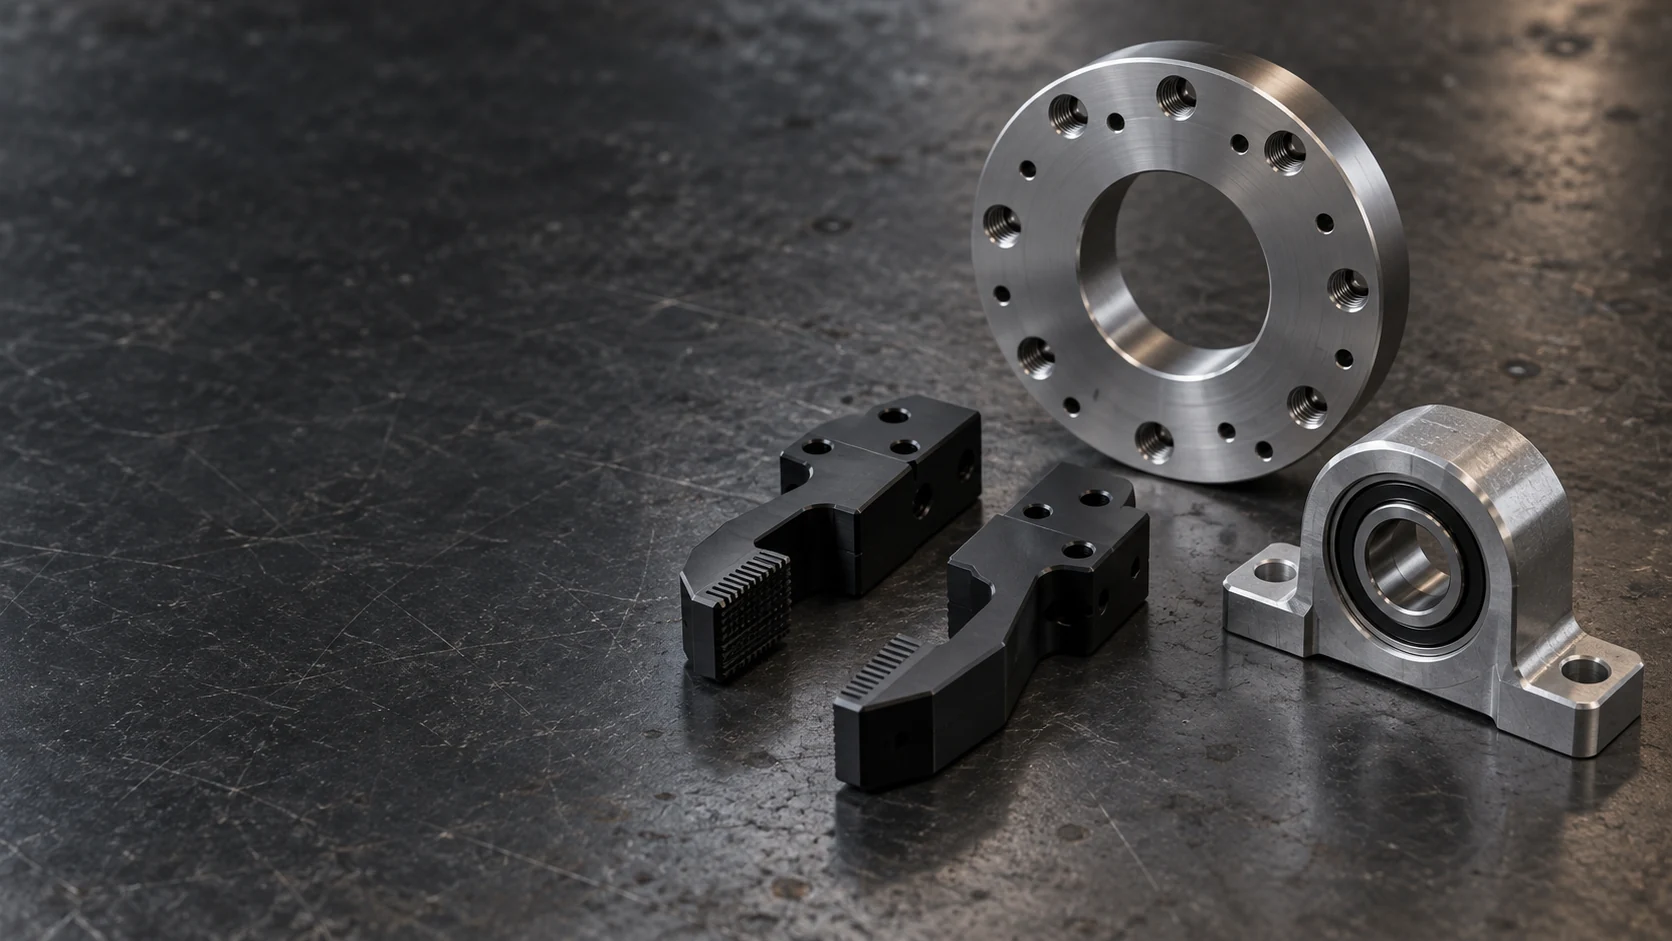
Ronde metalen interfaceplaat, zwarte grijpervingers en een lagerbehuizing op een donker werkvlak

Robotica CNC Bewerking

Wij bewerken flensadapters, op maat gemaakte grepervingers, gewrichtshuizen en positioneringsfixtures voor robotbouwers en automatisatie-integrators. Wij werken vanuit de gekozen robot-, greper- en werkstukinterfaces om de mechanische onderdelen te fabriceren die zijn gedefinieerd in uw apparatuurtekeningen.

  • Interfaces tussen robot en gereedschap
  • Op maat gemaakte greponderdelen
  • Mechanisme-onderdelen

Gebewerkte robotinterfaces, greponderdelen en gereedschap

Ons werkterrein omvat het op maat gemaakte mechanische onderdeel tussen uw geselecteerde apparatuur en de taak die deze uitvoert. De zes onderdeelfamilies omvatten polsgereedschap, mechanismeontwikkeling en werkstukpositionering.

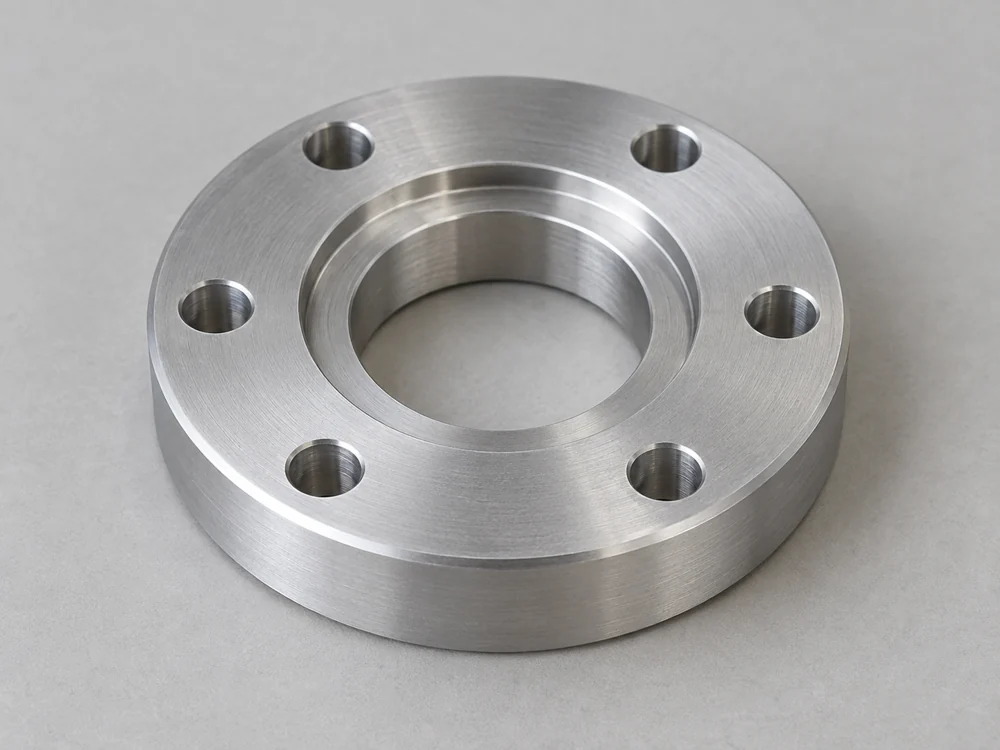
Zilverkleurige ronde adaptorenplaat met zes bevestigingsgaten, een centraal doorgaand gat en een concentrische positioneertrap

Robotflensadapterplaten

Adapters verbinden een robotpolsgewricht met een greper, sensor of montagevlak voor gereedschap. Wij bewerken het boutpatroon, de positioneringskenmerken en het hoekreferentievlak aan beide zijden van de plaat, waarbij de plaatdikte en de offset zijn gedefinieerd in het assemblagedesign.

  • Polspatronen
  • Positioneringskenmerken
  • Gereedschapsoffsetten
Besprek dit onderdeel
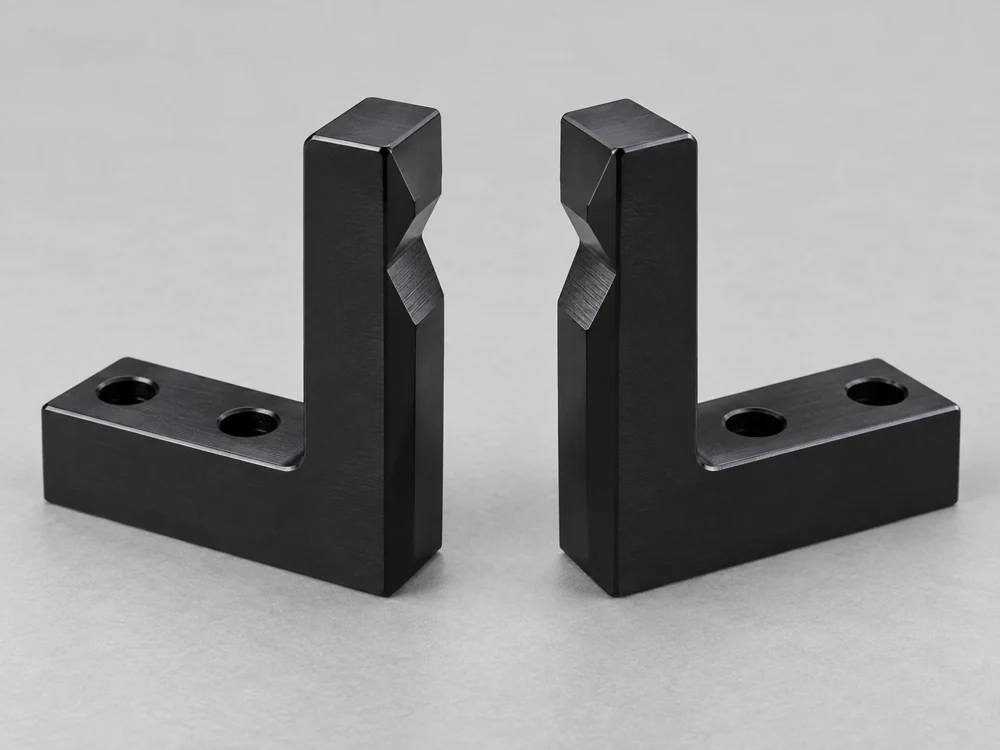
Paar zwarte L-vormige grijpervingers met bevestigingsgaten en tegenovergestelde V-vormige greepgroeven

Op maat gemaakte grepervingers

Vingers en vervangbare tips verbinden de geselecteerde greper met het werkstuk. Wij bewerken de bevestigingskenmerken aan de greperzijde en de gespecificeerde stapjes, uitsparingen of contactvlakken aan het grepende uiteinde.

  • Vingerbevestigingen
  • Contactprofielen
  • Vervangbare tips
Besprek dit onderdeel
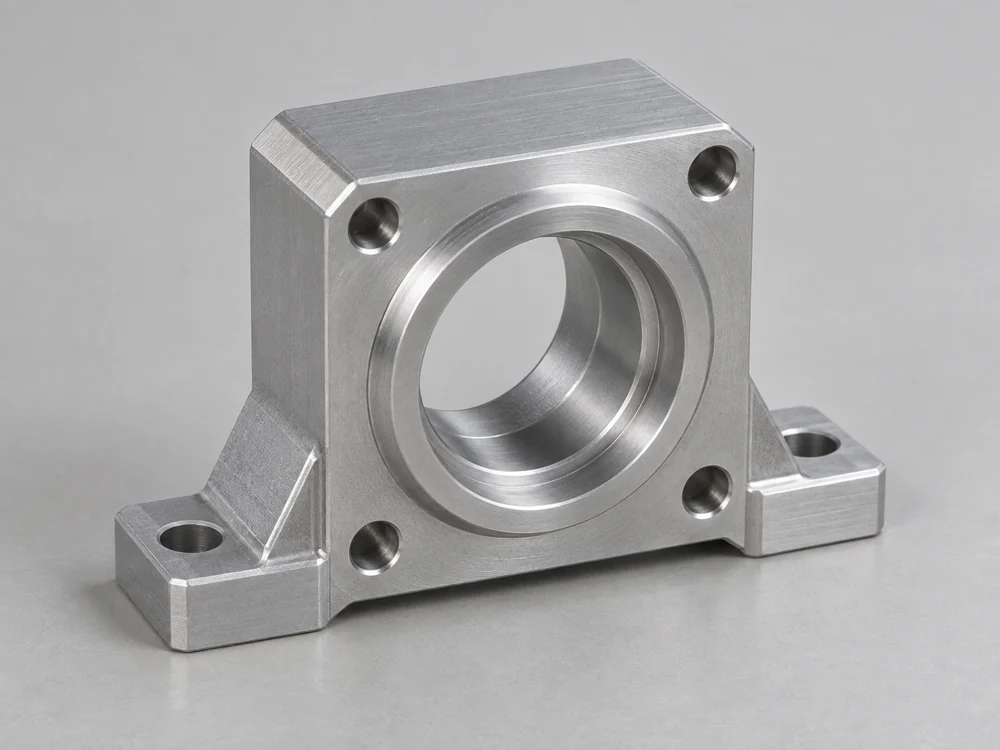
Zilverkleurige lagerbehuizing met trapvormige cilindrische boring, montagevoeten en frontale bevestigingsgaten

Gewrichts- en lagerhuizen

Lege huizen en steunblokken positioneren lagers, assen en deksels binnen een robotmechanisme. Lagerzittingen, axiale schouders en aansluitende bevestigingsvlakken volgen de component- en assemblagetekeningen van de oorspronkelijke fabrikant (OEM).

  • Lagerzittingen
  • Axiale schouders
  • Dekselinterfaces
Besprek dit onderdeel
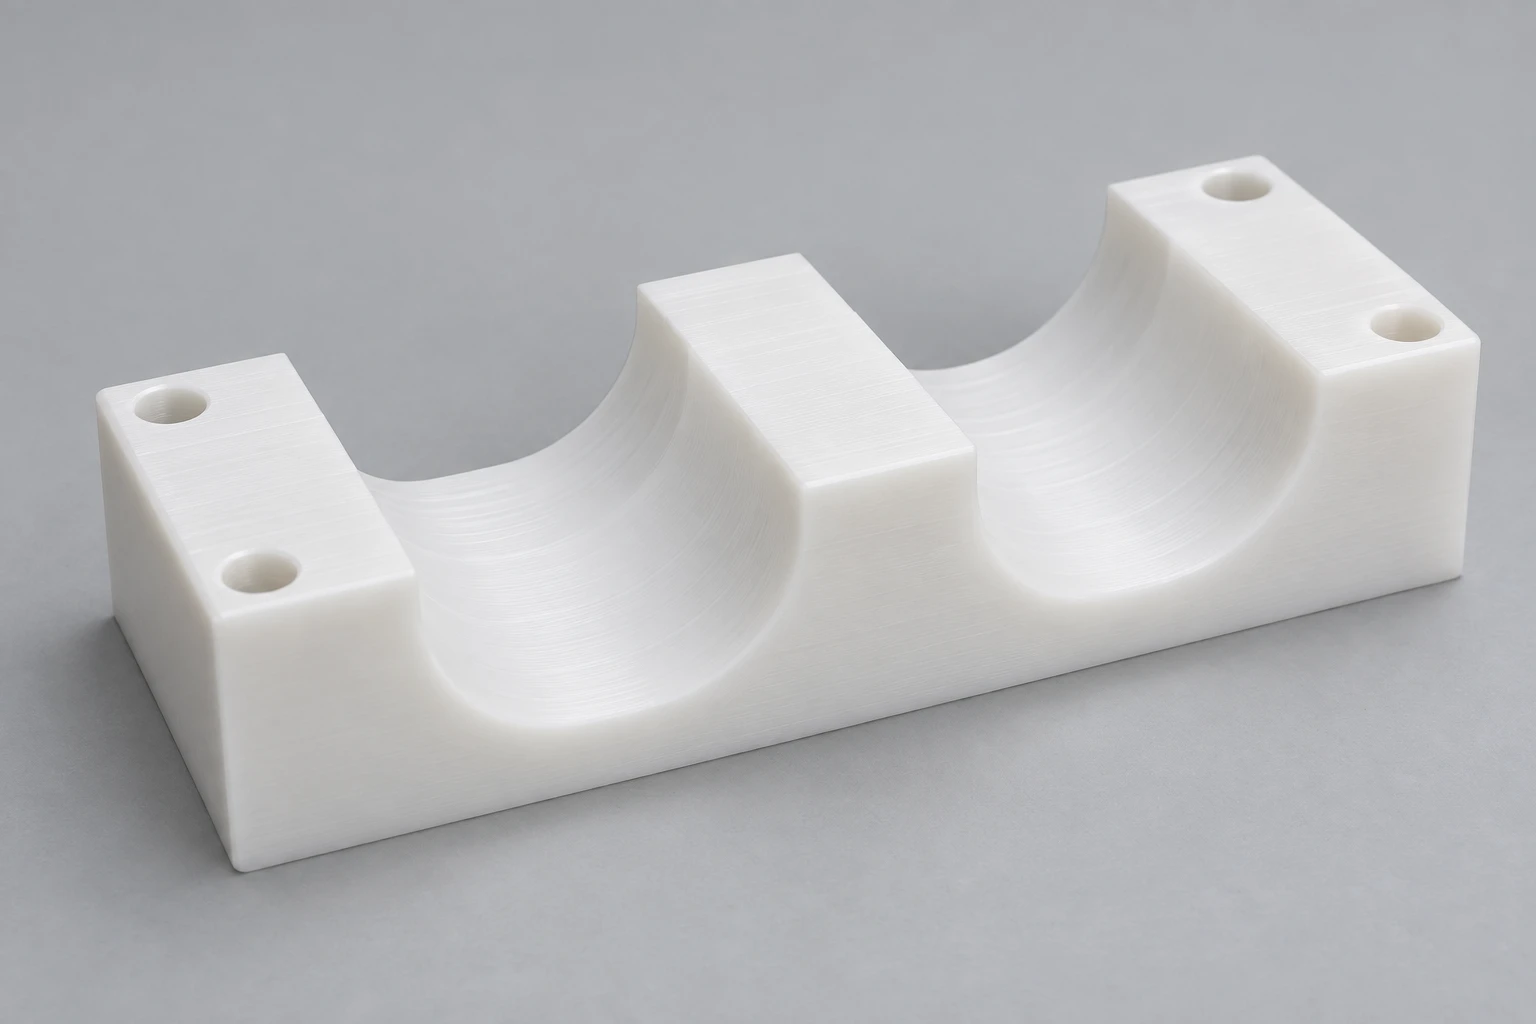
Witte gefreesde kunststof positioneernest met twee gebogen ondersteuningskanalen en vier bevestigingsgaten

Onderdelenopslagruimten en positioneringsfixtures

Opslagruimten en positioneringsblokken ontvangen het onderdeel tijdens het laden, de assemblage of de inspectie. Hun contactvlakken ondersteunen de gedefinieerde werkstukoppervlakken, terwijl er voldoende ruimte blijft voor de greep om te openen en zich terug te trekken.

  • Ondersteunende contactvlakken
  • Positioneringsnokken
  • Vrijspeling bij loskoppeling
Besprek dit onderdeel
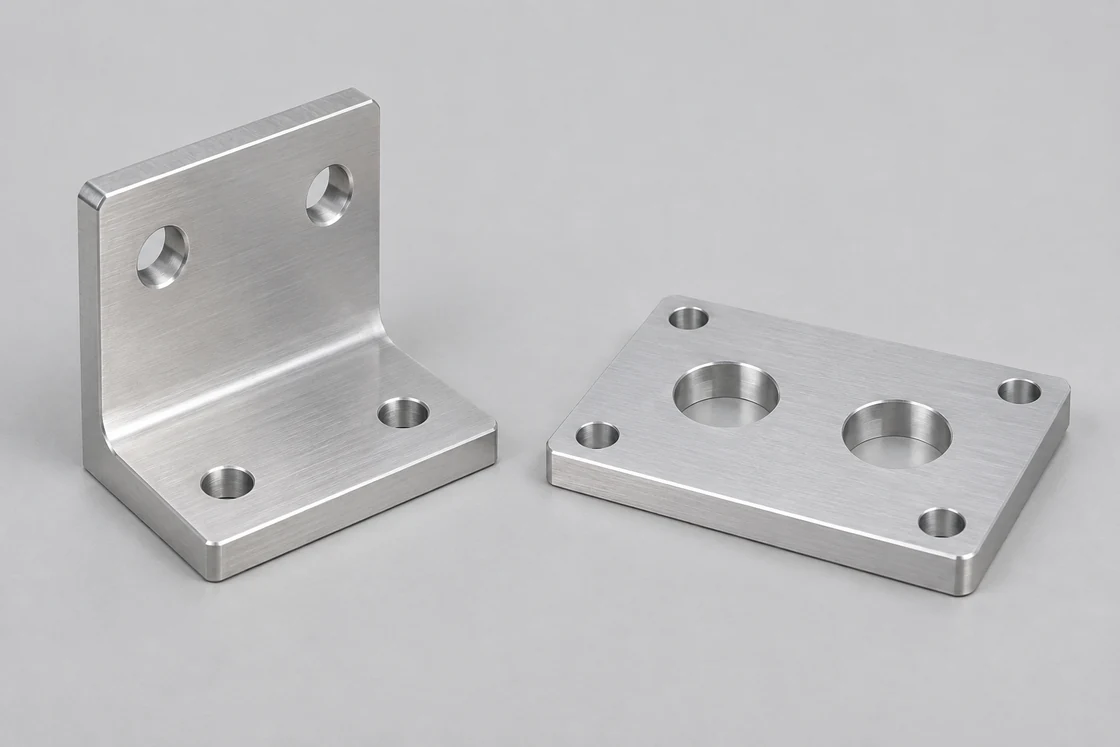
Zilverkleurige L-vormige montagebeugel naast een vlakke montageplaat met ronde gaten

Beugels voor sensoren en camera’s

Beugels positioneren een sensor of visiesysteem ten opzichte van de gereedschaps- of fixturepositie. Wij frezen het montagevlak, de instelmogelijkheden en het apparaatpatroon zonder het vereiste zichtveld of de toegang tot de connector te belemmeren.

  • Apparaatpatronen
  • Verstelbare sleuven
  • Toegang tot connectors
Besprek dit onderdeel
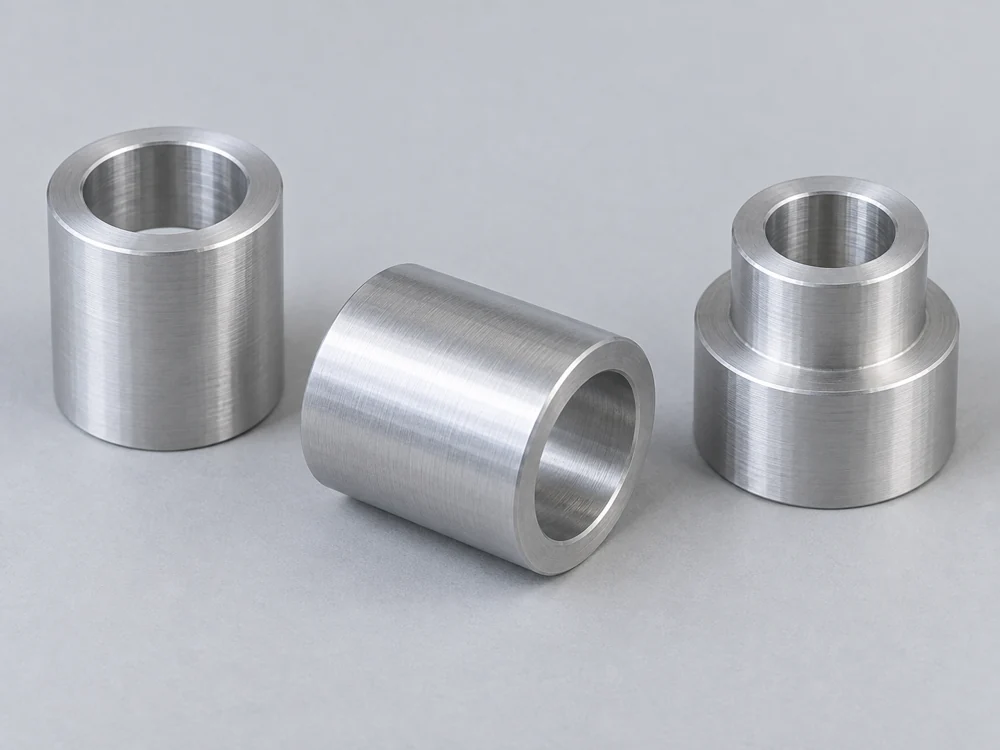
Drie zilverkleurige afstandhouders met doorgaande boringen, waaronder één trapvormige bus

Positioneringsbusjes en afstandsstukken

Busjes, trapvormige bushings en afstandsstukken bepalen de radiale of axiale positie van aansluitende onderdelen. Hun werkboorgaten, centreringsvlakken en steunvlakken worden gezamenlijk gespecificeerd, niet alleen op basis van de buitenafmetingen.

  • Werkboorgaten
  • Centreringselementen (pilots)
  • Steunlengtes
Besprek dit onderdeel

Eind-armgereedschap, onderdeelhandhaving en robotmechanismen

Een adapter positioneert een gereedschap op het polsgewricht. Een vinger raakt het werkstuk aan. Een behuizing voor het mechanisme positioneert de bewegende onderdelen. Wij houden deze productiereferenties expliciet, in plaats van elk robotonderdeel als een montageplaat te behandelen.

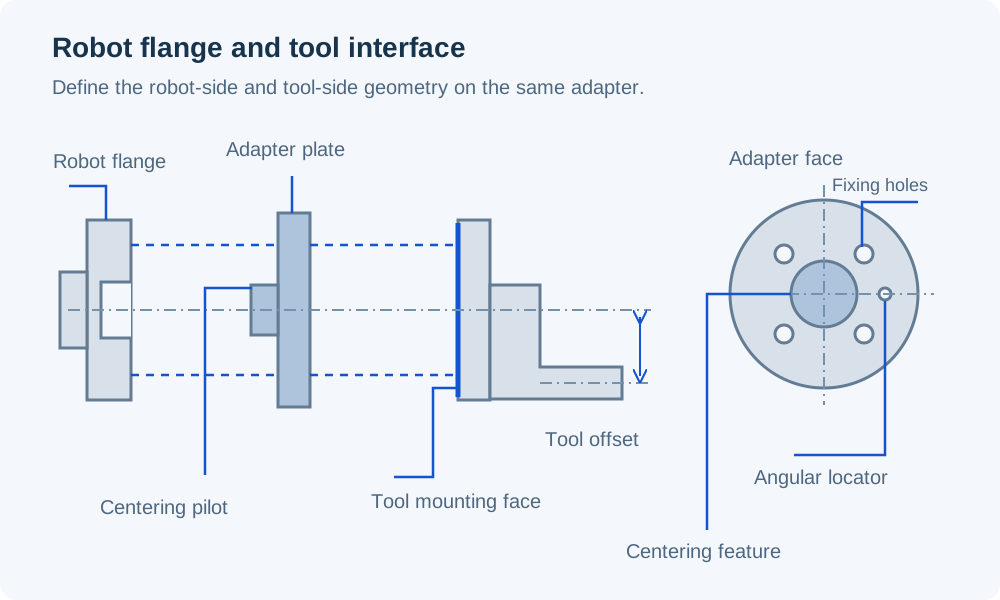
Uit elkaar getrokken zijaanzicht van een robotflens, een afzonderlijke adaptorenplaat en een offset gereedschapsbevestiging, met een gedetailleerde weergave van de adaptorenzijde die de richtpen, bevestigingsgaten en hoekpositioneerder onderscheidt

Verbinding van de polsgewrichtflens met het geselecteerde gereedschap

Wij bewerken een adapter op basis van de constructietekeningen voor de interface aan de robotzijde en de toolzijde. Het aantal gaten, de positioneringsgeometrie en de hoekorientatie zijn aan beide zijden gedefinieerd; een gemeenschappelijke flensdiameter is niet voldoende om de verbinding te garanderen.

Het model bevat de vereiste toegang voor montagebouten en het pad voor de kabels of slangen van de tool.

Positionering en bevestiging

Positioneringskenmerken bepalen de positie, terwijl de bevestigingsmiddelen de verbinding vastzetten. De samenpassingsdefinitie bepaalt de juiste pasvorm en speling.

Toolmontage

De geplande aandraaivolgorde moet blijven toegankelijk nadat de tool op de adapter is gemonteerd.

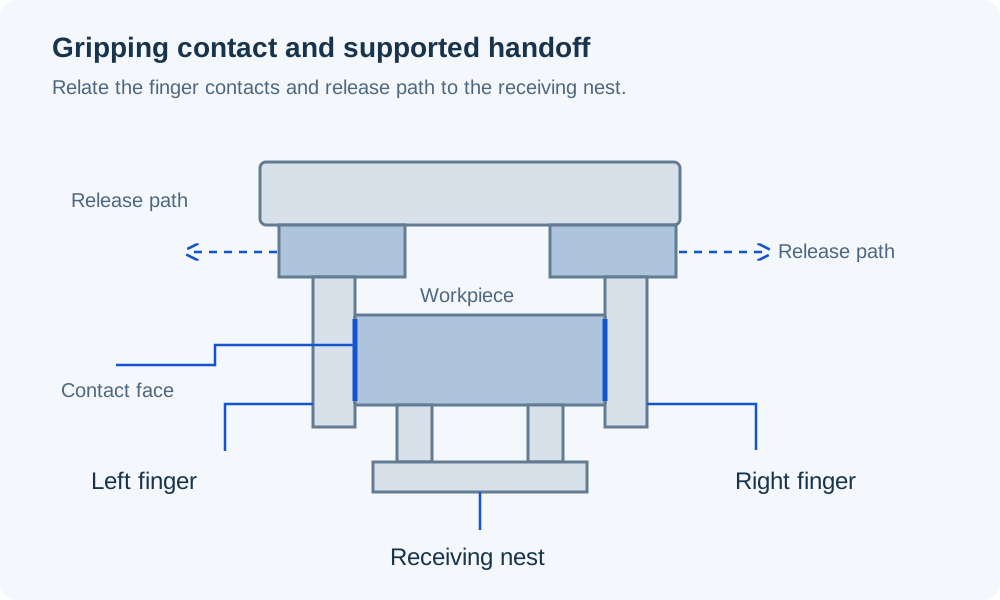
Tegenovergestelde linker- en rechtergrijpervingers die een werkstuk aanraken dat al wordt ondersteund door een ontvangend nest, met vrij uitwijkpaden bij het loslaten buiten het nest

Een werkstuk vastgrijpen en loslaten in een spanvorzel

Wij bewerken de contactgeometrie van de vingers op basis van de beoogde greepvlakken. De vorm kan ontlasting bieden rond kwetsbare randen of uitsparingen, terwijl de door de grijperontwerper gespecificeerde contactgebieden behouden blijven.

De ontvangende nest- en vingerconstructie moeten compatibele toegang bieden. Het nest ondersteunt het onderdeel bij het plaatsen; vervolgens openen de vingers en trekken zich terug zonder vast te lopen tegen een positioneringswand of over een afgewerkte oppervlakte te schuiven.

Gedefinieerde contactzones

Op de tekening van het werkstuk is aangegeven waar de vingers mogen aanraken en welke afgewerkte, dunne of gevoelige oppervlakken vrij moeten blijven.

Overdrachtruimte

De lay-out van de spanvorzel omvat het openings- en terugtrekpad, niet alleen de uiteindelijke ingezette omtrek van het werkstuk.

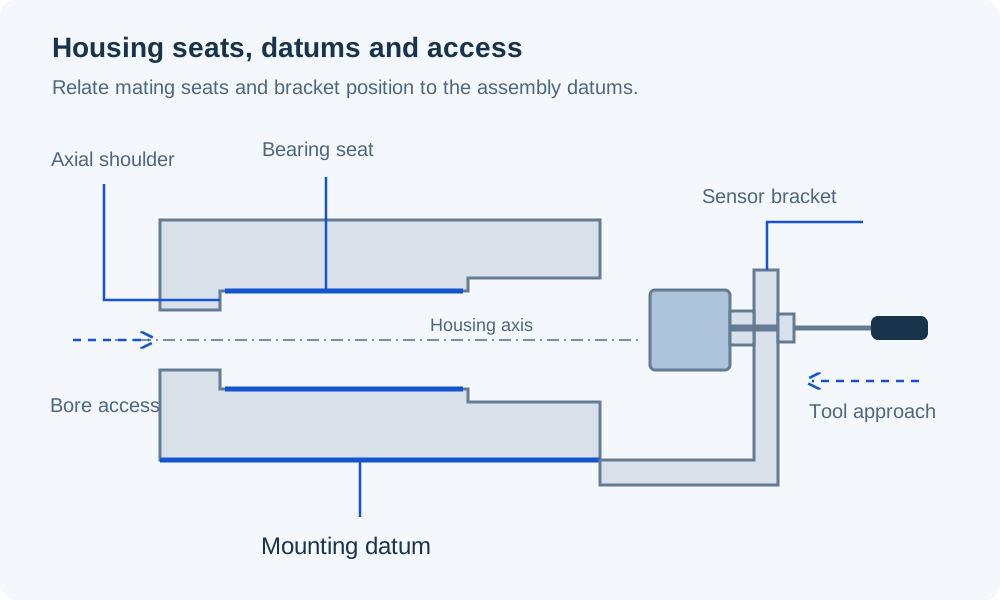
Doorsnede van een lege gewrichtsbehuizing met een lagerzitting, axiale schouder en montage-referentievlak, plus een afzonderlijke sensorbeugel en toegang tot de open boring

Positioneren van lagers en sensoren in een robotmechanisme

Wij bewerken behuizingen en ondersteunende details conform de gekozen lager- en asopstelling. Aaneengesloten boringen en axiale steunvlakken delen het referentiestelsel van de tekening, zodat afzonderlijke opspanningen geen onafhankelijke posities creëren.

Een sensorbeugel verwijst naar het kenmerk dat deze observeert. Instelsleuven bieden het beoogde instelbereik, terwijl de definitieve bevestigingsoplossing de gekozen mechanische positie vasthoudt voor het kalibratieproces van de OEM.

Lageropstelling

De positie van de boring, de asverstelling en de ruimte voor de deksel volgen de gekozen montage; de lageraanduiding alleen definieert de behuizing niet.

Sensorreferentie

Het montage-referentievlak en de vrijruimte voor het gezichtsveld worden gedefinieerd voordat een instelsleuf wordt toegevoegd.

Interface-onderdelen, celtests en herhaalcomponenten

Wij identificeren wat elke ontwikkelingslevering bedoeld is om te verifiëren en behouden vervolgens de goedgekeurde geometrie voor herhaalde bewerking.

Interfacepasvorm-onderdelen

Prototype-adapters en -vingers controleren de gekozen apparatuurverbinding, toegang tot montagebouten en werkstukruimte voordat de assemblage een celtest ingaat.

Set proefcomponenten

Het beoogde materiaal en de afwerking worden gebruikt voor de evaluatie door de integrator van het vasthouden, de beweging en de overdracht. Elke revisie van het onderdeel blijft herkenbaar wanneer observaties leiden tot een ontwerpverandering.

Goedgekeurde onderdelen en vervangingsonderdelen

Herhaalde onderdelen volgen de goedgekeurde interface- en contactdefinitie. Het vervangen van een greepmodel of het wijzigen van het werkstukprofiel wordt behandeld als een nieuwe configuratie zodra de passende geometrie verandert.

Materiaalparameters voor gereedschappen en robotcomponenten

De massa van het gereedschap, het onderdeelcontact en de sterkte van het grondmateriaal leiden tot verschillende materiaalkeuzes. Wij gebruiken de gespecificeerde legering en toestand; deze referenties helpen bij het onderscheid tussen structureel aluminium, roestvaststalen positioneringsdetails en polymeercontactonderdelen.

Robotica CNC bewerking — materiaalparameters
Materiaal / toestandReferentieparametersToepassingscontext van het onderdeel
6061-T6/T6511-extrusieVloeigrens ≥240 MPa; dichtheid ≈2.71 g/cm³Adaptorenplaten en gereedschapslichamen
7075-T651 · Kaiser-referentieTypische vloeigrens 503 MPa; treksterkte 572 MPaOp de tekening gespecificeerde hoogwaardige vingers of structurele details
316L/EN 1.4404Elastische modulus 200 GPa bij 20°CGespecificeerde roestvaststalen positionerings- en montageonderdelen
POM-C · TECAFORM AH natuurlijkTrekmodulus 2.8 GPa; wateropname 0.05%Vervangbare gripkussentjes en nestcontacten

Referenties: Hydro-legering 6061 extrusie — minimale vloeigrens en typische dichtheid; Kaiser 7075 plaat/band/plaat — typische T651 eigenschappen; Outokumpu Supra 316L/4404 fysieke gegevens; Ensinger TECAFORM AH natuurlijk (modulus bij 1 mm/min; wateropname na 24 h bij 23°C). Materiaalwaarden definiëren niet de nuttige last van het geassembleerde gereedschap of de gripkracht.

Bewerking van de werkvlakken, aanslagvlakken en profielen

Het bewerkingsplan volgt de werkreferenties van het onderdeel. Een adapterpatroon, vingerprofiel en behuizingboor vereisen verschillende opspanmethoden en controles.

Polshoogte, vingercontact en montagevrijheid

Wij gebruiken de kenmerken die het gereedschap of het werkstuk positioneren als productiereferenties. Een nauwe buitenafmeting compenseert niet voor een verplaatst contactvlak of een onjuist geplaatst bevestigingspatroon.

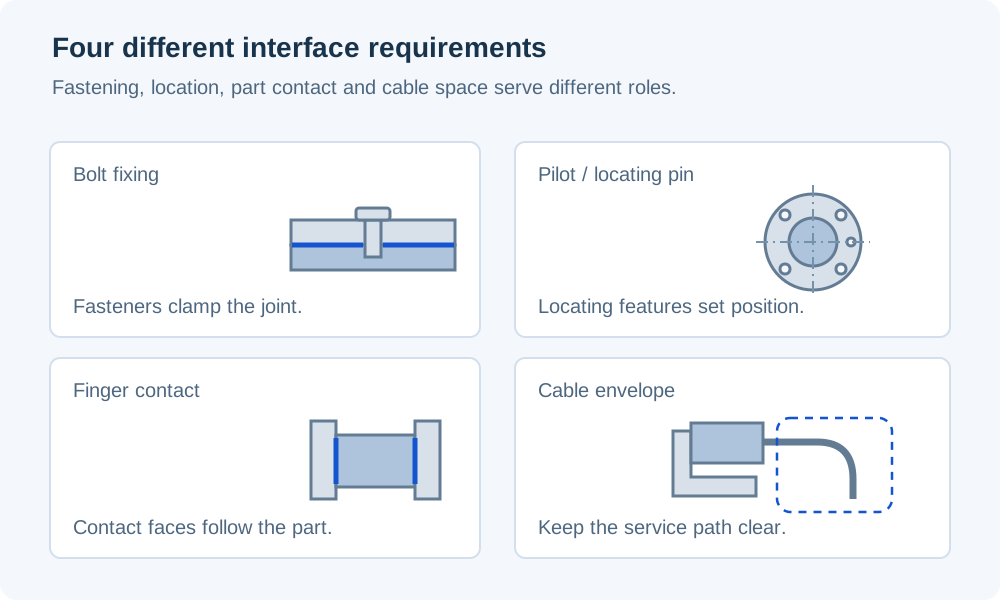
Afzonderlijke details onderscheiden gewrichtsbevestiging, richtpen- en penpositionering, contactvlakken van de grijpervingers en de kabelspeling

Centrering van de pols en hoekpositie

Een centrerend kenmerk positioneert de adapter radiaal; een afzonderlijke pin of patroon bepaalt de oriëntatie. De gekozen samenwerkende interface bepaalt hoe deze positionerende kenmerken overbodige beperkingen vermijden.

Vingerbevestiging ten opzichte van het contactvlak

Het contactprofiel is uitgemeten vanaf de referentiepunten voor de greepbevestiging. Afzonderlijke linker- en rechtergeometrie wordt aangegeven wanneer de beoogde greep niet symmetrisch is.

Behuizingzittingen en schouders

De tekening relateert lagerzittingen aan hun axiale eindstops en aangrenzende bevestigingsvlakken. Hoekverlichtingen zorgen ervoor dat het beoogde vlak volledig op zijn plaats komt te zitten, in plaats van eerst contact te maken met een aansluitende radius.

Toegang voor kabels en slangen

Openingen en verlichtingen zorgen ervoor dat de geselecteerde connectoren bereikbaar blijven. De complete gereedschapsopstelling geeft de bewegingsomvang (envelope) van de bewegende kabel of slang weer; een opening in een geïsoleerde plaat garandeert geen vrijheid tijdens robotbeweging.

Afwerking van de bevestigings- en contactvlakken

Precies passende interfaces en werkstukcontacten vereisen eigen eisen voor de eindtoestand, los van de algemene buitenafwerking.

Oppervlaktstructuur van het greepcontact

De contactvlakken van de vingers volgen het geselecteerde profiel, de oppervlaktstructuur en de randafwerking. Wij voegen geen scherpe structuur toe of verwijderen geen rand die door het greepontwerp wordt gebruikt om het werkstuk te positioneren.

Gecoate en afgedekte interfaces

Bij geanodiseerd aluminium geeft het toelaatbaarheids- en dekkingsplan de positionerende boringen, paspenningen en schroefdraad aan. Deze kenmerken worden gecontroleerd in de afgewerkte toestand zoals gespecificeerd voor montage.

Vervangbare contactdelen

Een afzonderlijk gedefinieerde polymeerplaat of -invoeging kan worden vervangen zonder de gehele vinger of nest opnieuw te produceren. De geometrie voor bevestiging en de dikte blijven onderdeel uitmaken van de gecontroleerde contactdefinitie.

Geselecteerde flens- en greepinterface-referenties

De onderstaande apparatuurreferenties tonen welke afmetingen verschillende delen van een robotaanpassing definiëren. Wij inspecteren het maatwerkdeel conform de vrijgegeven tekening, inclusief de samenwerkende pasvorm en de eindoppervlaktoestand.

Bevestigingspatronen, radiale positie en hoekpositie worden als afzonderlijke kenmerken gecontroleerd. Het greepprofiel wordt gemeten vanaf dezelfde referentiepunten die worden gebruikt voor de bevestiging van de vinger.

Robotica CNC bewerking — functiespecificaties
Samenwerkend kenmerkReferentieafmetingenAcceptatie van maatwerkonderdelen
UR e-Series gereedschapsflens-bevestigingsmiddelenBoltcirkel Ø50 mm; 4 × M6-6HAdapterpatroon, oriëntatie en gespecificeerde gatvorm
Centreringboor van de UR e-Series-flensØ31.50 H7Passende pilootpasvorm en aansluitvlakopname volgens onderdeeltekening
Pinnenontvangstflens van de UR e-SeriesØ6 H7; diepte 6.20 ±0.20 mmPinnlocatie en ingrijping volgens de definitie van het passende onderdeel
Zijaccessoiregaten voor Robotiq 2F-85 / 2F-1402 × M4 × 0.7; middelpunten op 12 mm; aanbevolen diepte ≤6 mmBeugelpatroon en schroefprojectie in de greper
Aangepast vingercontactprofielContactafmetingen en speling, mm; tekeningsgrenzenProfiel ten opzichte van de vingermontage-datumvlakken en de werkelijke werkstuktoestand

Referenties: technische tekening van Universal Robots voor UR3e/UR5e/UR10e/UR16e gereedschapsflensen; richtlijnen van Robotiq voor zijmontage van accessoires, juni 2026. De waarden beschrijven de genoemde passende apparatuur, niet de universele robotgeometrie of de bewerkings toleranties van adapters. De onderdeeltekening definieert de passende piloot, de pin, de gatvorm en de eindtoestand.

Inspectie van onderdelen en validatie van het systeem

Ons bereik omvat bewerkte onderdelen en de in de offerte gespecificeerde inspectie. Robotintegratie, validatie van de grijpkraft, lastvermogensbeoordeling, functionele veiligheid en systeemherhaalbaarheid blijven afzonderlijke verantwoordelijkheden van het apparatuurprogramma.

Gepaarde gereedschappen en identiteit van vervangingsonderdelen

Een onderdeelregistratie moet de passende apparatuur en de contactgeometrie identificeren, met name wanneer meerdere gereedschappen een vergelijkbare plaat of vingergrondvorm delen.

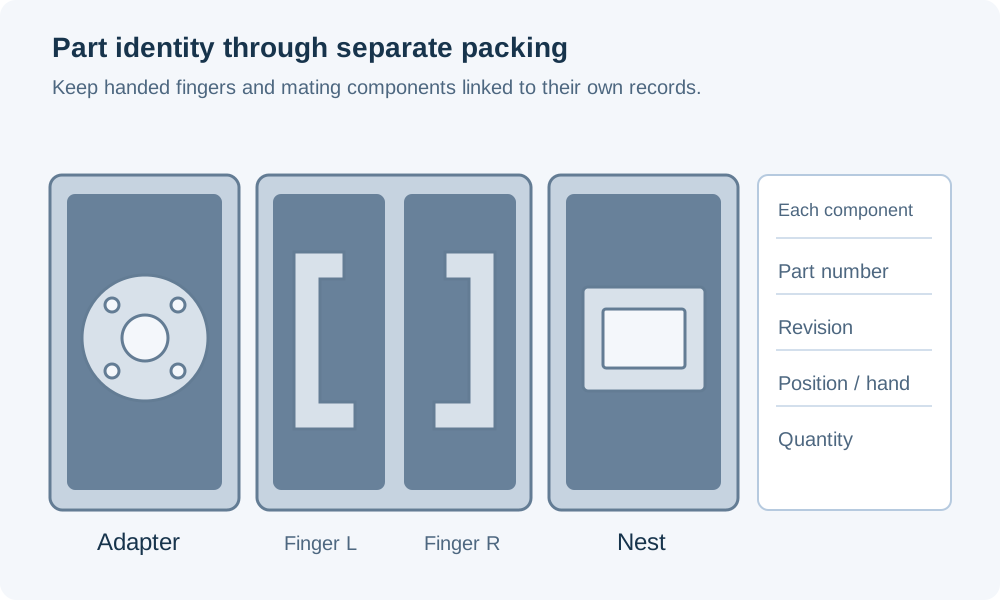
Adaptatorplaat, duidelijk onderscheidbare linker- en rechtergrepervingers en een opvangnest in afzonderlijke beschermende compartimenten, met velden voor onderdeel, revisie, positie en hoeveelheid

Varianten van vingers en nesten

Elk afzonderlijk grijpprofiel en elk bijbehorend ontvangend nest heeft zijn eigen onderdeelnummer. Markeringen voor links/rechts volgen de montage-definitie, niet de oriëntatie waarin een onderdeel wordt verpakt.

Interface-revisie

De adapter en bijbehorende afstandsstukken behouden de interface-tekeningsrevisie die is gebruikt voor de bewerking. Een gewijzigde dikte, een locatiekenmerk of een gereedschappatroon blijft zichtbaar in de vervangingsbestelling.

Werkoppervlakken beschermd

Verpakking houdt grijpprofielen, locatiepilots en lagerzittingen gescheiden van naburige metalen onderdelen. Kleine vervangbare pads en sleeves blijven herkenbaar aan hun onderdeelnummers.

Robotica CNC bewerkingsveelgestelde vragen

Kan één adapterplaat op elke robot van dezelfde fabrikant worden gemonteerd?

Nee. Interfacegegevens kunnen variëren tussen robotmodellen. Universal Robots documenteert bijvoorbeeld vier M6 gereedschapsflensposities op de UR5e en zes M8 posities op de UR20. Wij hebben de gekozen modelnaam en de bijbehorende gereedschapsinterface-tekening nodig, niet alleen het robotmerk of de lastklasse.

Is een bewerkte adapterplaat een automatische gereedschapswisselaar?

Nee. Een adapter verbindt de twee gedefinieerde mechanische interfaces. Een automatische gereedschapswisselaar vereist ook een gevalideerd vergrendelmechanisme en eventuele benodigde hulpsysteemverbindingen of statusfuncties. Wij kunnen een opgegeven plaat of component binnen dat ontwerp vervaardigen, maar een plaatbestelling omvat geen volledig gereedschapswisselsysteem.

Kunnen langere vingers de oorspronkelijke krachtrating van de greper behouden?

Neem dit niet zomaar aan. Door het contactpunt verder van de basis van de vinger te plaatsen, verandert het aangewezen moment. Robotiq’s richtlijn voor maatwerkvingertoppen vereist dat het ontwerp binnen de toegestane moment- en afmetingsgrenzen van de greper blijft. De ontwerper van de greper moet de nieuwe geometrie beoordelen voordat de bestaande kracht- of lastvermogensrating wordt overgenomen.

Is het nominale werkstukmodel voldoende om een greepzak te definiëren?

Het definieert de nominale vorm, maar voor de greepzak moet ook een beslissing worden genomen over de werkstukvariatie. Giet-, spuitgiet- of onafgewerkte contactvlakken kunnen afwijken van het uiteindelijke CAD-oppervlak. Identificeer de daadwerkelijke te grijpen toestand, het dimensionale bereik ervan en de beoogde ontlastings- of contactzones voordat het vingerprofiel wordt vrijgegeven.

Zal een polymeercontactplaat elke afdruk op het werkstuk voorkomen?

Geen enkele materiaalkeuze alleen garandeert dit resultaat. Contactdruk, ingeklemde vervuiling, oppervlaktestructuur en de afwerking van het werkstuk beïnvloeden allemaal het optreden van afdrukken. Wij bewerken de opgegeven geometrie en het opgegeven materiaal van de contactplaat; het apparatuurteam evalueert deze tegen het daadwerkelijk gehanteerde oppervlak en de aanvaardingscriteria.

Beïnvloedt een wijziging in de dikte van de adapter de definitie van het gereedschapsmiddelpunt (TCP)?

Ja, indien hierdoor de positie van het gereedschap ten opzichte van het polsgewricht verandert. De integrator moet rekening houden met de resulterende verschuiving in de gedefinieerde gereedschapsconfiguratie en de relevante last- en bewegingsvoorwaarden herzien. Het feit dat beide boutpatronen overeenkomen, betekent niet dat een adapter met een andere dikte een ongewijzigde gereedschapsconfiguratie oplevert.

Moeten vervangende vingers als een bij elkaar passend paar worden besteld?

Gebruik de in de assemblage gedefinieerde koppeling. Een enkelvoudige vervanging is mogelijk wanneer beide vingers onafhankelijke, onderling uitwisselbare definities hebben. Indien ze gezamenlijk zijn afgesteld of afgewerkt, moet het paar als één afgestemd set worden behandeld. Identificeer de revisie en toestand van de behouden vinger in plaats van te veronderstellen dat een onversleten nieuw profiel past bij de versleten partner.

Bespreek uw robotonderdeel of gereedschap

Deel het onderdeelmodel, de tekening, het materiaal en de gewenste hoeveelheid. Geef ook de gekozen robot- of grijperinterface op, evenals de werkstukcontactgeometrie waar deze de vorm van het onderdeel bepalen.

VETCNCCNC-PRODUCTIE
Nederlands
WhatsApp Stuur ons een e-mail

Vertel ons over uw project

Deel uw vereisten met ons en wij nemen per e-mail contact met u op.

PDF, CAD of ZIP · max. 20 MB