Ir al contenido
VETCNCCNC MANUFACTURING
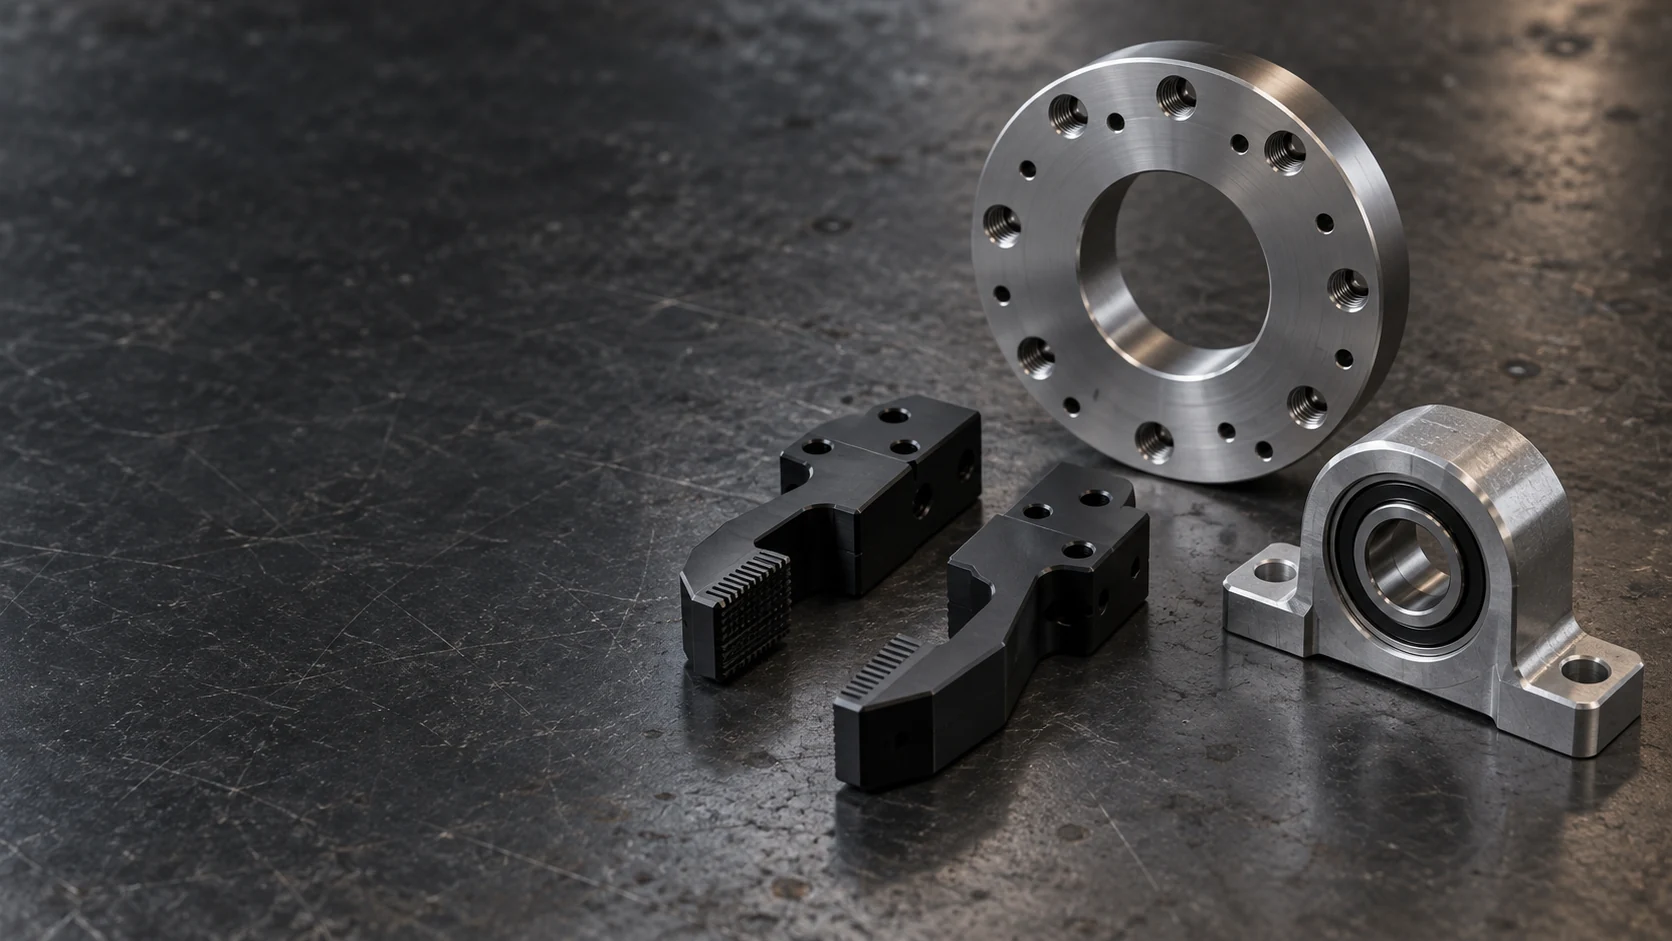
Placa circular metálica de interfaz, dedos negros de pinza y una carcasa de rodamiento sobre una superficie de trabajo oscura

Mecanizado de robótica CNC

Mecanizamos adaptadores de brida, dedos de pinza personalizados, carcasas de articulación y dispositivos de localización para fabricantes de robots e integradores de automatización. Trabajamos a partir de las interfaces seleccionadas entre robot, pinza y pieza de trabajo para fabricar las piezas mecánicas definidas en sus planos de equipo.

  • Interfaces robot-herramienta
  • Piezas de sujeción personalizadas
  • Componentes de mecanismo

Interfaces mecanizadas para robots, piezas de sujeción y herramientas

Nuestro alcance abarca el componente mecánico personalizado situado entre su equipo seleccionado y la tarea que este realiza. Las seis familias de piezas cubren herramientas de muñeca, desarrollo de mecanismos y localización de piezas de trabajo.

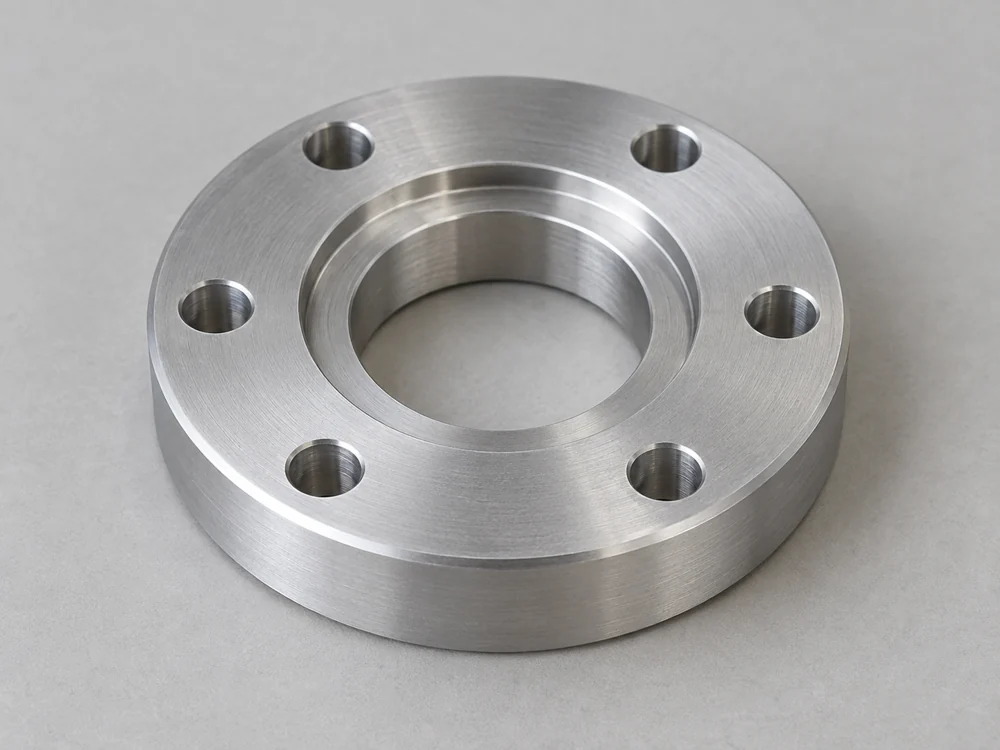
Placa adaptadora circular plateada con seis agujeros de montaje, un agujero pasante central y un escalón concéntrico de ubicación

Placas adaptadoras de brida para robot

Los adaptadores unen la muñeca del robot con una pinza, sensor o superficie de montaje de herramienta. Mecanizamos el patrón de tornillos, la característica de localización y la referencia angular de cada lado, mientras que el espesor y el desplazamiento de la placa se definen en el diseño de ensamblaje.

  • Patrones de muñeca
  • Características de localización
  • Desplazamientos de herramienta
Analizar este componente
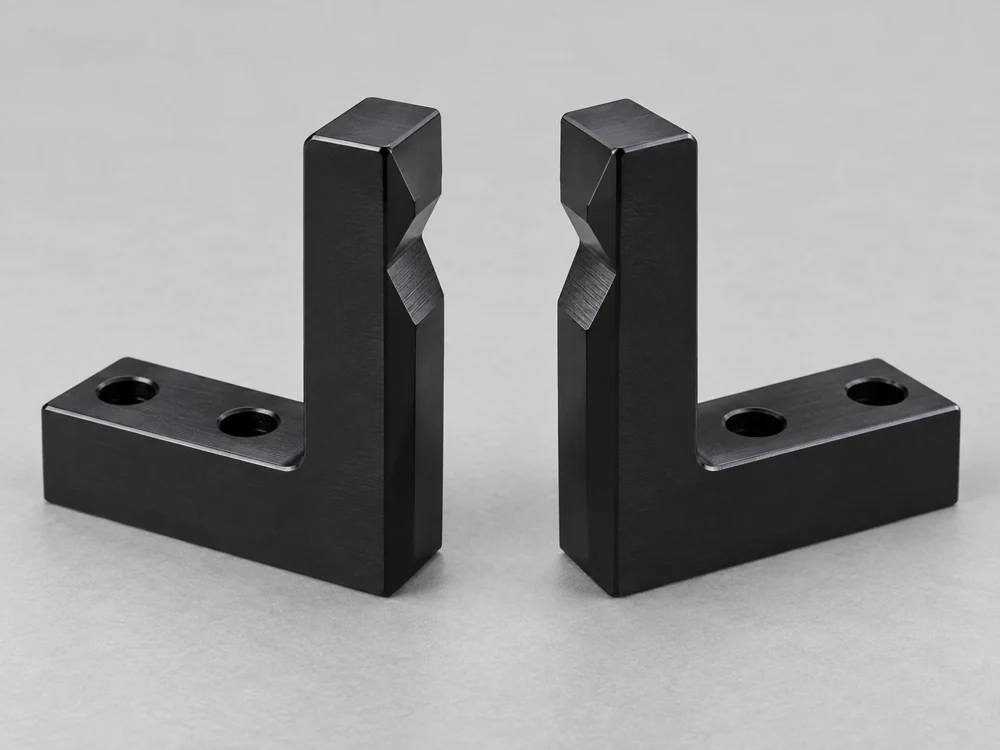
Par de dedos negros en forma de L para pinza, con agujeros de montaje y ranuras opuestas en forma de V para sujeción

Dedos de pinza personalizados

Los dedos y las puntas reemplazables conectan la pinza seleccionada con la pieza de trabajo. Mecanizamos las características de montaje del lado de la pinza y los escalones, cavidades o superficies de contacto especificados en el extremo de sujeción.

  • Soportes para dedos
  • Perfiles de contacto
  • Puntas reemplazables
Analizar este componente
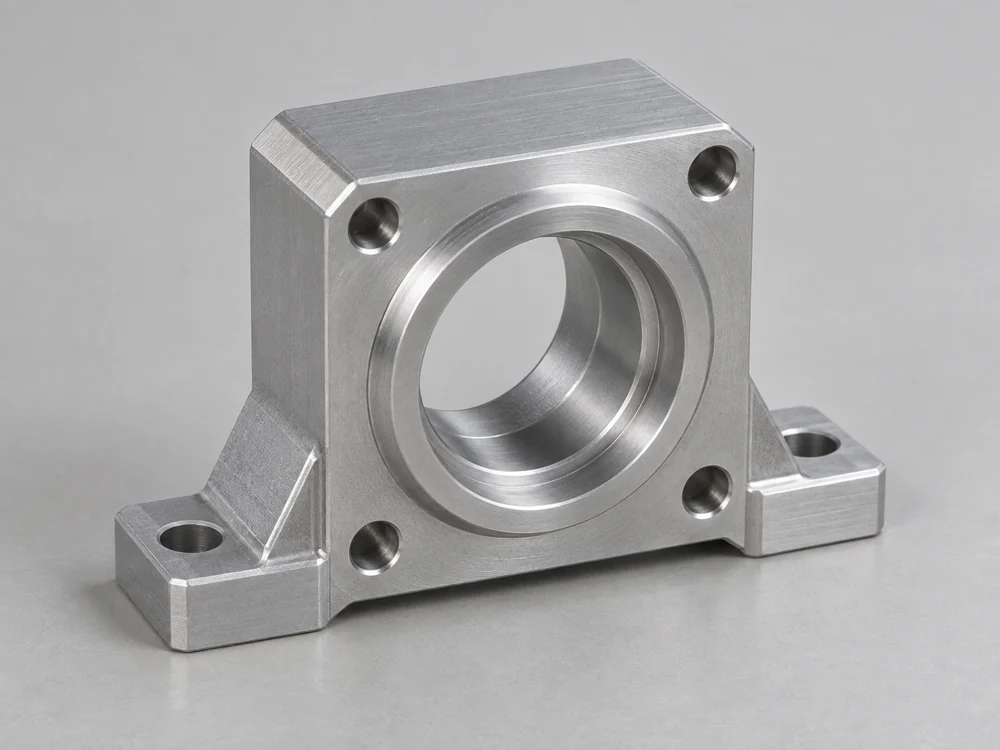
Carcasa de rodamiento plateada con un orificio circular escalonado, patas de montaje y agujeros frontales de fijación

Carcasas de articulación y rodamientos

Las carcasas vacías y los bloques de soporte ubican rodamientos, ejes y tapas dentro de un mecanismo de robot. Los asientos para rodamientos, los hombros axiales y las superficies de montaje conectadas siguen los planos de componentes y ensamblaje del fabricante original (OEM).

  • Asientos de rodamiento
  • Hombros axiales
  • Interfaces para tapas
Analizar este componente
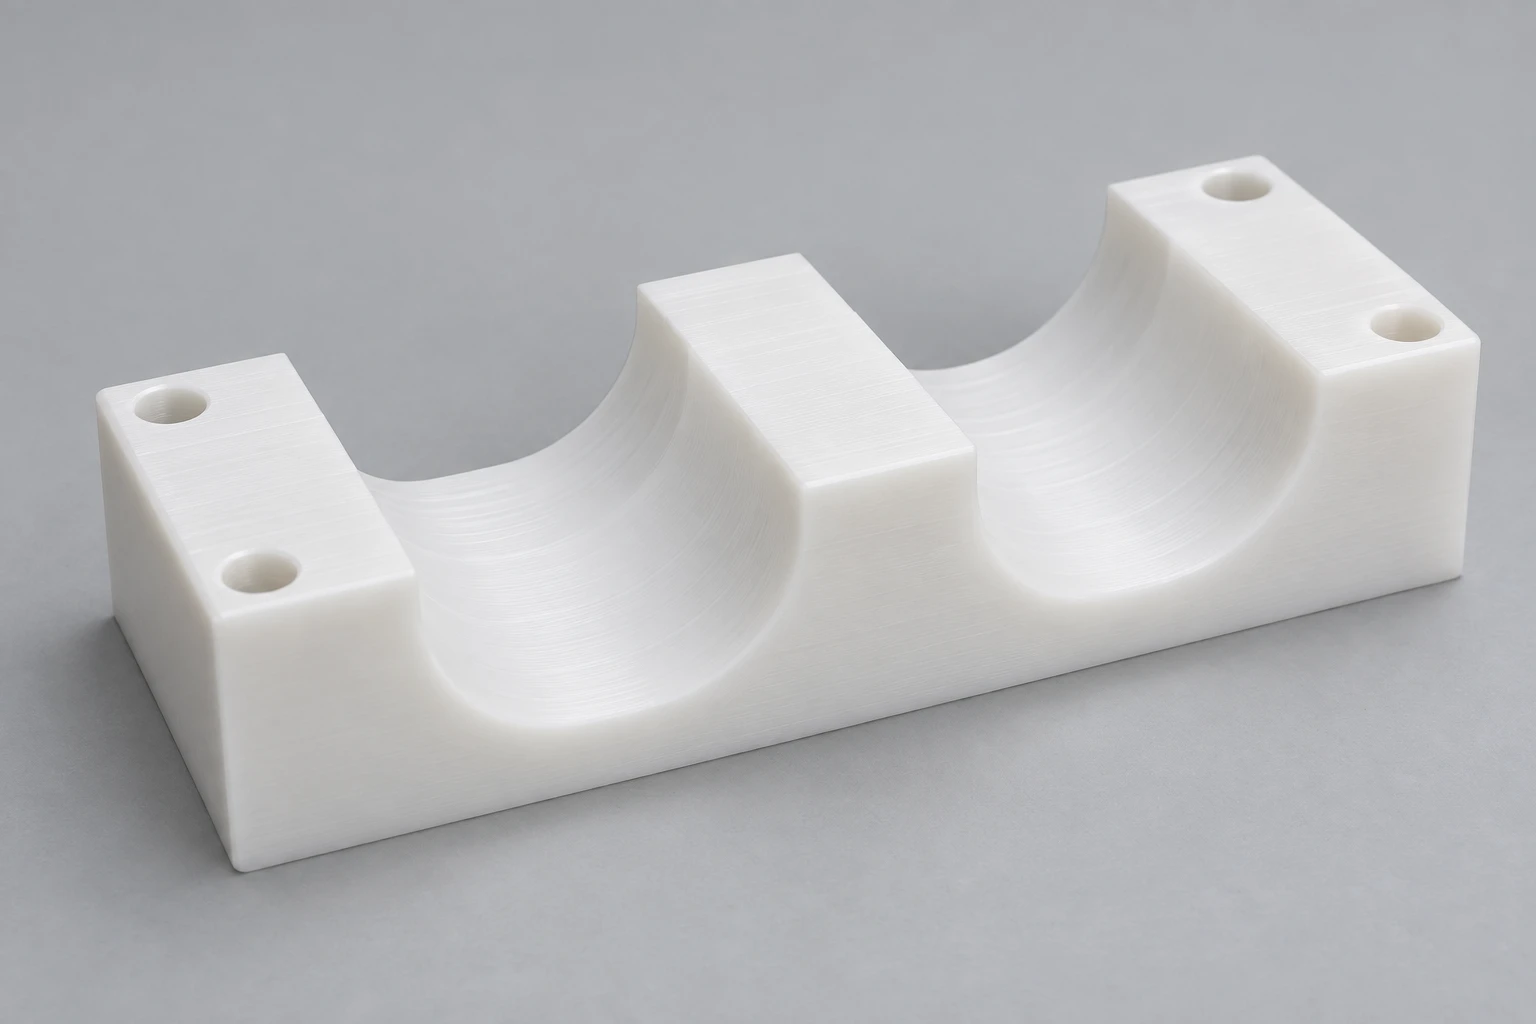
Nido de ubicación mecanizado en plástico blanco, con dos canales curvos de soporte y cuatro agujeros de montaje

Nidos para piezas y dispositivos de localización

Los nidos y los bloques de localización reciben la pieza durante la carga, el montaje o la inspección. Sus puntos de contacto soportan las superficies definidas de la pieza mientras dejan espacio para que el efector final se abra y se retire.

  • Puntos de apoyo
  • Ranuras de localización
  • Juego de liberación
Analizar este componente
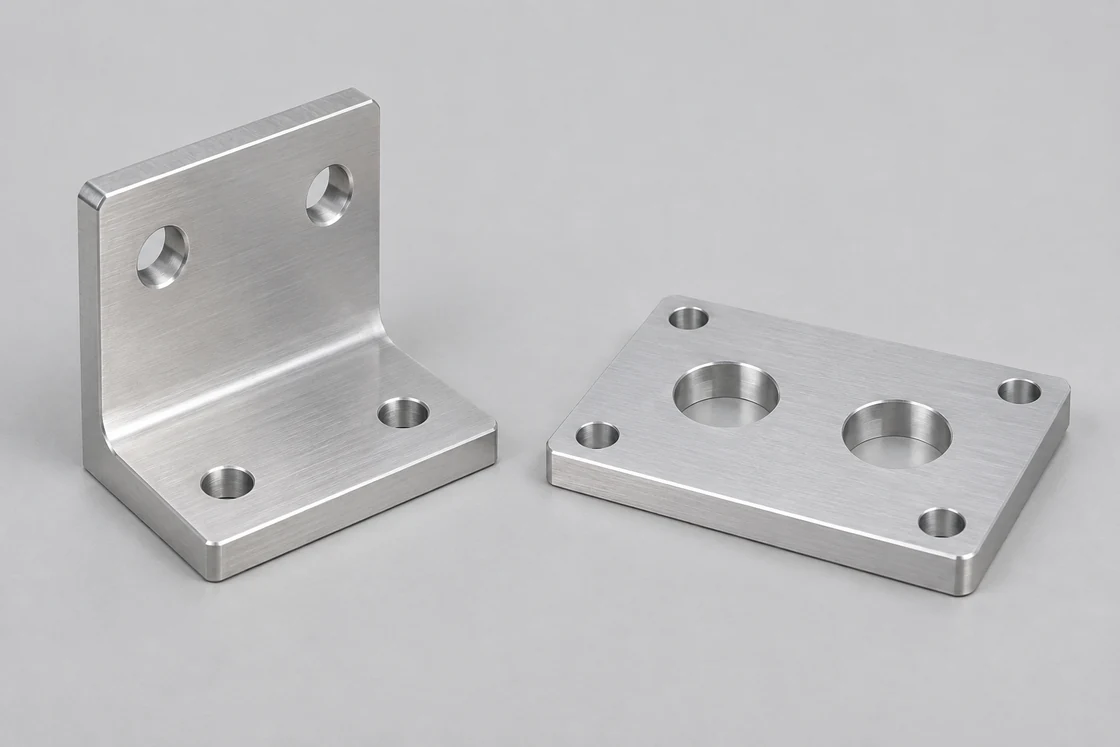
Soporte de montaje en forma de L plateado junto a una placa plana de montaje con agujeros redondos

Soportes para sensores y cámaras

Los soportes posicionan un sensor o un dispositivo de visión con respecto a la herramienta o al dispositivo de sujeción. Maquinamos la superficie de montaje, las características de ajuste y el patrón del dispositivo sin obstruir la vista requerida ni el acceso al conector.

  • Patrones del dispositivo
  • Ranuras de ajuste
  • Acceso al conector
Analizar este componente
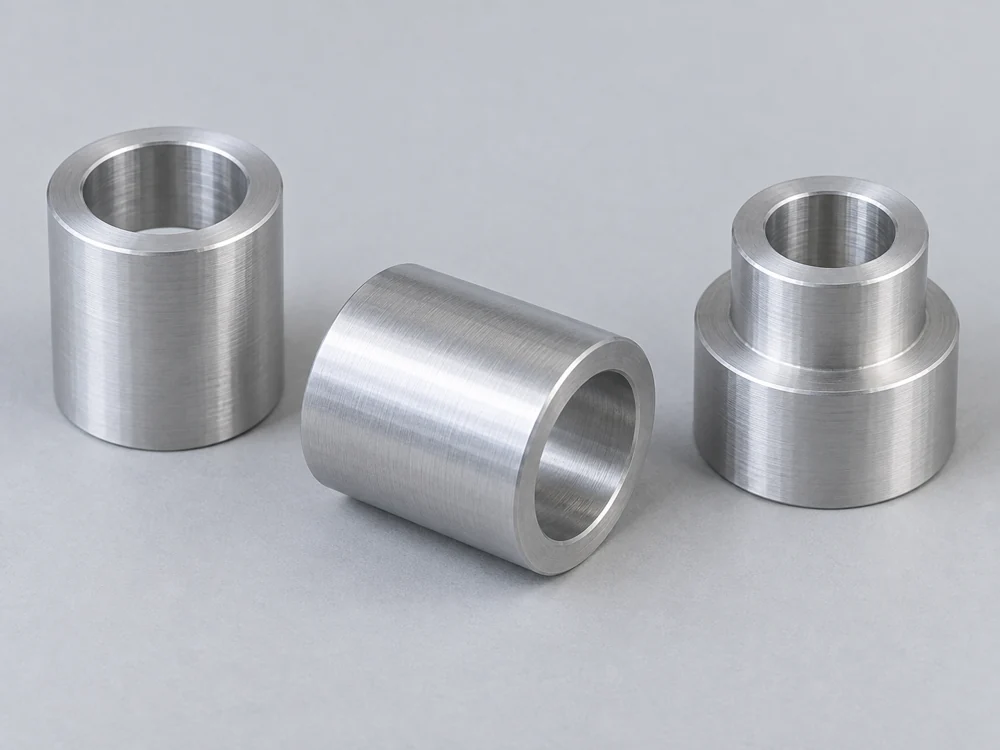
Tres espaciadores plateados tipo separador con orificios pasantes, incluido un manguito escalonado

Manguitos y espaciadores de localización

Los manguitos, los casquillos escalonados y los espaciadores establecen la posición radial o axial de piezas adyacentes. Sus agujeros de trabajo, guías y superficies de asiento se especifican conjuntamente, no únicamente por su tamaño exterior.

  • Agujeros de trabajo
  • Pilotos de ubicación
  • Longitudes de asiento
Analizar este componente

Herramientas extremas de brazo, manipulación de piezas y mecanismos robóticos

Un adaptador localiza una herramienta en la muñeca. Un dedo entra en contacto con la pieza. Una carcasa de mecanismo localiza los componentes móviles. Mantenemos explícitas esas referencias de fabricación, en lugar de tratar cada pieza robótica como una placa de montaje.

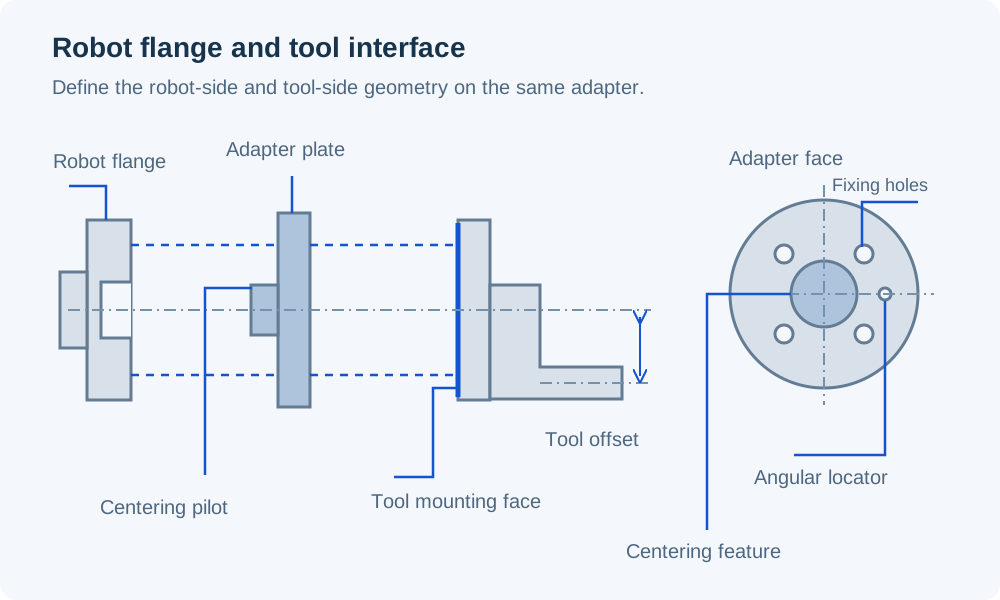
Vista lateral despiezada de una brida robótica, una placa adaptadora independiente y un soporte de herramienta descentrado, con un detalle de la cara adaptadora que distingue la guía, los agujeros de fijación y el localizador angular

Conexión de la brida de la muñeca con la herramienta seleccionada

Maquinamos un adaptador a partir de los planos de interfaz del lado del robot y del lado de la herramienta. El número de agujeros, la geometría de localización y la orientación angular están definidos en ambos lados; un diámetro de brida compartido no es suficiente para establecer la conexión.

El modelo incluye el acceso necesario para los tornillos de montaje y la ruta para los cables o mangueras de la herramienta.

Ubicación y fijación

Las características de ubicación establecen la posición, mientras que los elementos de fijación aseguran la unión. La definición de acoplamiento determina el ajuste y el juego adecuados.

Instalación de la herramienta

La secuencia planificada de apriete debe seguir siendo accesible una vez que la herramienta esté montada en el adaptador.

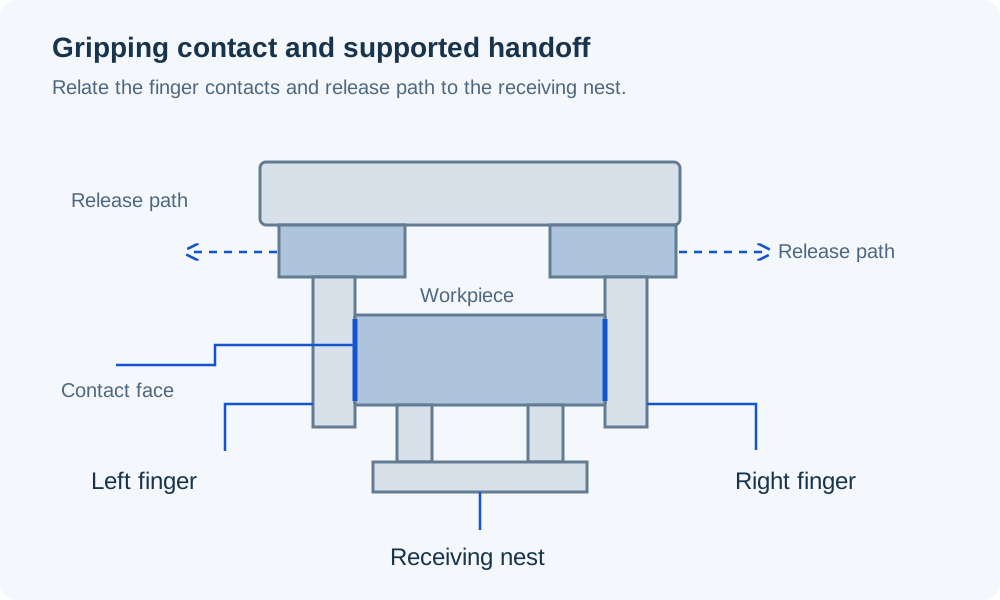
Dedos opuestos izquierdo y derecho de la pinza en contacto con una pieza de trabajo ya soportada por un nido receptor, con trayectorias de liberación hacia afuera libres del nido

Sujeción de una pieza de trabajo y liberación en un dispositivo de sujeción

Mecanizamos la geometría de contacto de los dedos a partir de las superficies de sujeción previstas. La forma puede incluir relieves alrededor de bordes frágiles o rebajes, manteniendo al mismo tiempo las zonas de contacto especificadas por el diseñador del pinza.

El nido receptor y los dedos deben tener accesos compatibles. El nido soporta la pieza durante su colocación; luego, los dedos se abren y se retiran sin engancharse en una pared de ubicación ni arrastrarse sobre una superficie acabada.

Zonas de contacto definidas

El plano de la pieza de trabajo indica dónde pueden tocar los dedos y qué superficies acabadas, delgadas o sensibles deben permanecer libres de contacto.

Juego de transferencia

El diseño del dispositivo de sujeción incluye la trayectoria de apertura y retirada, no solo el contorno final de la pieza asentada.

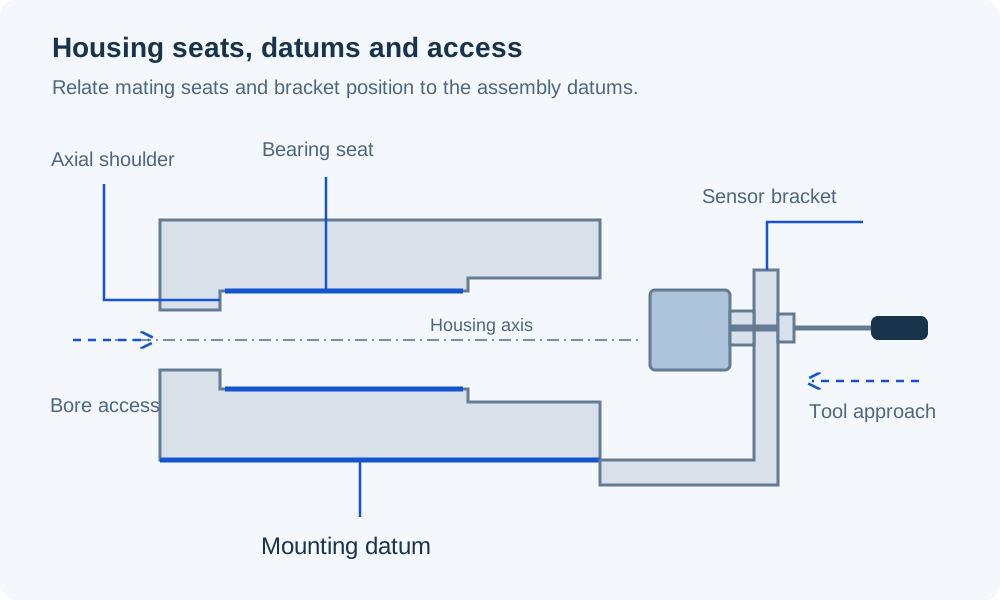
Sección de una carcasa articulada vacía que muestra un asiento para rodamiento, un hombro axial y una referencia de montaje, junto con un soporte separado para sensor y acceso abierto al orificio

Ubicación de rodamientos y sensores en un mecanismo robótico

Mecanizamos carcasas y detalles de soporte según la disposición elegida de rodamientos y ejes. Los agujeros conectados y los asientos axiales comparten el sistema de referencias del plano, de modo que configuraciones separadas no generen posiciones no relacionadas.

Soporte de sensor que hace referencia a la característica que observa. Las ranuras de ajuste proporcionan el rango de regulación previsto, mientras que la disposición final de fijación mantiene la posición mecánica seleccionada para el proceso de calibración del fabricante original de equipo (OEM).

Disposición de rodamientos

La ubicación del agujero, la posición del escalón y el juego del tapón siguen el ensamblaje seleccionado; la designación del rodamiento por sí sola no define la carcasa.

Referencia del sensor

La referencia de montaje y el juego del campo de visión se definen antes de añadir una ranura de ajuste.

Componentes de interfaz, pruebas en celda y componentes repetitivos

Identificamos el propósito de cada entrega de desarrollo y conservamos la geometría aceptada para su mecanizado repetitivo.

Piezas de ajuste de interfaz

Los adaptadores y dedos prototipo verifican la conexión del equipo seleccionado, el acceso a los tornillos y el juego de la pieza de trabajo antes de que el conjunto entre en una prueba en celda.

Conjunto de componentes de prueba

Se utiliza el material y el acabado previstos para la evaluación, por parte del integrador, de la sujeción, el movimiento y la transferencia. Cada revisión de la pieza sigue siendo identificable cuando las observaciones conducen a un cambio de diseño.

Piezas liberadas y repuestos

Las piezas repetidas siguen la interfaz aprobada y la definición de contacto. La sustitución de un modelo de pinza o el cambio del perfil de la pieza se trata como una nueva configuración siempre que cambie la geometría de acoplamiento.

Parámetros de material para herramientas y componentes robóticos

La masa de la herramienta, el contacto con la pieza y la resistencia del material en bruto conducen a distintas elecciones de material. Utilizamos la aleación y el estado especificados; estas referencias ayudan a distinguir entre aluminio estructural, detalles de localización en acero inoxidable y piezas de contacto en polímero.

Mecanizado robótico CNC — parámetros del material
Material / estadoParámetros de referenciaContexto del componente
Extrusión 6061-T6 / T6511Límite elástico ≥240 MPa; densidad ≈2.71 g/cm³Placas adaptadoras y cuerpos de herramientas
7075-T651 · Referencia KaiserLímite elástico típico 503 MPa; resistencia a la tracción 572 MPaDedos de alta resistencia o detalles estructurales especificados en el plano
316L / EN 1.4404Módulo de elasticidad 200 GPa a 20°CPiezas de localización y fijación especificadas en acero inoxidable
POM-C · TECAFORM AH naturalMódulo de tracción 2.8 GPa; absorción de agua 0.05%Almohadillas de sujeción y contactos de nido reemplazables

Referencias: Extrusión de aleación Hydro 6061 con límite elástico mínimo y densidad típica; chapa/bobina/placa Kaiser 7075 con propiedades típicas T651; datos físicos de Outokumpu Supra 316L/4404; Ensinger TECAFORM AH natural (módulo a 1 mm/mín.; absorción de agua tras 24 h a 23°C). Los valores de material no definen la carga útil de la herramienta ensamblada ni la fuerza de sujeción.

Mecanizado de las caras de trabajo, asientos y perfiles

El plan de mecanizado sigue las referencias funcionales del componente. Un patrón de adaptador, un perfil de dedo y un alojamiento cilíndrico requieren distintos métodos de sujeción y verificaciones.

Localización de la muñeca, contacto de los dedos y holgura de ensamblaje

Utilizamos las características que localizan la herramienta o la pieza como referencias de fabricación. Una dimensión exterior ajustada no compensa una cara de contacto o un patrón de montaje mal posicionados.

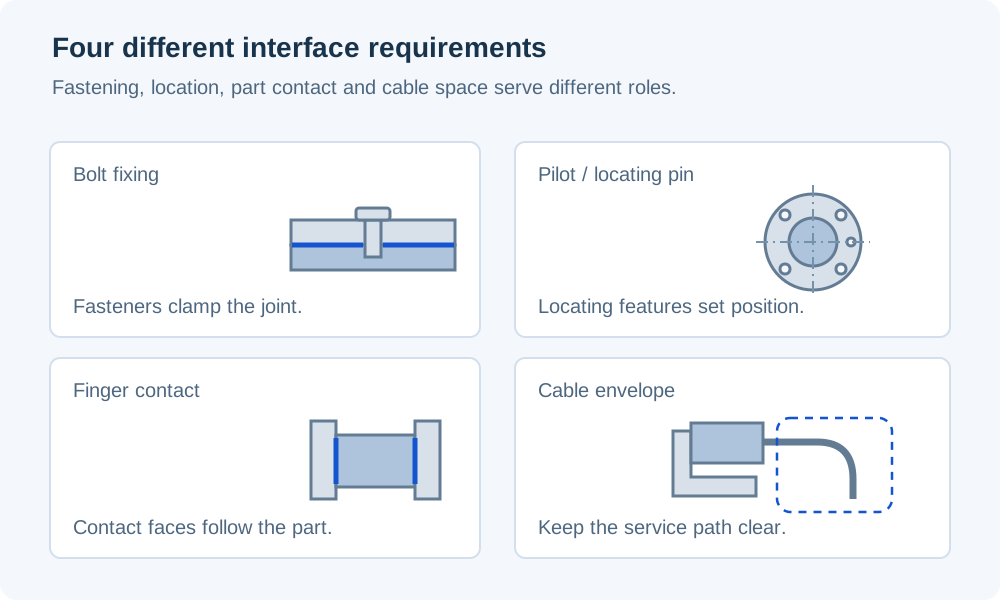
Detalles independientes que distinguen la fijación de la articulación, la guía y la localización mediante pasador, las caras de contacto de los dedos de la pinza y el volumen libre para cables

Centrado y ubicación angular de la muñeca

Una característica de centrado posiciona el adaptador radialmente; un pasador separado o un patrón establece su orientación. La interfaz de acoplamiento elegida determina cómo dichas características de localización evitan restricciones innecesarias.

Montaje del dedo sobre la cara de contacto

El perfil de contacto se acota a partir de las referencias de montaje de la pinza. Se identifica geometría distinta para izquierda y derecha cuando el agarre previsto no es simétrico.

Asientos y hombros del alojamiento

El plano relaciona los asientos de rodamiento con sus topes axiales y las caras de montaje adyacentes. Los chaflanes en las esquinas permiten que la cara prevista se asiente correctamente, en lugar de entrar primero en contacto con un radio de acoplamiento.

Acceso para cables y mangueras

Las aberturas y los chaflanes garantizan que los conectores seleccionados queden accesibles. El diseño completo de la herramienta define el volumen envolvente del cable o manguera móvil; una abertura en una placa aislada no asegura la holgura necesaria durante el movimiento del robot.

Acabado de las superficies de montaje y de contacto

Las interfaces ajustadas y los contactos con la pieza de trabajo requieren sus propias especificaciones de estado final, independientes del acabado exterior general.

Textura del contacto de agarre

Las superficies de contacto de los dedos siguen el perfil, la textura y el tratamiento de bordes seleccionados. No añadimos texturas afiladas ni eliminamos un borde que el diseño de agarre utilice para localizar la pieza de trabajo.

Interfaces recubiertas y enmascaradas

Para aluminio anodizado, el plan de tolerancias y cobertura identifica los taladros de localización, los ajustes de pasadores y las roscas. Dichas características se verifican en el estado final especificado para el ensamblaje.

Piezas de contacto reemplazables

Una almohadilla o inserto polimérico definido por separado puede reemplazarse sin tener que fabricar nuevamente todo el dedo o el nido. Su geometría de retención y su espesor siguen formando parte de la definición controlada del contacto.

Referencias seleccionadas de brida y de interfaz con la pinza

Las referencias de equipo indicadas a continuación muestran qué dimensiones definen distintas partes de un accesorio robótico. Inspeccionamos la pieza personalizada frente a su plano liberado, incluyendo el ajuste de acoplamiento y el estado final de la superficie.

Los patrones de fijación, la ubicación radial y la ubicación angular se verifican como características independientes. El perfil de agarre se mide a partir de las mismas referencias utilizadas para montar el dedo.

Mecanizado robótico CNC — especificaciones de características
Característica de acoplamientoDimensiones de referenciaAceptación de piezas personalizadas
Tornillos de brida para herramientas de la serie UR eCírculo de tornillos Ø50 mm; 4 × M6-6HPatrón del adaptador, orientación y forma especificada del orificio
Taladro de centrado de la brida de la serie UR eØ31.50 H7Ajuste del piloto de acoplamiento y asiento de la cara según el plano del componente
Receptor de pasador de la brida de la serie UR eØ6 H7; profundidad 6.20 ±0.20 mmUbicación y acoplamiento del pasador según la definición de acoplamiento
Orificios para accesorios laterales Robotiq 2F-85 / 2F-1402 × M4 × 0.7; distancia entre centros 12 mm; profundidad recomendada ≤6 mmPatrón del soporte y protrusión de los tornillos hacia el pinza
Perfil personalizado de contacto de las puntasDimensiones de contacto y holguras, mm; límites indicados en el planoPerfil relativo a los puntos de referencia de montaje de las puntas y al estado real de la pieza de trabajo

Referencias: plano técnico del desarrollador de Universal Robots para bridas de herramienta UR3e/UR5e/UR10e/UR16e; orientaciones de montaje de accesorios laterales Robotiq, junio 2026. Los valores describen el equipo de acoplamiento nombrado, no la geometría universal del robot ni las tolerancias de mecanizado del adaptador. El plano del componente define el piloto de acoplamiento, el pasador, la forma del orificio y el estado finalizado.

Inspección de componentes y validación del sistema

Nuestro alcance abarca los componentes mecanizados y la inspección especificada en la cotización. La integración robótica, la validación de la fuerza de sujeción, la evaluación de la carga útil, la seguridad funcional y la repetibilidad del sistema siguen siendo responsabilidades separadas del programa de equipos.

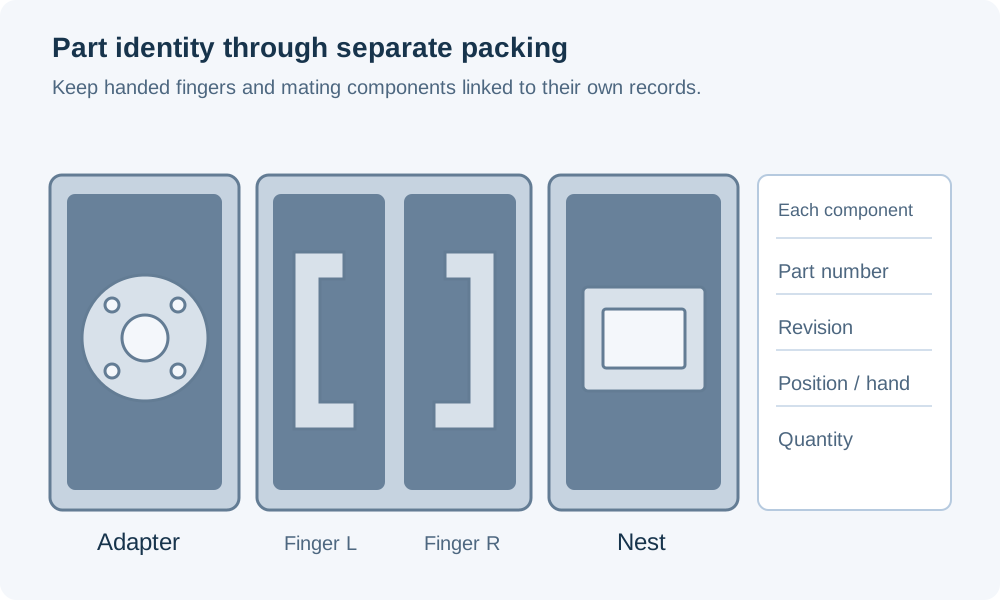
Herramental emparejado e identidad de piezas de repuesto

El registro de un componente debe identificar el equipo de acoplamiento y la geometría de contacto, especialmente cuando varias herramientas comparten una misma placa o una misma pieza base para puntas.

Placa adaptadora, dedos de pinza izquierdo y derecho diferenciados y nido receptor en compartimentos protectores separados, con campos para pieza, revisión, posición y cantidad

Variantes de puntas y nidos

Cada perfil de sujeción distinto y cada nido receptor correspondiente conserva su propia referencia de pieza. Las marcas izquierda/derecha siguen la definición de ensamblaje y no la orientación en la que se embala la pieza.

Revisión de la interfaz

El adaptador y los espaciadores relacionados conservan la revisión del plano de interfaz utilizada para el mecanizado. Un espesor modificado, una característica de localización o un patrón de herramienta sigue siendo visible en el pedido de repuesto.

Superficies de trabajo protegidas

El embalaje separa los perfiles de sujeción, los pilotos de localización y los asientos de rodamiento de otras piezas metálicas adyacentes. Las pequeñas almohadillas y fundas reemplazables conservan su identificación mediante sus referencias de componente.

Preguntas frecuentes sobre mecanizado CNC para robótica

¿Puede una placa adaptadora ajustarse a todos los robots del mismo fabricante?

No. Los detalles de la interfaz pueden variar entre modelos de robot. Universal Robots, por ejemplo, documenta cuatro posiciones de brida de herramienta M6 en la UR5e y seis posiciones M8 en la UR20. Necesitamos el modelo seleccionado y su plano técnico de interfaz de herramienta, no solo la marca del robot ni su clase de carga útil.

¿Es una placa adaptadora mecanizada un cambiador automático de herramientas?

No. Un adaptador une las dos interfaces mecánicas definidas. Un cambiador automático de herramientas también requiere un mecanismo de bloqueo validado, así como las conexiones de servicios auxiliares o funciones de estado necesarias. Podemos fabricar una placa o componente específico dentro de ese diseño, pero un pedido de placa no incluye un sistema completo de cambio de herramientas.

¿Pueden los dedos más largos mantener la calificación original de fuerza del pinza?

No lo asuma así. Alargar el punto de contacto más allá de la base del dedo modifica el momento aplicado. La guía personalizada de puntas de dedo de Robotiq exige que el diseño se mantenga dentro de los límites de momento y dimensionales permitidos por la pinza. El diseñador de la pinza debe evaluar la nueva geometría antes de trasladar a ella una calificación existente de fuerza o carga útil.

¿Es suficiente el modelo nominal de la pieza de trabajo para definir un bolsillo de sujeción?

Define la forma nominal, pero el bolsillo también requiere una decisión sobre la variación de la pieza de trabajo. Las superficies de contacto fundidas, moldeadas o sin acabar pueden diferir de la superficie final CAD. Identifique el estado real de la superficie sujeta, su rango dimensional y las zonas previstas de desahogo o contacto antes de liberar el perfil del dedo.

¿Evitará una almohadilla de contacto polimérica toda marca en la pieza de trabajo?

Ninguna elección de material por sí sola garantiza ese resultado. La presión de contacto, los residuos atrapados, la textura superficial y el acabado de la pieza de trabajo afectan todas ellas a la aparición de marcas. Fabricamos la geometría y el material especificados para la almohadilla; el equipo de equipos los evalúa frente a la superficie real manipulada y los criterios de aceptación.

¿Afecta el cambio del espesor del adaptador a la definición del punto central de la herramienta?

Sí, si modifica la posición de la herramienta respecto a la muñeca. El integrador debe tener en cuenta el desplazamiento resultante en la definición de la herramienta ensamblada y revisar las condiciones relevantes de carga útil y movimiento. Que coincidan ambos patrones de tornillos no convierte a un adaptador de distinto espesor en una configuración de herramienta inalterada.

¿Deben pedirse los dedos de reemplazo como un par emparejado?

Utilice el emparejamiento definido por el conjunto. Es posible reemplazar un solo dedo cuando ambos tienen definiciones independientes e intercambiables. Si fueron ajustados o acabados conjuntamente, el par debe tratarse como ese conjunto emparejado. Identifique la revisión y el estado del dedo conservado, en lugar de asumir que un nuevo perfil sin desgaste coincidirá con su compañero desgastado.

SOPORTE PARA PROYECTOS

Hable sobre su componente robótico o su herramienta

Comparta el modelo de la pieza, el dibujo, el material y la cantidad. Incluya la interfaz seleccionada del robot o la pinza, así como la geometría de contacto con la pieza de trabajo, donde esta define el componente.

VETCNCCNC MANUFACTURING
Español
WhatsApp Envíenos un correo electrónico

Cuéntenos sobre su proyecto

Comparta sus requisitos y le responderemos por correo electrónico.

PDF, CAD o ZIP · hasta 20 MB