Vai al contenuto
VETCNCCNC MANUFACTURING
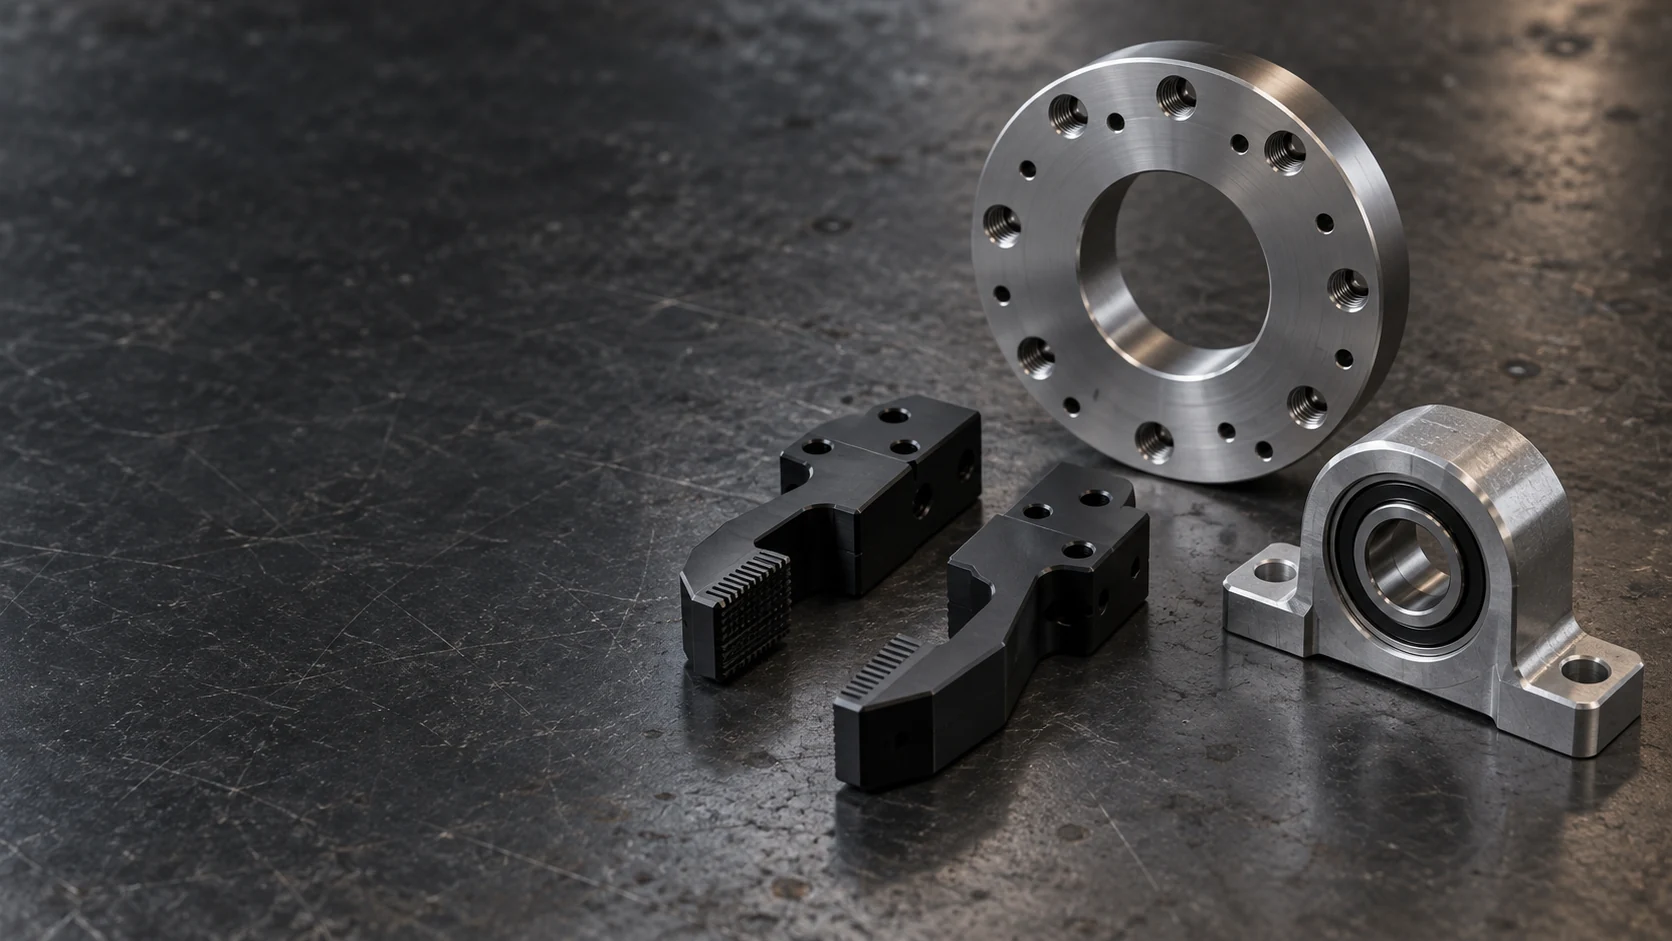
Piastra di interfaccia metallica circolare, dita nere della pinza e un alloggiamento per cuscinetto su una superficie scura

Lavorazione robotica CNC

Lavoriamo adattatori flangiati, dita di pinze personalizzate, alloggiamenti articolari e dispositivi di posizionamento per costruttori di robot e integratori di sistemi di automazione. Partiamo dalle interfacce selezionate tra robot, pinza e pezzo da lavorare per realizzare i componenti meccanici definiti nei vostri disegni tecnici.

  • Interfacce robot-utensile
  • Parti personalizzate per pinze
  • Componenti meccanici

Interfacce robotizzate, parti per pinze e utensili lavorati meccanicamente

Il nostro ambito riguarda il componente meccanico personalizzato posto tra l’equipaggiamento da voi selezionato e il compito che esso deve svolgere. Le sei famiglie di parti coprono l’attrezzatura del polso, lo sviluppo di meccanismi e il posizionamento del pezzo da lavorare.

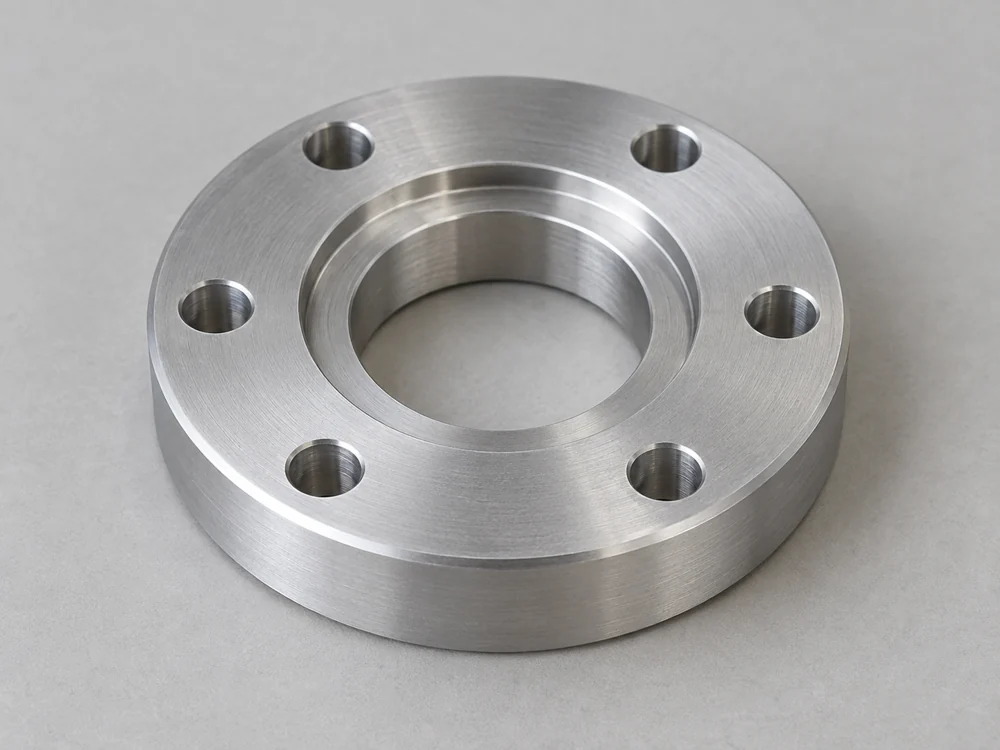
Piastra adattatrice circolare argentata con sei fori di fissaggio, un foro passante centrale e un gradino di posizionamento concentrico

Piastre adattatrici flangiate per robot

Gli adattatori collegano il polso del robot alla pinza, al sensore o alla faccia di montaggio dell’utensile. Lavoriamo meccanicamente il pattern di fissaggio, le caratteristiche di centraggio e il riferimento angolare su entrambi i lati della piastra, con spessore e offset definiti nel progetto di assemblaggio.

  • Pattern del polso
  • Caratteristiche di centraggio
  • Offset utensile
Discuti questo componente
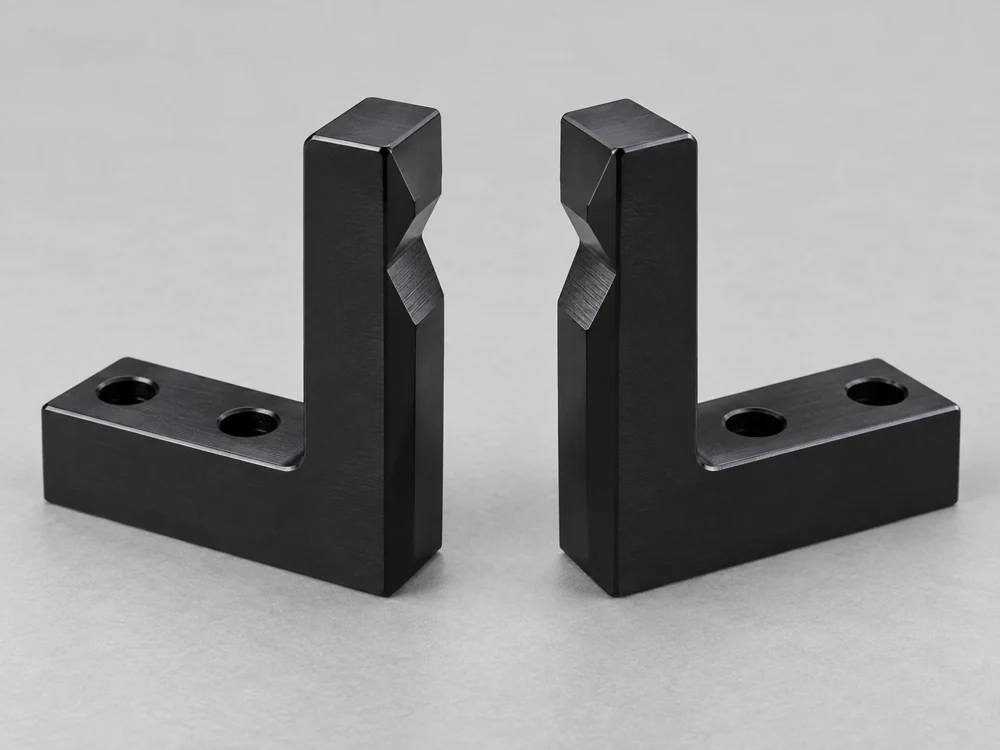
Coppia di dita nere a forma di L per pinza con fori di fissaggio e scanalature di presa a V opposte

Dita di pinze personalizzate

Le dita e le punte sostituibili collegano la pinza selezionata al pezzo da lavorare. Lavoriamo meccanicamente le caratteristiche di montaggio sul lato pinza e i gradini, le tasche o le superfici di contatto specificati all’estremità di presa.

  • Supporti per dita
  • Profili di contatto
  • Punte sostituibili
Discuti questo componente
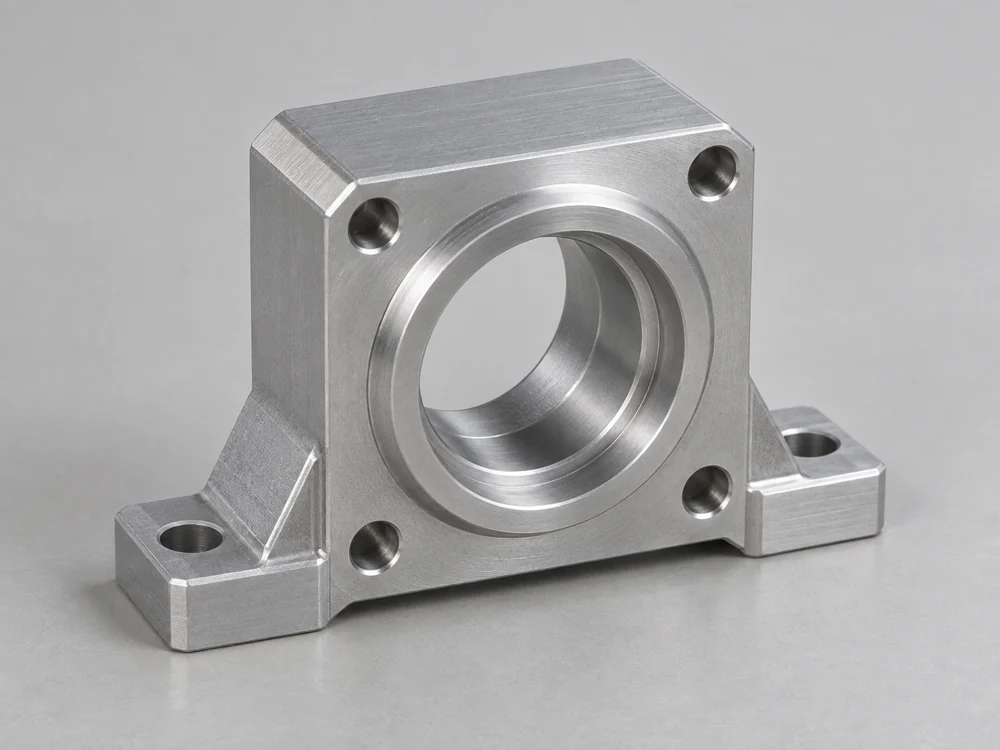
Alloggiamento per cuscinetto argentato con foro circolare a gradini, piedini di supporto e fori di fissaggio frontali

Alloggiamenti per giunti e cuscinetti

Alloggiamenti vuoti e blocchi di supporto posizionano cuscinetti, alberi e coperture all’interno di un meccanismo robotico. Sedi dei cuscinetti, spalle assiali e facce di montaggio collegate seguono i disegni dei componenti e di assemblaggio del produttore originale (OEM).

  • Sedi per cuscinetti
  • Spalle assiali
  • Interfacce per coperture
Discuti questo componente
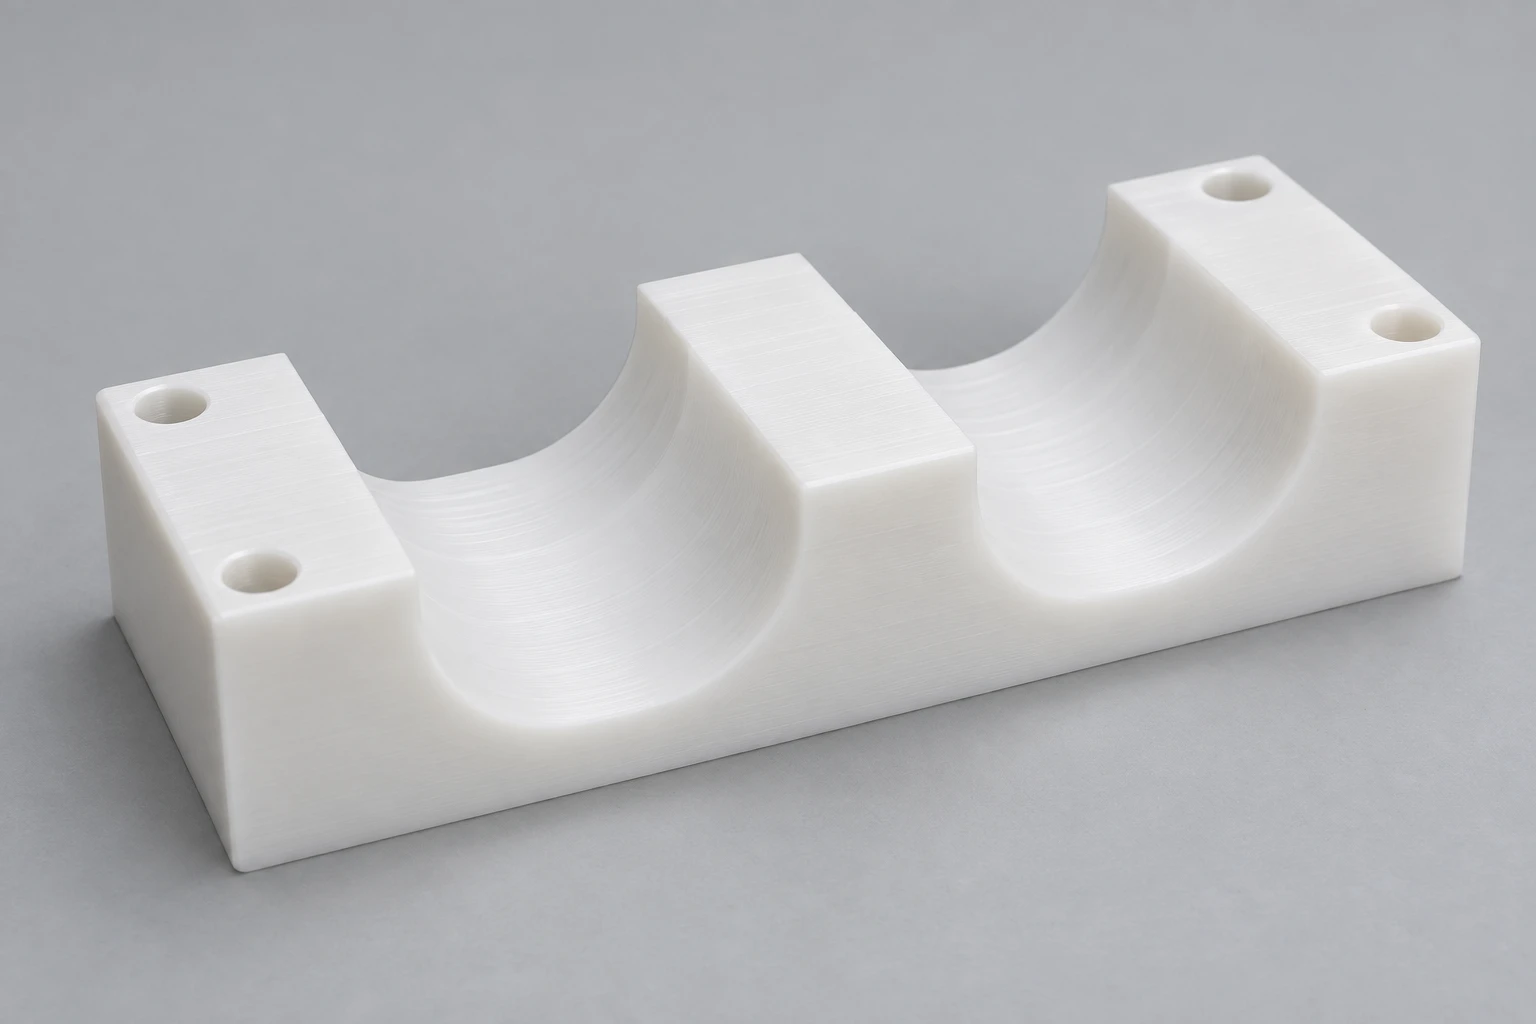
Nido di posizionamento in plastica lavorata bianca con due canali di supporto curvi e quattro fori di fissaggio

Nidi per pezzi grezzi e dispositivi di posizionamento

I nidi e i blocchi di posizionamento ricevono il pezzo durante il caricamento, l’assemblaggio o l’ispezione. I loro punti di contatto supportano le superfici definite del pezzo grezzo, lasciando spazio sufficiente affinché la pinza possa aprirsi ed essere ritratta.

  • Punti di supporto
  • Tasche di posizionamento
  • Gioco di sgancio
Discuti questo componente
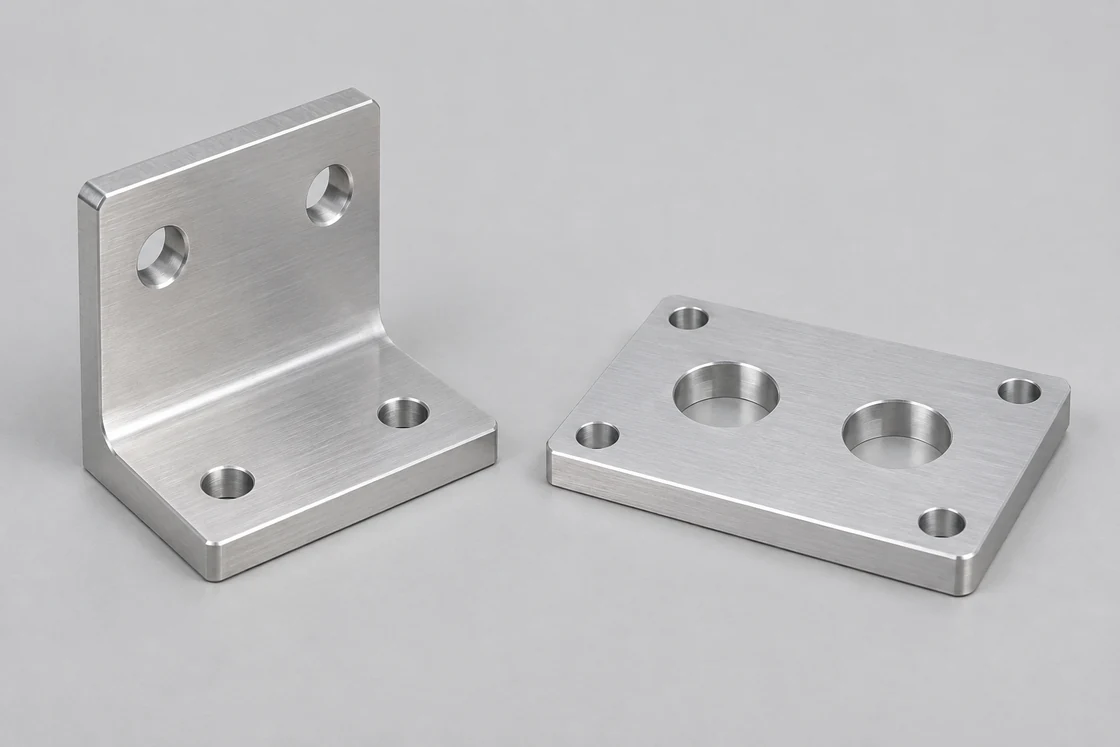
Staffa di fissaggio a L argentata accanto a una piastra piana di montaggio con fori rotondi

Supporti per sensori e telecamere

I supporti posizionano un sensore o un dispositivo di visione rispetto all’utensile o al dispositivo di fissaggio. Realizziamo la superficie di montaggio, le caratteristiche di regolazione e il pattern del dispositivo senza ostruire il campo visivo richiesto o l’accesso ai connettori.

  • Pattern del dispositivo
  • Scanalature di regolazione
  • Accesso ai connettori
Discuti questo componente
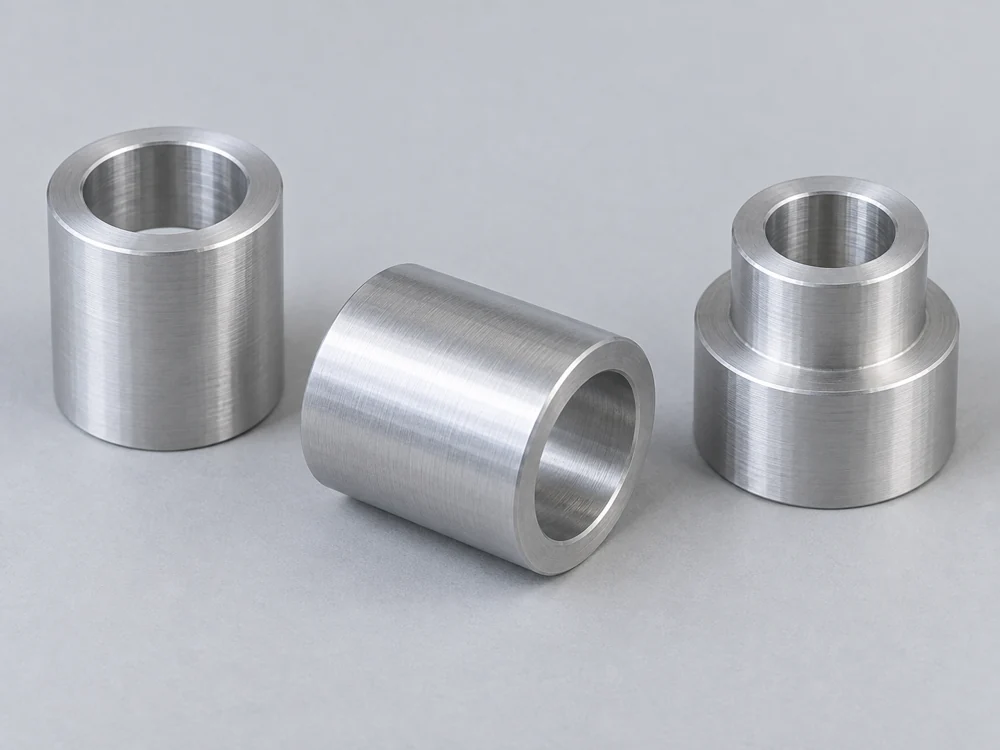
Tre distanziali argentati con fori passanti, incluso un manicotto a gradini

Mantelli e distanziali di posizionamento

Mantelli, boccole a gradino e distanziali definiscono la posizione radiale o assiale di parti adiacenti. I loro fori funzionali, i piloti e le superfici di appoggio sono specificati congiuntamente, non solo in base alle dimensioni esterne.

  • Fori funzionali
  • Centraggi di posizionamento
  • Lunghezze di appoggio
Discuti questo componente

Strumentazione finale del braccio robotico, movimentazione dei pezzi e meccanismi robotici

Un adattatore posiziona lo strumento sul polso robotico. Una pinza entra in contatto con il pezzo grezzo. Un alloggiamento meccanico posiziona i componenti mobili. Manteniamo espliciti questi riferimenti produttivi, anziché trattare ogni componente robotico come una semplice piastra di montaggio.

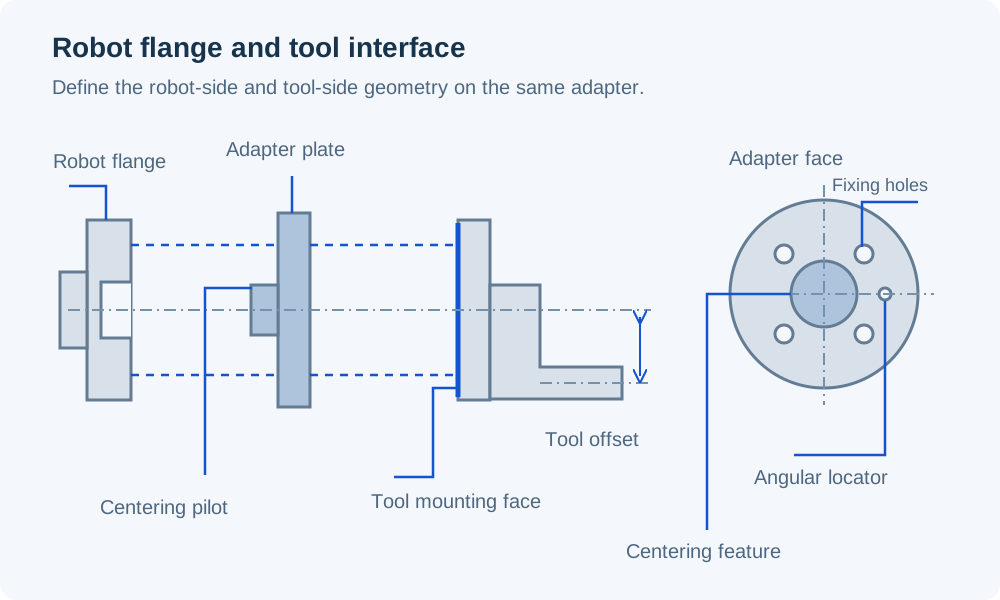
Vista esplosa laterale di una flangia robot, di una piastra adattatrice separata e di un supporto utensile eccentrico, con dettaglio della faccia adattatrice che distingue il pilota, i fori di fissaggio e il localizzatore angolare

Collegamento tra flangia del polso robotico e strumento selezionato

Realizziamo un adattatore partendo dai disegni dell’interfaccia lato robot e lato strumento. Il numero di fori, la geometria di posizionamento e l’orientamento angolare sono definiti su entrambi i lati; un diametro di flangia condiviso non è sufficiente a garantire il collegamento.

Il modello include gli accessi richiesti per le viti di fissaggio e il percorso per i cavi o i tubi dell’utensile.

Posizionamento e fissaggio

Le caratteristiche di posizionamento definiscono la collocazione, mentre i dispositivi di fissaggio assicurano il giunto. La definizione dell’accoppiamento determina il tipo di adattamento e il gioco appropriati.

Installazione dell’utensile

La sequenza prevista di serraggio deve rimanere accessibile anche una volta che l’utensile è montato sull’adattatore.

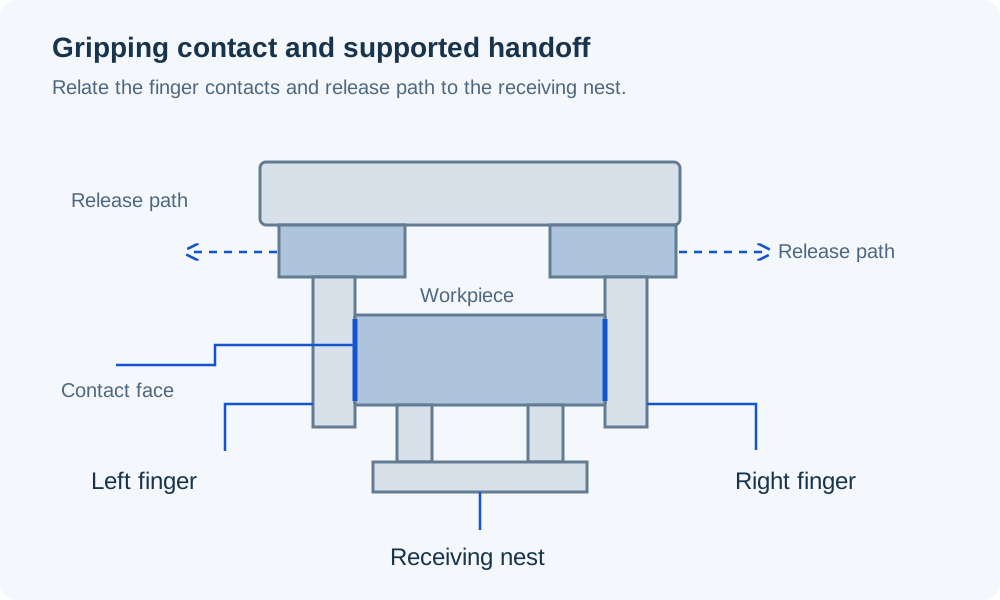
Dita sinistra e destra della pinza opposte che entrano in contatto con un pezzo in lavorazione già supportato da un nido ricevente, con percorsi di rilascio esterni liberi dal nido

Afferrare un pezzo in lavorazione e rilasciarlo in un dispositivo di fissaggio

Machiniamo la geometria di contatto delle dita partendo dalle superfici di afferraggio previste. La forma può prevedere zone di svasatura intorno a bordi fragili o incassi, mantenendo comunque le aree di contatto specificate dal progettista della pinza.

Il nido di ricezione e le dita devono avere accessi compatibili. Il nido supporta il pezzo al momento del posizionamento; successivamente le dita si aprono e si ritraggono senza impigliarsi su una parete di posizionamento né strisciare su una superficie finita.

Zone di contatto definite

Il disegno del pezzo in lavorazione indica dove le dita possono entrare in contatto e quali superfici finite, sottili o sensibili devono rimanere libere.

Gioco di trasferimento

Il layout del dispositivo di fissaggio include il percorso di apertura e di ritrazione, non solo il contorno finale del pezzo in lavorazione una volta posizionato.

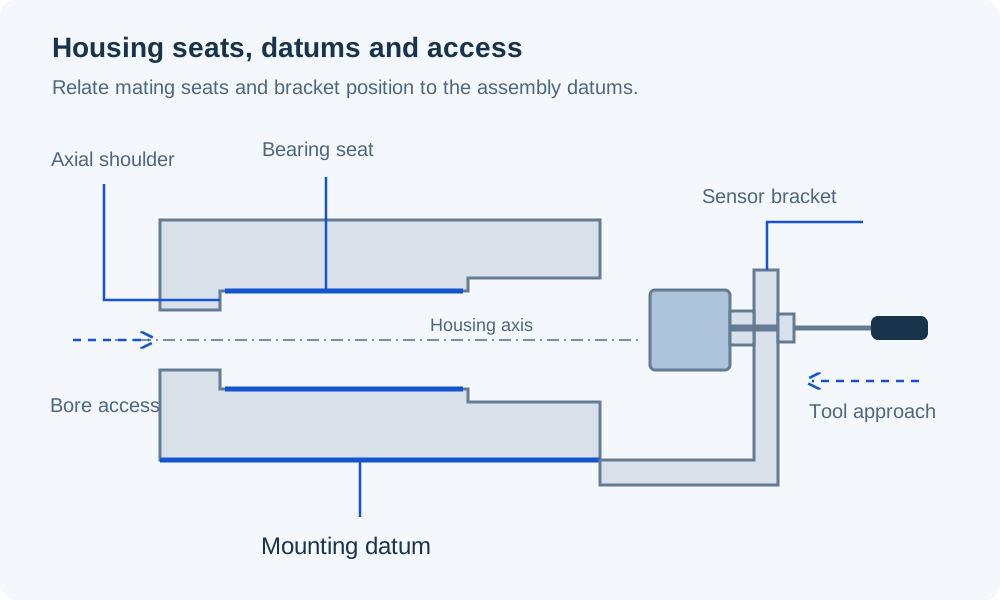
Sezione di un alloggiamento articolare vuoto che mostra la sede del cuscinetto, una spalla assiale e un riferimento di montaggio, con staffa sensore separata e accesso aperto al foro

Posizionamento di cuscinetti e sensori in un meccanismo robotico

Machiniamo alloggiamenti e dettagli di supporto in base alla disposizione scelta di cuscinetti e alberi. I fori collegati e le sedi assiali condividono il sistema di riferimento indicato nel disegno, in modo che configurazioni di lavoro separate non generino posizioni non correlate.

Un supporto per sensore fa riferimento alla caratteristica che osserva. Le fessure di regolazione forniscono il campo di impostazione previsto, mentre la configurazione finale di fissaggio mantiene la posizione meccanica selezionata per il processo di calibrazione del produttore originale (OEM).

Disposizione dei cuscinetti

La posizione del foro, la posizione della spalla e il gioco del coperchio seguono l’assemblaggio scelto; la sola designazione del cuscinetto non definisce l’alloggiamento.

Riferimento del sensore

Il riferimento di montaggio e il gioco del campo visivo sono definiti prima dell’aggiunta di una fessura di regolazione.

Componenti di interfaccia, prove in cella e componenti ripetuti

Identifichiamo lo scopo di ogni consegna di sviluppo, quindi manteniamo la geometria accettata per la produzione ripetuta.

Parti di interfaccia con accoppiamento

Gli adattatori e le dita per prototipo verificano la connessione dell’equipaggiamento selezionato, l’accessibilità delle viti e il gioco del pezzo in lavorazione prima che l’assemblaggio entri nella fase di prova in cella.

Set di componenti per la prova

Per la valutazione dell’integratore relativa all’afferraggio, al movimento e al trasferimento viene utilizzato il materiale e la finitura previsti. Ogni revisione del componente rimane identificabile quando le osservazioni portano a una modifica del progetto.

Parti rilasciate e ricambi

I pezzi ripetuti seguono l'interfaccia approvata e la definizione dei contatti. La sostituzione di un modello di pinza o la modifica del profilo del pezzo in lavorazione viene gestita come una nuova configurazione ogni qualvolta cambi la geometria di accoppiamento.

Parametri materiali per utensili e componenti robotici

La massa dell’utensile, il contatto con il pezzo e la resistenza del grezzo determinano scelte materiali diverse. Utilizziamo la classe e lo stato termico specificati; questi riferimenti aiutano a distinguere l’alluminio strutturale, i dettagli di posizionamento in acciaio inossidabile e le parti a contatto in polimero.

Lavorazione robotica CNC — parametri del materiale
Materiale / condizioneParametri di riferimentoContesto del componente
Estruso 6061-T6 / T6511Resistenza allo snervamento ≥240 MPa; densità ≈2.71 g/cm³Piastre adattatrici e corpi degli utensili
7075-T651 · riferimento KaiserLimite di snervamento tipico 503 MPa; resistenza a trazione 572 MPaDita ad alta resistenza o dettagli strutturali specificati nel disegno
316L / EN 1.4404Modulo di elasticità 200 GPa a 20°CParti di posizionamento e fissaggio in acciaio inossidabile specificate
POM-C · TECAFORM AH naturaleModulo di trazione 2.8 GPa; assorbimento d’acqua 0.05%Guarnizioni di presa sostituibili e contatti per alloggiamenti

Riferimenti: estruso Hydro Alloy 6061 con limite di snervamento minimo e densità tipica; lamiera/nastro/piastre Kaiser 7075 con proprietà tipiche nello stato T651; dati fisici Outokumpu Supra 316L/4404; Ensinger TECAFORM AH naturale (modulo a 1 mm/min; assorbimento d’acqua dopo 24 h a 23°C). I valori dei materiali non definiscono il carico utile complessivo dell’utensile assemblato né la forza di presa.

Lavorazione delle superfici operative, delle sedi e dei profili

Il piano di lavorazione segue i riferimenti funzionali del componente. Un pattern adattatore, un profilo dita e un foro di alloggiamento richiedono differenti sistemi di fissaggio e verifiche.

Posizionamento del polso, contatto delle dita e gioco di montaggio

Utilizziamo le caratteristiche che posizionano l’utensile o il pezzo in lavorazione come riferimenti produttivi. Una dimensione esterna stretta non compensa una superficie di contatto o un pattern di fissaggio posizionati in modo errato.

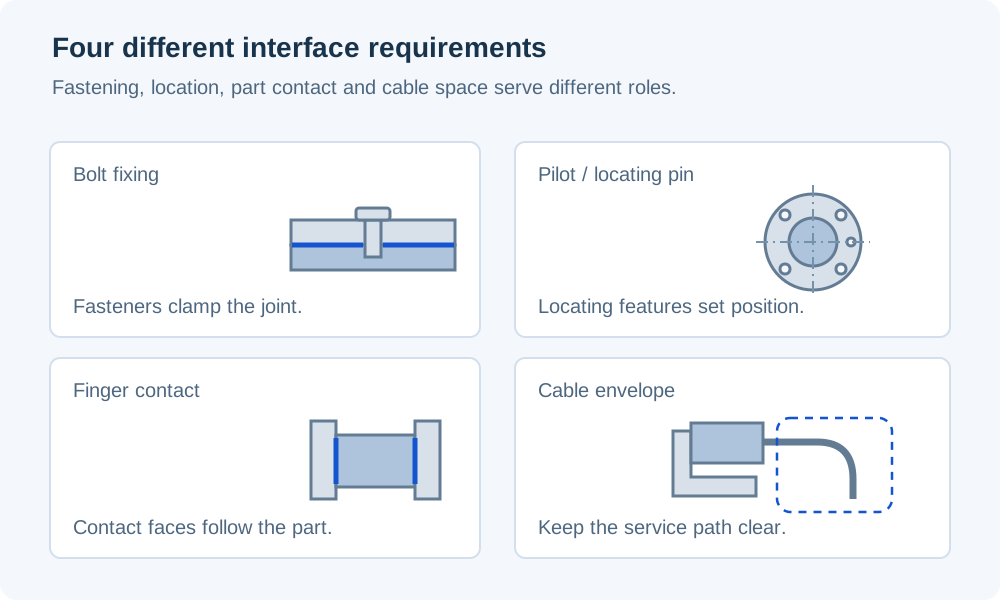
Dettagli separati distinguono il fissaggio dell’articolazione, il pilota e la localizzazione con perno, le facce di contatto delle dita della pinza e l’inviluppo di spazio libero per i cavi

Centraggio del polso e posizionamento angolare

Una caratteristica di centraggio posiziona l'adattatore radialmente; un perno separato o un pattern ne stabilisce l'orientamento. L'interfaccia di accoppiamento scelta determina come tali caratteristiche di localizzazione evitino vincoli non necessari.

Montaggio delle dita sulla faccia di contatto

Il profilo di contatto è quotato a partire dai riferimenti di montaggio della pinza. Geometrie distinte per sinistra e destra sono indicate laddove la presa prevista non sia simmetrica.

Sedili e spalle della carcassa

Il disegno riporta i sedili dei cuscinetti rispetto ai relativi arresti assiali e alle facce di montaggio adiacenti. Le smussature d’angolo consentono alla faccia prevista di appoggiarsi correttamente, anziché entrare prima in contatto con un raggio di raccordo dell’interfaccia abbinata.

Accesso per cavi e tubi flessibili

Aperture e smussature lasciano accessibili i connettori selezionati. Il layout completo dello strumento definisce l’ingombro del cavo o tubo flessibile in movimento; un’apertura su una piastra isolata non garantisce lo svincolo durante il movimento del robot.

Finitura delle superfici di montaggio e di contatto

Le interfacce accoppiate e i contatti con il pezzo in lavorazione richiedono requisiti specifici di condizione finale, distinti dalla finitura esterna generale.

Texture della superficie di contatto della pinza

Le superfici di contatto delle dita seguono il profilo, la texture e il trattamento dei bordi selezionati. Non aggiungiamo texture taglienti né rimuoviamo un bordo che il design della pinza utilizza per localizzare il pezzo in lavorazione.

Interfacce rivestite e mascherate

Per l’alluminio anodizzato, il piano di tolleranze e copertura individua fori di centraggio, accoppiamenti con perni e filettature. Queste caratteristiche vengono verificate nello stato finito specificato per l’assemblaggio.

Parti di contatto sostituibili

Una guarnizione polimerica o un inserto definito separatamente possono essere sostituiti senza dover rifabbricare l’intera dita o il supporto. La sua geometria di ritenzione e lo spessore restano parte della definizione controllata del contatto.

Riferimenti selezionati per flangia e interfaccia pinza

I riferimenti di attrezzatura indicati di seguito mostrano quali dimensioni definiscono le diverse parti di un attacco robotico. Ispezioniamo il componente personalizzato rispetto al suo disegno rilasciato, compresi l’accoppiamento e la condizione finale della superficie.

Pattern di fissaggio, posizione radiale e posizione angolare vengono verificati come caratteristiche distinte. Il profilo di presa viene misurato dagli stessi riferimenti utilizzati per il montaggio della dita.

Lavorazione robotica CNC — specifiche delle caratteristiche
Caratteristica di accoppiamentoDimensioni di riferimentoAccettazione del componente personalizzato
Viti di fissaggio per flangia strumento UR e-SeriesCerchio di fissaggio Ø50 mm; 4 × M6-6HPattern dell’adattatore, orientamento e forma specificata del foro
Foro di centraggio della flangia UR e-SeriesØ31.50 H7Accoppiamento del centrino e appoggio della faccia secondo il disegno del componente
Alloggiamento del perno della flangia UR e-SeriesØ6 H7; profondità 6.20 ±0.20 mmPosizione dei perni e loro inserimento secondo la definizione dell’accoppiamento
Fori laterali per accessori Robotiq 2F-85 / 2F-1402 × M4 × 0.7; distanza tra i centri 12 mm; profondità raccomandata ≤6 mmSchema del supporto e sporgenza delle viti nel morsetto
Profilo personalizzato di contatto delle ditaDimensioni di contatto e gioco, mm; limiti indicati nel disegnoProfilo riferito ai punti di riferimento di montaggio delle dita e allo stato effettivo del pezzo in lavorazione

Riferimenti: disegno tecnico per sviluppatori Universal Robots relativo ai flangi strumento UR3e/UR5e/UR10e/UR16e; linee guida Robotiq per il montaggio di accessori laterali, giugno 2026. I valori descritti si riferiscono all’equipaggiamento di accoppiamento nominato, non alla geometria universale del robot né alle tolleranze di lavorazione degli adattatori. Il disegno del componente definisce il centraggio di accoppiamento, il perno, la forma del foro e lo stato finito.

Ispezione dei componenti e validazione del sistema

Il nostro ambito comprende i componenti meccanici lavorati e le ispezioni specificate nella quotazione. L’integrazione con il robot, la validazione della forza di presa, la valutazione del carico utile, la sicurezza funzionale e la ripetibilità del sistema rimangono responsabilità distinte del programma equipaggiamento.

Attrezzature abbinata e identità dei ricambi

La scheda tecnica di un componente deve identificare l’equipaggiamento di accoppiamento e la geometria di contatto, soprattutto quando diversi utensili condividono una piastra o un grezzo per dita simili.

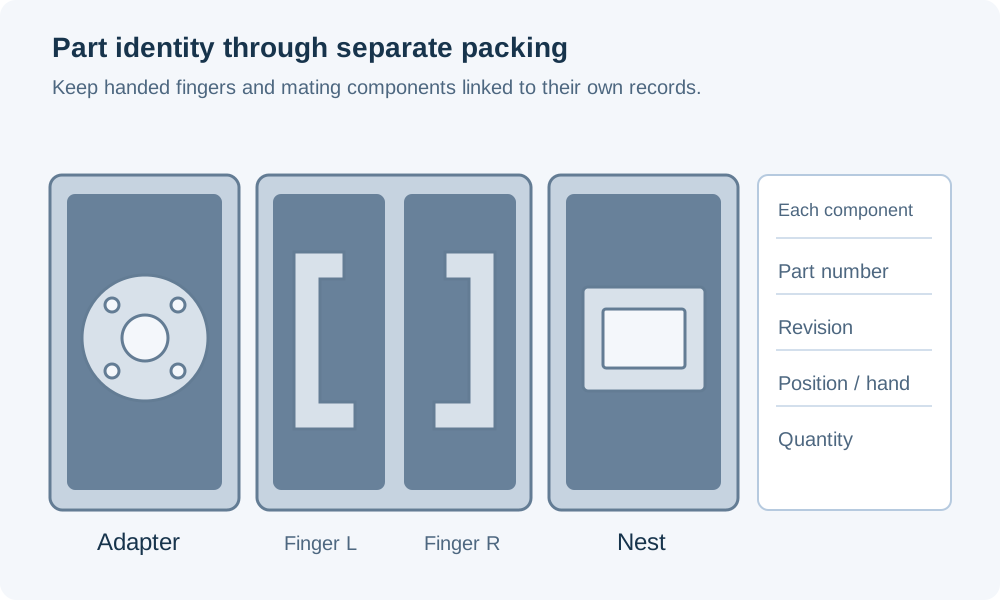
Piastra adattatrice, dita del morsetto sinistra e destra distinte e nido di ricezione in compartimenti protettivi separati, con campi per il numero di parte, la revisione, la posizione e la quantità

Varianti di dita e alloggiamenti

Ogni profilo di presa distinto e ogni alloggiamento ricevente conserva il proprio riferimento parte. Le marcature sinistra/destra seguono la definizione di assemblaggio, non l’orientamento con cui il pezzo viene imballato.

Revisione dell’interfaccia

L’adattatore e gli spessori correlati mantengono la revisione del disegno dell’interfaccia utilizzata per la lavorazione. Una modifica dello spessore, di una caratteristica di centraggio o del pattern utensile rimane visibile nell’ordine di sostituzione.

Superfici operative protette

L’imballaggio separa i profili di presa, i centraggi di posizionamento e le sedi di appoggio dai componenti metallici adiacenti. Piccoli tamponi e manicotti sostituibili rimangono identificabili con i rispettivi riferimenti componente.

Domande frequenti sulle lavorazioni robotics CNC

Un’unica piastra adattatore può essere utilizzata su tutti i robot dello stesso produttore?

No. I dettagli dell’interfaccia possono variare tra i diversi modelli di robot. Universal Robots, ad esempio, documenta quattro posizioni di flangia strumento M6 sull’UR5e e sei posizioni M8 sull’UR20. È necessario conoscere il modello selezionato e il relativo disegno dell’interfaccia strumento, non soltanto il marchio del robot o la classe di carico utile.

Una piastra adattatore lavorata è un cambio utensile automatico?

No. Un adattatore collega le due interfacce meccaniche definite. Un cambio utensile automatico richiede inoltre un meccanismo di bloccaggio convalidato e tutti i collegamenti ausiliari o le funzioni di stato necessari. Possiamo produrre una piastra o un componente specificato all’interno di tale progetto, ma un ordine di piastra non include un sistema completo di cambio utensile.

Le dita più lunghe mantengono la portata di forza originale della pinza?

Non lo si assuma automaticamente. Estendere il punto di contatto verso l’esterno rispetto alla base della dita modifica il momento applicato. Le linee guida per le punte personalizzate di Robotiq richiedono che il progetto rimanga entro i limiti di momento e dimensionali ammessi dalla pinza. Il progettista della pinza deve valutare la nuova geometria prima di estendere a essa una portata di forza o di carico esistente.

Il modello nominale del pezzo in lavorazione è sufficiente a definire una tasca di presa?

Esso ne definisce la forma nominale, ma per la tasca è necessaria anche una decisione riguardo alle variazioni del pezzo in lavorazione. Le superfici di contatto ottenute per fusione, stampaggio o non finite possono differire dalla superficie finale CAD. Identificare lo stato effettivo del pezzo da afferrare, la sua gamma dimensionale e le zone di svasatura o di contatto previste prima di rilasciare il profilo della dita.

Una soletta di contatto in polimero evita ogni segno sul pezzo in lavorazione?

Nessuna scelta di materiale da sola garantisce tale risultato. La pressione di contatto, i detriti intrappolati, la texture superficiale e la finitura del pezzo in lavorazione influenzano tutti la formazione di segni. Noi realizziamo la geometria e il materiale della soletta specificati; il team dell’impianto la valuta rispetto alla superficie effettivamente manipolata e ai criteri di accettazione.

La modifica dello spessore dell’adattatore influenza la definizione del punto centrale utensile?

Sì, se modifica la posizione dell’utensile rispetto al polso. L’integratore deve tenere conto dello spostamento risultante nella definizione dell’utensile assemblato e verificare le condizioni di carico e movimento correlate. Il semplice fatto che entrambi i fori di fissaggio corrispondano non rende identica la configurazione dell’utensile qualora lo spessore dell’adattatore sia diverso.

Le dita di ricambio devono essere ordinate come coppia abbinata?

Utilizzare l’accoppiamento definito nell’assieme. È possibile ordinare una singola dita di ricambio quando entrambe le dita hanno definizioni indipendenti e intercambiabili. Se invece sono state accoppiate o finite insieme, la coppia deve essere trattata come un insieme abbinato. Identificare la revisione e lo stato della dita conservata, anziché presumere che un nuovo profilo non usurato combaci perfettamente con il suo partner usurato.

Discuti il tuo componente robotico o l’attrezzatura

Condividi il modello del pezzo, il disegno, il materiale e la quantità. Indica l’interfaccia robot o pinza selezionata e la geometria di contatto con il pezzo in lavorazione, laddove queste definiscono il componente.

VETCNCCNC MANUFACTURING
Italiano
WhatsApp Invia una email

Parlaci del tuo progetto

Condividi le tue esigenze e ti risponderemo via email.

PDF, CAD o ZIP · fino a 20 MB