Ir para o conteúdo
VETCNCCNC MANUFACTURING
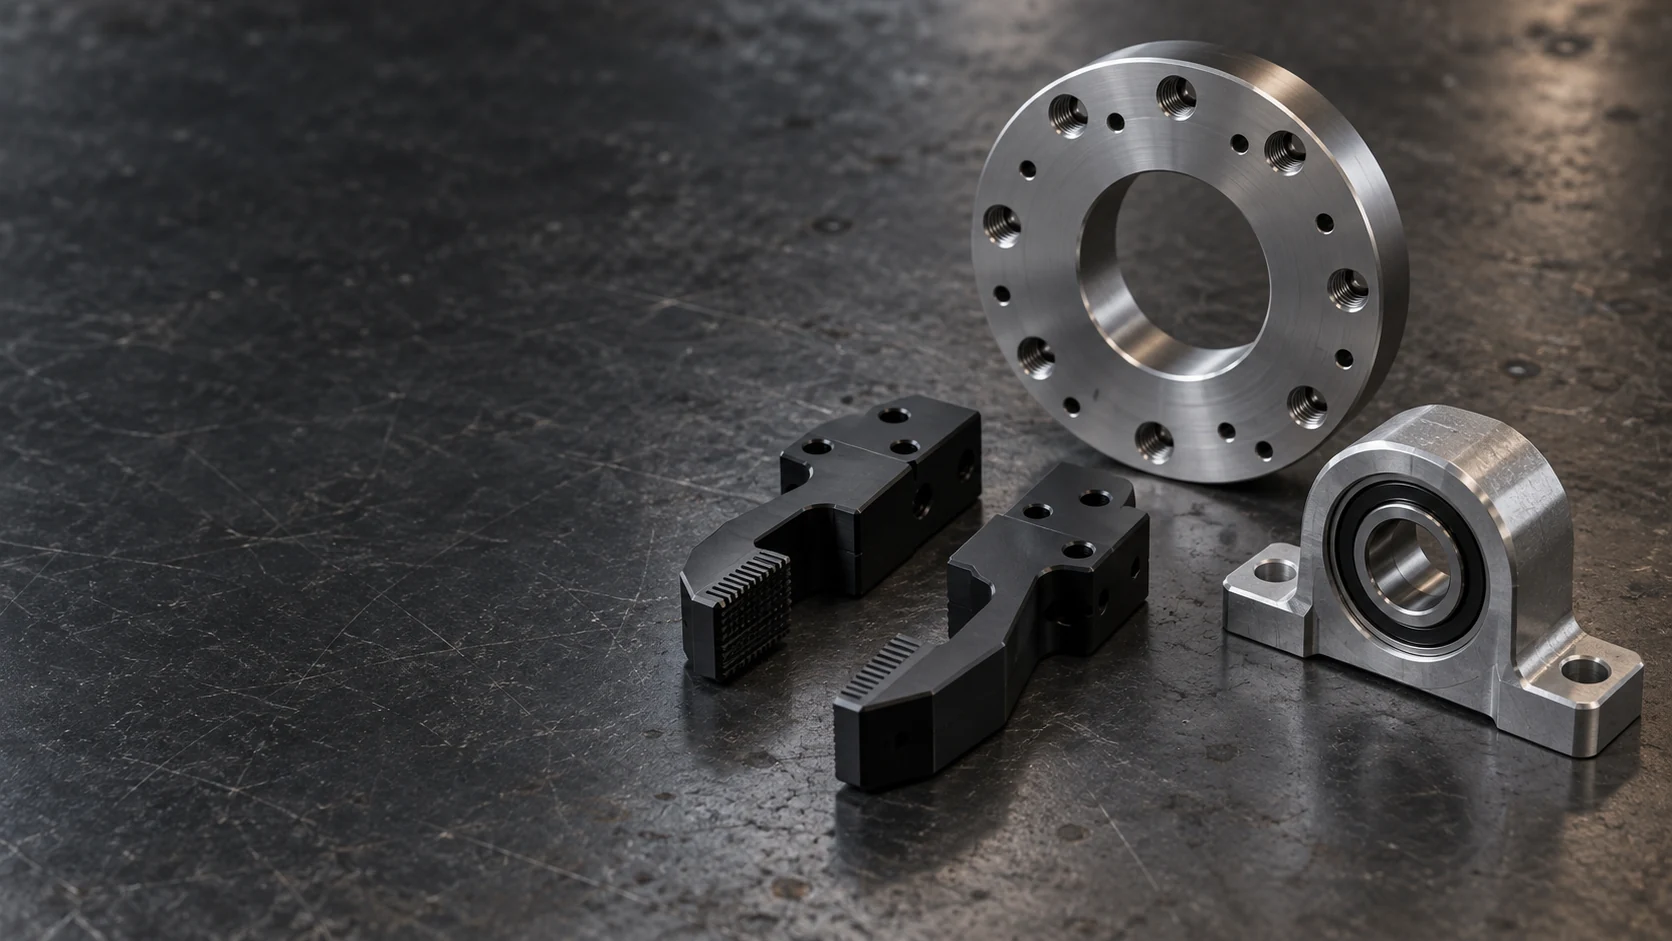
Placa metálica circular de interface, dedos pretos da garra e carcaça de rolamento sobre uma superfície de trabalho escura

Usinagem de Robótica CNC

Usinamos adaptadores de flange, dedos de garra personalizados, carcaças de junta e dispositivos de localização para fabricantes de robôs e integradores de automação. Trabalhamos a partir das interfaces selecionadas entre robô, garra e peça para fabricar as peças mecânicas definidas nos desenhos técnicos do seu equipamento.

  • Interfaces robô-ferramenta
  • Peças personalizadas de garra
  • Componentes de mecanismo

Interfaces usinadas para robôs, peças de garra e ferramental

Fornecemos adaptadores de punho, componentes de garra, carcaças de mecanismo e fixações para peças. Cada um é usinado conforme o desenho específico do robô, da garra ou da peça.

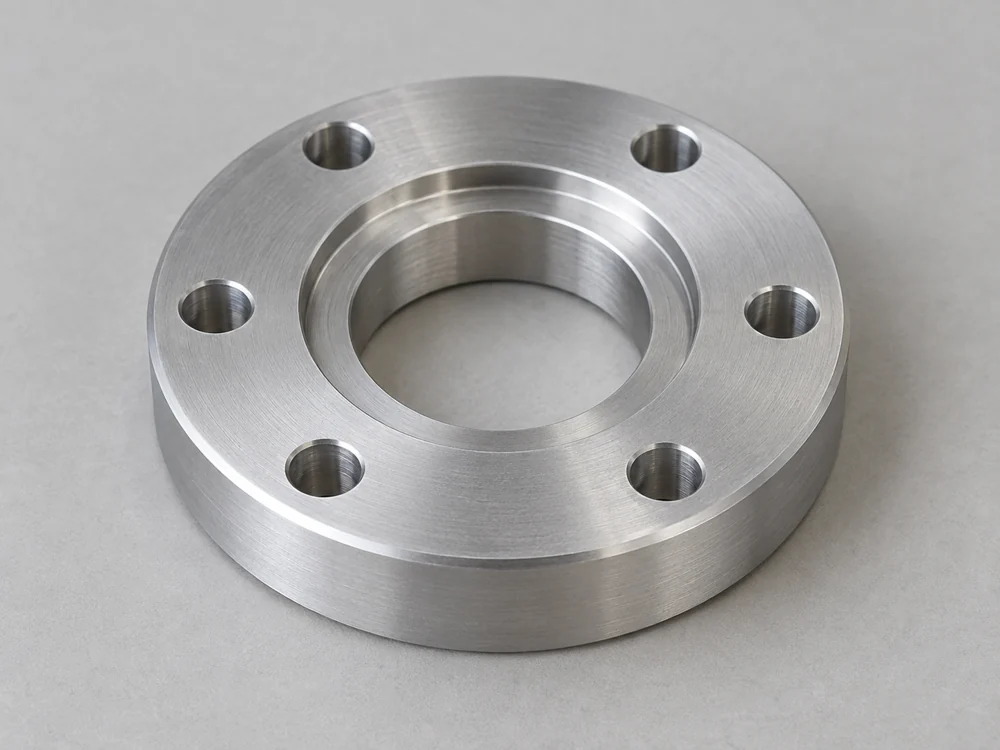
Placa adaptadora circular prateada com seis furos de montagem, um furo passante central e um degrau de localização concêntrico

Placas adaptadoras de flange para robô

Adaptadores conectam o punho do robô à face de montagem da garra, sensor ou ferramenta. Usinamos o padrão de furação, a característica de localização e a referência angular de cada lado, com espessura e deslocamento da placa definidos no projeto de montagem.

  • Padrões de punho
  • Características de localização
  • Desvios de ferramenta
Discutir este componente
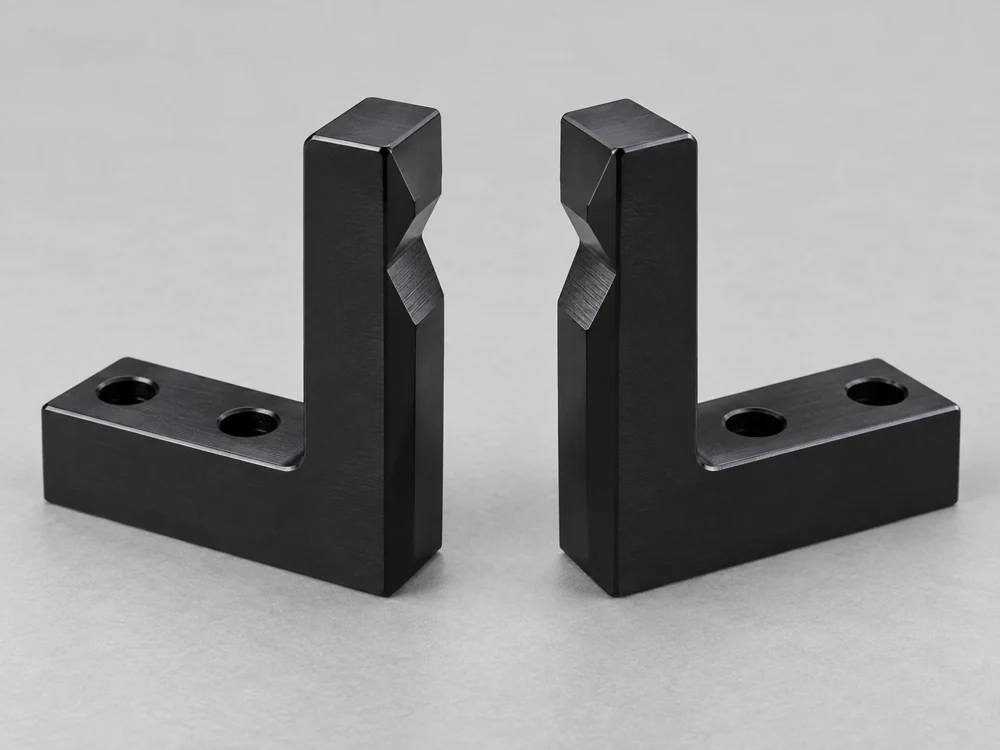
Par de dedos pretos em forma de L para garra com furos de montagem e ranhuras opostas em V para preensão

Dedos de garra personalizados

Dedos e pontas substituíveis conectam a garra selecionada à peça. Usinamos as características de fixação no lado da garra e os degraus, bolsos ou faces de contato especificados na extremidade de preensão.

  • Fixações de dedos
  • Perfis de contato
  • Pontas substituíveis
Discutir este componente
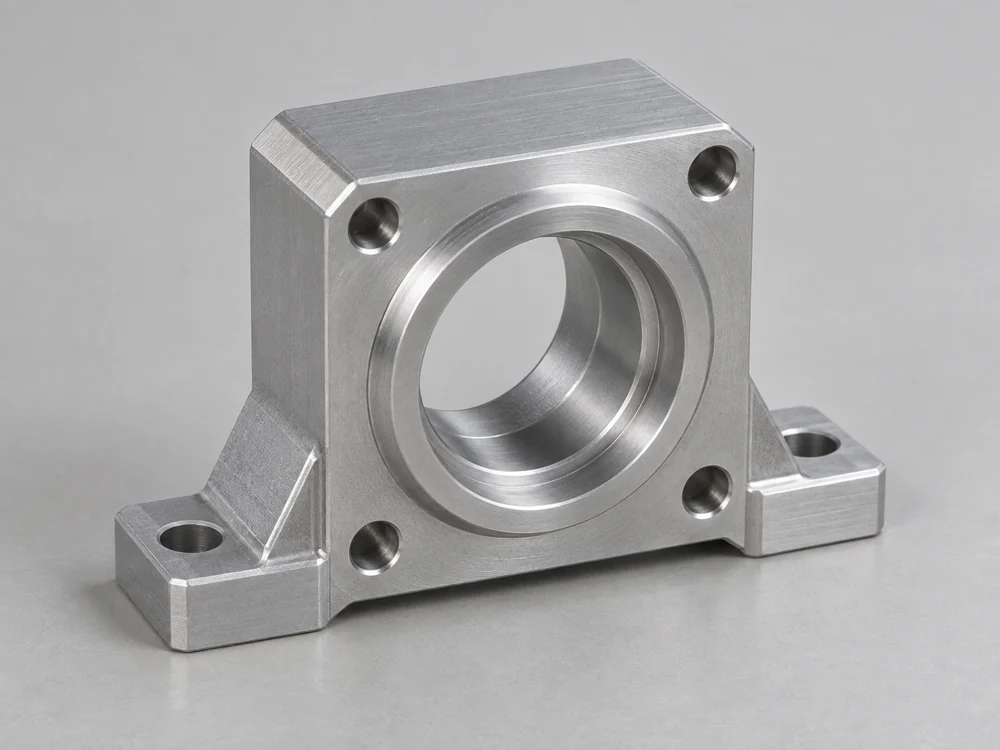
Carcaça de rolamento prateada com furo circular escalonado, pés de montagem e furos frontais de fixação

Carcaças de junta e rolamento

Carcaças vazias e blocos de suporte posicionam rolamentos, eixos e tampas em um mecanismo robótico. Assentos para rolamentos, ombros axiais e faces de montagem conectadas seguem os desenhos de componentes e montagem do fabricante original (OEM).

  • Assentos de rolamento
  • Ombros axiais
  • Interfaces de tampas
Discutir este componente
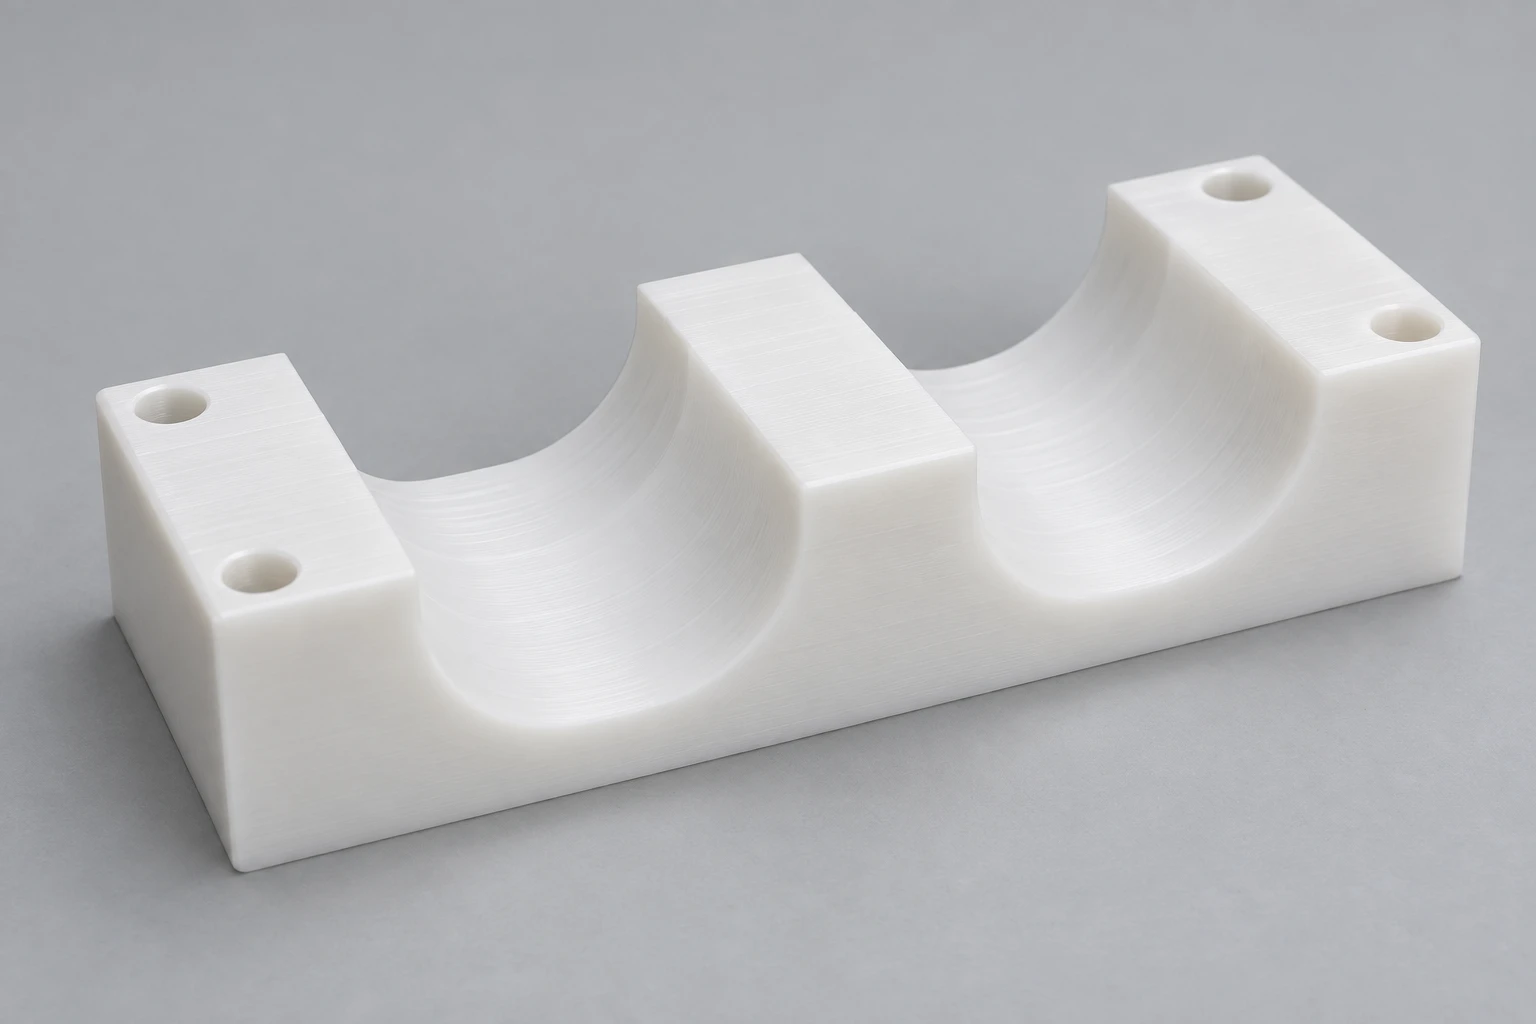
Ninho de localização plástico branco usinado com dois canais de suporte curvos e quatro furos de montagem

Ninhos para peças e dispositivos de localização

Os ninhos e os blocos de localização recebem a peça durante o carregamento, montagem ou inspeção. Seus pontos de contato apoiam as superfícies definidas da peça, deixando espaço suficiente para que o garfo se abra e seja retirado.

  • Pontos de apoio
  • Bolsos de localização
  • Folga para liberação
Discutir este componente
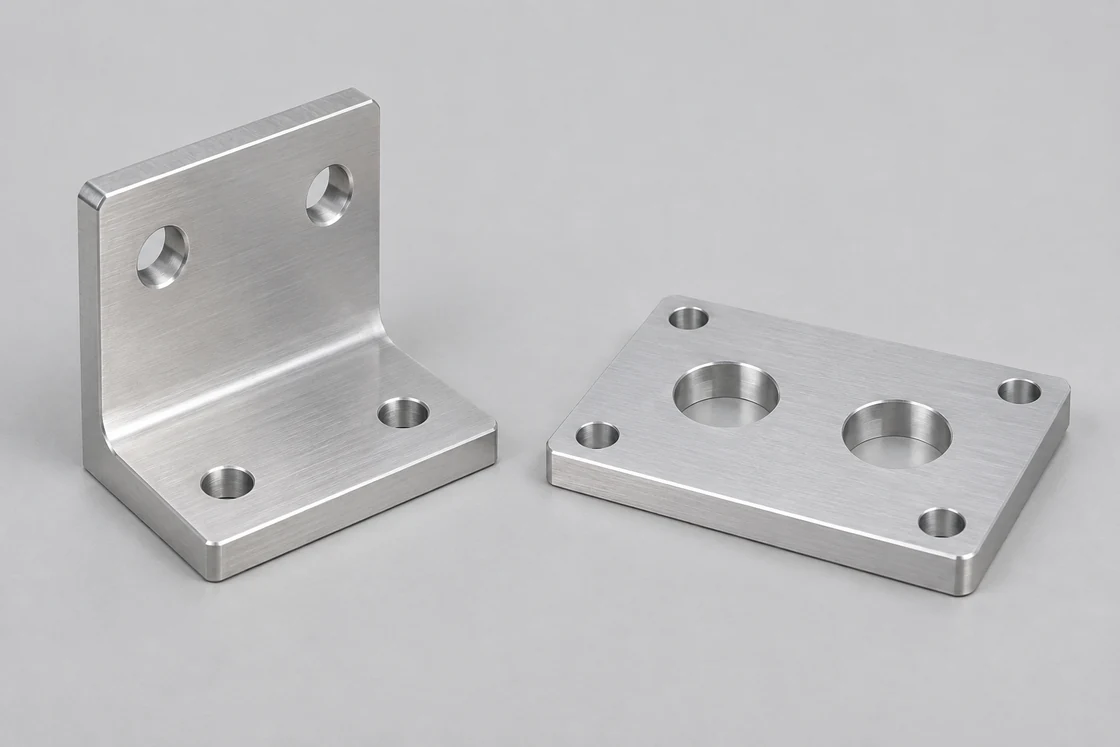
Suporte de montagem em L prateado ao lado de uma placa plana de montagem com furos redondos

Suportes para sensores e câmeras

Os suportes posicionam um sensor ou dispositivo de visão em relação à ferramenta ou ao dispositivo de fixação. Usinamos a face de montagem, os recursos de ajuste e o padrão do dispositivo sem obstruir a visão exigida nem o acesso aos conectores.

  • Padrões do dispositivo
  • Ranhuras de ajuste
  • Acesso aos conectores
Discutir este componente
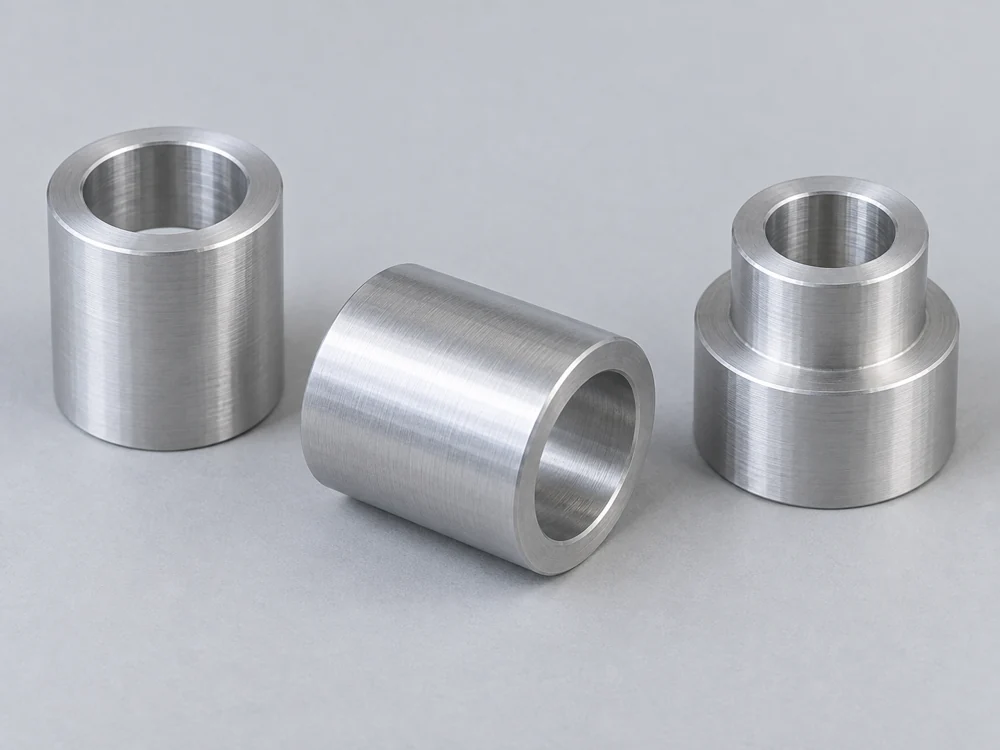
Três espaçadores prateados tipo coluna com furos passantes, incluindo uma manga escalonada

Mangas e espaçadores de localização

Mangas, buchas escalonadas e espaçadores definem a posição radial ou axial de peças adjacentes. Seus furos de trabalho, guias e faces de assentamento são especificados em conjunto, e não apenas pela dimensão externa.

  • Furos de trabalho
  • Pilotos de localização
  • Comprimentos de assentamento
Discutir este componente

Ferramentas de extremidade de braço, manipulação de peças e mecanismos robóticos

Os adaptadores de punho posicionam a ferramenta, os dedos de garra entram em contato com a peça e as carcaças posicionam rolamentos e eixos. O desenho deve conter as características de referência para cada peça.

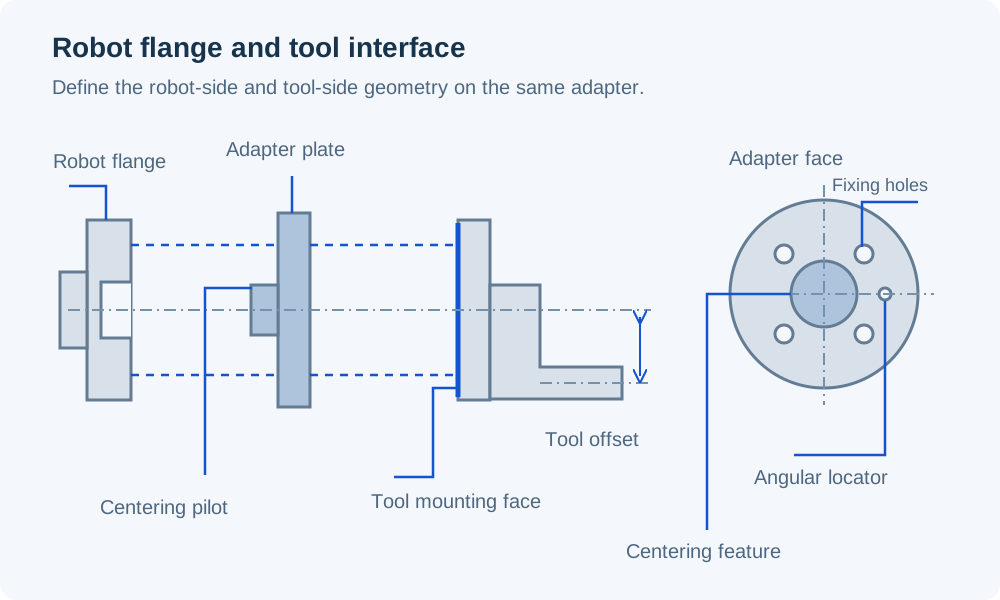
Vista lateral explodida de um flange robótico, placa adaptadora separada e suporte de ferramenta descentrado, com detalhe da face adaptadora distinguindo o guia, os furos de fixação e o localizador angular

Conexão entre a flange do punho e a ferramenta selecionada

Usinamos um adaptador com base nos desenhos das interfaces do lado do robô e do lado da ferramenta. O número de furos, a geometria de localização e a orientação angular são definidos em ambos os lados; um diâmetro comum de flange não é suficiente para estabelecer a conexão.

O modelo inclui o acesso necessário para os parafusos de fixação e o trajeto dos cabos ou mangueiras da ferramenta.

Localização e fixação

Os recursos de localização definem a posição, enquanto os elementos de fixação seguram a junta. A definição do acoplamento determina o ajuste e o folga adequados.

Instalação da ferramenta

A sequência planejada de aperto deve permanecer acessível após a instalação da ferramenta no adaptador.

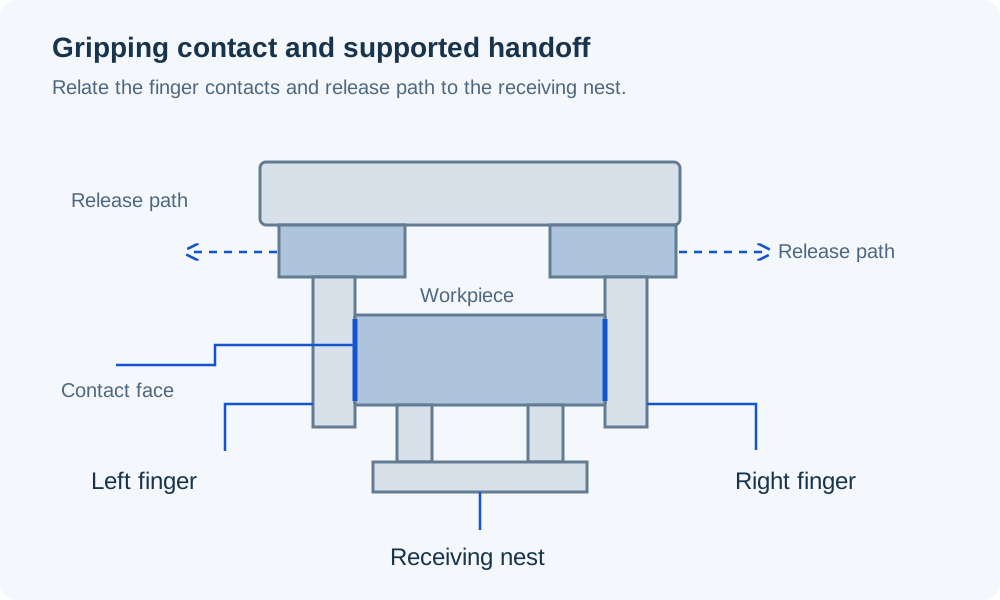
Dedos opostos da garra (esquerdo e direito) em contato com uma peça já apoiada por um ninho receptor, com trajetórias de liberação para fora livres do ninho

Segurar uma peça e liberá-la em um dispositivo de fixação

Usinamos a geometria de contato dos dedos a partir das superfícies de agarre previstas. A forma pode proporcionar alívio ao redor de bordas frágeis ou reentrâncias, mantendo ao mesmo tempo as regiões de contato especificadas pelo projetista do manipulador.

O ninho receptor e os dedos exigem acessos compatíveis. O ninho suporta a peça durante a colocação; em seguida, os dedos se abrem e se retraiem sem enganchar em uma parede de localização ou arrastar-se sobre uma superfície acabada.

Zonas de contato definidas

O desenho da peça identifica onde os dedos podem tocar e quais superfícies acabadas, finas ou sensíveis devem permanecer livres.

Folga de transferência

O layout do dispositivo de fixação inclui o caminho de abertura e retirada, não apenas o contorno final da peça posicionada.

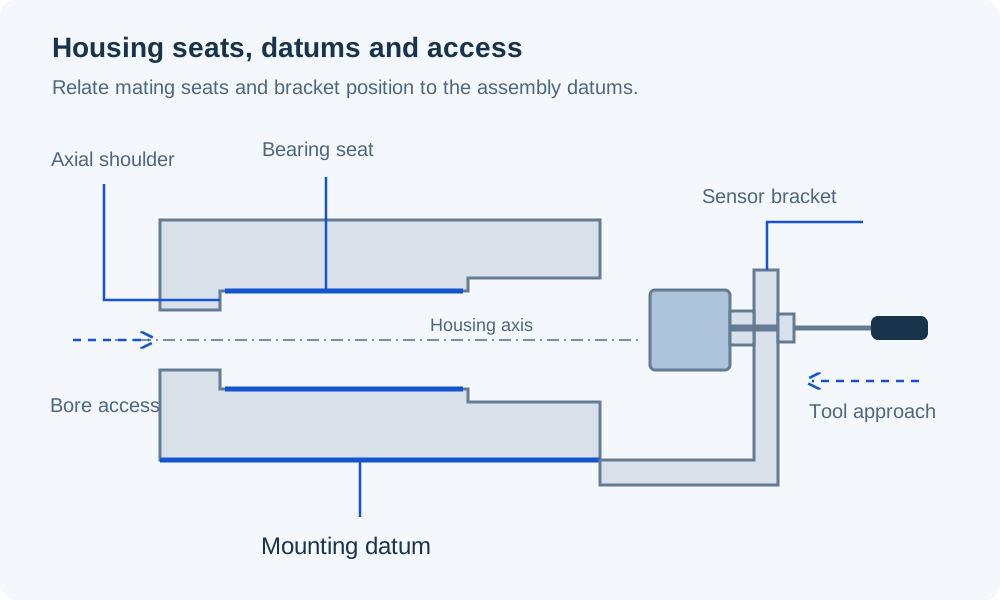
Seção de uma carcaça articulada vazia mostrando assento para rolamento, ombro axial e datum de montagem, com suporte separado para sensor e acesso aberto ao furo

Localização de rolamentos e sensores em um mecanismo robótico

Usinamos carcaças e detalhes de suporte conforme o arranjo escolhido de rolamentos e eixos. Furos conectados e assentos axiais compartilham o sistema de referência (datum) do desenho, de modo que montagens separadas não gerem posições não relacionadas.

Um suporte de sensor referencia a característica que ele observa. Ranhuras de ajuste fornecem a faixa de regulagem prevista, enquanto o arranjo final de fixação mantém a posição mecânica selecionada para o processo de calibração do fabricante original de equipamento (OEM).

Arranjo de rolamentos

A localização do furo, a posição do ombro e a folga da tampa seguem o conjunto selecionado; a simples designação do rolamento não define a carcaça.

Referência do sensor

O datum de montagem e a folga do campo de visão são definidos antes da adição de uma ranhura de ajuste.

Peças de interface, testes na célula e componentes repetitivos

Identificamos o propósito de cada entrega de desenvolvimento e, em seguida, mantemos a geometria aprovada para usinagem repetida.

Peças de ajuste de interface

Adaptadores e dedos protótipo verificam a conexão do equipamento selecionado, o acesso aos parafusos e a folga da peça antes de o conjunto entrar em um teste na célula.

Conjunto de componentes para teste

O material e o acabamento previstos são utilizados para avaliação, pelo integrador, do agarre, do movimento e da transferência da peça. Cada revisão da peça permanece identificável quando observações conduzem a uma alteração de projeto.

Peças liberadas e substituições

Peças repetidas seguem a interface aprovada e a definição de contato. A substituição de um modelo de garra ou a alteração do perfil da peça trabalhada é tratada como uma nova configuração sempre que a geometria de acoplamento for modificada.

Parâmetros de material para ferramentas e componentes robóticos

A massa da ferramenta, o contato com a peça e a resistência do material bruto levam a escolhas distintas de material. Utilizamos a classe e o estado especificados; essas referências ajudam a distinguir alumínio estrutural, detalhes de localização em aço inoxidável e peças de contato em polímero.

Usinagem robótica CNC — parâmetros de material
Material / condiçãoParâmetros de referênciaContexto do componente
Extrusão 6061-T6 / T6511Limite de escoamento ≥240 MPa; densidade ≈2.71 g/cm³Placas adaptadoras e corpos de ferramentas
7075-T651 · referência KaiserLimite de escoamento típico 503 MPa; limite de resistência à tração 572 MPaDedos de alta resistência ou detalhes estruturais conforme especificado no desenho
316L / EN 1.4404Módulo de elasticidade 200 GPa a 20°CPeças de localização e fixação em aço inoxidável conforme especificado
POM-C · TECAFORM AH naturalMódulo de tração 2.8 GPa; absorção de água 0.05%Almofadas de preensão substituíveis e contatos de encaixe

Referências: extrusão de liga Hydro 6061 com limite mínimo de escoamento e densidade típica; chapa/fita/placa Kaiser 7075 com propriedades típicas T651; dados físicos Outokumpu Supra 316L/4404; Ensinger TECAFORM AH natural (módulo a 1 mm/min; absorção de água após 24 h a 23°C). Os valores de material não definem a carga útil total da ferramenta montada nem a força de preensão.

Usinagem das faces de trabalho, assentos e perfis

O plano de usinagem segue as referências funcionais do componente. Um padrão de adaptação, um perfil de dedo e um furo de carcaça exigem diferentes métodos de fixação e verificações.

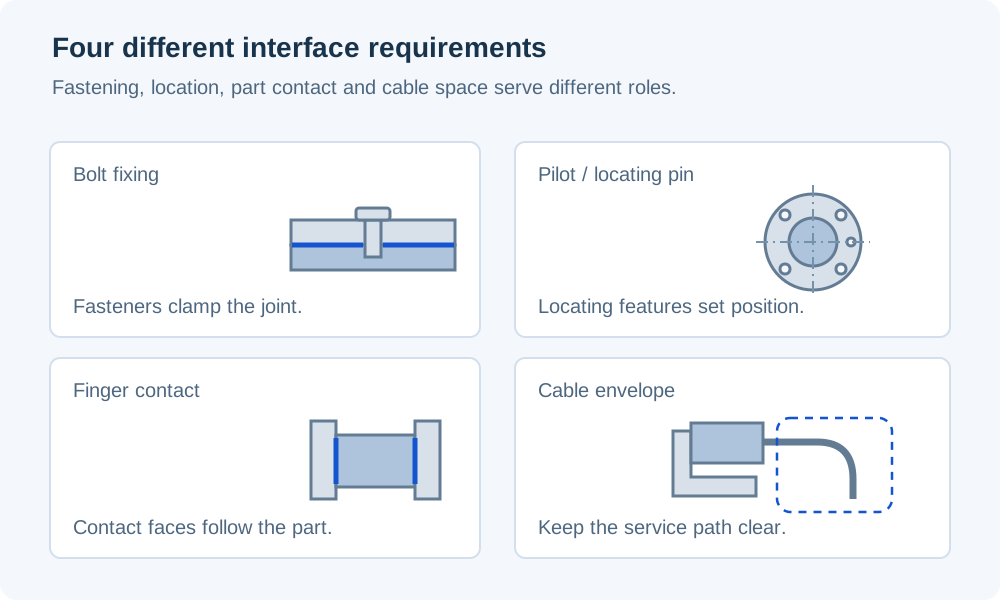
Localização do punho, contato dos dedos e folga de montagem

Utilizamos os recursos que posicionam a ferramenta ou a peça trabalhada como referências de fabricação. Uma dimensão externa precisa não compensa uma face de contato ou um padrão de fixação mal posicionados.

Detalhes separados distinguem a fixação da articulação, o guia e o pino de localização, as faces de contato dos dedos da garra e o envelope de folga para cabos

Centragem e localização angular do punho

Um recurso de centralização posiciona o adaptador radialmente; um pino ou padrão separado define sua orientação. A interface de acoplamento escolhida determina como esses recursos de localização evitam restrições desnecessárias.

Geometria de montagem e contato dos dedos

O perfil de contato é dimensionado a partir das referências de montagem do garfo. Geometrias distintas para esquerda e direita são identificadas quando o aperto pretendido não é simétrico.

Assentos e ombros do corpo

O desenho relaciona os assentos dos rolamentos com seus batentes axiais e faces de montagem adjacentes. Recortes nos cantos permitem que a face projetada assente, em vez de entrar em contato inicialmente com um raio de acoplamento.

Acesso para cabos e mangueiras

Aberturas e recortes mantêm os conectores selecionados acessíveis. O layout completo da ferramenta fornece o envelope de movimento do cabo ou mangueira; uma abertura em uma placa isolada não garante folga durante o movimento do robô.

Acabamento das superfícies de montagem e de contato

Interfaces ajustadas e contatos com a peça trabalhada exigem requisitos próprios de condição final, separados do acabamento exterior geral.

Textura de contato do garfo

As superfícies de contato dos dedos seguem o perfil, a textura e o tratamento de borda selecionados. Não adicionamos textura aguda nem removemos uma borda que o projeto do garfo utiliza para localizar a peça trabalhada.

Interfaces revestidas e protegidas com máscara

Para alumínio anodizado, o plano de tolerância e cobertura identifica furos de localização, ajustes de pinos e roscas. Esses recursos são verificados na condição final especificada para montagem.

Peças de contato substituíveis

Uma almofada ou inserção polimérica substituível mantém sua espessura e geometria de fixação especificadas. Assim, uma nova peça de contato pode ser encomendada sem reusinar o dedo ou o ninho.

Referências selecionadas de flange e interface com o garfo

As referências de equipamento abaixo indicam quais dimensões definem diferentes partes de um acessório robótico. Inspeccionamos a peça personalizada conforme seu desenho liberado, incluindo o ajuste de acoplamento e a condição final da superfície.

Padrões de fixação, localização radial e localização angular são verificados como características separadas. O perfil de aperto é medido a partir das mesmas referências utilizadas para montar o dedo.

Usinagem robótica CNC — especificações de recursos
Característica de acoplamentoDimensões de referênciaAceitação da peça personalizada
Parafusos do flange da ferramenta da série UR eCírculo de parafusos Ø50 mm; 4 × M6-6HPadrão do adaptador, orientação e forma especificada do furo
Furo de centralização do flange da série UR eØ31.50 H7Ajuste do piloto de acoplamento e assentamento da face conforme desenho do componente
Receptor de pino do flange da série UR eØ6 H7; profundidade 6.20 ±0.20 mmLocalização e engajamento do pino conforme definição de acoplamento
Furos laterais para acessórios Robotiq 2F-85 / 2F-1402 × M4 × 0.7; centros a 12 mm; profundidade recomendada ≤6 mmPadrão do suporte e projeção dos parafusos no garra
Perfil personalizado de contato dos dedosDimensões de contato e folga, mm; limites indicados no desenhoPerfil relativo aos referenciais de montagem dos dedos e à condição real da peça usinada

Referências: desenho técnico do desenvolvedor da Universal Robots para flanges de ferramenta UR3e/UR5e/UR10e/UR16e; orientações da Robotiq para montagem de acessórios laterais, junho 2026. Os valores descrevem o equipamento de acoplamento nomeado, não a geometria universal do robô nem as tolerâncias de usinagem do adaptador. O desenho do componente define o piloto de acoplamento, o pino, a forma do furo e a condição final.

Inspeção de componentes e validação do sistema

Nosso escopo abrange componentes usinados e a inspeção especificada na cotação. A integração ao robô, a validação da força de preensão, a avaliação de carga útil, a segurança funcional e a repetibilidade do sistema permanecem responsabilidades separadas do programa de equipamentos.

Identidade de ferramental combinado e peças de reposição

O registro de um componente deve identificar o equipamento de acoplamento e a geometria de contato, especialmente quando várias ferramentas compartilham uma mesma placa ou blank de dedo.

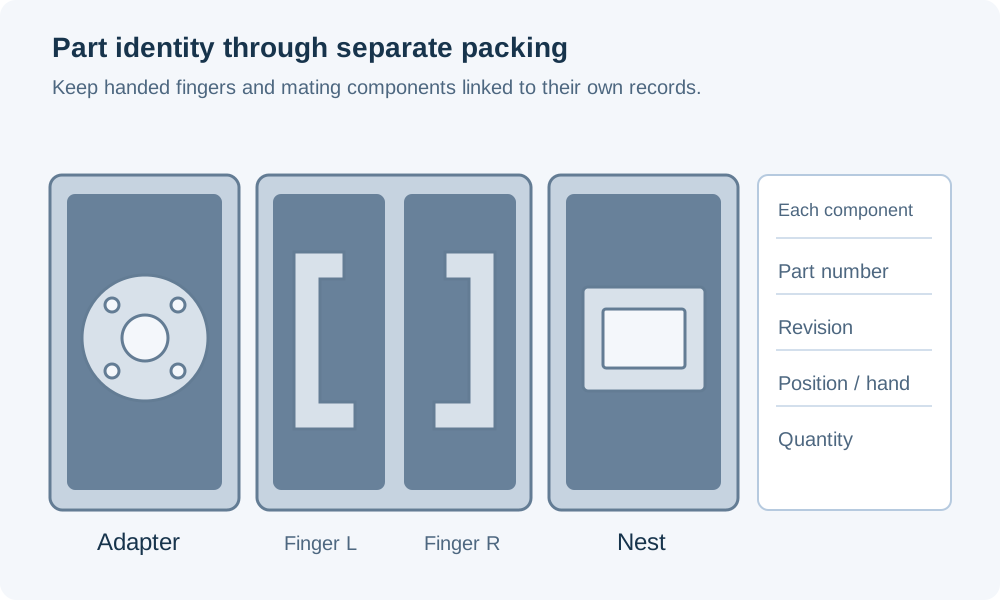
Placa adaptadora, dedos de garra distintos esquerdo e direito e ninho receptor em compartimentos protetores separados, com campos para peça, revisão, posição e quantidade

Variantes de dedos e alojamentos

Cada perfil distinto de preensão e cada alojamento receptor possui sua própria referência de peça. As marcações esquerda/direita seguem a definição de montagem, e não a orientação em que a peça é embalada.

Revisão da interface

O adaptador e os espaçadores relacionados mantêm a revisão do desenho da interface utilizada na usinagem. Uma espessura alterada, um recurso de localização ou um padrão de ferramenta permanece visível na ordem de reposição.

Superfícies de trabalho protegidas

A embalagem isola perfis de preensão, pilotos de localização e assentos de rolamento de outras peças metálicas adjacentes. Pequenas tampas e buchas substituíveis permanecem identificáveis com suas respectivas referências de componente.

Perguntas frequentes sobre usinagem CNC para robótica

Uma única placa adaptadora pode ser compatível com todos os robôs do mesmo fabricante?

Não. Os detalhes da interface podem variar entre modelos de robô. A Universal Robots, por exemplo, documenta quatro posições de flange de ferramenta M6 no UR5e e seis posições M8 no UR20. Precisamos do modelo selecionado e do seu desenho de interface de ferramenta, e não apenas da marca do robô ou da classe de carga útil.

Uma placa adaptadora usinada é um trocador automático de ferramentas?

Não. Um adaptador une as duas interfaces mecânicas definidas. Uma trocadora automática de ferramentas também exige um mecanismo de travamento validado, bem como quaisquer conexões de utilidades ou funções de status necessárias. Podemos fabricar uma placa ou componente especificado dentro desse projeto, mas um pedido de placa não inclui um sistema completo de troca de ferramentas.

Extensões mais longas dos dedos mantêm a classificação original de força do garra?

Não parta desse pressuposto. Estender o ponto de contato para mais longe da base do dedo altera o momento aplicado. A orientação personalizada de pontas de dedo da Robotiq exige que o projeto permaneça dentro dos limites de momento e dimensão permitidos pelo garra. O projetista do garra deve avaliar a nova geometria antes de transferir para ela uma classificação existente de força ou carga útil.

O modelo nominal da peça-bruta é suficiente para definir um recesso de fixação?

Ele define a forma nominal, mas o recesso também exige uma decisão sobre a variação da peça-bruta. Superfícies de contato fundidas, moldadas ou não acabadas podem diferir da superfície final CAD. Identifique a condição real da superfície sendo fixada, sua faixa dimensional e as zonas de folga ou contato pretendidas antes de liberar o perfil do dedo.

Uma almofada de contato em polímero evita todas as marcas na peça-bruta?

Nenhuma escolha de material isoladamente garante esse resultado. A pressão de contato, detritos aprisionados, textura superficial e acabamento da peça-bruta afetam todas as marcas. Usinamos a geometria e o material especificados para a almofada; a equipe de equipamentos avalia-a contra a superfície real manipulada e os critérios de aceitação.

Alterar a espessura do adaptador afeta a definição do ponto central da ferramenta?

Sim, se isso alterar a posição da ferramenta em relação ao punho. O integrador deve considerar o deslocamento resultante na definição da ferramenta montada e rever as condições relevantes de carga útil e movimento. O simples fato de coincidirem ambos os padrões de furação não torna um adaptador com espessura diferente uma configuração inalterada da ferramenta.

Os dedos de substituição devem ser encomendados como um par combinado?

Utilize o pareamento definido no conjunto. É possível substituir apenas um dedo quando ambos possuem definições independentes e intercambiáveis. Se foram ajustados ou acabados juntos, o par deve ser tratado como aquele conjunto combinado. Identifique a revisão e a condição do dedo retido, em vez de presumir que um novo perfil sem desgaste corresponderá ao seu parceiro desgastado.

Discuta seu componente robótico ou ferramental

Compartilhe o modelo da peça, o desenho, o material e a quantidade. Inclua a interface do robô ou garra selecionada e a geometria de contato com a peça, onde essas definem o componente.

VETCNCCNC MANUFACTURING
Português
WhatsApp Envie-nos um e-mail

Conte-nos sobre seu projeto

Compartilhe seus requisitos e entraremos em contato por e-mail.

PDF, CAD ou ZIP · até 20 MB