このページについて
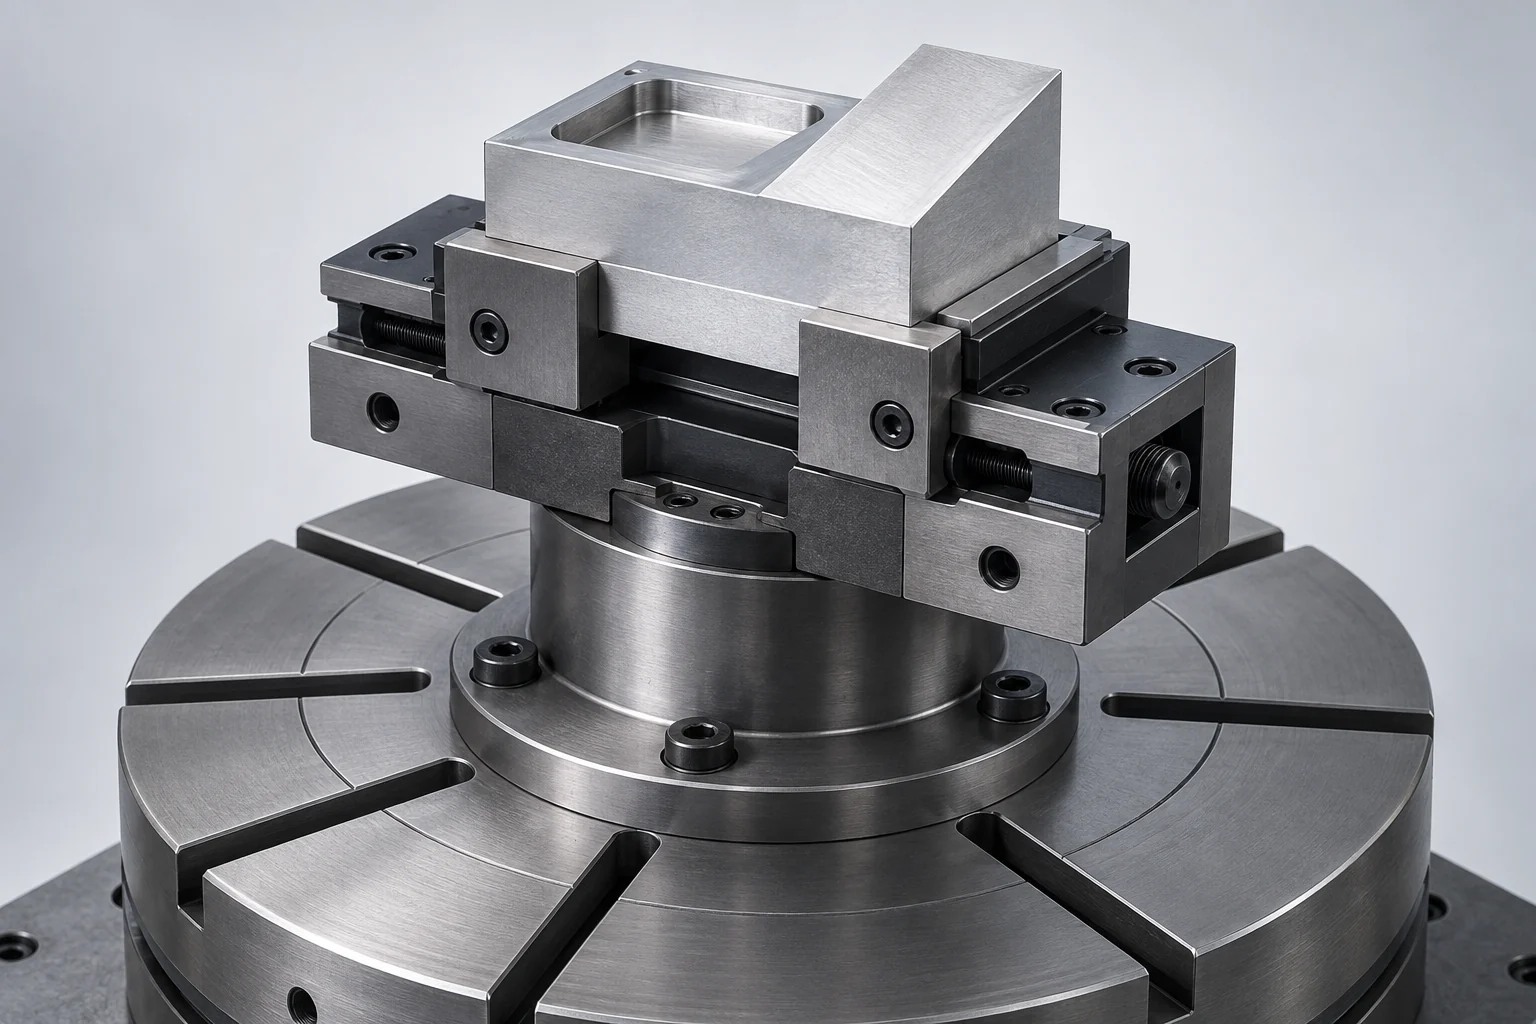
5軸ワークホールディングは、切削工具、ツールホルダーおよび工作機械が要求される加工部位に到達できる十分な空間を確保しつつ、部品を位置決め・固定します。 コンパクトなバイスを使用すれば、ブリレットのより広い範囲を露出させることができますが、アクセス確保は作業の半分にすぎません。グリップはまた、変化する切削荷重に耐えること、残りの材料を支持すること、および後続の段取りで使用可能な基準面を維持することも必要です。
これらの要件は、3+2軸および同時5軸加工の両方に適用されます。インデックス切削でも、各姿勢間には明確な工具移動経路が必要です。連続回転運動では、確認すべき姿勢数がさらに増加します。いずれの加工モードでも、実際にジャワ内側に物理的に存在する表面は露出しません。
保持可能な表面を基準にグリップを選定してください。
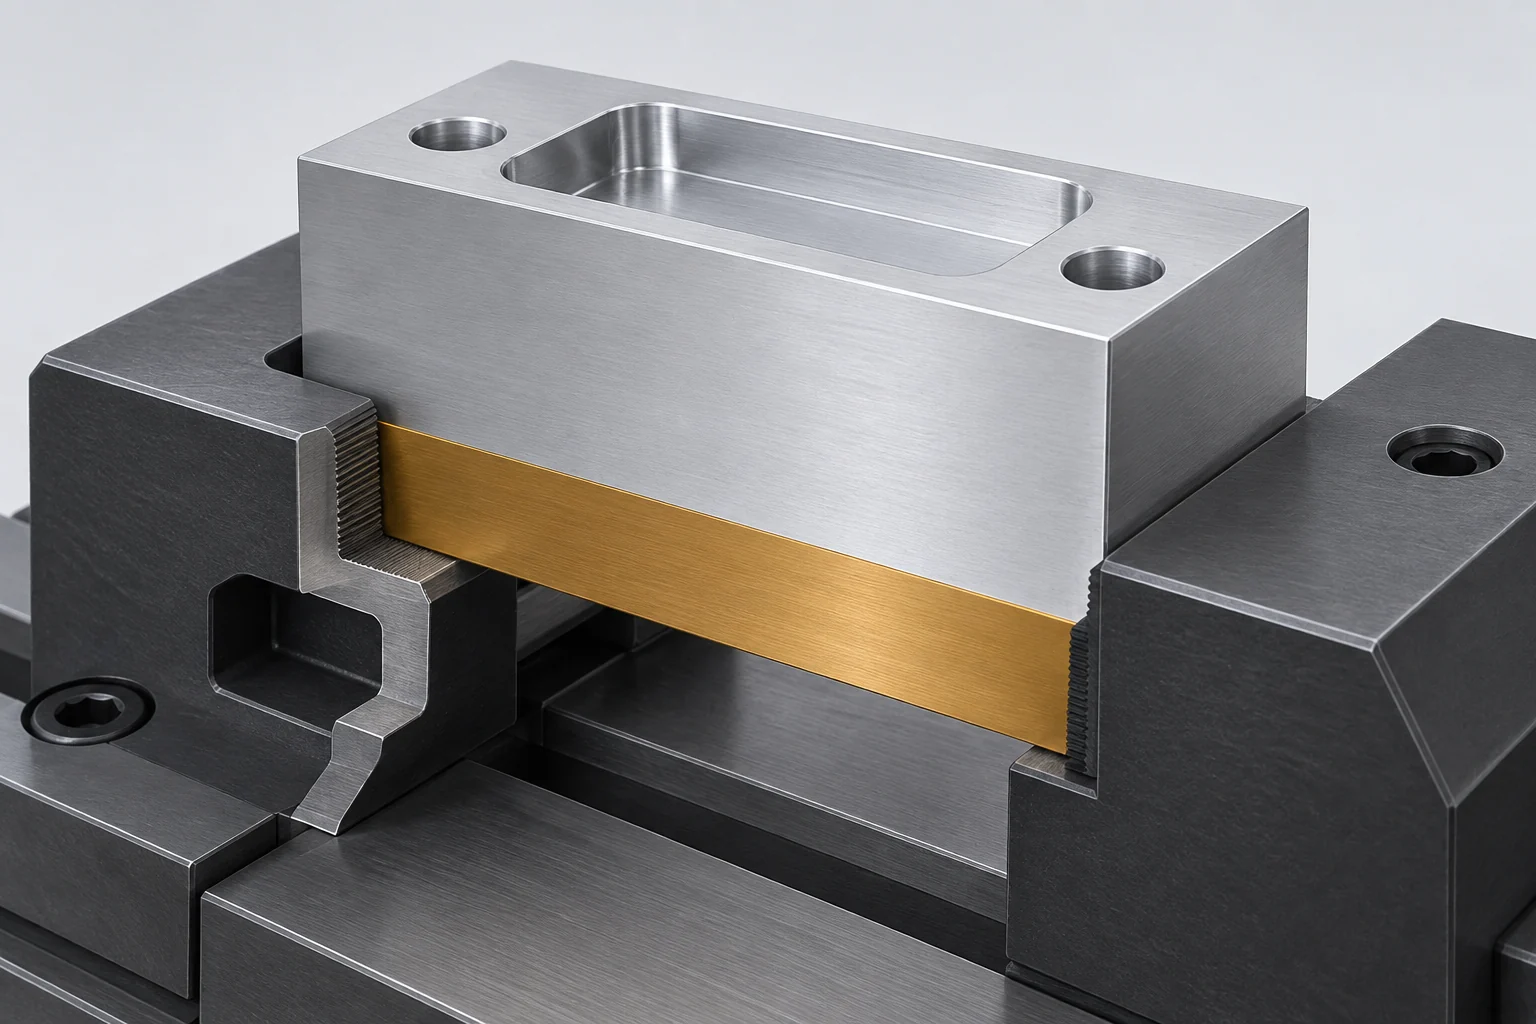
まず単純な区別から始めます:どの表面が完成部品に属するか、またどの材料が保持目的に使用可能で、後で除去できるか? 粗加工されたブリレットであれば、ギザギザのジャワによる痕跡を許容できる場合があります。一方、完成されたシールランドや目立つ陽極酸化処理面では、異なる接触問題が生じます。
以下に示すのは、相互に交換可能な治具仕様ではなく、あくまで出発点となる配置例です。素材の形状、材質、切削荷重および必要な工具アクセスによって、どの配置が適しているかが決まります。
| 保持配置 | 有効な初期状況 | 工程で解決しなければならない課題 |
|---|---|---|
| グリップ用ジャワを備えたコンパクトバイス | 下部のグリップ帯域にアクセス可能な未加工素材 | ジャワの噛み合い、素材の前処理、および印が付いた部分の除去 |
| ダボテール治具 | 部品下方に専用のグリップ機能を備えた素材 | 加工済みのダボテール形状、荷重制限、および後続での除去 |
| 軟質ジャワの旋盤加工 | 一部が既に加工済みの形状に対する2回目の工程 | 支持される接触面積、座面、および完成面の保護 |
| 専用治具 | 不規則な形状またはアクセス可能な取付け機能 | 全工程を通じた位置決め、クランプアクセスおよびクリアランス確保 |
浅いグリップは特定のシステムの一部として機能します。例えばLANG Technik社は、事前にスタンプ加工され形状に適合するグリップを、通常の摩擦クランプとは明確に区別しています。同社が公表するグリップ深さは、その特定の配置にのみ適用され、任意のブリレットを保持するすべてのバイスに通用するものではありません。同様に、ダボテールは選択した治具に指定された幾何形状を満たす必要があります。[1] [2]
ゼロポイントインターフェースにはもう一つの役割があります:互換性のある治具またはパレットをそのベース上で再位置決めすることです。これはワークピースを固定するジャワやクランプを置き換えるものではなく、完成部品の精度に寄与する要素の一つにすぎません。[3]
ホルダーおよび切削間のパスを確認してください
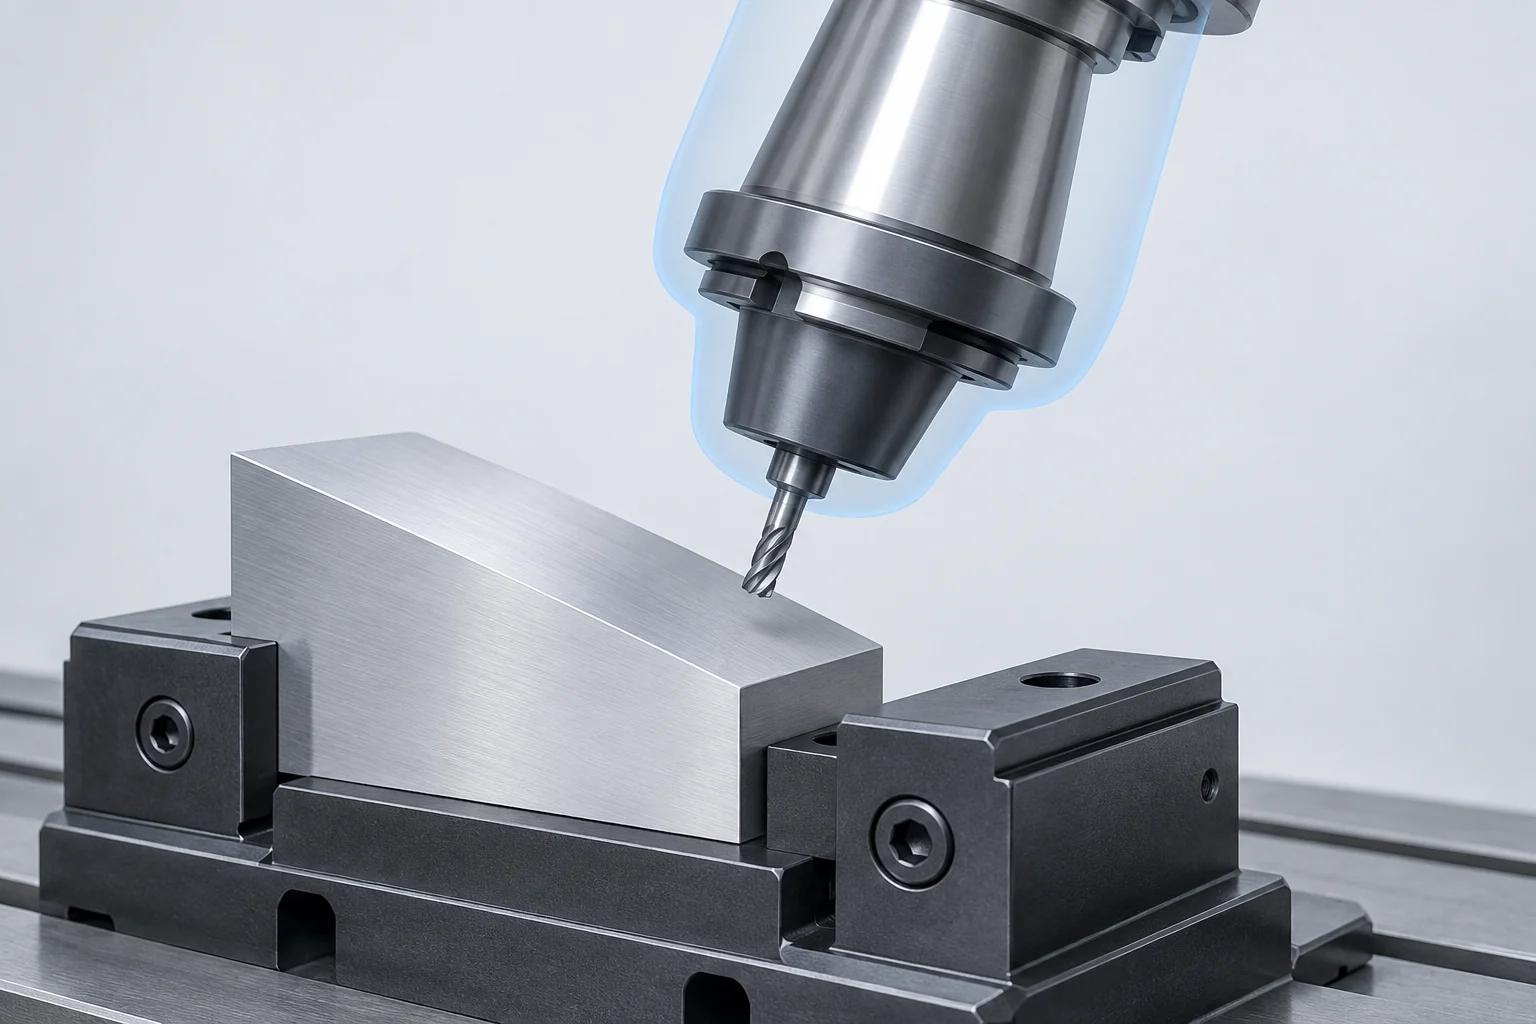
ブロックの下端近くに傾斜穴をドリル加工することを想像してください。ドリル先端は穴と位置合わせされるかもしれませんが、より太いホルダーがバイスのジョーに干渉する可能性があります。工具を長くすればこのクリアランスが改善される場合もありますが、その場合、工具アセンブリ全体とその剛性も変化します。さらに部品を回転させれば、当該穴が露出する一方で、別のコーナーがテーブルに近づくことになります
有効なクリアランス検討には、以下の複数の対象物を含める必要があります
- カッターおよび非切削シャンク:意図した切削領域のみが材料に接触することを確認してください
- ホルダーおよびスピンドル:カッター後方のより大きな直径部を含めて検討してください
- 材料および治具:実際の素材(ブランク)、ジョー、クランプ、締結具およびリザ―を正確に表現してください
- 機械の運動:回転位置、直線移動および再配向中に掃引される空間を確認してください
切削パスに加えて、工具の入刀・退刀・リンク移動も確認してください。二つの明確な切削位置が確保されていても、それらの間のパスがクリアであるとは限りません。また、現在の材料形状も重要です:荒削り後に除去される材料は、その工程実施前には依然として存在しています
Autodeskの Simulation for manufacturingのドキュメンテーションでは、工具および材料(stock)のシミュレーションと、工作機械モデル、運動学(kinematics)、ポストプロセッサを用いたシミュレーションを区別しています。関連する治具部品をモデル化し、該当する干渉チェックおよび行程オーバートラベルチェックを実行してください。視覚的に滑らかなアニメーションのみでは検証結果とはみなされません。モデルは、実際に使用されるセットアップと一致していなければなりません。 [4]
段取り設定に必要な最小限の高さまで部品を上げてください
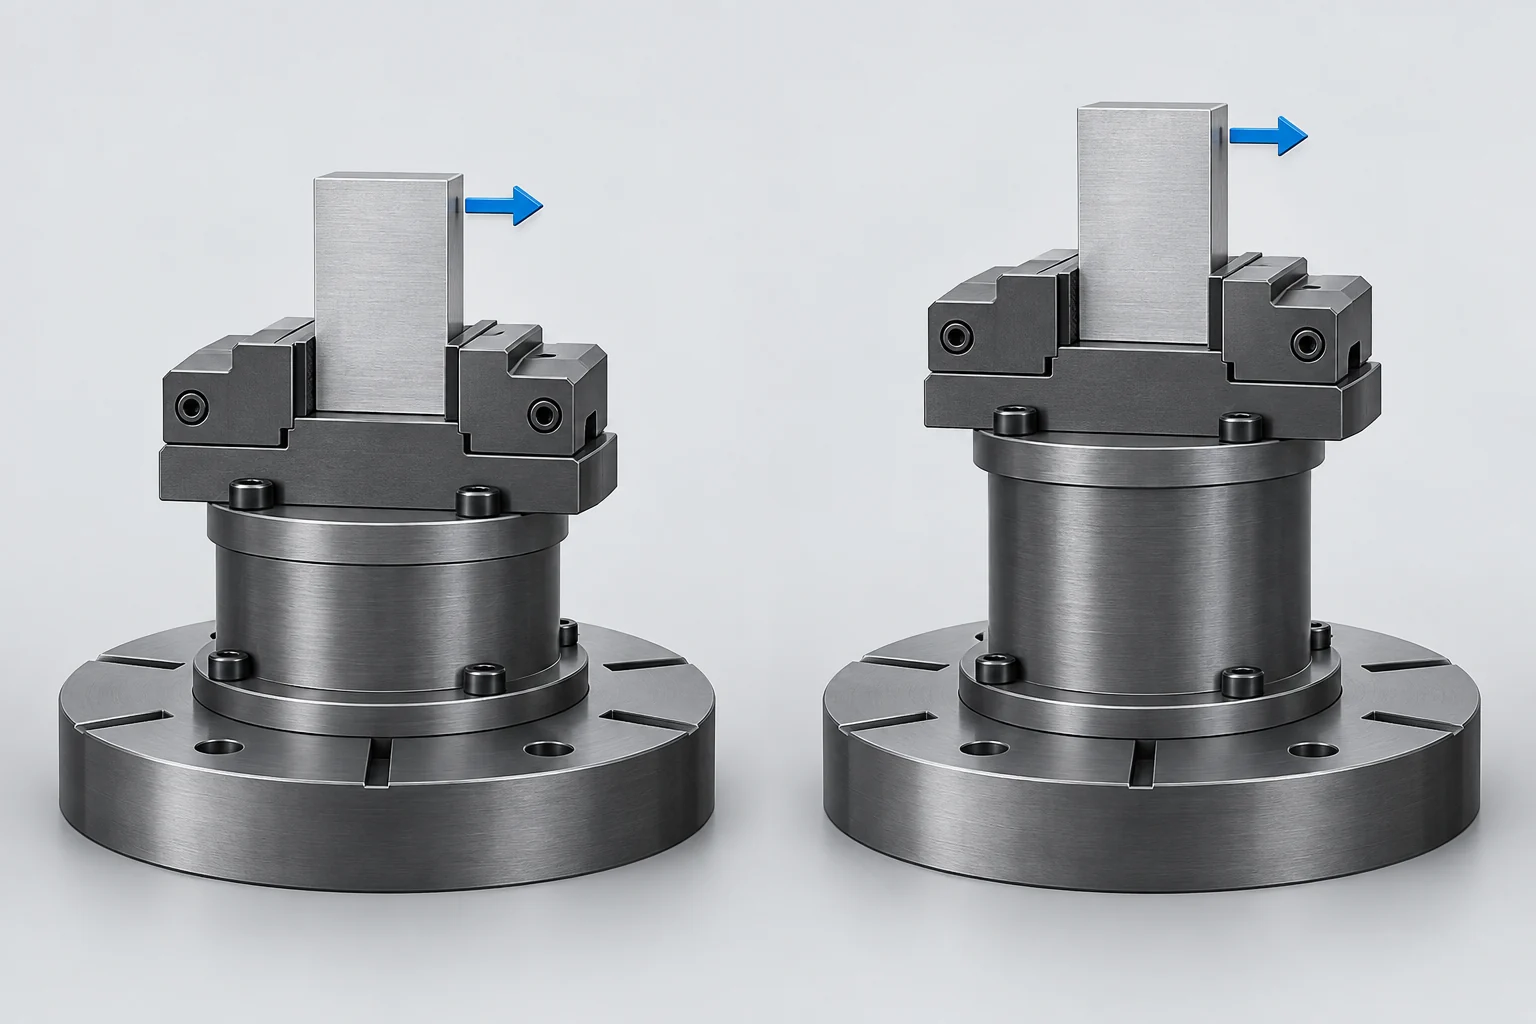
リザ―を用いることで、バイスをテーブルから離し、部品側面へのアプローチを確保できます。Jergens社はそのような5軸ワークホールディングにおけるアクセス利点について、同社のガイドラインで説明しています。ただし、完全なスタック(積層)は引き続き機械内に収まり、かつ切削を支える構造的強度を維持しなければなりません。[3]
高さはアクセス性だけでなく、他の要因にも影響を与えます。選定された取付け面より上方に作用する水平荷重について、当該面に対するモーメントはM = F × hで表されます。ここでhは荷重作用線から取付け面までの垂直距離です。仮定荷重200 Nを用いた単純化比較を以下に示します
| 荷重 | 取付け面からの高さ | 当該面におけるモーメント |
|---|---|---|
| 200 N | 50 mm = 0.050 m | 10 N·m |
| 200 N | 100 mm = 0.100 m | 20 N·m |
高さを二倍にすると、このモーメントも二倍になります。この計算だけでは、治具のたわみ、安全なクランプ力、使用できるライザーの最大高さは分かりません。それらを判断するには、実際の構造、接合部、荷重の向きを確認する必要があります。この計算が取り上げるのは、切削位置と取付面の距離を変えたときに生じる一つの影響です。 [5]
スタック(積層)はまた、スペースを占有し質量を増加させます。傾斜テーブルでは、治具とワークピースの合成体を、関連する荷重容量、重心位置およびモーメント制限に対して評価してください。直立時の高さだけでなく、傾斜時の包絡線も確認してください。当社のマシンの行程およびクリアランス仕様の読み方に関するガイドでは、行程のみでは利用可能な部品配置空間が定義されない理由を説明しています
サポートされていない壁面からクランプ荷重を離して保持してください
加工が進むにつれて、治具が保持する構造は変化します。固体のブランクが、同一のジョー内で薄肉ポケット付きハウジングへと加工されることがあります。荒削り時に許容されていた接触は、周囲の材料が除去された後に、動きの原因となる可能性があります
クランプ荷重を、支持されており、十分な剛性を有する領域に直接伝達します。支持が直下に存在する堅固なフランジ上にクランプを配置した場合の荷重伝達経路は、支持のない壁を曲げようとするクランプの場合とは異なります。ロケーティングおよびクランピングの原理は、クランプ位置、支持、および変形の間のこの関係を説明しています。柔軟な部品に対してより強く締め付けることは、一般的な対策ではありません。 [6]
表面仕様も保持計画に含める必要があります。ジャワの痕跡が残ってもよい面、後工程で削り取られる面、および保護が必要な面を明確に標示します。「すべての面に痕跡を残さないこと」を要求すると、実用的なグリップ方法が排除され、異なる接触形状や別の工程を要することがあります。
ソフトジャワとは、機械加工可能なジャワインサートを指すものであり、痕跡のない接触を保証するものではありません。その適合性、接触面積、清掃状態、および印加荷重は依然として重要です。挟まれた切粉は、ジャワの座り具合および接触面の品質の両方に影響を与えます。外観上の受入基準と寸法上の受入基準は分けて考えます:外観上無傷であっても、クランプ解除時に部品が移動する可能性があります。[1] [6]
機械加工材料および設計ガイドでは、これらの課題が薄肉壁および指定された検査条件と関連付けられています。柔軟性のある部品については、図面の要求事項が治具から離れた自由状態で適用されるのか、あるいは定義された組立拘束下で適用されるのかを明確にしてください。
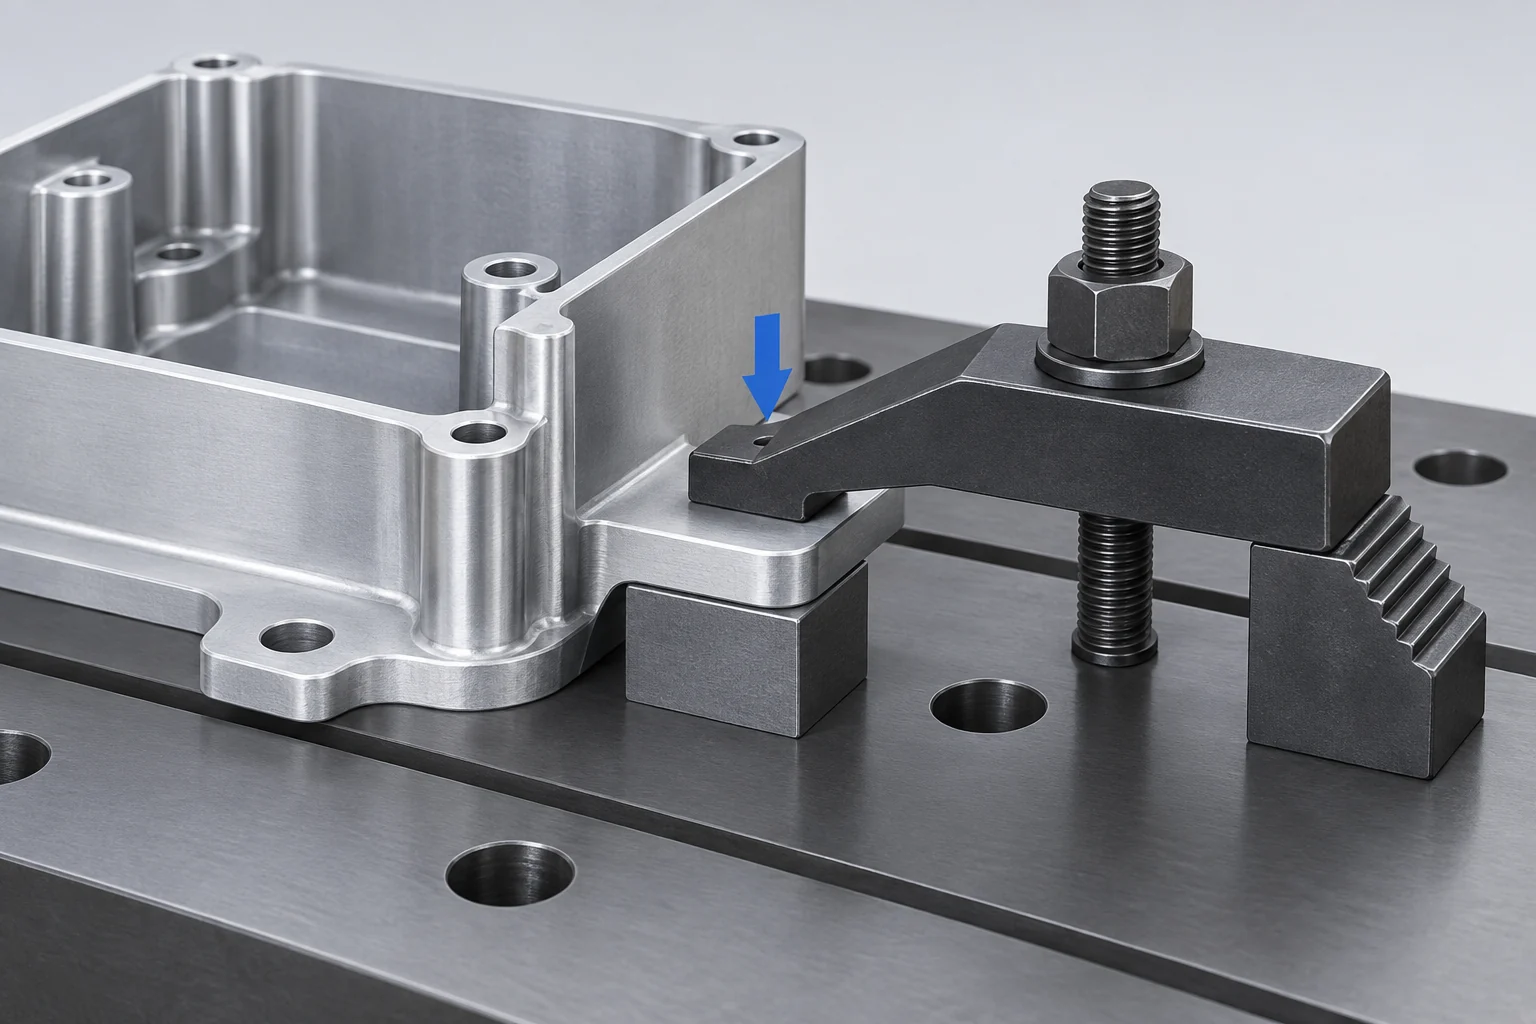
グリップ材を除去する前に、二回目の段取りを計画します。
上面にポケット、側面に穴、底部に仕上げ済みのマウント面を有するハウジングを例に挙げます。初回段取りでは、このマウント面の下方に余剰材を残し、上面および側面を加工可能にします。これらの特徴を加工した後、残ったグリップ材も除去する必要があります。
二回目の段取りには、部品を載置できる場所、次工程の切削力に抵抗できる手段、および既に加工済みの特徴を基準とした利用可能な定位基準が必要です。機械加工済みのソフトジャワで外部輪郭を支持することも可能ですが、専用治具で適切な仕上げ済み特徴から定位することもできます。これらの接触点は、初回工程の計画段階で選定すべきであり、加工後に「便利な保持面がすべて繊細または外観面である」と判明してから対応を検討するのは避けてください。
このハウジングにおいては、重要な関係性に着目します:
- 完成図面で制御される底部面および側面穴の相互関係を特定します。
- これらの関係性を二回目の段取りへ継承できる、アクセス可能な定位特徴を選択します。
- グリップ材の除去時に部品の位置がずれないよう、十分な加工可能な材および支持を確保します。
- クランプ解除後および指定された仕上げ工程の実施後に、完成した関係性を確認します。
座標オフセットにより部品の位置を記述することは可能ですが、未知の座り誤差や荷重下での部品移動を補償することはできません。同様に、再現性のあるパレットインターフェースが、部品がジャワ内に正しく座っていることを保証するわけではありません。清掃された接触面および適切な基準チェックは、各段取りにおいて常に必須です。[6]
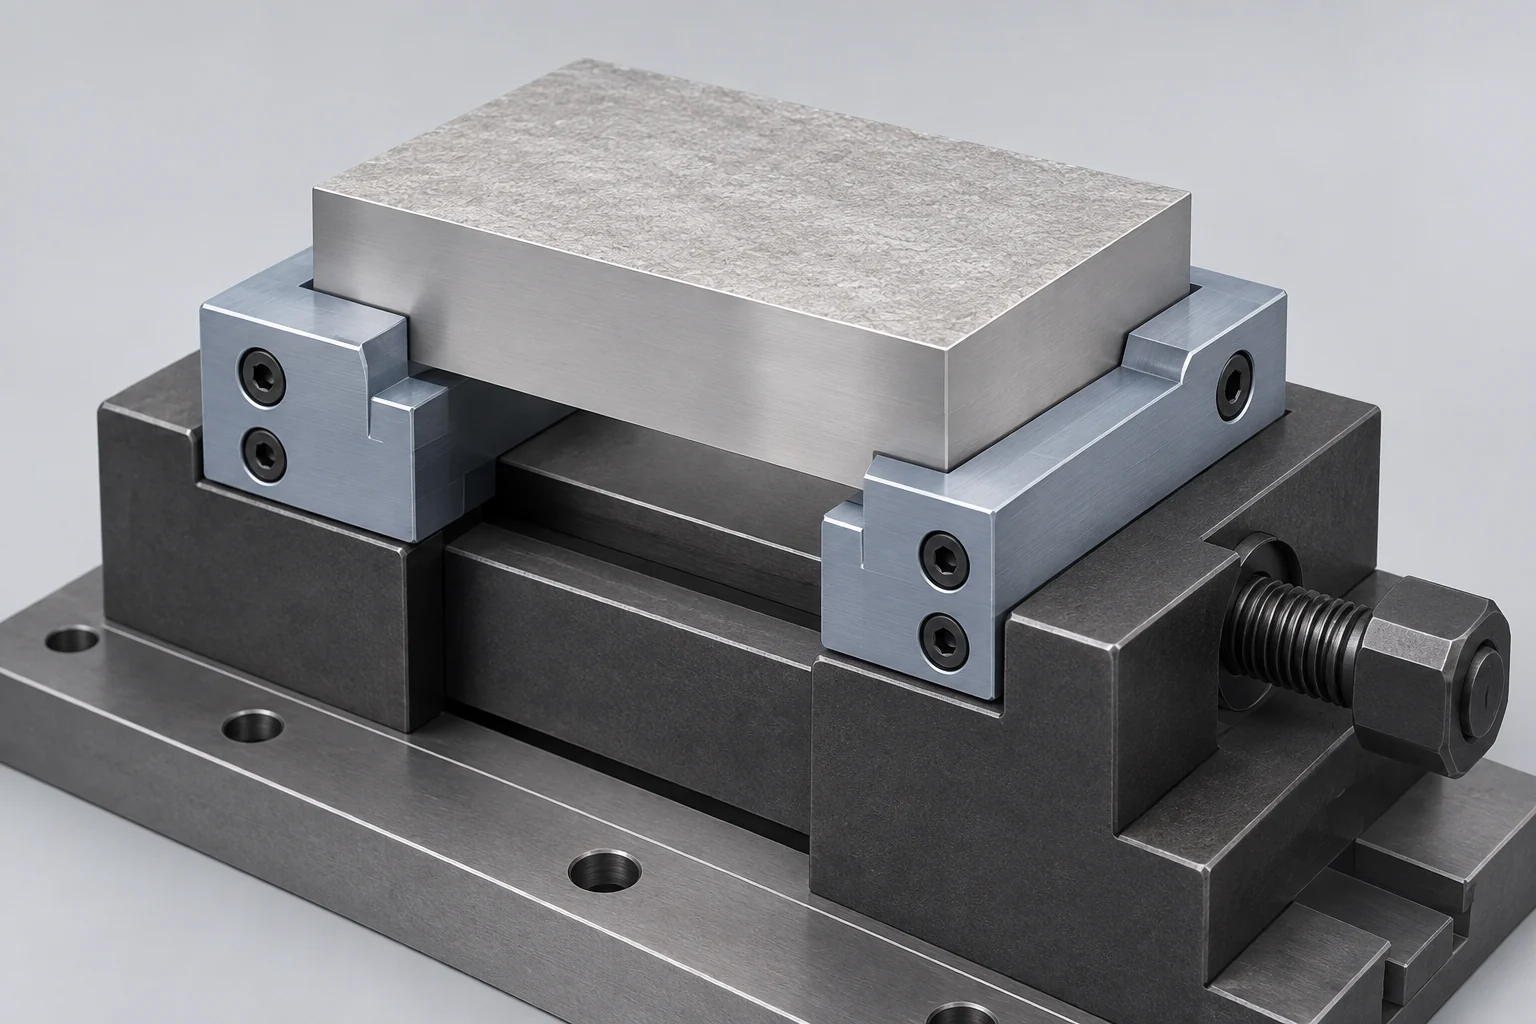
初回のグリップと二回目の段取りは、一つの保持計画を構成します。上記ハウジングの場合、5軸CNCマシニング工程では、完成幾何形状の下方で接触し、その後、支持された特徴から反転した部品を定位してから、その材料を除去します。最終的な保持工程では、底部面と側面特徴との間の関係性を維持しなければなりません。
5軸ワークホルディングに関するFAQ
5軸バイスを使用すれば、6面すべてを一回の段取りで仕上げられますか?
それだけでは不十分です。チャックの jaws(ジャウ)または把持材は、通常、部品の一部を遮ってしまいます。5軸運動によって追加の方向が露出される場合もありますが、残りの接触面積を除去するには、計画された治具保持または部品移載方法が必要です。
5軸加工において、ダブテイル( dovetail )は必須ですか?
いいえ。ダブテイルは保持方法の一つにすぎません。グリッピング用ジャウ、機械加工済みソフトジャウ、および専用治具は、他の部品に適している場合があります。選択は、利用可能な接触領域、材料の前処理状態、負荷、および後続の仕上げ工程の順序に依存します。
ジャウに確保する材料量はどの程度にすべきですか?
選定した保持システムの要件と実際の加工計画に基づいて決定してください。すべての材料・ジャウ・切削負荷に対して共通の把持深さは存在しません。前処理および二回目の加工完了に必要な材料量も含めて考慮してください。
高さのあるリーザー(riser)は、段取りを改善しますか?
アクセス性の向上は可能ですが、同時に高さ・負荷モーメント・スイープ包絡線も変化させます。クリアランス確保に必要な高さを選定する際は、治具構造および機械の適用可能な負荷限界・行程限界も確認してください。
ソフトジャウは、すべてのクランプ痕を防止できますか?
いいえ。適合性の高いジャウは、適切な領域に接触力を分散させることができますが、負荷・切屑・表面状態によって結果は依然として影響を受けます。グリップ方式を選択する前に、保護対象面を明確にし、許容される接触痕を定義してください。
技術資料
- LANG Technik。ワークホルディングシステムに関するよくある質問。ジャウの選定およびプレス成形済み生材の保持。
- Jergens. ワークホルディングソリューション総合カタログ。5軸用ダブテイルバイスおよび事前加工済みグリッピング機能。
- Jergens。 5軸知識センター:概要。リーザー、治具インターフェース、モジュラー型ワークホルディング。
- Autodesk Fusion ヘルプ。 製造向けシミュレーション。機械モデル、検証、干渉およびオーバートラベル。
- OpenStax、ライス大学。『University Physics Volume 1』第10.6節:トルク——力と垂直なモーメント腕。
- Carr Lane Manufacturing。 定位およびクランプの原理。支持部、荷重方向、切屑排出、部品の位置決め。
VETCNCについて
VETCNCは、オンラインCNC調達に家族経営の製造バックグラウンドを活かしています。ケビンはCNC業界で十年の経験を持ち、中国の家族経営工場およびより広範なパートナー・ネットワークと連携しています。目的は、発注前に製造手配、技術的要件および責任分界を明確にすることです。
ケビンの物語を読む →


